
电机与电力电子 / 系统课时
设置变频器关键电机参数
设置变频器关键电机参数
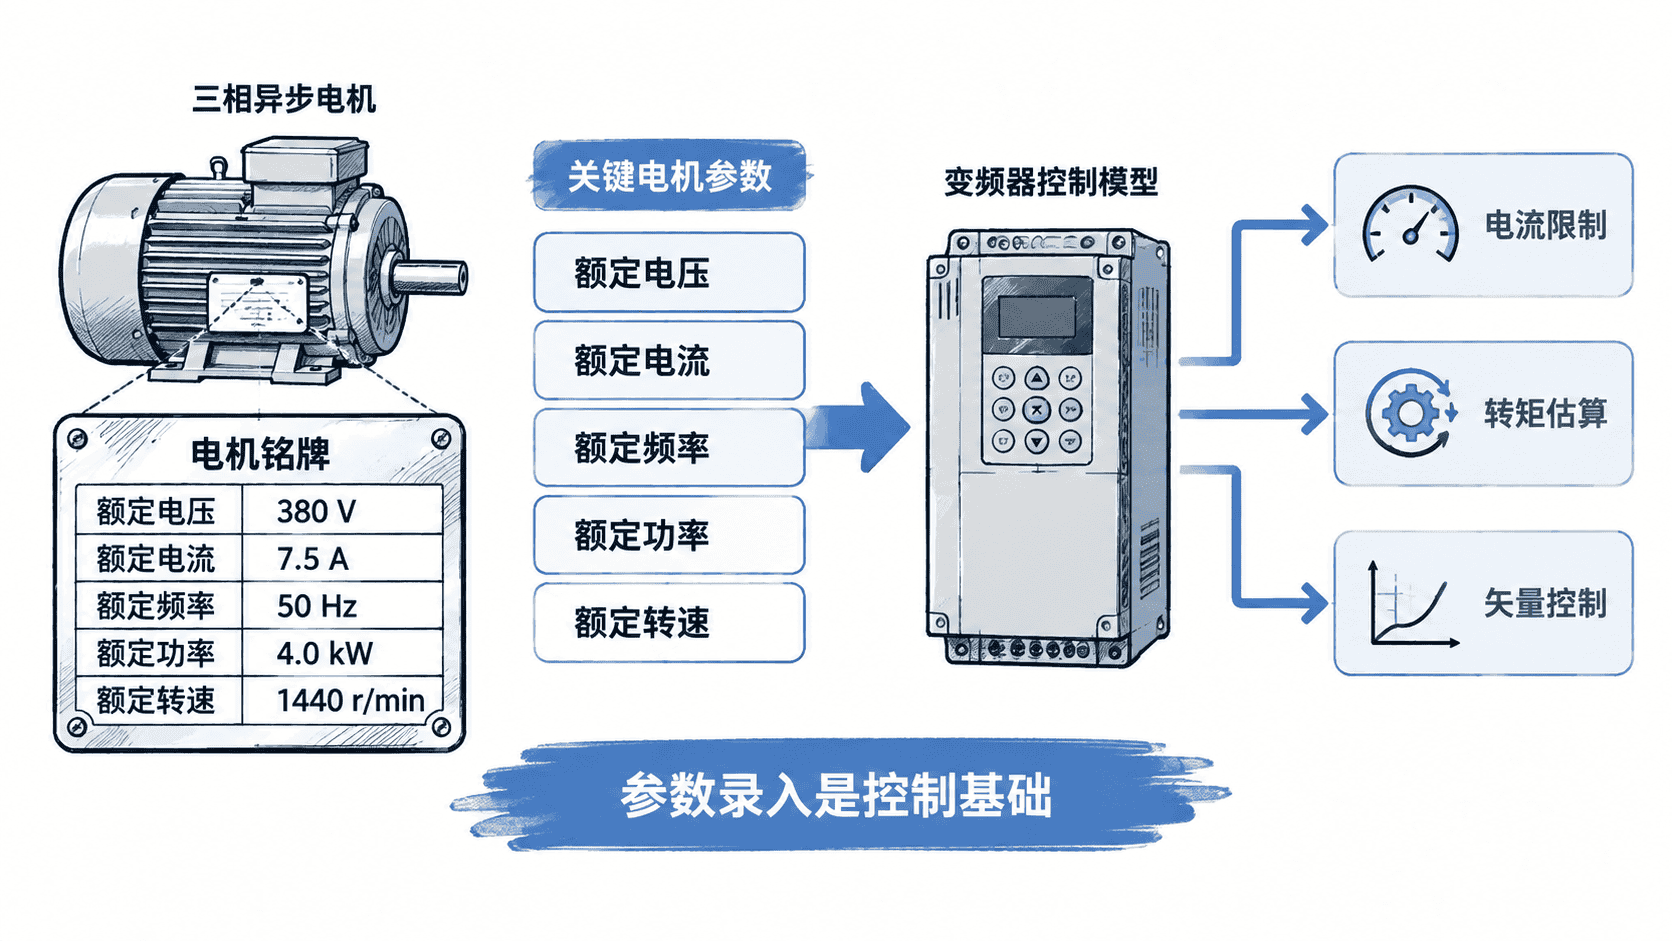
变频器只有掌握电机的额定数据和等效模型,才能正确完成电流限制、转矩估算和矢量控制。本节用一套与品牌无关的调试顺序,完成铭牌参数录入、自学习、低速试转和方向确认,并说明哪些参数不能凭经验猜测。
学习目标
- 能从电机铭牌中识别并录入变频器需要的基础参数
- 能区分静态自学习与旋转自学习,并选择合适方式
- 能按最小调试流程验证电流、方向和运行状态
先从电机铭牌取得可靠数据
第一次调试时,不要先调整加减速时间或转矩补偿。应先确认变频器与电机匹配,并从实际电机铭牌读取额定电压、额定电流、额定频率、额定功率和额定转速。部分矢量控制还需要功率因数或极数,具体字段以设备手册为准。
以常见三相异步电机为例,可先整理成下面的参数记录。参数名称是通用含义,不代表某一品牌的实际参数编号。
电机类型:三相异步电机
额定功率:<RATED_POWER> kW
额定电压:<RATED_VOLTAGE> V
额定电流:<RATED_CURRENT> A
额定频率:<RATED_FREQUENCY> Hz
额定转速:<RATED_SPEED> r/min
功率因数:<POWER_FACTOR>(设备要求时填写)
控制方式:V/F 或无传感器矢量控制这组数据录入后,应逐项与铭牌复核。不要把变频器额定电流当成电机额定电流,也不要根据电机功率自行推算铭牌电流后代替实际值。 不同效率等级和设计系列的同功率电机,额定电流可能不同。
再决定是否执行电机自学习
仅采用基础 V/F 控制时,正确录入铭牌数据通常已经能够完成基本运行;使用无传感器矢量控制或高性能转矩控制时,一般还需要执行电机自学习,让变频器识别定子电阻、漏感等模型参数。
静态自学习通常不要求电机连续旋转,适用于机械无法脱开或不允许转动的场合,但识别能力取决于变频器实现。旋转自学习会主动驱动电机,通常能取得更完整的模型参数,但必须先确认机械允许旋转,并解除可能造成危险的负载联动。
如果设备带机械抱闸,还要按照驱动器说明书处理抱闸释放逻辑。抱闸未释放却执行旋转识别,可能导致自学习失败、过流或错误的模型参数。
按最小顺序完成第一次试转
完成参数和自学习后,不要立即运行到额定频率。首次验证可以按下面顺序进行:
- 将频率给定设为较低值,例如额定频率的 10%~20%。
- 空载或低风险状态下启动电机,观察实际旋转方向。
- 查看变频器输出电流,确认没有异常接近额定电流或频繁触发限流。
- 停机后确认减速过程正常,再逐步提高频率。
- 最后在实际负载下检查额定工况的电流、速度和温升。
预期结果是电机能够平稳启动和停止,低负载时电流没有异常升高,转向与机械要求一致,而且变频器没有出现过流、缺相、自学习失败等故障。显示值会因设备型号和负载不同而变化,因此不应要求某个固定电流读数。
发现异常时先回到基础参数
如果空载低速运行就出现明显大电流、抖动或转矩不足,应优先重新核对电机接法、铭牌数据、控制模式和自学习结果,而不是直接增加转矩补偿。尤其要确认电机当前是星形还是三角形接法,并与铭牌规定的电压对应。
如果电机方向相反,通常应按照设备允许的方法修改方向指令或停电后调整输出相序。不要在变频器正在输出时切换电机侧接触器来交换相序,这会给功率模块带来严重冲击。
参数正确、自学习成功、低速方向和电流正常后,再进入加减速时间、频率上下限、制动和保护等应用参数的调整。这样可以把“电机模型错误”和“应用参数不合适”分开,避免后续故障互相干扰。