
游戏引擎 / 系统课时
让AI角色进入关卡
让AI角色进入关卡
这一课把一个 AI 角色真正接进可玩的关卡:先让地面生成可导航区域,再让 AIController 向关卡中的目标 Actor 发起寻路移动。完成后,你会得到一条可验证的最小链路,而不是一个只会站在原地的角色。
学习目标
- 用 Nav Mesh Bounds Volume 建立 AI 可行走的导航区域
- 让 AIController 对目标 Actor 发起带寻路的移动请求
- 根据导航可视化和运行日志定位“AI 不动”的常见原因
先让关卡具备可走区域
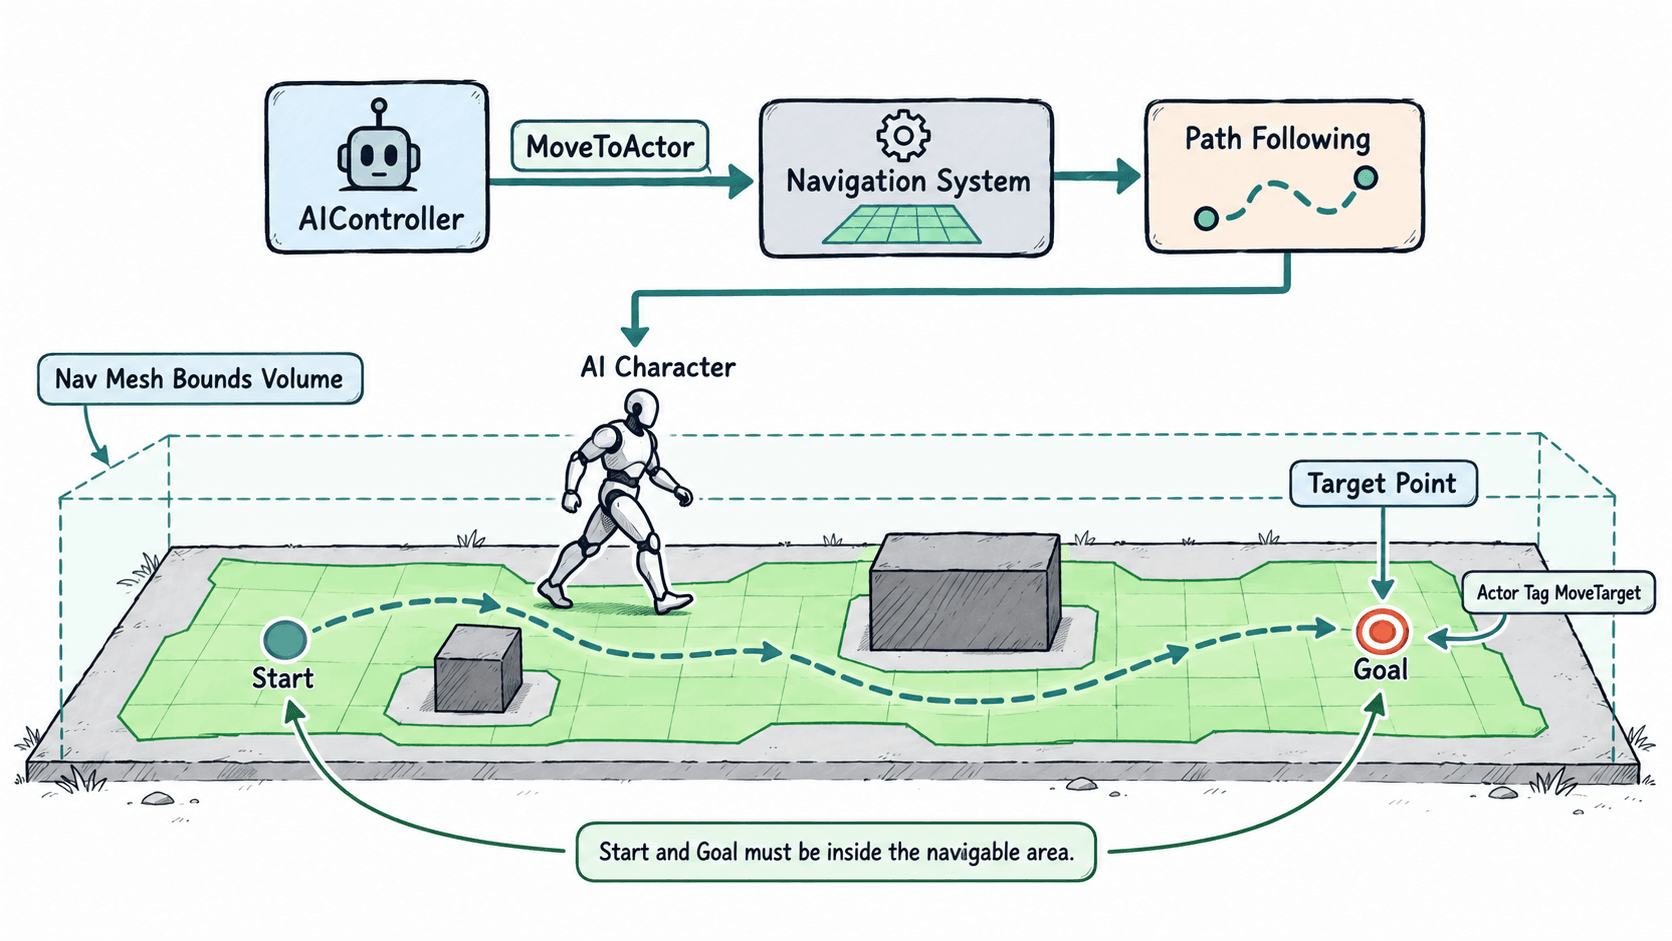
UE5 的基础 AI 移动依赖导航数据。最常见的做法是在关卡中放置 Nav Mesh Bounds Volume,让它覆盖地板、坡道和 AI 需要经过的连接区域。它不是碰撞体,也不会直接推动角色;它只是限定导航系统需要在哪些空间构建可走网格。
在编辑器中打开 Place Actors,搜索 Nav Mesh Bounds Volume 并拖入关卡,再缩放到覆盖测试区域。按 P 可以切换导航可视化;正常情况下,可通行表面会显示为绿色。目标点和 AI 起点都应落在绿色区域内,否则移动请求即使发出,也可能找不到完整路径。
建立AI、控制器和目标
准备一个继承自 Character 的 AI Pawn,并给它指定自定义 AIController。如果角色直接摆在关卡里,把 Pawn 的 Auto Possess AI 设为 Placed in World or Spawned,确保开始运行时控制器会接管它。
再放置一个 Target Point,在 Details 的 Actor Tags 中加入 MoveTarget。为了避免一开始就被判定“已经到达”,让目标与 AI 起点至少相隔数米,并确认两者都位于绿色 NavMesh 上。
如果你的 C++ 模块尚未依赖 AI 模块,在现有 <ProjectName>.Build.cs 的依赖数组中加入 AIModule。下面只是依赖项片段,模块名和已有依赖应保留原样。
PublicDependencyModuleNames.AddRange(
    new string[]
    {
        "Core",
        "CoreUObject",
        "Engine",
        "InputCore",
        "AIModule"
    }
);
生效行为:重新生成或编译项目后,代码可以引用 AAIController 及其移动接口;如果项目原本已包含 AIModule,无需重复添加。
发起一次寻路移动
下面的控制器会在成功 Possess Pawn 后寻找带 MoveTarget 标签的 Actor,并调用 MoveToActor。这是完整的最小类实现,把两段代码分别保存为同名 .h 与 .cpp 文件,并把类名替换为项目中实际使用的控制器类即可。
#pragma once

#include "CoreMinimal.h"
#include "AIController.h"
#include "TargetMoveAIController.generated.h"

UCLASS()
class ATargetMoveAIController : public AAIController
{
    GENERATED_BODY()

protected:
    virtual void OnPossess(APawn* InPawn) override;
};#include "TargetMoveAIController.h"
#include "Kismet/GameplayStatics.h"
void ATargetMoveAIController::OnPossess(APawn* InPawn)
{
Super::OnPossess(InPawn);
TArray<AActor*> Targets;
UGameplayStatics::GetAllActorsWithTag(
this,
FName(TEXT("MoveTarget")),
Targets
);
if (Targets.IsEmpty())
{
UE_LOG(LogTemp, Warning, TEXT("No MoveTarget actor found"));
return;
}
const EPathFollowingRequestResult::Type Result = MoveToActor(
Targets[0],
100.0f,
true,
true,
true,
nullptr,
false
);
if (Result == EPathFollowingRequestResult::RequestSuccessful)
{
UE_LOG(LogTemp, Display, TEXT("Move request accepted"));
}
else if (Result == EPathFollowingRequestResult::AlreadyAtGoal)
{
UE_LOG(LogTemp, Display, TEXT("AI is already at the goal"));
}
else
{
UE_LOG(LogTemp, Warning, TEXT("Move request failed"));
}
}预期输出:当目标距离足够远、控制器已经接管 Pawn 且存在可达路径时,Output Log 中会出现:
LogTemp: Display: Move request accepted同时 AI 角色会沿 NavMesh 向目标移动;如果目标就在接受半径内,则可能看到 AI is already at the goal,这不是寻路故障。
用可视化和日志验证链路
运行 PIE 前先按 P 检查导航区域,再观察 Pawn 是否真的由目标 AIController 控制。测试时,AI 应从起点沿绿色区域绕过阻挡物,最终停在目标附近约 100 cm 的接受半径内。
遇到 AI 不动时,按链路从前往后检查最省时间:
- 没有绿色区域:确认 Nav Mesh Bounds Volume 覆盖地面,并检查地面碰撞是否能参与导航构建。
- 日志没有出现移动请求:确认 Pawn 的 AI Controller Class 和 Auto Possess AI 配置正确。
- 出现
No MoveTarget actor found:检查 Target Point 的 Actor Tag 是否逐字为MoveTarget。 - 出现
Move request failed:先确认起点、终点都在 NavMesh 上,再检查障碍是否把可通行区域完全切断。
完成这条最小链路后,后续无论接 Behavior Tree、感知系统还是战斗逻辑,都应继续把“能否生成路径”和“控制器是否真正 Possess Pawn”作为最先验证的两件事。