
单片机与物联网 / 系统课时
持续乱码怎样定位参数错误
持续乱码怎样定位参数错误
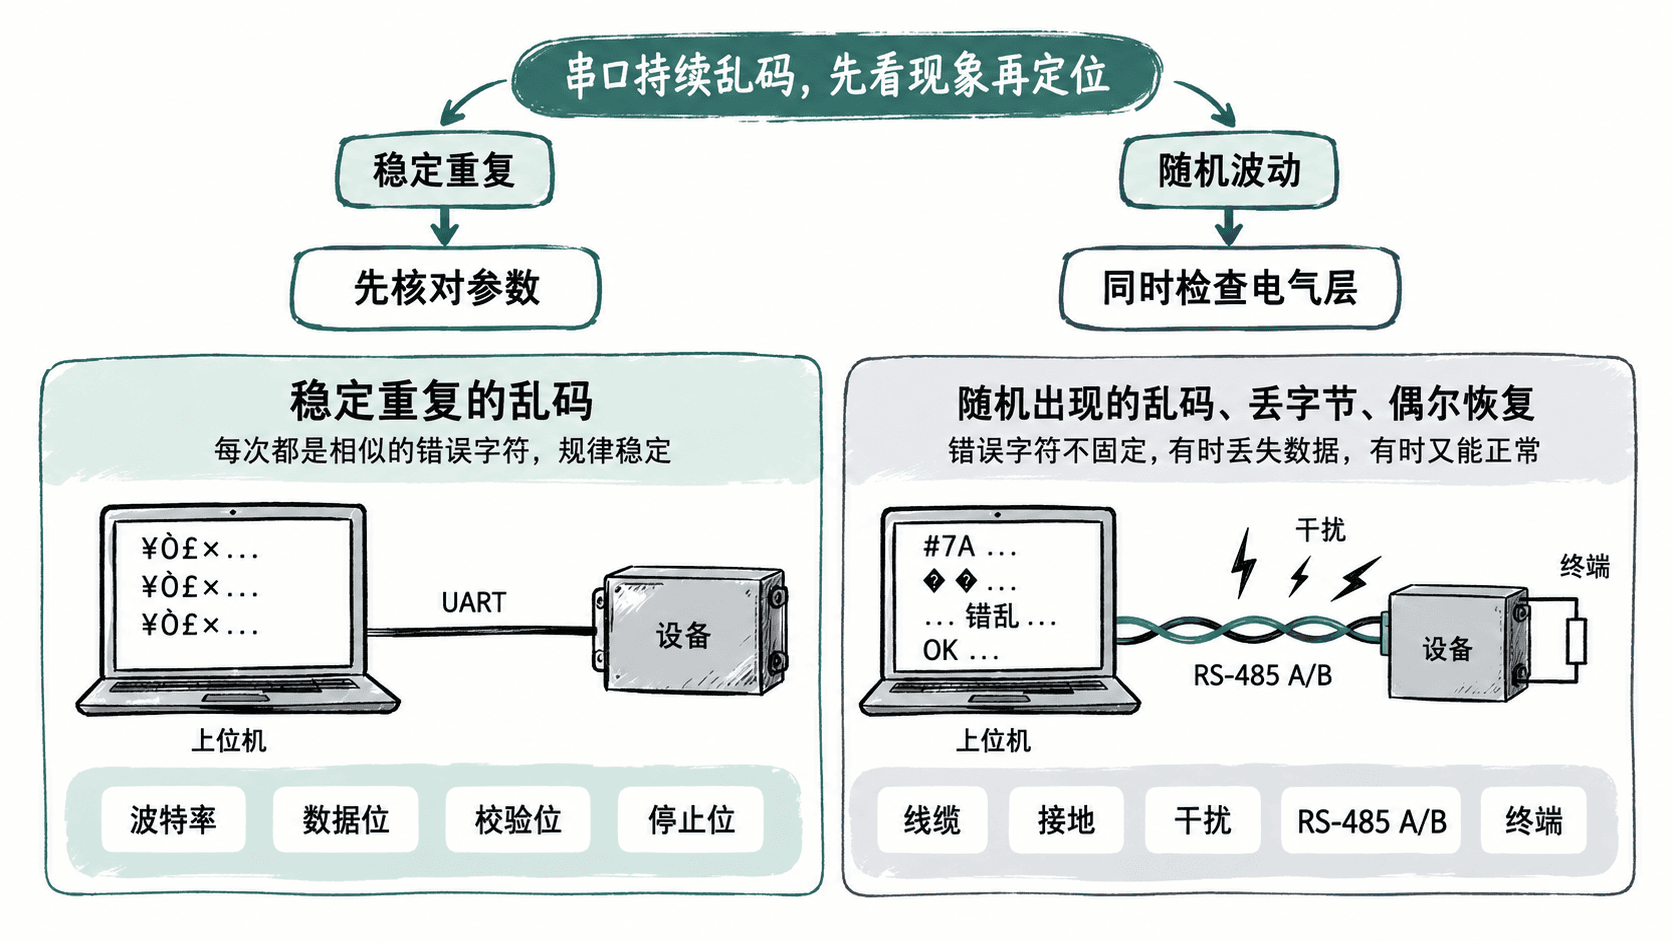
串口能持续收到数据但内容长期乱码时,先看“乱码是否稳定重复”。稳定乱码通常指向通信参数不一致,例如波特率、数据位、校验位或停止位;随机、丢字节、夹杂正确帧则更像电气层噪声、接地或信号质量问题。
先把乱码分成两类
持续出现相似的错误字节,说明采样节奏往往比较稳定,优先检查串口参数。比如发送端固定发同一帧,但接收端每次都得到另一组固定字节,这种现象比“偶尔少一个字节”更支持参数不一致的判断。
相反,如果十六进制内容每次变化很大,且伴随丢字节、重复字节或偶尔恢复正常,则不要只盯着波特率,还要检查电源、共地、线缆长度、干扰和 RS-485 总线终端等电气因素。
按参数逐项核对
最先核对四项:波特率、数据位、校验位、停止位。典型配置可以写成 115200 8N1,其中 115200 是波特率,8 是数据位,N 表示无校验,1 表示一个停止位。只要双方任一项不同,就可能持续得到错误字节。
不要只检查自己的程序配置,还要核对设备手册、设备当前运行配置以及串口工具实际打开的参数。尤其是某些设备在不同工作模式下使用不同速率,程序“看起来没改过”并不能证明设备当前仍使用同一参数。
import serial

port = "<PATH>"
ser = serial.Serial(
    port=port,
    baudrate=115200,
    bytesize=serial.EIGHTBITS,
    parity=serial.PARITY_NONE,
    stopbits=serial.STOPBITS_ONE,
    timeout=1,
)

print(f"opened: {ser.port}")
data = ser.read(16)
print("rx:", data.hex(" "))
ser.close()
预期结果
opened: /dev/ttyUSB0
rx: 55 aa 01 03 00 7f
<PATH> 实际值可能不同。如果收到的内容持续是错误且高度重复,优先逐项修改上述四个参数中的一个,并重新验证,避免一次改多个值导致无法判断是哪一项起作用。
为什么波特率错误会产生稳定乱码
串口接收器需要按照约定的时间间隔采样每个数据位。波特率不一致时,接收器会在错误的位置取样,因此原始字节会被重新解释为另一组位模式。只要发送端和接收端的误差是稳定的,得到的错误结果也可能表现得很稳定。
因此,“乱码很稳定”并不意味着线路一定正常,只能说明它值得优先从通信参数入手。实际排查仍要结合校验错误、丢包情况以及另一台已知正常设备的对照结果。
校验位和停止位不要被忽略
例如双方分别使用 8N1 和 8E1,数据位都是 8,但后者增加了偶校验位。接收器按错误的帧格式解释数据时,可能直接丢弃帧,也可能表现为错误字节,具体取决于 UART 控制器和驱动行为。
停止位配置也会影响帧边界。如果设备文档明确要求 7E1、8E1 或 8N2,不能为了“看起来常见”而擅自改成 8N1。调试时应以设备双方的实际配置为准,而不是以某一种常见设置为默认事实。
乱码也可能是电气层问题
当参数确认一致,但数据仍随机变化或偶尔正确时,应把注意力转向电气层。重点检查供电稳定性、信号地、线缆连接、屏蔽与干扰环境,以及 RS-485 的 A/B 极性和总线终端条件。
可以用已知正常转换器或串口分析工具做对照:同一设备、同一线缆、只替换一个通信端点。若替换后立即恢复正常,问题范围就能从“整个系统”缩小到原来的转换器、驱动或电气连接。
用变化规律决定下一步
排查乱码最有价值的不是记住某个固定故障,而是观察变化规律:稳定且可重复时,先检查四项串口参数;随机且伴随丢字节时,把电气层纳入重点;参数与线路都正常但仍有异常时,再继续检查帧边界、编码方式和协议解析。
每次只改变一个变量,并记录改变前后的十六进制结果。这样才能把“猜参数”变成可验证的定位过程。