
单片机与物联网 / 系统课时
控制半双工收发方向
控制半双工收发方向
半双工 RS-485 的两个方向共享同一对差分线,因此发送器什么时候打开、什么时候释放总线,直接决定下一台设备能否正常发送。尤其在 MCU 或 UART 外接收发器时,DE/RE 的时序比“有没有发出数据”更容易出问题。
学习目标
- 理解 DE、RE 等方向控制信号分别控制什么
- 能区分“UART 发完最后一个字节”和“最后一个停止位已经发送完成”
- 能定位过早或过晚释放总线导致的丢字节与总线占用
DE 和 RE 实际控制什么
常见 RS-485 收发器会提供 DE(Driver Enable)和 /RE(Receiver Enable)等控制信号。DE 决定驱动器是否主动驱动总线,/RE 通常为低有效,决定接收器是否工作。具体引脚逻辑仍应以所用收发器数据手册为准。
在半双工发送时,常见策略是先使能发送驱动器,再让 UART 输出完整帧,最后关闭驱动器;接收阶段则释放总线,让本节点进入接收状态。若硬件把 DE 与 /RE 组合控制,软件只需维护一个方向状态,但依然必须尊重收发器的数据手册。
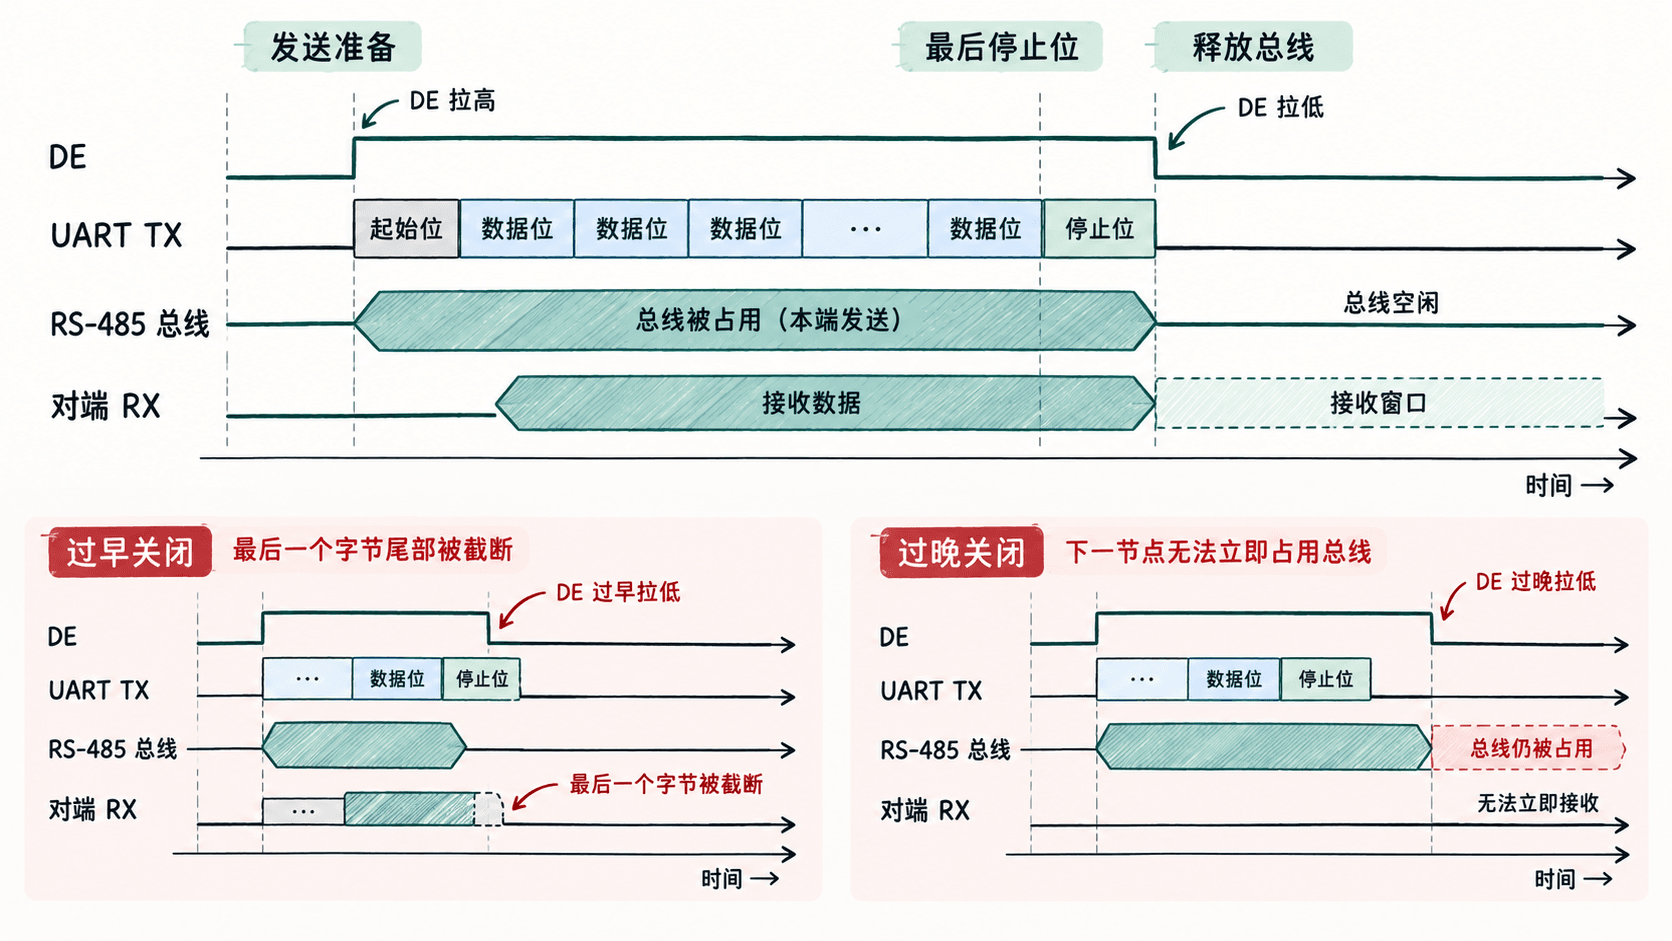
关键不是“写完寄存器”而是“发送完成”
最典型的错误是 UART 的发送数据寄存器已经写入,或者发送缓冲区已经空了,就立即把 DE 拉低。此时最后一个字节可能仍在移位寄存器中,实际停止位尚未发送到总线上。
因此方向切换必须区分两个时刻:发送寄存器可再次装载,和整个 UART 帧已经从引脚发送完毕。前者通常只能说明发送缓存有空间,不能证明 RS-485 总线已经可以安全释放。
下面是一个独立于具体 MCU 型号的 C 代码片段,用于表达正确时序。它不能直接单独编译,具体的 uart_write、uart_tx_complete 和 rs485_de_low 需要替换成目标平台提供的驱动接口。
// 片段示例:依赖目标 MCU 的 UART 和 GPIO 驱动。
void rs485_send(const uint8_t *data, size_t len)
{
    rs485_de_high();  // 先占用总线,再开始发送

    for (size_t i = 0; i < len; ++i) {
        uart_write(data[i]);
    }

    while (!uart_tx_complete()) {
        ; // 等待最后一个停止位真正发送完成
    }

    rs485_de_low();   // 确认发送完成后再释放总线
}
预期结果
发送阶段:DE = 1,UART 持续发送完整帧
发送完成:等待 UART 最终发送完成条件成立
释放阶段:DE = 0,总线返回空闲,可进入接收
这里的 uart_tx_complete() 只是逻辑示例。目标 MCU 可能提供发送完成标志位、TC 状态位或专用 DMA 完成机制,选择依据应以该 UART 外设文档为准,不能把“发送缓冲空”直接当成“线缆发送完成”。
两种方向错误怎么定位
过早关闭 DE 时,问题通常集中在帧尾:短帧偶尔正常、长帧更容易暴露,或者对端最后一个字节校验错误。优先检查方向控制是否绑定了发送缓冲空事件,而不是整帧发送完成事件。
过晚关闭 DE 时,本节点会继续占用总线。对端虽然已经准备发送,但由于前一个驱动器仍处于使能状态,可能出现冲突、收不到完整响应或下一帧被拖延。此时重点看 DE 的释放延迟,以及是否存在固定的无意义等待。
在多设备总线中,每个节点都必须只在自己的发送窗口内驱动总线。一个节点结束后,另一个节点才能安全发送;因此方向控制实际上也是总线仲裁的一部分。
用示波器或逻辑分析仪验证
排查方向控制时,最有效的观测组合通常是同时看 DE、UART TX 和 RS-485 A/B。先确认 DE 拉高早于有效发送,再确认最后一个停止位结束后 DE 才拉低;最后观察总线在释放后是否真的回到空闲状态。
实际验收可以使用一个已知长度的报文反复发送,重点观察帧尾是否完整、响应是否紧跟其后,以及切换方向时是否出现重复字节、缺失字节或总线持续被驱动。软件日志只能告诉你“程序认为发完了”,示波器才能确认物理线上究竟发生了什么。
只要把“驱动器使能”“UART 发送完成”“总线释放”这三个事件严格分开,半双工 RS-485 的方向问题就能从依赖经验的延时调参,变成可以测量和验证的时序问题。