
单片机与物联网 / 系统课时
遇到噪声后怎样重新同步
遇到噪声后怎样重新同步
串口线路出现噪声时,真正危险的不是丢掉一帧,而是让解析器把错误字节当成长度或负载,随后持续错位。重新同步的核心是:确认候选帧失败后,尽快丢弃错误前缀,并从流中寻找下一个可信帧头。
学习目标
- 能区分无效帧头、非法长度和 CRC 错误
- 能设计不依赖读取边界的滑动搜索
- 能避免错误帧让解析器长期处于错位状态
重新同步为什么需要滑动搜索
假设合法帧头是 0xAA 0x55。输入 AA 00 AA 55 ... 时,第一次 AA 并不足以证明它是帧起点;后面的 00 使候选失效,但第二个 AA 可能正是下一帧开始。因此失败后不能简单清空全部缓存,否则会把真实帧头一起丢掉。
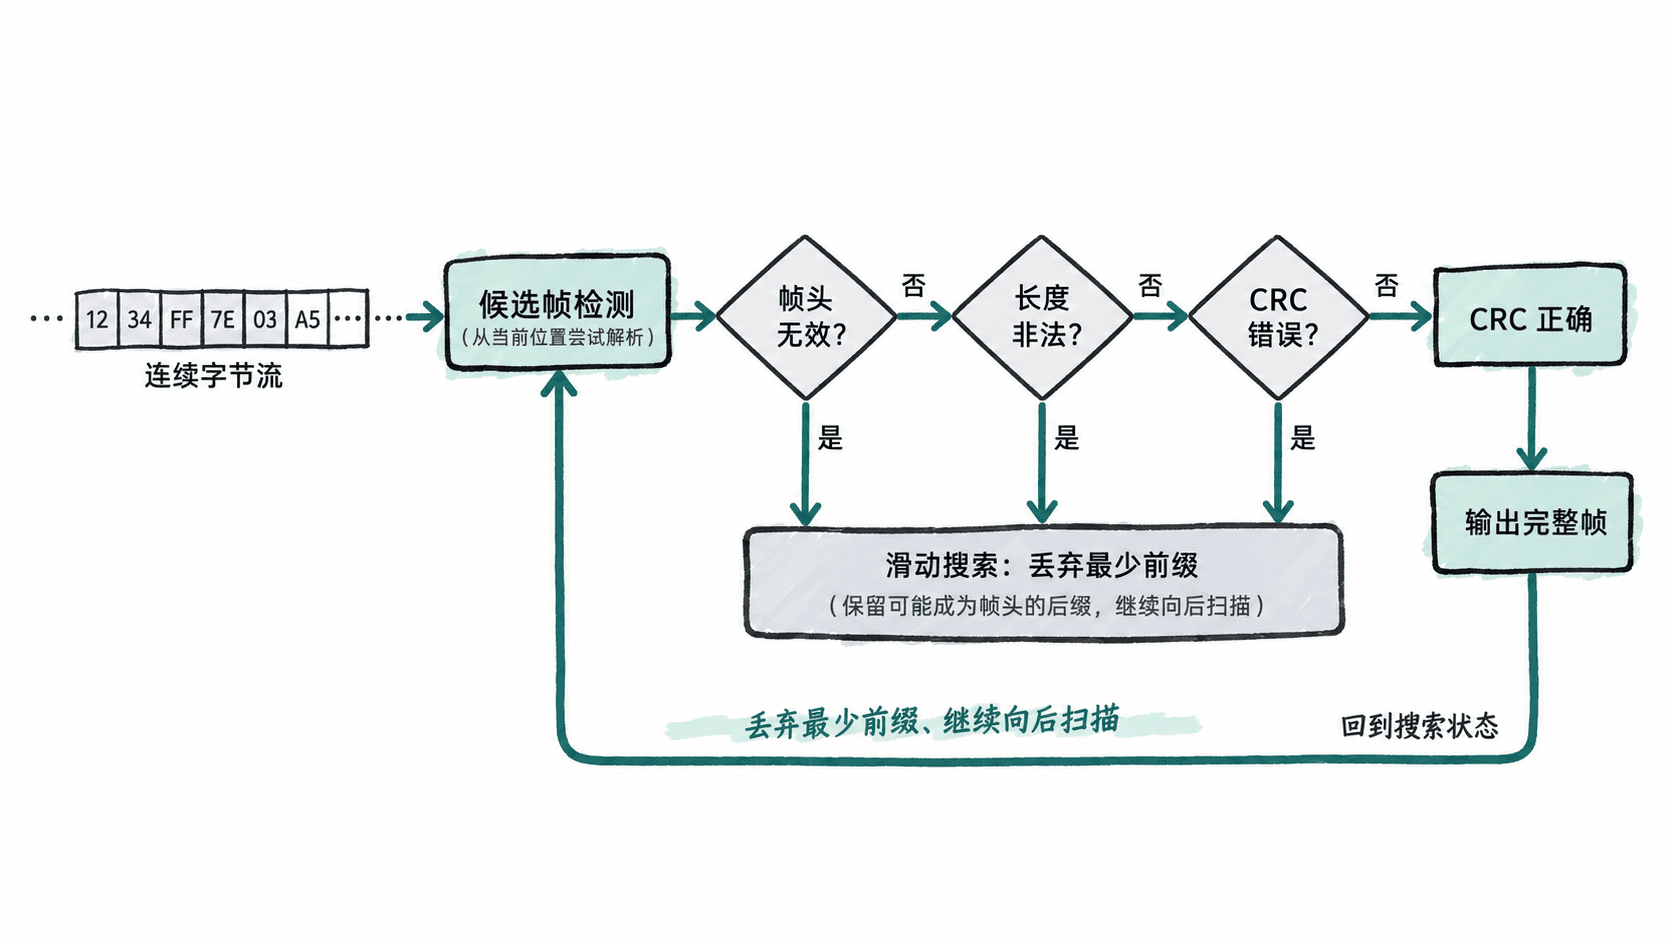
这里的“滑动”不是不断移动窗口这么简单,而是保证失败后不会跳过可能的新帧头。对于两字节帧头,至少要保留最后一个可能等于首字节的 0xAA,再继续接收下一字节。
三类失败要分别处理
帧头无效适合立即继续搜索。例如期待 AA 55 时收到 AA 12,12 不是第二个帧头字节,此时只需判断它自身是否也是 AA,然后决定留下还是丢弃。
长度非法说明已经看到疑似帧头,但协议字段不可信。应检查长度上限,例如协议规定最大负载为 256 字节,则收到 LEN > 256 后立即结束候选帧并重新搜索。不能按照这个长度继续等待,否则一处噪声可能让解析器长期吞掉后续正常数据。
CRC 错误意味着边界大体正确,但内容不可信。CRC 失败后,不能把整段缓存永久保留到下一次读取;应从候选帧内部或其后续字节中重新搜索帧头。是否保留部分尾部,取决于协议是否允许帧头出现在负载中。
一个可运行的滑动重同步示例
下面的示例把完整帧缓存下来,在候选帧失败后,从缓存中寻找下一个 AA 55。示例协议仍使用 AA 55 TYPE LEN PAYLOAD CRC,CRC 为前面所有字节的异或值。
def xor_crc(data):
    value = 0
    for byte in data:
        value ^= byte
    return value


def find_frame(buffer, max_payload=256):
    i = 0
    while i + 4 < len(buffer):
        if buffer[i:i + 2] != bytes([0xAA, 0x55]):
            i += 1
            continue

        length = buffer[i + 3]
        if length > max_payload:
            # 当前候选不可信,从下一个位置继续寻找帧头。
            i += 1
            continue

        frame_size = 5 + length
        if i + frame_size > len(buffer):
            return None, buffer[i:]

        frame = buffer[i:i + frame_size]
        if xor_crc(frame[:-1]) == frame[-1]:
            return frame, buffer[i + frame_size:]

        # CRC 错误时只前移一个字节,避免跳过嵌在噪声中的新帧头。
        i += 1

    return None, buffer[-1:]

noise = bytes.fromhex("12 AA 01 99 AA 55 02 01 7F 62")
frame, rest = find_frame(noise)

if frame is not None:
    print("frame:", frame.hex(" "))
else:
    print("frame: none")

print("remaining:", rest.hex(" "))
预期输出
frame: AA 55 02 01 7F 62
remaining:这个实现体现了两个重要原则。第一,没有看到完整帧时不报错,而是保留从疑似帧头开始的尾部等待更多数据。第二,CRC 或长度失败时只向后移动一个字节,因此不会因为一次错误猜测而跳过下一个合法帧头。
怎样避免重新同步反复失败
重新同步策略要和协议特征一起设计。如果帧头可能出现在负载中,仅靠搜索帧头不能保证绝对无歧义,通常还需要长度约束、CRC,或者协议规定的转义机制来提高判定可靠性。
长度上限应尽可能明确。例如应用层最大负载只有 512 字节,就不要让解析器接受任意 16 位长度。边界越严格,噪声把解析器拖入超长等待状态的概率越低。
连续 CRC 错误也值得做计数和限流日志。不要每个坏字节都打印一整帧,否则线路异常时日志本身可能成为性能问题。实际系统可以记录错误类型、当前偏移和累计次数,再抽样输出异常字节。
验证重新同步是否可靠
测试不要只喂“干净帧”。至少要覆盖:帧头前插入随机字节、长度超限、CRC 单字节翻转、两帧紧贴、帧被拆成多次读取,以及坏帧后立即出现好帧。验收标准很直接:错误数据应只影响候选帧,后续完整合法帧仍能被正确识别。
重新同步的目标不是恢复已经损坏的那一帧,而是尽快恢复对后续字节边界的判断。只要失败路径能够有限成本地回到可信帧头搜索,线路中的偶发噪声就不会把整个流式解析器拖入持续错位状态。