
PLC 与工业控制 / 系统课时
编写启停联锁与顺序流程
编写启停联锁与顺序流程
本节把输送线的启停、联锁、物料检测和步骤推进收敛到一个可验证的顺序控制程序。完成后,你将得到一套包含自动、手动和异常停止路径的状态逻辑,并能用在线监控逐步确认每个状态的进入条件与输出是否一致。
学习目标
- 用状态变量组织输送线的启动、运行、等待和停止流程。
- 为电机启动加入模式、急停、故障和传感器联锁。
- 通过定时与在线监控验证步骤转换和异常停止路径。
把动作条件收敛成状态机
输送线不适合把所有条件直接并联到一个电机线圈上。更稳妥的做法是把流程拆成明确状态:停止、启动延时、运行、物料确认和故障。状态决定当前允许做什么,联锁决定是否允许继续。
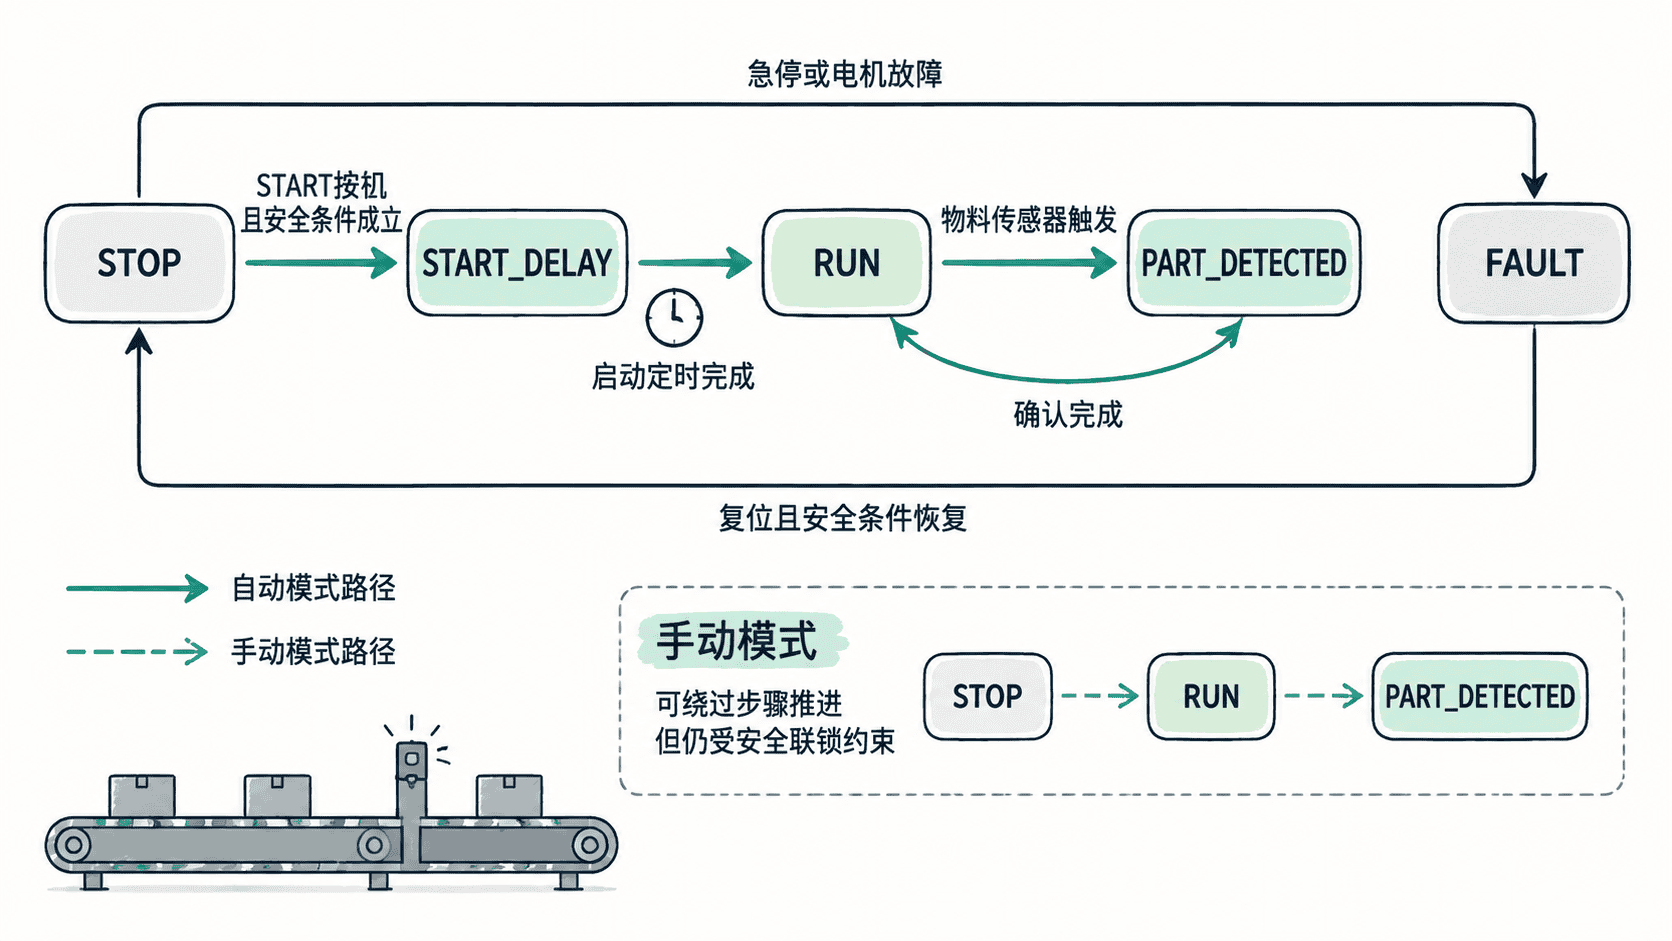
建议用整数状态值保存当前步骤,例如 0=停止、10=启动延时、20=运行、30=物料确认、900=故障。实际项目可改成枚举,但整数状态更便于初次联调时直接在线观察。
编写自动与手动逻辑
下面示例假定程序位于循环执行的 FB 中,StartCmd、StopCmd、EStopOK、MotorFault、PartSensor、AutoMode、ManualJog 为已映射的布尔变量,StartDelay 为 TON 定时器实例。片段可直接作为 FB 主体中的 SCL 逻辑使用。
// 任何模式都必须先执行安全停机条件
IF (NOT EStopOK) OR MotorFault OR StopCmd THEN
    State := 900;
END_IF;

// 自动模式按状态推进
IF AutoMode THEN
    CASE State OF
        0: // STOP
            MotorCmd := FALSE;
            StartDelay(IN := FALSE, PT := T#2s);
            IF StartCmd AND EStopOK AND NOT MotorFault THEN
                State := 10;
            END_IF;

        10: // START_DELAY
            StartDelay(IN := TRUE, PT := T#2s);
            MotorCmd := FALSE;
            IF StartDelay.Q THEN
                State := 20;
            END_IF;

        20: // RUN
            StartDelay(IN := FALSE, PT := T#2s);
            MotorCmd := TRUE;
            IF PartSensor THEN
                State := 30;
            END_IF;

        30: // PART_DETECTED
            MotorCmd := FALSE;
            IF NOT PartSensor THEN
                State := 20;
            END_IF;

        900: // FAULT
            MotorCmd := FALSE;
            StartDelay(IN := FALSE, PT := T#2s);
            IF ResetCmd AND EStopOK AND NOT MotorFault THEN
                State := 0;
            END_IF;
    ELSE
        State := 900;
    END_CASE;
ELSE
    // 手动点动不走自动步骤,但仍保留安全联锁
    MotorCmd := ManualJog AND EStopOK AND NOT MotorFault;
    State := 0;
END_IF;
预期结果
自动模式:
按下 StartCmd 后,State 由 0 进入 10;
约 2 s 后进入 20,MotorCmd=TRUE;
PartSensor=TRUE 时进入 30,MotorCmd=FALSE;
传感器恢复 FALSE 后重新进入 20。

异常条件:
StopCmd=TRUE、EStopOK=FALSE 或 MotorFault=TRUE 时进入 900,MotorCmd=FALSE;
故障解除并给出 ResetCmd 后回到 State=0。

手动模式:
ManualJog=TRUE 且安全条件满足时 MotorCmd=TRUE;
松开 ManualJog 或安全条件失效时立即停止。
实际在线监控中的时间值可能略有差异,但状态转换顺序应保持一致。
检查联锁优先级
安全停机条件必须放在步骤逻辑之前或以更高优先级统一处理,否则自动状态可能在同一扫描周期重新写回电机命令。尤其不要让手动模式直接绕过急停、热继电器或驱动故障条件。
对于停止命令,也要先确定语义:普通停止可让流程进入受控停止状态,而急停和设备故障应立即撤销危险输出。若项目要求输送带先减速再停,应增加独立的停止状态,不要把延时写在故障路径里。
在线验证每条转换路径
联调时不要一次性验证整条线,先固定模式,再逐项改变输入。建议在线观察 State、MotorCmd、StartDelay.Q、PartSensor、EStopOK 和 MotorFault。
验证顺序可以按“正常启动 → 物料触发 → 普通停止 → 手动点动 → 故障停止 → 复位恢复”执行。每一步只改变一个关键条件,这样一旦状态不跳转,就能直接判断是转换条件、输入映射还是输出联锁的问题。
最终验收标准是:任何危险条件出现时电机命令立即撤销;自动模式只沿允许的状态路径推进;手动模式可点动设备但不能绕过安全条件;故障复位后必须从确定的停止状态重新开始。