
PLC 与工业控制 / 系统课时
处理上电初始化与安全输出
处理上电初始化与安全输出
PLC 从断电恢复、程序重新下载或 CPU 重新进入 RUN 时,内部变量和物理输出可能经历与正常循环不同的状态。本节建立一套可验证的启动初始化逻辑:先把关键执行命令复位到安全值,再等待现场条件满足,最后才允许自动控制接管输出,避免设备在恢复运行瞬间意外动作。
学习目标
- 区分启动初始化、正常循环控制和物理安全回路各自承担的职责
- 使用首次扫描标志初始化关键命令与状态变量,并设置安全的默认输出
- 验证上电、重新下载和 CPU 恢复 RUN 后设备不会未经许可自动动作
启动阶段为什么要单独处理
正常顺序控制通常假设程序已经运行一段时间,传感器状态稳定、互锁条件已经建立。但 CPU 从 STOP 切换到 RUN 后,程序会从新的运行周期重新执行,此时保持变量、外部设备状态和物理输出未必处在同一个逻辑阶段。
例如,输送电机在停电前处于运行状态。如果运行命令被设计成保持数据,而程序恢复后又直接使用这个命令驱动物理输出,就可能在操作员尚未确认现场条件时重新启动。因此,恢复历史状态和恢复设备动作不能视为同一件事。
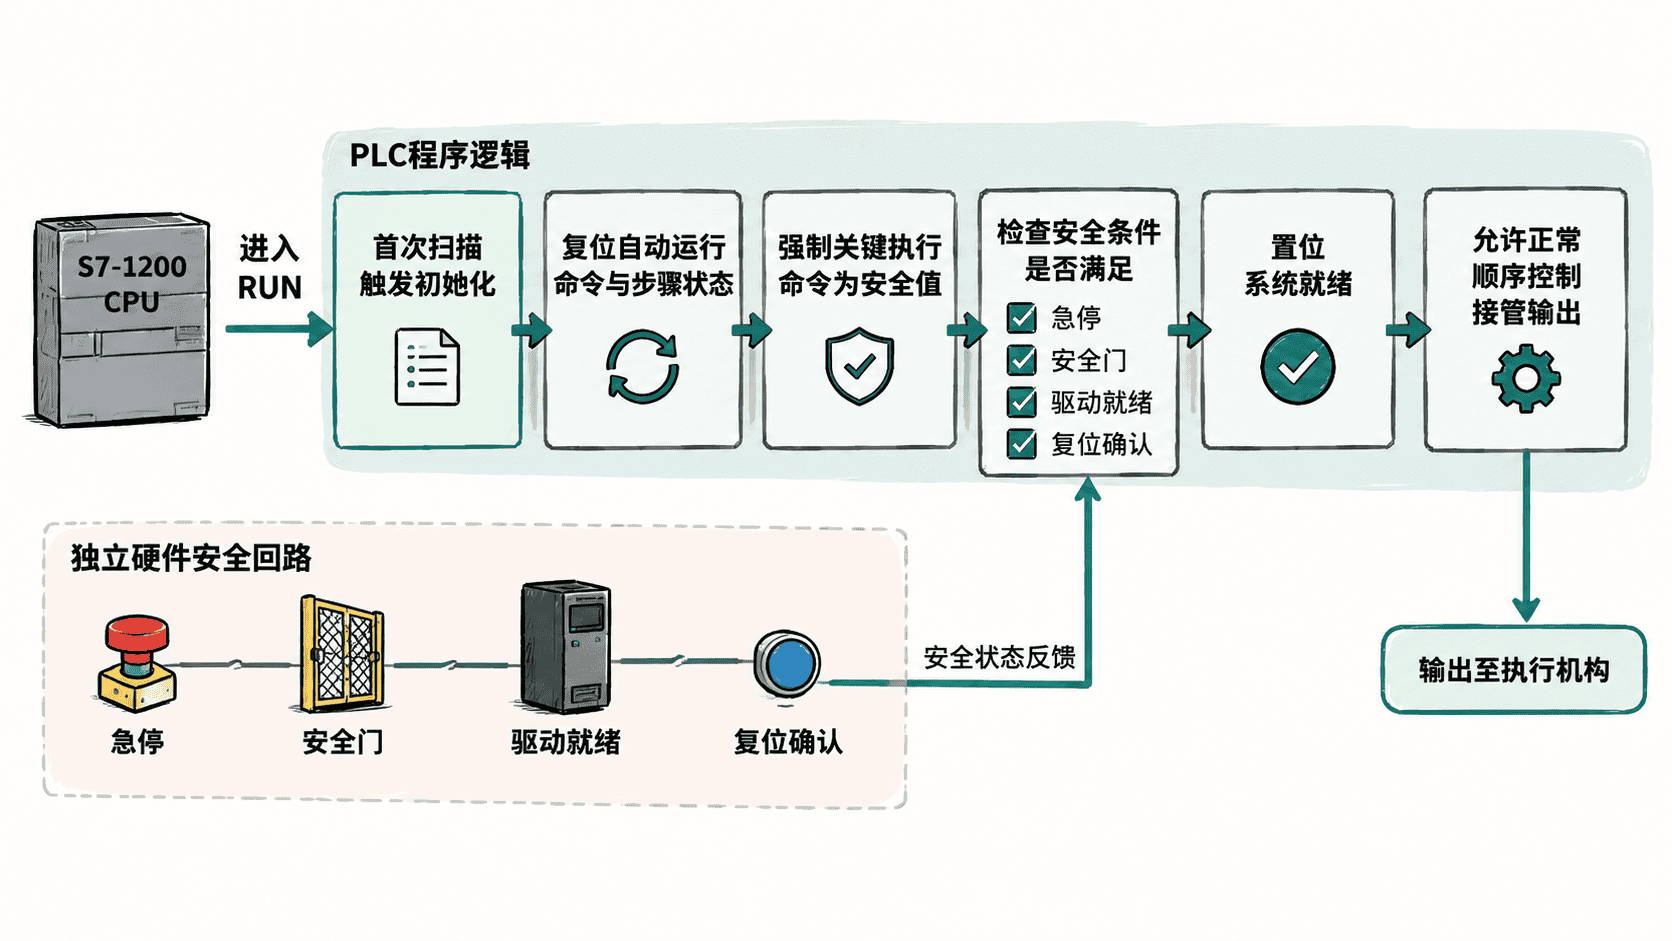
安全输出设计通常采用三层思路:启动时主动清零内部动作命令;运行前建立明确的系统就绪条件;最终输出仍受急停、安全门或安全继电器等独立安全措施约束。普通 PLC 程序中的初始化逻辑不能替代安全功能。
用首次扫描完成初始化
S7-1200 可以通过系统存储器提供首次扫描位。启用系统存储器后,可将一个系统位配置为 First scan,并在主循环中用它触发一次性初始化。具体系统字节地址应以当前项目的 CPU 属性配置为准,不要直接照搬其他项目的绝对地址。
下面以 SCL 表达核心逻辑。假设 FirstScan 已映射到 CPU 提供的首次扫描系统位,AutoRunCmd 为自动运行保持命令,StepNo 为顺序步骤,MotorCmd 和 ValveCmd 为内部执行命令。
IF FirstScan THEN
    AutoRunCmd := FALSE;
    StepNo := 0;
    MotorCmd := FALSE;
    ValveCmd := FALSE;
    SystemReady := FALSE;
END_IF;

SystemReady := EStopOK
    AND GuardClosed
    AND DriveReady
    AND ResetConfirmed;

IF NOT SystemReady THEN
    MotorCmd := FALSE;
    ValveCmd := FALSE;
END_IF;

Q_Motor := MotorCmd AND SystemReady;
Q_Valve := ValveCmd AND SystemReady;
这是一段可直接迁移到 SCL 程序块中的完整控制逻辑,前提是所列变量已经在块接口、全局数据块或 PLC 标签表中定义,并且 FirstScan 已正确绑定到首次扫描系统位。
预期结果
CPU首次进入RUN:AutoRunCmd=FALSE,StepNo=0,MotorCmd=FALSE,ValveCmd=FALSE
安全条件未全部满足:SystemReady=FALSE,Q_Motor=FALSE,Q_Valve=FALSE
安全条件全部满足且操作员完成复位:SystemReady=TRUE,正常控制逻辑才可驱动输出其中输出地址和变量监控值会随项目定义不同而变化。关键不是固定使用某个地址,而是保证所有可能引起机械动作的内部命令在启动阶段都有明确默认值。
区分保持数据与动作命令
有些生产数据适合保持,例如累计产量、配方编号或校准参数;但电机启动命令、气缸伸出命令和自动循环许可通常不应因为断电前为真,就在恢复后直接重新产生动作。
如果确实需要断电续跑,应保存的是能够重建过程状态的数据,而不是简单保持物理输出命令。例如可以保存工艺步骤号和必要过程参数,恢复后先检查当前位置、传感器反馈和安全条件,再由专门的恢复流程决定是否回到某一步。
验证三种恢复场景
初始化逻辑不能只在在线监控时看变量变化,还应针对实际恢复路径逐项测试。
- 设备停止后切断控制电源,再重新上电并让 CPU 进入 RUN,确认所有关键动作输出保持关闭。
- 在设备无危险动作条件下重新下载程序或执行导致 CPU 重新启动的操作,确认首次扫描重新建立安全默认状态。
- 将 CPU 从 RUN 切换到 STOP,再恢复 RUN,确认系统必须重新满足就绪条件,不能仅凭此前的自动运行命令继续动作。
可在监控表中同时观察 FirstScan、SystemReady、内部动作命令和最终输出。首次扫描只应在启动阶段短暂有效,而最终物理输出必须一直受到 SystemReady 约束。
如果验证中出现 CPU 恢复后电机立即启动,应优先检查动作命令是否被设置为保持变量、最终输出是否绕过系统就绪条件,以及初始化逻辑是否真正由首次扫描触发。安全的启动设计应保证:PLC 恢复运行只代表控制系统开始计算,不代表机械设备自动获得动作许可。