
PLC 与工业控制 / 系统课时
用置位复位保存控制状态
用置位复位保存控制状态
普通线圈会随梯级条件变化,而置位、复位指令可以把一次操作转成持续状态。本节用典型启停控制说明 S/R 的扫描语义、与自保持回路的差异,以及同时置位、复位和上电初始化时应怎样避免状态冲突。
学习目标
- 使用置位和复位指令保存启停状态
- 区分 S/R 控制与自保持回路的行为差异
- 处理同时置位、复位和初始化造成的逻辑冲突
置位与复位为什么能记住状态
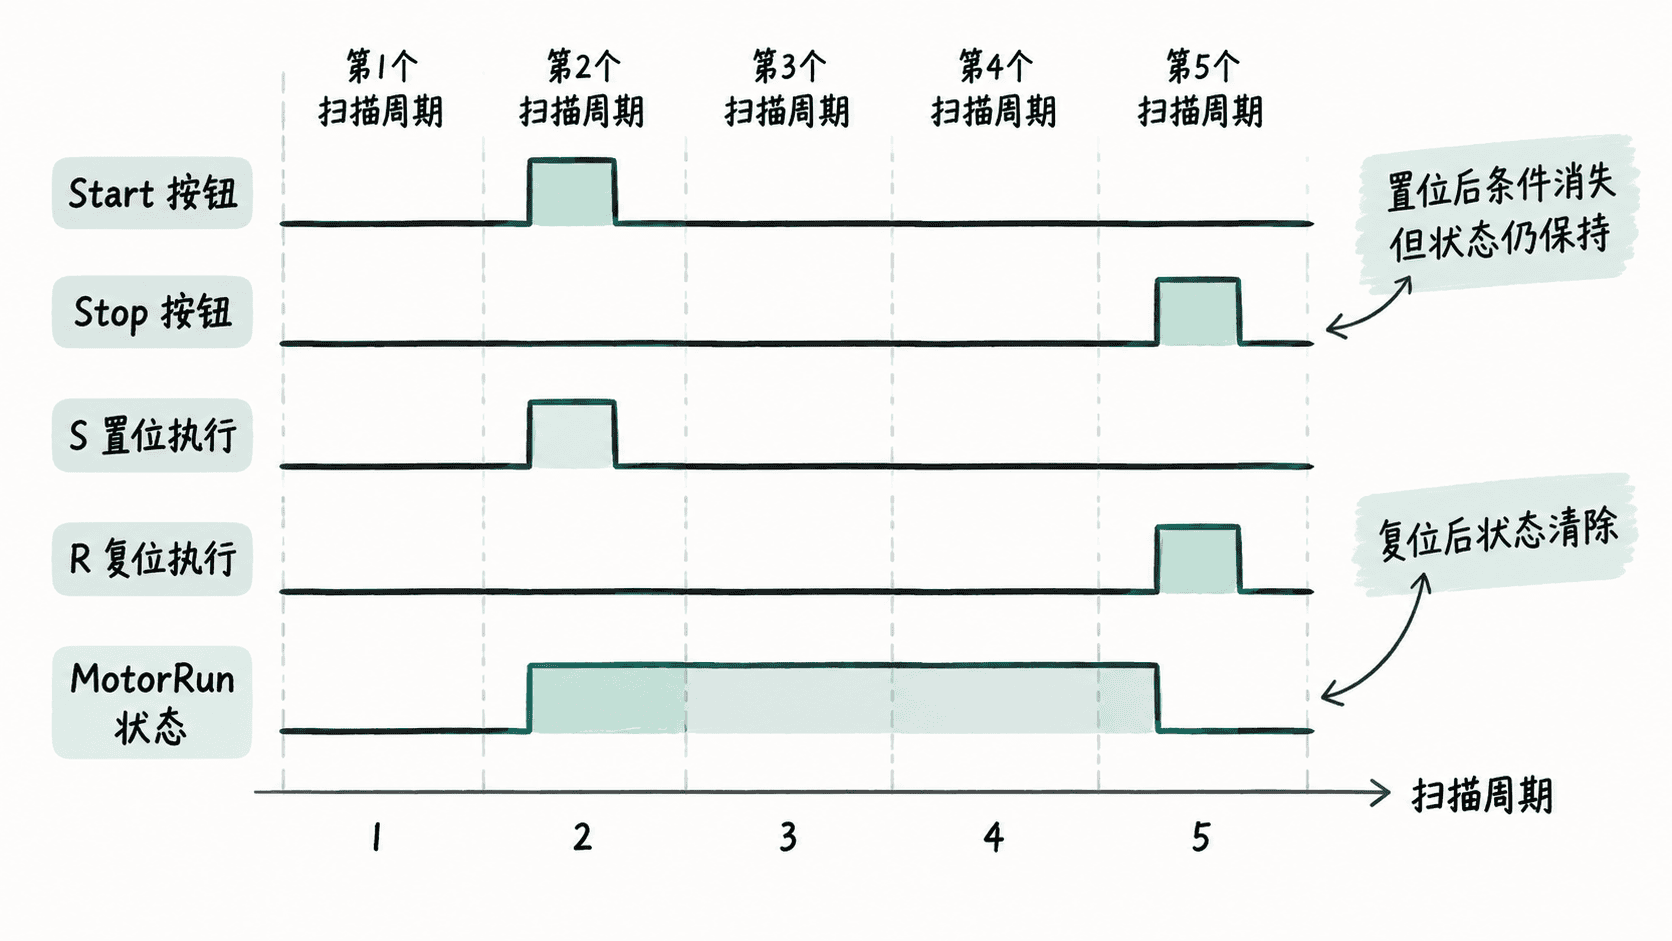
以布尔变量 MotorRun 为例,置位指令 S 在其梯级导通时把变量写成 TRUE;即使下一扫描周期置位条件消失,MotorRun 仍保持 TRUE。只有执行针对同一变量的复位指令 R,才会把它重新写成 FALSE。
这意味着按钮不必持续按住。启动按钮只需在某个扫描周期使 S 梯级成立一次,运行状态便会被保存;停止按钮使 R 梯级成立一次,即可清除保存的状态。
用 S/R 实现启停控制
最小逻辑通常由两条梯级组成:启动条件驱动 MotorRun 的 S 指令,停止条件驱动同一变量的 R 指令。实际项目常再把急停、保护故障等停机条件并入复位侧,让这些条件能够清除运行状态。
如果 MotorRun 最终驱动实际输出 Q0.0,建议让状态位与物理输出分开:前者表达“控制系统希望电机运行”,后者再结合安全许可、联锁和故障状态决定是否真正输出。这样比直接对物理输出反复 S/R 更容易排查。
与自保持回路怎么选
自保持回路通常通过运行状态自身的常开触点与启动按钮并联,使普通线圈在后续扫描中继续得电。S/R 则由专门的置位和复位写操作保存状态,两者都能实现“按一下启动、松手后继续运行”,但关注点不同。
| 对比项 | S/R 置位复位 | 自保持回路 |
|---|---|---|
| 状态保持方式 | S 写入后保持,R 明确清除 | 通过线圈状态反馈维持梯级导通 |
| 启停逻辑 | 启动与停止通常分成不同写入条件 | 启动、保持、停止集中在同一梯级 |
| 多处控制 | 容易增加多个置位或复位来源,但需防多处写入 | 状态来源更集中,逻辑路径通常更直观 |
| 排查重点 | 谁最后写了这个状态 | 哪个触点切断了保持路径 |
对于简单电机启停,自保持回路往往更直观;当某个状态确实需要由不同事件置位和清除,例如报警锁存、工步完成标志或人工确认状态时,S/R 更自然。
同一扫描同时置位和复位
真正危险的不是 S/R 本身,而是同一变量存在多个写入点。PLC 程序通常按既定顺序扫描网络;如果同一扫描周期内对同一布尔量既执行 S 又执行 R,最终状态会取决于实际执行顺序,形成所谓的“最后一次写入生效”。这种逻辑虽然可能运行,却很难从单个梯级判断结果。
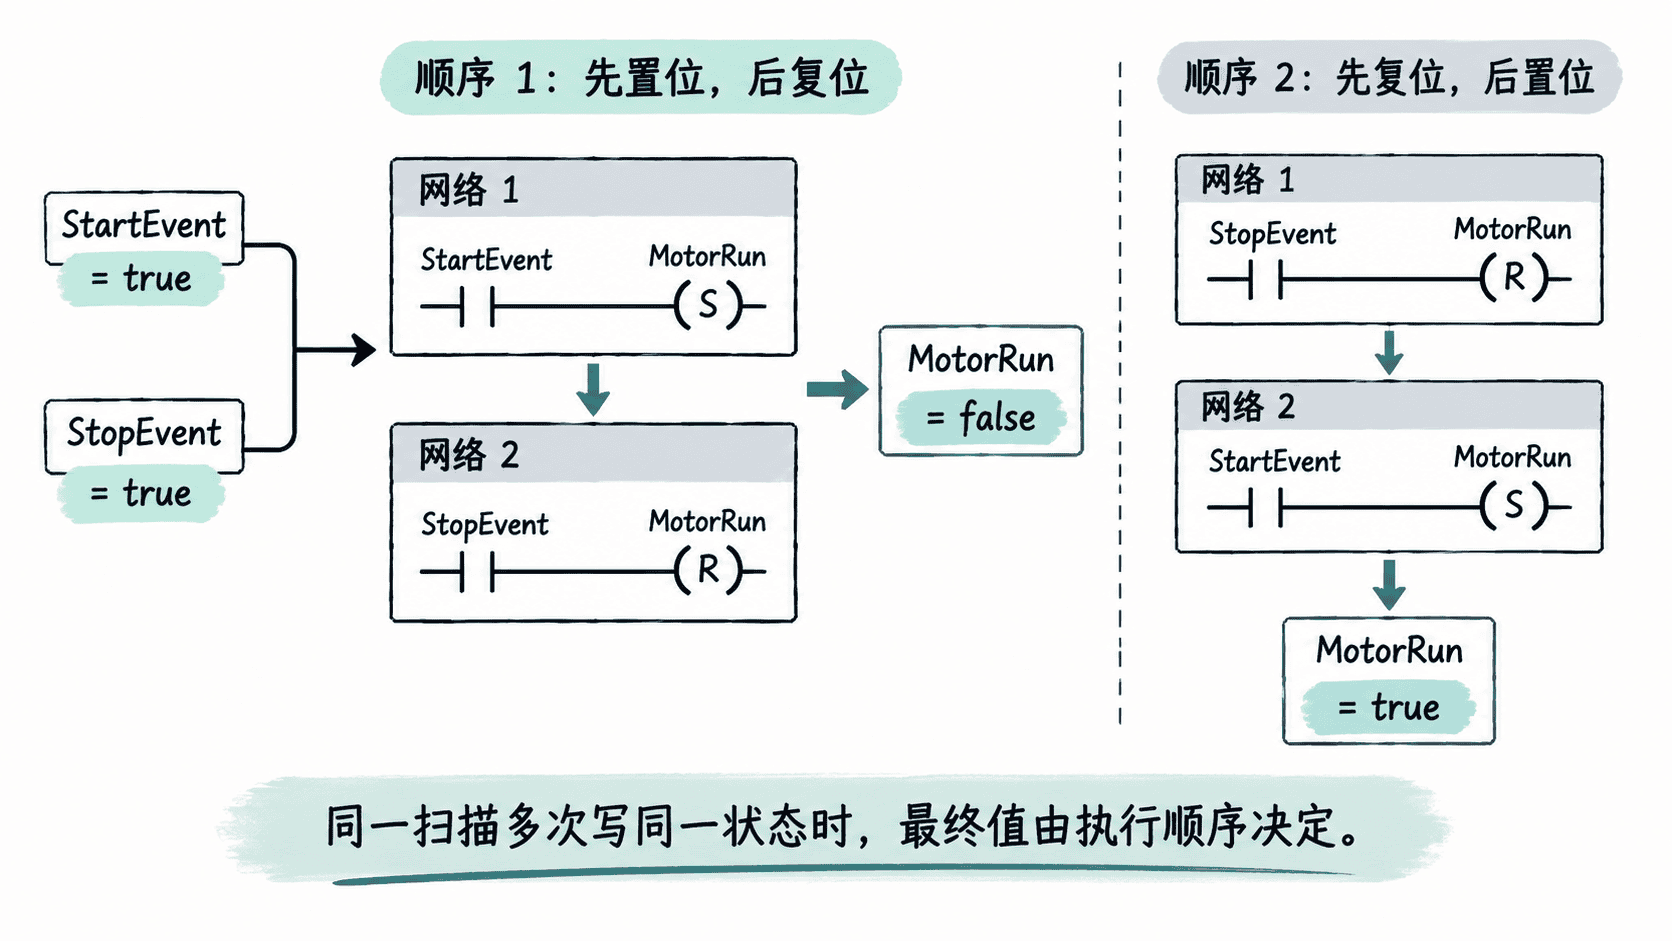
更可靠的做法是先规定优先级。例如电机控制通常让“停止优先”:只要停止、急停许可丢失或故障存在,本扫描就不允许启动条件重新置位。也可以先把所有原始条件汇总为唯一的置位条件和唯一的复位条件,再集中写一次状态位。
初始化必须有确定状态
保持状态还要考虑 CPU 启动后的初值。某个内部变量是否保持上次值,取决于变量属性、数据块设置和 CPU 的实际启动行为,不能凭“上次停机时它是 TRUE”来假设。
对有明确安全初态的控制,应在启动逻辑中主动建立状态。例如设备重新上电后必须保持停止,就应确保运行状态初始化为 FALSE,并要求新的有效启动操作才能再次运行。报警锁存等确实需要掉电保持的数据,则应单独设计保持策略。
设计 S/R 时最终要回答三个问题:谁能置位、谁能复位、两者同时发生时谁优先。只要这三个规则在程序中唯一且明确,置位复位就能成为可靠的状态保存工具,而不会变成难以追踪的多点写入。