
PLC 与工业控制 / 系统课时
按步骤推进设备动作流程
按步骤推进设备动作流程
当一台设备需要依次完成启动、执行、等待条件和结束动作时,用大量自保持网络堆叠控制逻辑很快会变得难以追踪。本课把流程转换为显式步骤状态,并用传感器与定时条件决定何时进入下一步,使程序更容易读、调试和扩展。
学习目标
- 能把连续设备动作拆分为互斥的步骤状态
- 能使用传感器和定时条件驱动步骤迁移
- 能为异常复位和重新启动预留明确入口
把动作流程变成状态
顺序控制的核心不是“哪个线圈该自保持”,而是“设备当前处于哪一步”。例如一个推料机构可以拆成待机、伸出、等待到位、缩回和完成几个状态,同一时刻只允许一个主步骤有效。
使用整数变量 Step 保存当前状态时,状态值本身就是流程位置。程序每个扫描周期先根据 Step 决定输出,再检查当前步骤的离开条件。只有条件满足时才修改 Step,因此动作与迁移边界十分明确。
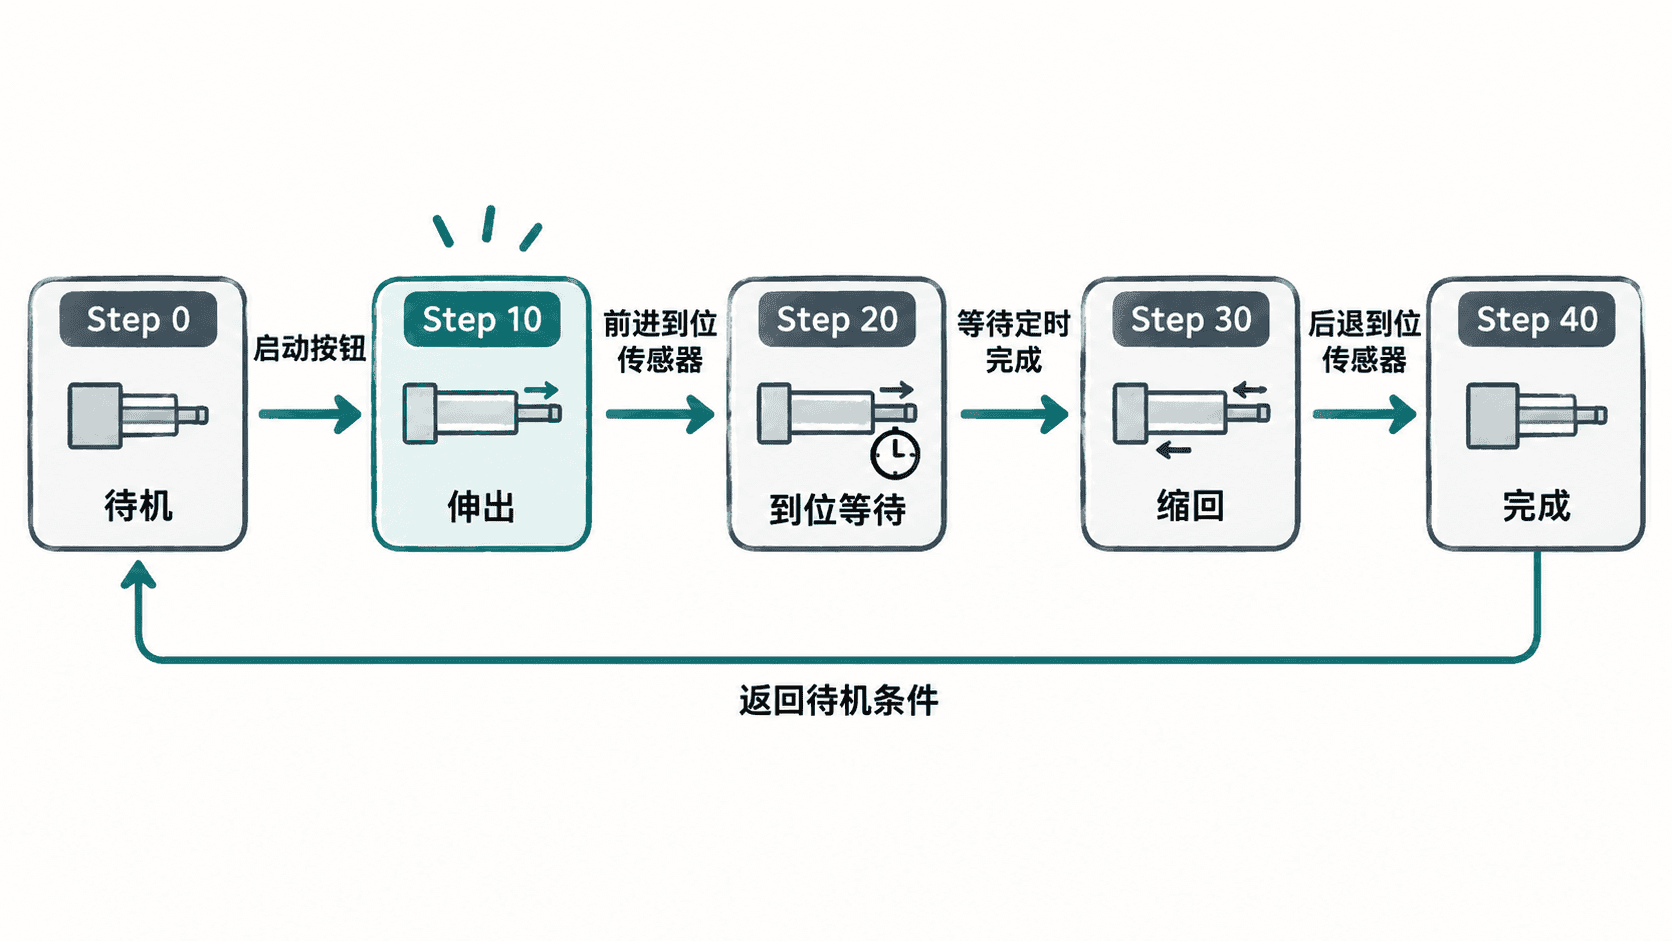
用步骤变量驱动输出
下面的 SCL 示例模拟一个双作用气缸流程:按下启动后伸出,到达前限位后等待 2 秒,再缩回,后限位到达后进入完成状态。Step 建议放在实例 DB 或功能块的静态变量中,以便多个扫描周期持续保存。
片段示例:以下代码放入周期调用的 FB 中,假设 Step、WaitTimer 为静态变量,Start、Reset、FwdLimit、RevLimit 为 BOOL 输入,ValveFwd、ValveRev、Done 为 BOOL 输出。// 默认关闭输出,再由当前步骤决定本周期动作
ValveFwd := FALSE;
ValveRev := FALSE;
Done := FALSE;
CASE Step OF
0: // 待机
WaitTimer(IN := FALSE, PT := T#2s);
IF Start THEN
Step := 10;
END_IF;
10: // 气缸伸出
ValveFwd := TRUE;
IF FwdLimit THEN
Step := 20;
END_IF;
20: // 前端等待
ValveFwd := TRUE;
WaitTimer(IN := TRUE, PT := T#2s);
IF WaitTimer.Q THEN
Step := 30;
END_IF;
30: // 气缸缩回
WaitTimer(IN := FALSE, PT := T#2s);
ValveRev := TRUE;
IF RevLimit THEN
Step := 40;
END_IF;
40: // 流程完成
Done := TRUE;
IF NOT Start THEN
Step := 0;
END_IF;
ELSE
// 非法状态统一回到安全待机
Step := 0;
END_CASE;
IF Reset THEN
Step := 0;
END_IF;预期结果
Step=0  : 所有动作输出关闭,等待 Start
Step=10 : ValveFwd=TRUE,直到 FwdLimit=TRUE
Step=20 : ValveFwd=TRUE,持续等待约 2 s
Step=30 : ValveRev=TRUE,直到 RevLimit=TRUE
Step=40 : Done=TRUE,释放 Start 后回到 Step=0
实际在线监控时,定时器的经过时间会随扫描周期变化,不应依赖某一个固定毫秒值判断结果。
让迁移条件只属于当前步骤
迁移条件应与当前步骤绑定。例如前限位 FwdLimit 只负责结束伸出步骤,不应在待机状态直接把流程跳到等待步骤。这样即使某个传感器长期保持为 TRUE,也不会跨越不相关状态触发错误动作。
顺序程序还应避免在同一扫描周期连续执行多次迁移。CASE 结构天然适合这种模式:进入某个分支后,即使分支里修改了 Step,新的状态也通常等到下一扫描周期再执行对应动作,因此流程更容易观察。
处理复位和异常状态
复位不只是把步骤号改成 0,还要考虑设备是否已经回到允许启动的位置。如果气缸停在中间位置,直接回待机并重新接受启动,可能导致下一次动作方向与机械状态不一致。
更稳妥的做法是把“复位”和“回原点”拆开:复位先清除流程状态,再由专门的回原点步骤确认 RevLimit 等安全条件,最后才进入可启动状态。对于更复杂设备,还可以增加超时状态或故障状态,而不是让某一步永久等待传感器。
判断顺序控制是否清晰
调试时只要观察 Step、关键传感器、定时器和输出,就应该能解释设备为什么停在当前位置。如果必须同时追踪十几个自保持位才能判断下一步动作,说明流程状态没有被显式建模。
一套可维护的顺序控制程序,应做到步骤含义明确、迁移条件唯一、输出归属清楚,并能从任意异常状态回到受控入口。这样增加工艺步骤时,通常只需要新增状态和迁移,而不必重新梳理整片互锁网络。