
PLC 与工业控制 / 系统课时
给正反转电机加可靠互锁
给正反转电机加可靠互锁
正反转电机控制的关键不是让两个方向都能启动,而是任何操作顺序下都不能让正转与反转接触器同时吸合。本课用软件互锁、停机切换条件和最终输出约束组成双重保护,并通过测试验证冲突命令不会产生危险输出。
学习目标
- 写出正转、反转互斥的 PLC 控制逻辑
- 理解为什么方向切换应先撤销当前输出再允许反向启动
- 验证同时按键和快速换向时两个输出不会同时接通
互锁要解决什么风险
三相异步电机正反转通常通过两只接触器改变相序。若正转接触器 KM_FWD 与反转接触器 KM_REV 同时吸合,主回路可能发生相间短路,因此控制逻辑必须把“两个方向同时输出”视为绝对禁止状态。
实际设备还应设置接触器机械互锁和电气互锁。PLC 软件互锁负责阻止错误命令,但不能替代硬件安全措施;输出模块损坏、程序异常或接触器粘连都可能绕过单纯的软件保护。
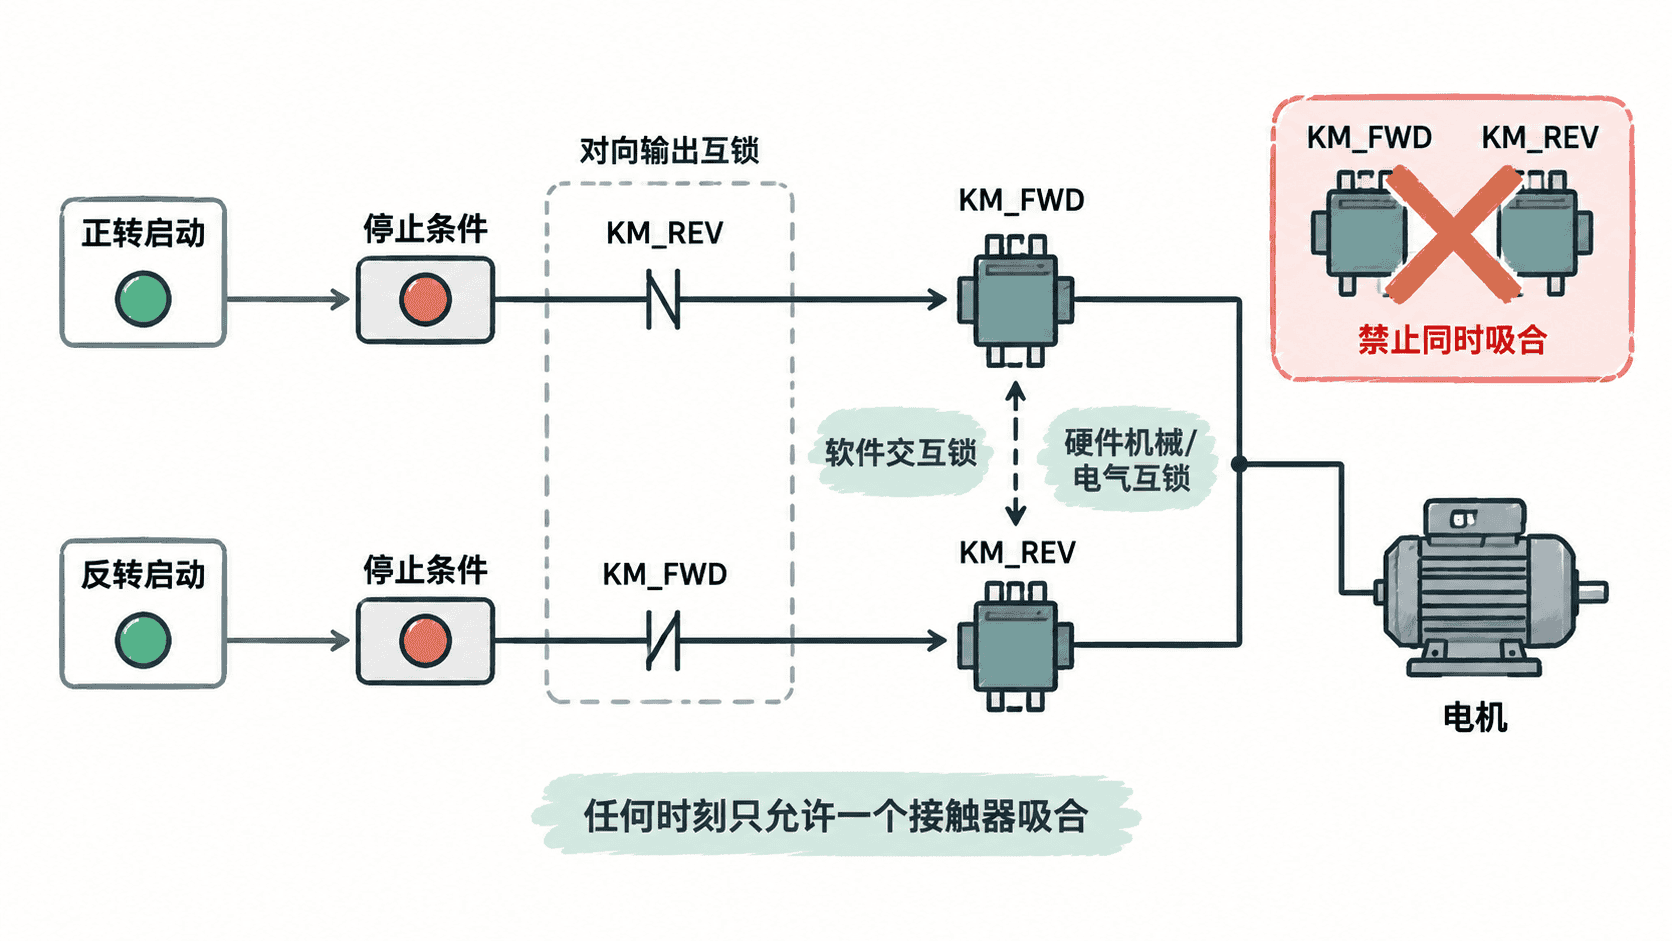
用最终输出条件建立软件互锁
下面用 SCL 表示一个最小可验证逻辑。StartFwd、StartRev 为启动按钮,StopOK 表示停止回路正常;FwdRun 和 RevRun 是内部运行状态。这里采用“必须先停再换向”的策略:当前方向运行时,另一方向的启动命令不会直接反转。
// SCL 片段示例:放在周期执行的程序块中,变量需在块接口或 PLC 标签中定义
IF NOT StopOK THEN
    FwdRun := FALSE;
    RevRun := FALSE;
ELSE
    IF StartFwd AND NOT RevRun THEN
        FwdRun := TRUE;
    END_IF;

    IF StartRev AND NOT FwdRun THEN
        RevRun := TRUE;
    END_IF;
END_IF;

// 最终输出再次互锁,避免两个内部状态异常时同时驱动接触器
KM_FWD := FwdRun AND NOT RevRun;
KM_REV := RevRun AND NOT FwdRun;
这是片段示例,依赖已经定义的布尔变量以及实际项目中的停止、热继电器和安全回路条件。生产程序通常还需要独立的停止命令来清除 FwdRun、RevRun,并结合设备工艺决定是否加入换向延时。
预期结果
StopOK=TRUE, StartFwd=TRUE, StartRev=FALSE -> KM_FWD=TRUE,  KM_REV=FALSE
StopOK=TRUE, FwdRun=TRUE, StartRev=TRUE   -> KM_FWD=TRUE,  KM_REV=FALSE
StopOK=FALSE                              -> KM_FWD=FALSE, KM_REV=FALSE
实际在线监控显示的变量排列和时间戳可能不同,但任何稳定状态下都不应出现 KM_FWD=TRUE 与 KM_REV=TRUE 同时成立。
为什么不能只互锁启动按钮
只写 StartFwd AND NOT StartRev 并不可靠,因为按钮只是瞬时命令。正转已经保持运行后,即使 StartFwd 松开,输出仍可能保持;此时反转逻辑必须检查当前运行状态或当前输出,而不是只看另一只启动按钮是否按下。
同时,互锁应尽可能靠近最终输出。即使上游状态变量因程序修改出现异常,KM_FWD := FwdRun AND NOT RevRun 与 KM_REV := RevRun AND NOT FwdRun 仍能形成最后一道软件约束。
按操作顺序验证互锁
验证时不要只测试“先正转、再停止”的正常流程,还要主动制造冲突操作。至少检查正转运行时按反转、反转运行时按正转、两个启动命令同时出现以及停止条件失效等情况。
可用监控表同时观察 StartFwd、StartRev、FwdRun、RevRun、KM_FWD 和 KM_REV。验收标准不是某个按钮能否响应,而是整个测试过程中始终满足“两个接触器输出不会同时为 TRUE”。
若工艺允许自动换向,应在当前方向输出关闭后加入必要的机械减速或电气延时,再开放反向命令;不能通过删除互锁来获得更快的换向。可靠的正反转控制始终先保证互斥,再讨论切换速度。