
PLC 与工业控制 / 系统课时
建立故障报警与复位逻辑
建立故障报警与复位逻辑
可靠的故障处理不能把“故障输入恢复正常”直接等同于“设备重新运行”。本课建立检测、保持、复位许可和恢复条件四层逻辑,让瞬时故障也能留下记录,并确保只有在故障消失且操作员主动复位后,设备才重新获得启动资格。
学习目标
- 能区分故障检测、报警保持和复位许可三个状态
- 能实现故障消失后仍保持报警的锁存逻辑
- 能为 HMI 提供清晰的故障、复位和运行许可变量
把故障处理拆成四个状态
故障逻辑至少要回答四个问题:故障现在是否存在、是否曾经发生、当前是否允许复位、设备是否已经恢复到可启动状态。若只使用一个 Fault 位同时承担这四种含义,程序和 HMI 很快会出现歧义。
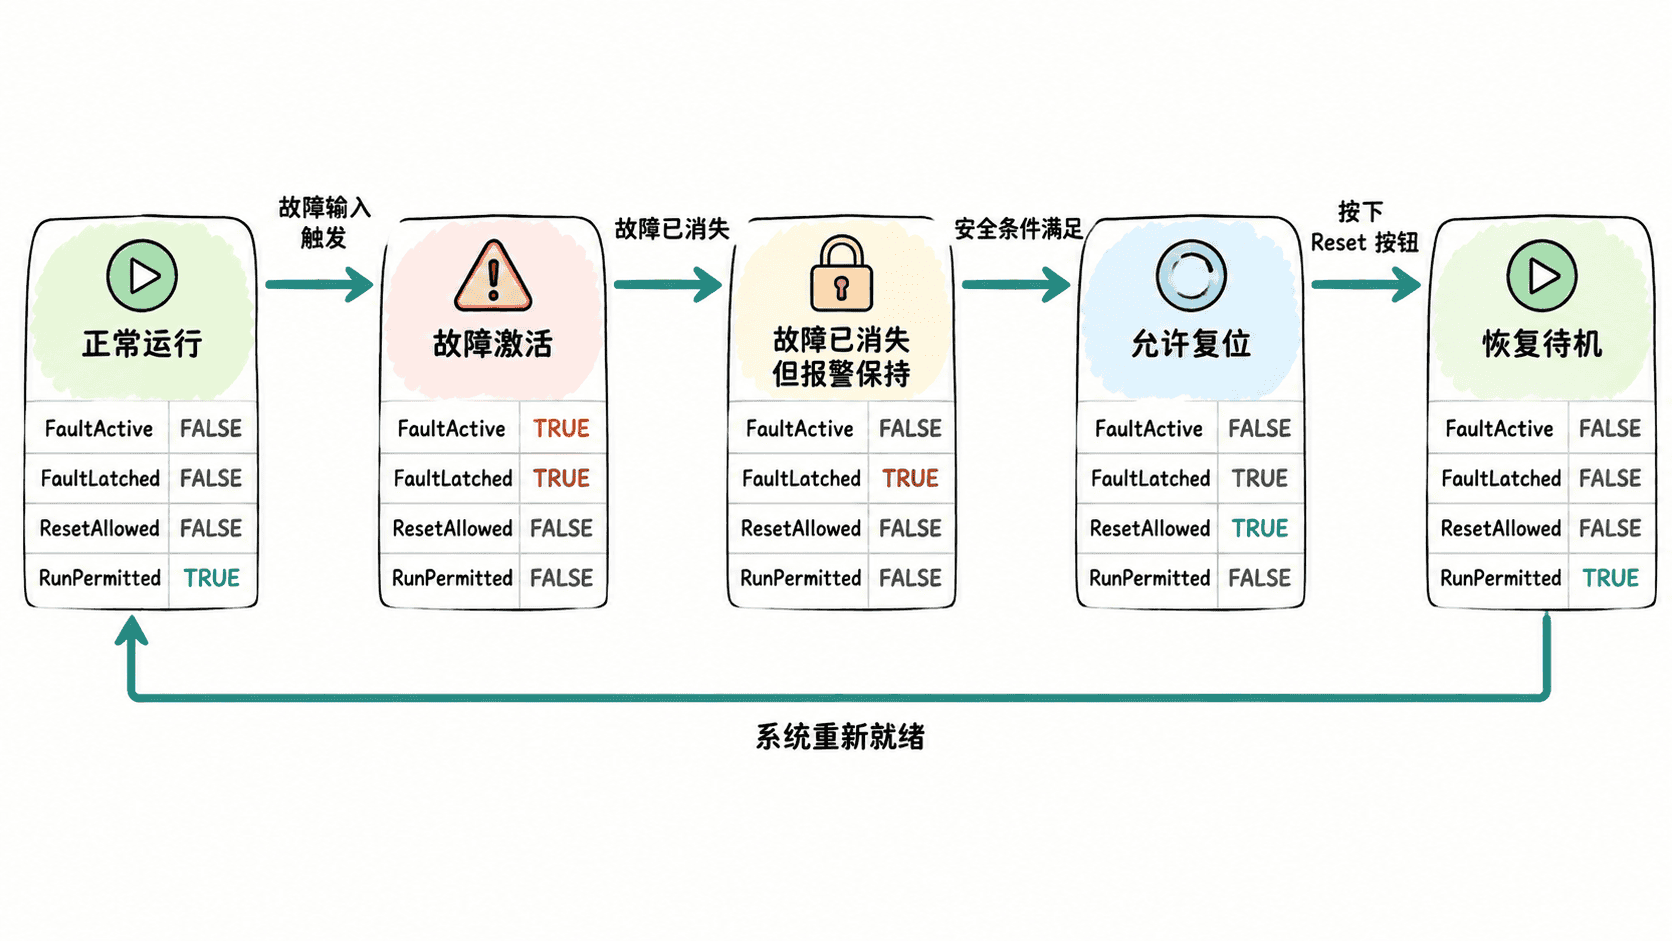
典型变量可以分为:FaultActive 表示实时故障,FaultLatched 表示已锁存报警,ResetAllowed 表示满足复位条件,RunPermitted 表示设备当前可以重新启动。这样 HMI 可以分别显示“故障仍在”“故障已消失待复位”和“已恢复可启动”。
锁存故障而不是跟随输入
下面示例假设电机过载和安全门打开都属于停止类故障。任意故障出现时立即锁存 FaultLatched;即使故障输入随后恢复,报警仍保持,直到设备满足复位条件并收到人工复位信号。
片段示例:以下 SCL 放入周期调用的 FB 中,MotorOverload、GuardOpen、ResetPB、MotorStopped 为 BOOL 输入;FaultActive、FaultLatched、ResetAllowed、RunPermitted 为 BOOL 状态或输出变量。// 实时故障只描述当前物理条件
FaultActive := MotorOverload OR GuardOpen;
// 任意故障出现后保持报警,避免瞬时故障被扫描后丢失
IF FaultActive THEN
FaultLatched := TRUE;
END_IF;
// 只有故障已经消失且电机确认停止,才允许人工复位
ResetAllowed := (NOT FaultActive) AND MotorStopped;
IF ResetPB AND ResetAllowed THEN
FaultLatched := FALSE;
END_IF;
// 运行许可要求当前无故障,并且历史报警已经完成复位
RunPermitted := (NOT FaultActive) AND (NOT FaultLatched);预期结果
正常状态:FaultActive=FALSE, FaultLatched=FALSE, RunPermitted=TRUE
故障发生:FaultActive=TRUE,  FaultLatched=TRUE,  RunPermitted=FALSE
故障消失但未复位:FaultActive=FALSE, FaultLatched=TRUE, RunPermitted=FALSE
满足条件并按 ResetPB:FaultLatched=FALSE, RunPermitted=TRUE
为什么故障消失不能自动重启
如果直接写成 RunPermitted := NOT FaultActive,那么保护输入一恢复,设备就可能重新获得运行许可。对于输送机、气缸、旋转设备等存在人员接近风险的机构,这种行为会把“故障恢复”变成“自动重启触发条件”。
因此,故障保持位承担的是一次事件记忆。它迫使控制程序经过“故障发生 → 条件恢复 → 人工确认 → 重新许可”的完整链路。自动化程度更高的设备也可以采用自动复位,但必须由工艺风险评估明确允许,而不能把它当作默认行为。
给复位增加明确许可条件
复位条件通常不止“故障输入已经消失”。例如过载故障复位前,应确认电机停止;气缸相关故障可能要求执行器回到安全位置;温度报警可能要求实际温度降到恢复阈值以下。
因此 ResetAllowed 最好单独计算,而不是把一长串条件直接塞进复位按钮判断。这样在线监控时可以快速回答“为什么现在按复位没有反应”,HMI 也可以根据这个变量禁用复位按钮或显示提示。
若存在多个故障,建议每类故障分别保留状态位,例如 AlarmMotorOverload、AlarmGuardOpen,再汇总成总故障。这样总故障负责联锁停机,单项报警负责定位原因,避免 HMI 只能看到一个无法追溯的总报警。
为 HMI 准备稳定状态变量
HMI 不应直接根据按钮或瞬时输入猜测设备状态,而应读取 PLC 已经计算好的状态。最少可以提供 FaultActive、FaultLatched、ResetAllowed 和 RunPermitted,并对重要故障提供独立报警位。
调试时可以依次模拟故障出现、故障消失、复位条件不满足、复位条件满足四种场景。正确结果应是:任何故障立即撤销运行许可;故障恢复后报警仍存在;条件未满足时复位无效;只有条件满足并主动复位后,设备才重新进入可启动状态。
这种结构把检测、记忆、许可和恢复彼此分开,后续增加 HMI 报警、故障历史或顺序控制联锁时,都可以直接复用这些明确状态,而不必重新解释某一个混合用途的故障位。