
PLC 与工业控制 / 系统课时
把故障状态接入HMI报警
把故障状态接入HMI报警
本节把 PLC 中已经形成的故障状态接入 HMI 报警系统,使操作员不仅能看到“设备停了”,还能识别具体故障、确认报警,并在故障原因消失且条件允许时执行复位。完成后,报警显示、确认和 PLC 故障逻辑之间会形成可验证的闭环。
学习目标
- 将 PLC 故障位映射为 HMI 离散报警
- 区分报警发生、报警确认和故障复位三种动作
- 验证报警出现、确认、消失和复位条件是否符合控制逻辑
先把报警与故障复位分开
HMI 报警系统负责提示和记录异常,而 PLC 故障逻辑负责决定设备是否允许继续运行。报警“确认”只表示操作员已经看到这条信息,不应自动等价于消除 PLC 故障。
例如电机过载可以使用 Fault_Overload 表示真实故障状态,HMI_FaultReset 表示操作员请求复位。只有过载输入已经恢复正常、设备满足复位条件时,PLC 才清除故障锁存。
下面是一个简化的 SCL 逻辑,展示故障锁存和复位之间的关系。
IF Overload_Input THEN
    Fault_Overload := TRUE;
END_IF;

IF HMI_FaultReset AND NOT Overload_Input AND NOT Motor_Run THEN
    Fault_Overload := FALSE;
END_IF;
预期结果
Overload_Input=TRUE 后,Fault_Overload 被置为 TRUE 并保持。
只有 Overload_Input=FALSE、Motor_Run=FALSE 且 HMI_FaultReset=TRUE 时,Fault_Overload 才复位为 FALSE。
实际项目通常还会加入急停、变频器故障、通信异常等多个条件,但每个 HMI 报警都应尽量对应清晰的 PLC 状态源。
配置HMI离散报警
在 HMI 的报警配置中新增离散报警,并把触发变量选择为 Fault_Overload。报警文本应描述操作员需要识别的现场现象,例如“电机过载,请检查负载及热继电器”,而不要只显示变量名或“故障 1”。
根据项目需求设置报警类别、确认方式以及是否记录历史。基础设备故障通常应允许确认,但确认只改变报警的确认状态,不改变 PLC 中的 Fault_Overload。
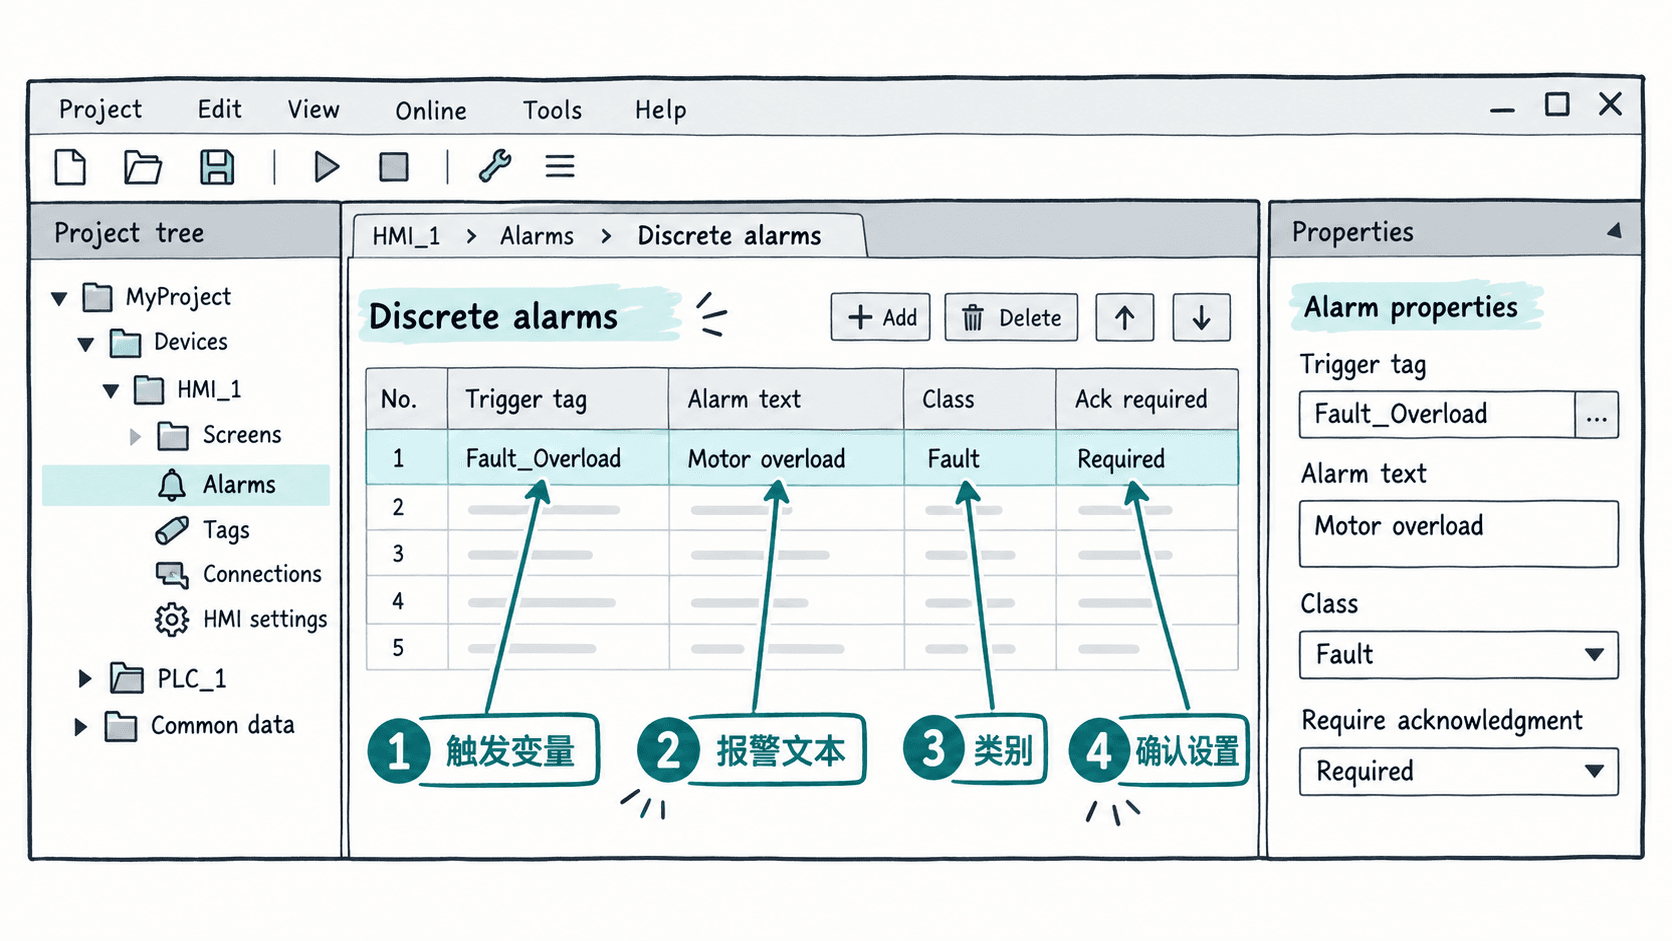
若项目存在多个故障,可以继续增加对应报警,但不要把所有设备异常只汇总为一个 AnyFault 报警。总故障位适合驱动总览指示,具体报警仍应保留能够定位原因的独立状态。
在画面中加入报警显示和复位操作
在运行画面或独立报警画面中加入报警视图,让操作员看到当前报警、时间和确认状态。再增加一个“故障复位”按钮,把它绑定到 HMI_FaultReset,并采用瞬时操作方式向 PLC 发送复位请求。
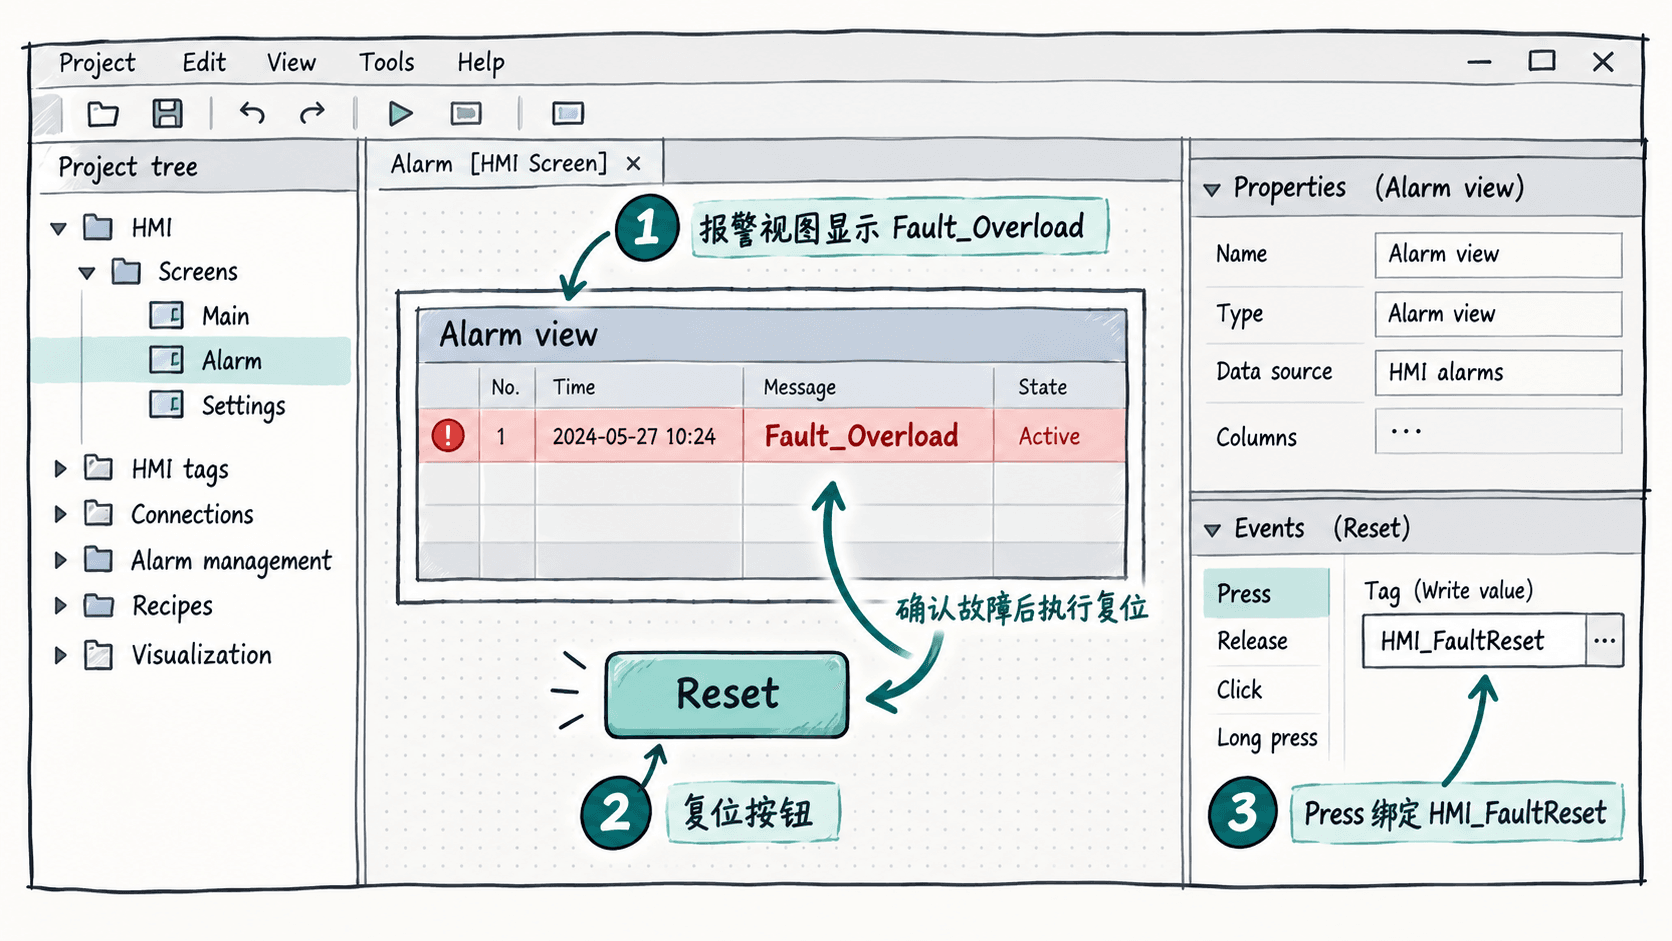
报警确认按钮可以使用 HMI 报警视图提供的确认功能;复位按钮则必须单独连接 PLC 复位变量。二者应当让操作员清楚区分:确认是“我已看到”,复位是“请求控制系统重新评估故障条件”。
验证报警完整生命周期
验证时应主动制造一个可控的测试故障,而不是只检查报警配置表。可以在仿真环境或安全的调试条件下改变测试变量,依次观察报警发生、确认、故障条件消失和复位四个阶段。
1. Overload_Input=TRUE:Fault_Overload=TRUE,HMI出现过载报警。
2. 执行报警确认:报警变为已确认,但 Fault_Overload 仍为 TRUE。
3. Overload_Input=FALSE:故障原因消失,但锁存故障仍保持。
4. Motor_Run=FALSE 时按下复位:HMI_FaultReset产生脉冲,Fault_Overload变为 FALSE,活动报警消失。
预期结果
报警发生、确认和PLC故障复位互不混淆;故障原因未消失时无法通过复位按钮清除 Fault_Overload;满足复位条件后,PLC故障位清除,HMI活动报警随之消失。如果 PLC 中的故障位已经为真但 HMI 没有报警,优先检查报警触发标签和 HMI 通信状态;如果报警可以确认却始终无法消失,则检查 PLC 故障位是否仍保持;如果按下复位没有效果,应继续检查故障输入和复位允许条件,而不是直接取消 PLC 的保护逻辑。