
FPGA 与数字 IC 设计 / 系统课时
定位未初始化寄存器与复位缺陷
定位未初始化寄存器与复位缺陷
CPU 仿真中,程序计数器突然变成 X、状态机无法启动,或复位后寄存器仍保留旧值,通常需要检查初始化与复位逻辑。本篇使用可复现的 SystemVerilog 示例,结合复位时序、静态检查和波形定位问题,并建立能够自动捕获缺陷的回归测试。
学习目标
- 区分未初始化寄存器、复位遗漏和复位释放时序问题。
- 使用仿真与波形追踪 X 值来源,检查复位覆盖范围。
- 编写复位回归测试,验证 CPU 状态恢复及重新执行能力。
从异常波形识别三类缺陷
SystemVerilog 四态仿真使用 0、1、X 和 Z。没有被初始化或赋值的四态寄存器通常从 X 开始;X 还可能由多个驱动冲突或未知条件传播产生,因此不能看到 X 就直接断定缺少复位。
排查一个简化 CPU 控制器时,先观察以下信号:
| 信号 | 复位后的预期状态 | 异常表现 |
|---|---|---|
pc |
32'h00000000 |
保持 X 或旧地址 |
state |
IDLE |
无法进入取指状态 |
valid |
0 |
复位期间仍触发提交 |
instr_reg |
无复位要求,首次取指时写入 | 在使用前仍为 X |
这里要区分三个根因:
- 未初始化:寄存器没有初始化,首次有效写入之前就被读取。
- 复位遗漏:设计要求复位的寄存器未在复位分支赋值。
- 复位释放缺陷:异步复位在时钟边沿附近释放,可能违反触发器的恢复或移除时间要求;RTL 仿真通常无法直接揭示这种硬件风险。
复现缺少复位的控制寄存器
下面的 SystemVerilog 示例适用于支持 IEEE 1800 四态仿真的工具,例如 Icarus Verilog。控制器采用低有效异步复位,但故意遗漏 valid 的复位赋值,同时让 instr_reg 依赖首次取指写入。
保存为 cpu_ctrl.sv:
module cpu_ctrl (
    input  logic        clk,
    input  logic        rst_n,
    input  logic        fetch_en,
    input  logic [31:0] instr_in,
    output logic [31:0] pc,
    output logic        valid,
    output logic [31:0] instr_reg
);
    always_ff @(posedge clk or negedge rst_n) begin
        if (!rst_n) begin
            pc <= 32'h00000000;
            // 故意遗漏 valid:用于复现复位缺陷
            // instr_reg 不复位,必须保证使用前写入
        end else if (fetch_en) begin
            pc        <= pc + 32'd4;
            valid     <= 1'b1;
            instr_reg <= instr_in;
        end
    end
endmodule
再保存为 tb_cpu_ctrl.sv,检查复位状态及首次取指行为:
module tb_cpu_ctrl;
    logic clk = 0;
    logic rst_n = 1;
    logic fetch_en = 0;
    logic [31:0] instr_in = 32'h00000013;
    wire [31:0] pc, instr_reg;
    wire valid;

    cpu_ctrl dut (.*);
    always #5 clk = ~clk;

    initial begin
        $dumpfile("reset.vcd");
        $dumpvars(0, tb_cpu_ctrl);
        #2 rst_n = 0;
        #2;
        $display("RESET pc=%h valid=%b instr=%h",
                 pc, valid, instr_reg);
        #8 rst_n = 1;
        @(negedge clk);
        fetch_en = 1;
        @(negedge clk);
        fetch_en = 0;
        $display("FETCH pc=%h valid=%b instr=%h",
                 pc, valid, instr_reg);
        $finish;
    end
endmodule
使用以下命令编译和运行:
iverilog -g2012 -s tb_cpu_ctrl -o cpu_sim cpu_ctrl.sv tb_cpu_ctrl.sv
vvp cpu_sim
预期输出的关键内容如下(工具可能另外打印 VCD 生成提示):
RESET pc=00000000 valid=x instr=xxxxxxxx
FETCH pc=00000004 valid=1 instr=00000013
结果表明 pc 的复位有效,valid 缺少复位,instr_reg 则在首次取指后获得确定值。后者是否构成缺陷,取决于控制逻辑是否允许在首次写入前读取它。
结合复位时序和波形定位根因
波形排查不能只看复位信号是否变成 0,还要检查复位断言、释放以及第一个有效时钟边沿上的寄存器状态。
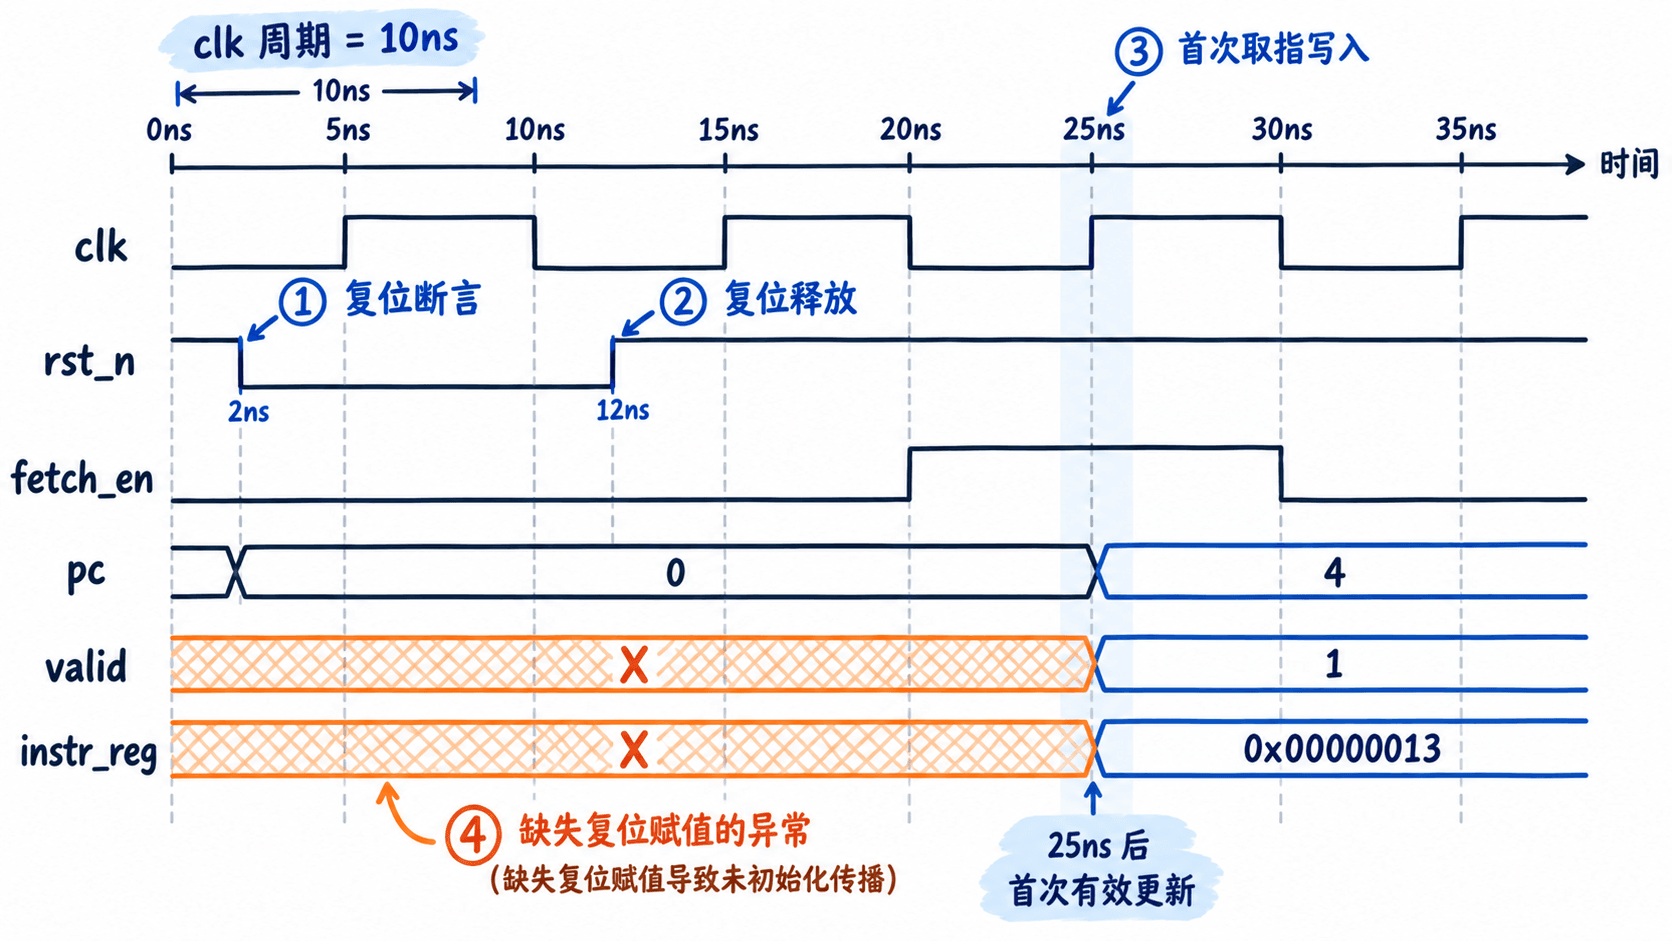
可以使用 GTKWave 查看生成的波形文件:
gtkwave reset.vcd预期结果:波形查看器打开 reset.vcd;将 clk、rst_n、fetch_en、pc、valid、instr_reg 加入波形面板后,可以核对图示的时间关系。
实际定位按照以下顺序进行:
- 检查复位是否真正到达目标模块,以及极性是否正确。
- 检查复位有效期间,要求初始化的状态寄存器是否获得确定值。
- 检查复位释放后的第一个时钟边沿,确认状态跳转符合设计。
- 从第一个出现 X 的寄存器逆向追踪其赋值分支、使能条件及上游输入。
- 对无复位的数据寄存器检查有效位门控,确认未知数据不会进入有效运算或提交路径。
如果 pc 已经变成 X,应该沿着下一地址选择逻辑追踪,而不是直接修改 pc 的初始值。例如分支条件来自未知的比较结果时,应继续检查操作数、译码器和寄存器堆的读出有效性。
用静态检查和复位策略修复问题
复位修复之前,先确定寄存器是否属于架构可见状态或控制状态。程序计数器、流水线有效位、状态机和异常控制位通常需要确定的复位值;指令缓存或数据寄存器则可以通过有效位保证内容在初始化前不被使用。
| 寄存器类别 | 推荐策略 | 验证重点 |
|---|---|---|
| PC、FSM 状态 | 明确复位值 | 复位后立即确定 |
流水线 valid |
复位为 0 | 不产生虚假提交 |
| 指令或数据暂存器 | 可不复位 | 无效期间禁止使用 |
| 大容量 RAM | 依据目标工艺及初始化机制处理 | 内容未定义时不能被有效读取 |
对上述示例,最小修复是在复位分支加入 valid <= 1'b0;,并保持 instr_reg 不复位。若真实控制器的指令寄存器被使用,应由 valid 或等价有效性信号进行门控。
Verilator 的 lint 可以辅助识别未使用信号、位宽问题和部分赋值问题,但不会自动证明复位覆盖完整。执行:
verilator --lint-only --timing -Wall -Wno-fatal --top-module cpu_ctrl cpu_ctrl.sv预期结果:工具完成静态检查并返回,可能报告未使用输入、未驱动信号或其他告警;不同 Verilator 版本的告警组合可能不同。必须逐条检查与复位赋值有关的提示,不应把“没有告警”视为复位正确。
对于异步复位,工程上常使用异步断言、同步释放方案,使内部复位在目标时钟域的同步器之后解除。同步器本身也需要符合器件库、复位架构和时序约束要求,不能用普通 RTL 仿真代替 CDC、RDC 及恢复/移除时间检查。
建立可重复运行的复位回归
一个有效的 CPU 复位回归至少要覆盖上电复位、运行中再次复位和复位后重新取指。下面给出独立测试核心状态的断言检查方式,依赖修复后的 cpu_ctrl 和前述测试台信号。
片段示例:替换测试台中原有的 initial 块,保留时钟、信号声明及 DUT 实例。
initial begin
    #2 rst_n = 0;
    #2;
    if (pc !== 32'h0 || valid !== 1'b0)
        $fatal(1, "Initial reset failed");

    #8 rst_n = 1;
    @(negedge clk);
    fetch_en = 1;
    @(negedge clk);
    fetch_en = 0;
    if (pc !== 32'd4 || valid !== 1'b1 ||
        instr_reg !== instr_in)
        $fatal(1, "Fetch failed");

    // 运行中再次复位,验证状态清零而非保留旧值
    #2 rst_n = 0;
    #2;
    if (pc !== 32'h0 || valid !== 1'b0)
        $fatal(1, "Runtime reset failed");

    $display("RESET_REGRESSION_PASS");
    $finish;
end
使用相同的 iverilog 与 vvp 命令重新运行。修复 valid 后,预期输出包含:
RESET_REGRESSION_PASS未修复时,测试会因四态不匹配触发 $fatal,而不会打印通过标记。这里使用 !==,是因为它能将 X 或 Z 明确判为不匹配;使用普通 != 可能得到 X,使条件判断无法可靠识别未知状态。
正式 CPU 回归还应在复位期间检查提交使能和存储器写使能保持无效,在复位释放后确认第一条指令从规定的复位向量执行,并覆盖不同流水线阶段中的再次复位。若复位由软件控制,还要区分软复位与硬复位的覆盖范围。
最终验收标准是:所有必须复位的控制状态具有确定值,无复位数据在有效之前不会被消费,运行中再次复位能清除旧控制状态,且静态检查、RTL 波形与自动化回归对这些结论相互印证。