
编码与格式 / 系统课时
通过块划分选择预测粒度
通过块划分选择预测粒度
面对一帧同时包含平坦天空、清晰建筑边缘和复杂树叶的视频画面,如果所有区域都使用相同大小的块进行编码,就容易浪费码率或损失细节。本课通过具体的块划分案例,说明如何根据图像内容选择预测粒度,并理解块尺寸对压缩效率、画质和计算量的影响。
学习目标
- 区分平坦区域、边缘区域和复杂纹理区域对块尺寸的不同需求。
- 理解固定块、可变块及四叉树递归划分的工作方式。
- 使用具体数值比较块划分对预测误差、编码开销和计算复杂度的影响。
为什么不同区域需要不同大小的块
视频编码器通常不会直接对整帧图像统一预测,而是先将画面划分为若干区域,再为每个区域选择预测方式。帧内预测会利用同一帧中已经重建的相邻样本产生预测值,然后编码原始样本与预测值之间的残差。
假设一帧画面包含以下三种区域:
| 画面区域 | 像素特点 | 适合尝试的块尺寸 | 主要原因 |
|---|---|---|---|
| 蓝天、纯色墙面 | 亮度变化缓慢 | 32×32、64×64 | 较少的块能够降低划分和模式信息开销 |
| 建筑轮廓、斜线边缘 | 方向明显,边界两侧差异大 | 8×8、16×16 | 小块更容易局部匹配边缘方向 |
| 树叶、头发、细密纹理 | 高频变化多,方向不统一 | 4×4、8×8 | 小块能够更灵活地适应局部结构 |
这些尺寸只是说明预测粒度的示例,并非编码器必须采用的固定规则。不同编码标准允许的块结构、最小尺寸和划分限制并不完全相同。
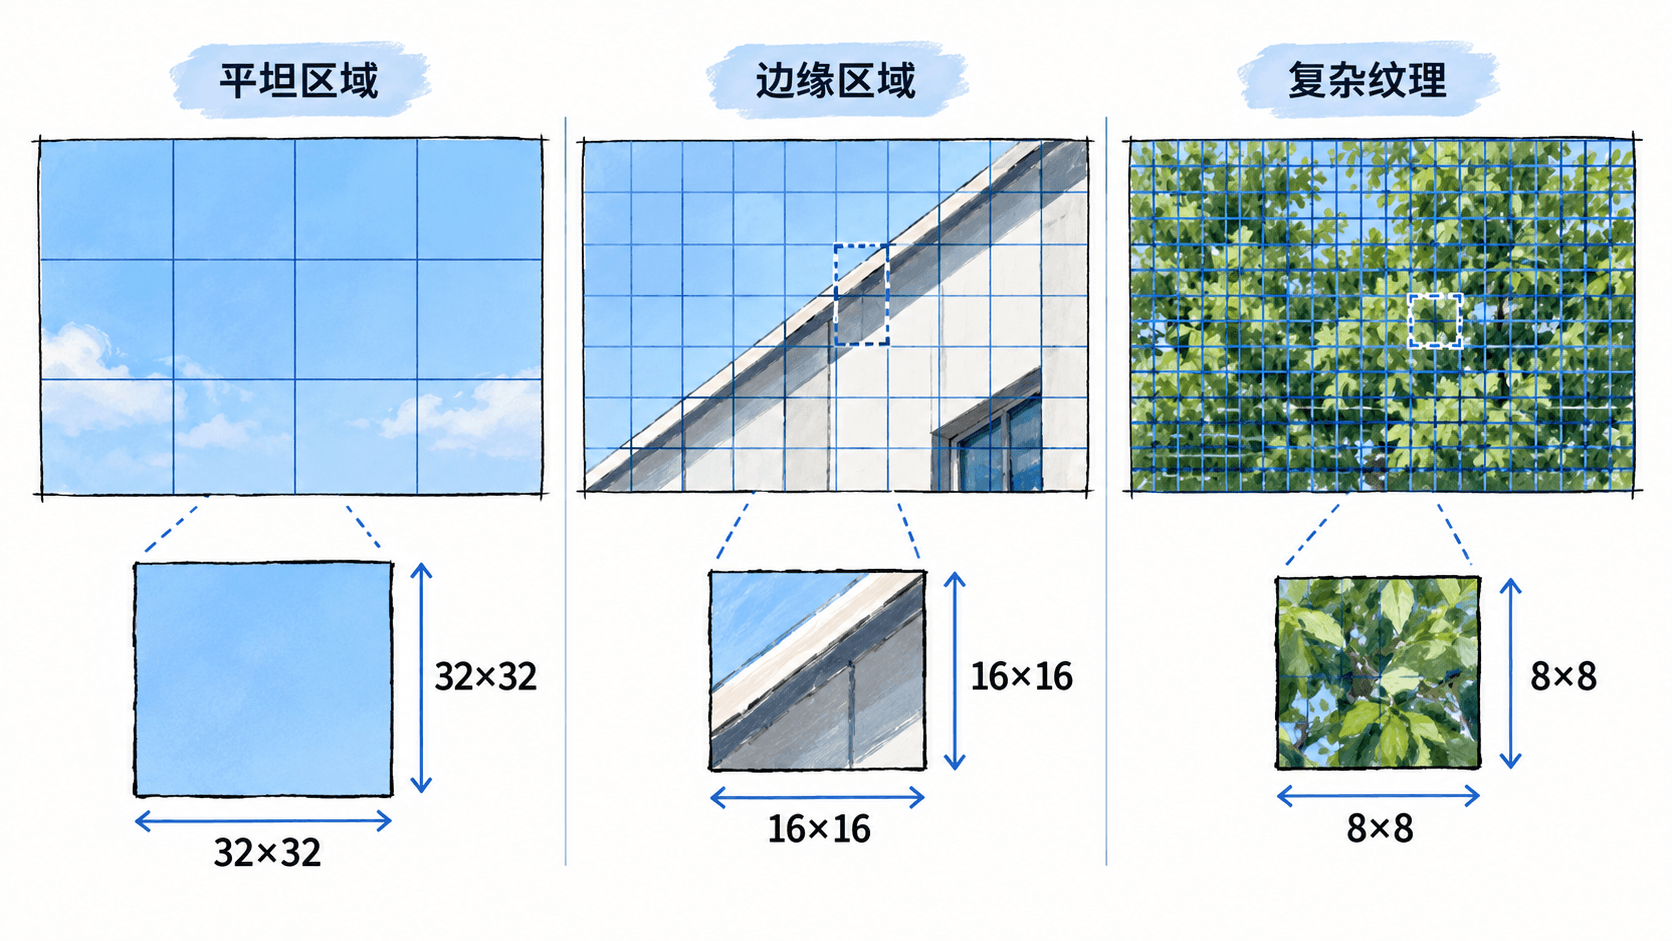
需要特别注意:复杂纹理不代表一定要使用最小块。若细节接近随机噪声,小块带来的预测改善可能不足以抵消额外编码开销,编码器也可能选择较大的块或其他编码工具。
固定块与可变块的区别
固定块划分是指按照统一尺寸切分待编码区域。例如,将一个64×64的正方形区域全部划分为8×8块,需要64个子块;若统一划分为16×16,则只需要16个子块。
固定块容易实现,数据组织与遍历规则也比较简单,但不能充分适应画面内容。平坦区域可能产生过多不必要的小块,而跨越明显边缘的大块可能出现较大的预测残差。
可变块划分允许编码器根据局部内容决定是否继续细分。以一种简化的四叉树结构为例:
- 从一个64×64区域开始,先评估不继续划分的编码代价。
- 将它拆分成四个32×32区域,分别评估编码代价。
- 对边缘复杂的32×32区域继续拆分为16×16,必要时继续拆分。
- 比较包含划分信令在内的总代价,保留代价较低的方案。
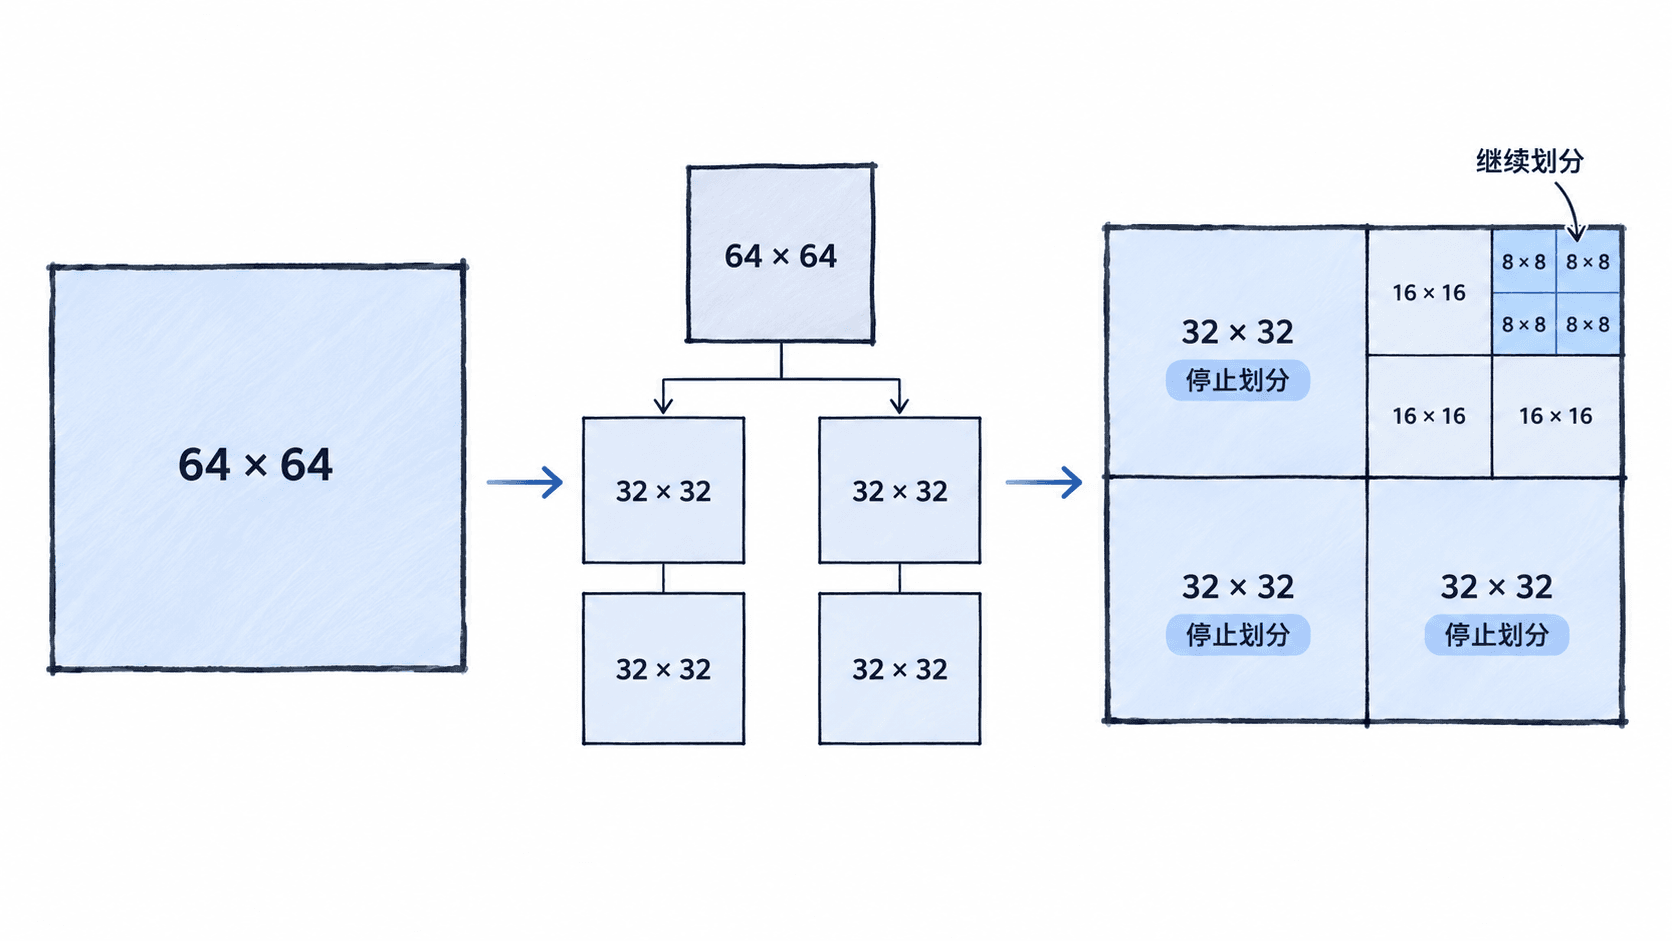
上述四叉树属于便于理解的简化模型。H.264/AVC 支持多种宏块内预测划分;HEVC 使用编码树单元及递归四叉树划分;VVC 则引入更灵活的四叉树加多类型树划分,可以使用二叉与三叉划分。不能将四叉树视为所有视频编码标准的统一结构。
块尺寸如何影响编码成本
选择块尺寸时至少需要同时考虑预测误差、额外比特数和计算成本。
较大的块通常意味着更少的块级模式及划分信息,适合结构简单的区域。但如果一个块跨越多个不同方向的纹理,单一预测模式可能无法准确描述整个区域。
较小的块允许使用更多局部预测模式,有机会减小残差。不过,块数量增加后,编码器需要传输更多预测模式、划分标志等信息,还需要评估更多候选方案。
下面以一个64×64区域为例,仅计算固定方块划分产生的块数量:
| 块尺寸 | 块数量 | 相对8×8块数量 |
|---|---|---|
| 64×64 | 1 | 1/64 |
| 32×32 | 4 | 1/16 |
| 16×16 | 16 | 1/4 |
| 8×8 | 64 | 1 |
| 4×4 | 256 | 4倍 |
例如,8×8划分比16×16多出48个块。如果每块假设额外平均消耗3 bit传输相关控制信息,仅按这一简化假设,小块方案就多消耗144 bit。这个数值是教学算例,不代表实际码流中的固定开销;真实编码中的模式信令、上下文编码和划分语法具有相关性。
但小块也可能大幅减少残差所需的比特。因此,仅比较块数量无法判断最终码率。
用率失真代价决定是否继续划分
实际编码器常通过率失真优化比较候选方案。一个典型的代价函数为:
其中, 是重建失真, 是编码所需比特数, 是控制码率与失真权衡的拉格朗日乘子。比较不同划分方案时,应将相关划分信息、预测模式和残差的码率计入。
假设同一个32×32区域具有两种候选方案,失真采用同一尺度的平方误差和,设:
| 候选方案 | 失真D | 码率R | 总代价J |
|---|---|---|---|
| 不划分,保留32×32 | 1800 | 180 bit | 2520 |
| 划分为四个16×16 | 900 | 310 bit | 2140 |
大块方案的代价为;小块方案为。因此,这一次比较应选择四个16×16块。
如果内容变成平坦墙面,小块方案的失真只能从1800降到1700,码率依然为310 bit,则其代价为2940,反而应该保留32×32块。
编码器通常需要对各候选划分下的预测、变换、量化和重建进行评估,才能得到更接近实际的率失真代价。单独比较原始块的像素方差,只能作为快速判断的启发式信息,不能等同于完整率失真优化。
预测粒度与计算复杂度的取舍
块越小并不意味着编码时间严格按照块数量同比增长,因为候选预测模式、边界样本准备、变换规模和搜索剪枝都会影响实际开销。但如果大量区域递归拆分,待评估节点数通常明显上升。
例如,一个64×64区域从根节点开始,完整四叉树拆分到8×8时,会产生1个64×64节点、4个32×32节点、16个16×16节点和64个8×8节点,共85个节点。如果编码器对这些节点都评估不划分候选方案,工作量会明显高于只评估64×64根节点。
工程中常使用以下方法缩短编码搜索时间:
- 平坦区域优先尝试大块,如果预测残差足够小,就减少进一步拆分的候选搜索。
- 边缘和纹理明显的区域允许更深的划分,但设置标准允许的最小块尺寸与搜索深度限制。
- 编码速度优先的场景,可以启用编码器提供的快速划分决策或较快的编码预设,但需测量实际画质与码率变化。
验证划分效果时,可以使用编码器的块结构可视化或调试信息,对同一片段比较块尺寸分布,同时记录编码时间、输出文件大小与客观质量指标。例如在相同输入、分辨率和质量目标下,比较不同搜索复杂度设置,观察是否出现编码时间明显增长却几乎没有质量改善的情况。
最终应让平坦区域尽量使用成本较低的大块,让边缘和复杂纹理获得必要的局部细分,同时通过率失真比较避免无收益的小块划分。