
编码与格式 / 系统课时
用块匹配搜索运动矢量
用块匹配搜索运动矢量
视频中一个物体移动后,当前帧的像素往往能在参考帧的附近找到相似内容。块匹配就是通过搜索参考帧中的候选区域,找到与当前块误差最小的位置,并计算运动矢量。本篇用具体像素数据完成一次搜索,再比较全搜索与快速搜索的计算成本。
学习目标
- 理解当前块、参考块、搜索窗口和运动矢量的坐标关系。
- 使用绝对误差和(SAD)计算候选块的匹配代价,完成一次全搜索。
- 估算不同搜索策略的计算量,理解快速搜索可能遗漏最佳匹配的原因。
块匹配究竟在搜索什么
假设视频中一个白色方块向右移动了 3 个像素。编码器处理当前帧时,不必直接编码整个方块的所有像素,而是可以寻找参考帧中原来那个方块的位置,再编码位置差和预测残差。
块匹配通常包含四个对象:
- 当前块:当前帧中需要预测的矩形像素区域,例如 16×16 像素。
- 参考帧:编码器和解码器能够共同使用的已重建参考图像。
- 搜索窗口:允许从参考帧中寻找候选块的空间范围。
- 运动矢量:从当前块位置指向选中参考块位置的二维位移。
这里采用常见的坐标约定:图像左上角是原点,向右为正 ,向下为正 。当前块左上角为 ,参考块左上角为 ,则运动矢量为 。
例如,当前块坐标为 ,参考块坐标为 ,运动矢量就是 。这表示解码器预测当前块时,需要从参考帧当前位置左侧 3 个像素取样;它不等同于物体从上一帧到当前帧的运动方向。
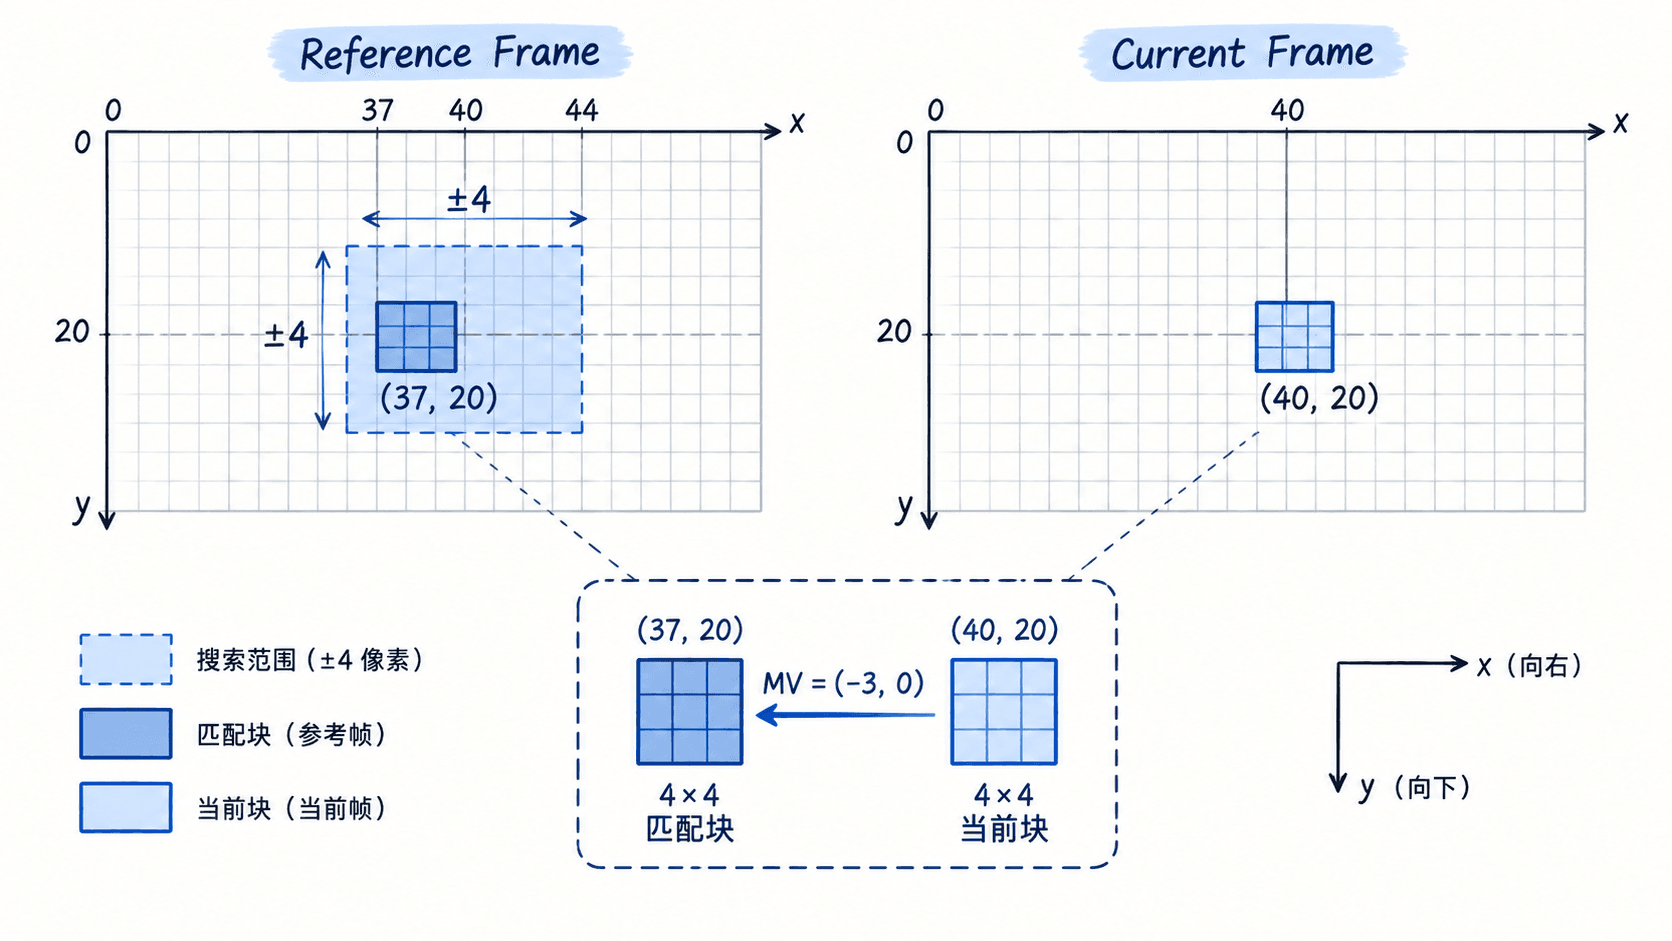
实际编码器经常使用不同大小的预测块以及亚像素运动精度。为了先把搜索过程算清楚,下面只讨论整数像素位移和单一参考帧,暂不涉及插值与多参考帧选择。
用 SAD 衡量两个块有多相似
块匹配需要一个可计算的评价指标。绝对误差和(Sum of Absolute Differences,SAD)会逐个比较当前块和候选参考块的像素值,将差的绝对值相加。
对于宽 、高 的亮度块,计算公式为:
其中 为当前帧亮度值, 为参考帧亮度值。SAD 越小,代表像素越相似;SAD 等于 0,说明两个块在当前比较精度下完全相同。
例如当前 2×2 块和某个候选块如下:
| 像素位置 | 当前块 | 候选块 | 绝对误差 |
|---|---|---|---|
| 左上 | 50 | 48 | 2 |
| 右上 | 60 | 64 | 4 |
| 左下 | 70 | 69 | 1 |
| 右下 | 80 | 77 | 3 |
于是 。若另一个候选块的 SAD 为 26,在仅比较 SAD 的情况下,优先选择误差为 10 的候选块。
SAD 不考虑视觉结构和运动矢量的码率,因此不能保证选择到最终编码成本最低的候选块。实际编码器常使用包含失真与码率的代价,例如 ,其中 表示预测失真, 表示运动信息等编码所需比特数, 控制码率权重。SAD 可以作为运动搜索中的快速匹配指标。
手算一次搜索并找到运动矢量
假设当前块左上角坐标为 ,搜索范围为水平与垂直方向各 ±1 个像素。候选位移分别取 、、,一共需要比较 个候选块。
为了便于手算,当前块设为以下 2×2 灰度数据:
| 行 | 第 1 列 | 第 2 列 |
|---|---|---|
| 第 1 行 | 50 | 60 |
| 第 2 行 | 70 | 80 |
假设从参考帧取出的 9 个候选块经过逐像素比较,得到以下 SAD:
| dy / dx | -1 | 0 | 1 |
|---|---|---|---|
| -1 | 32 | 24 | 38 |
| 0 | 10 | 45 | 57 |
| 1 | 28 | 36 | 49 |
最小误差为 10,位置对应 、。因此选中参考块左上角为 ,运动矢量为 。
对这组数据,编码器可以使用参考帧 位置的块来预测当前块;实际编码时还需要处理预测残差。若多个位置的 SAD 相同,可以规定优先选择运动矢量长度更短的候选,或者进一步比较运动矢量编码成本,使结果具有确定性。
下面使用 Python 3 和 NumPy 复现搜索。先运行 python -m pip install numpy 安装依赖,再保存为 motion_search.py。
import numpy as np

# 构造参考帧:在偏左位置放入待匹配的亮度块
reference = np.zeros((8, 8), dtype=np.int16)
reference[4:6, 3:5] = [[50, 60], [70, 80]]
current = np.array([[50, 60], [70, 80]], dtype=np.int16)

x, y, radius = 4, 4, 1
best = (float('inf'), 0, 0)

# 全搜索:逐个枚举搜索窗口中的合法整数像素位移
for dy in range(-radius, radius + 1):
    for dx in range(-radius, radius + 1):
        candidate = reference[y + dy:y + dy + 2,
                              x + dx:x + dx + 2]
        sad = int(np.abs(current - candidate).sum())
        if sad < best[0]:
            best = (sad, dx, dy)

print(f"SAD={best[0]}, MV=({best[1]},{best[2]})")
预期输出:
SAD=0, MV=(-1,0)程序使用人工构造的参考帧,最佳候选恰好完全一致,因此 SAD 为 0;前面的手算表使用另一组候选误差,最小 SAD 为 10。两者共同说明搜索过程,不能把两组不同的像素数据当作同一次实验。
代码使用有符号整数,避免无符号 8 位数组直接相减发生下溢。示例的 8×8 参考帧足以容纳全部候选块;实际项目必须检查图像边界,否则靠近画面边缘时可能截取到不完整的候选块。
全搜索的计算成本有多高
全搜索(Full Search)会在限定窗口内枚举所有整数像素候选位置。若水平和垂直搜索半径均为 ,且没有边界裁剪,候选数量为:
对于每个候选,需要比较 个像素。忽略循环、缓存和其他开销,直接计算 SAD 的时间复杂度约为 。
以 16×16 块为例:
| 搜索半径 | 候选位置数 | 像素绝对差计算次数 |
|---|---|---|
| ±4 | 81 | 20,736 |
| ±8 | 289 | 73,984 |
| ±16 | 1,089 | 278,784 |
| ±32 | 4,225 | 1,081,600 |
搜索半径从 8 增加到 16,候选数从 289 增加到 1,089,约为原来的 3.77 倍。这还只是一个块的搜索量,如果一帧有数千个预测块,再考虑多个参考帧,计算成本会迅速上升。
全搜索的优势是:在给定的整数搜索窗口和指定 SAD 指标下,可以找到全局最小 SAD 的候选。它并不保证全视频的率失真最优,因为分块方式、参考帧选择、亚像素插值和运动矢量码率等因素尚未计入。
快速搜索为什么能减少计算量
快速运动搜索不会把窗口内所有位置都计算一遍,而是先选择少量候选,再围绕较优位置逐步搜索。例如菱形搜索会利用中心及上下左右等位置进行局部比较,再根据结果移动搜索中心。
下面以一个简化的十字形局部搜索为例,说明候选筛选思想,不把它等同于任何标准编码器的完整实现。
- 首先计算 与上下左右共 5 个位置的 SAD。
- 如果中心位置最优,结束当前搜索;否则移动到 SAD 最小的邻居位置。
- 在新中心附近评估尚未计算过的上下左右候选,并重复移动。
- 当没有邻居的 SAD 严格低于当前中心,或者达到搜索窗口边界时结束。
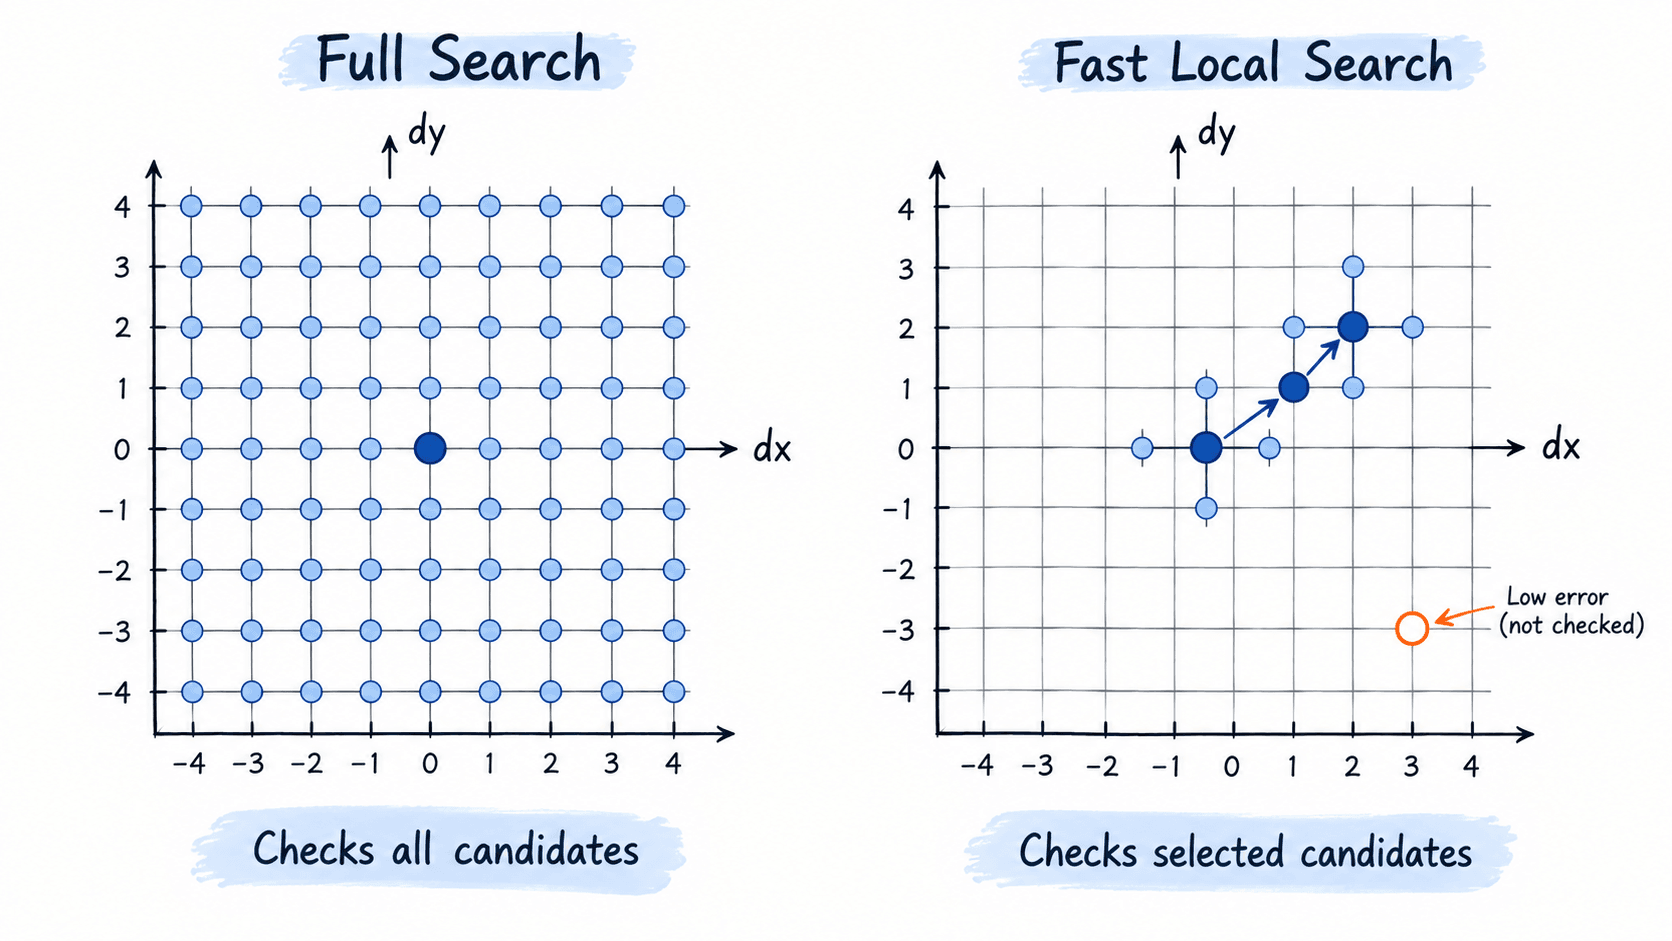
假设某次局部搜索只检查了 17 个互不重复的候选,而相同窗口的全搜索需要 289 个候选,那么候选评估数量约减少 。这是特定搜索轨迹的计算量示例,并非固定性能指标;实际加速效果还受内存访问、向量化和实现方式影响。
局部搜索的代价是可能落入局部最小值:例如 SAD 在 附近都较大,但远处 才是真正的最佳匹配,局部策略就可能提前停止。为减少这种情况,实际编码器常结合运动矢量预测、多起点搜索、分层搜索与必要的局部精细搜索。
怎样检查搜索结果是否可靠
验证运动搜索不能只看是否找到了一个矢量。可用以下三个指标检查算法是否真的有用:
- 匹配误差:记录最佳候选 SAD,并与零运动矢量 的 SAD 比较。若结果没有改善,应检查候选范围、参考帧内容和搜索过程。
- 搜索成本:统计实际评估的唯一候选数量与像素比较次数。相同块大小下,候选数更少通常意味着 SAD 计算工作量更小,但不直接等于运行时间同比下降。
- 预测效果:用选中参考块生成预测块,逐像素计算当前块减预测块得到的残差,检查残差能量,并进一步评估实际编码码率。
可以将示例中的搜索半径由 1 改成 2,观察候选数量从 9 增加到 25,但由于人工构造的最佳匹配仍在 ,输出运动矢量保持不变。若把目标块放到距离当前坐标更远的位置,则必须相应增大参考帧尺寸并检查候选边界。
块匹配的可执行判断标准是:在合法搜索范围内找到误差较低的参考块,同时把候选评估量控制在编码预算内。全搜索适合验证匹配质量和建立基准,快速搜索适合需要限制计算开销的编码过程。