
服务注册与分布式协调 / 系统课时
配置initLimit与syncLimit同步边界
配置initLimit与syncLimit同步边界
initLimit 和 syncLimit 都以 tickTime 为单位,但负责的是两个不同阶段:前者约束成员加入新 Leader 时的初始化同步,后者约束集群稳定运行期间的正常同步。把二者混成一个“超时值”会导致参数失真,本课用阶段化方法完成配置、验证和风险判断。
学习目标
- 区分
initLimit与syncLimit分别约束的同步阶段 - 根据实际同步耗时和尾部延迟计算合理 tick 数
- 识别参数过紧与过松时的运行表现并完成验证
先区分两个同步阶段
Leader 选出后,Follower 需要先与 Leader 建立连接并完成初始化同步,这一阶段由 initLimit 提供时间边界。集群进入正常广播后,Follower 还要持续跟上 Leader 的心跳和事务推进,这一阶段由 syncLimit 控制允许的同步延迟。
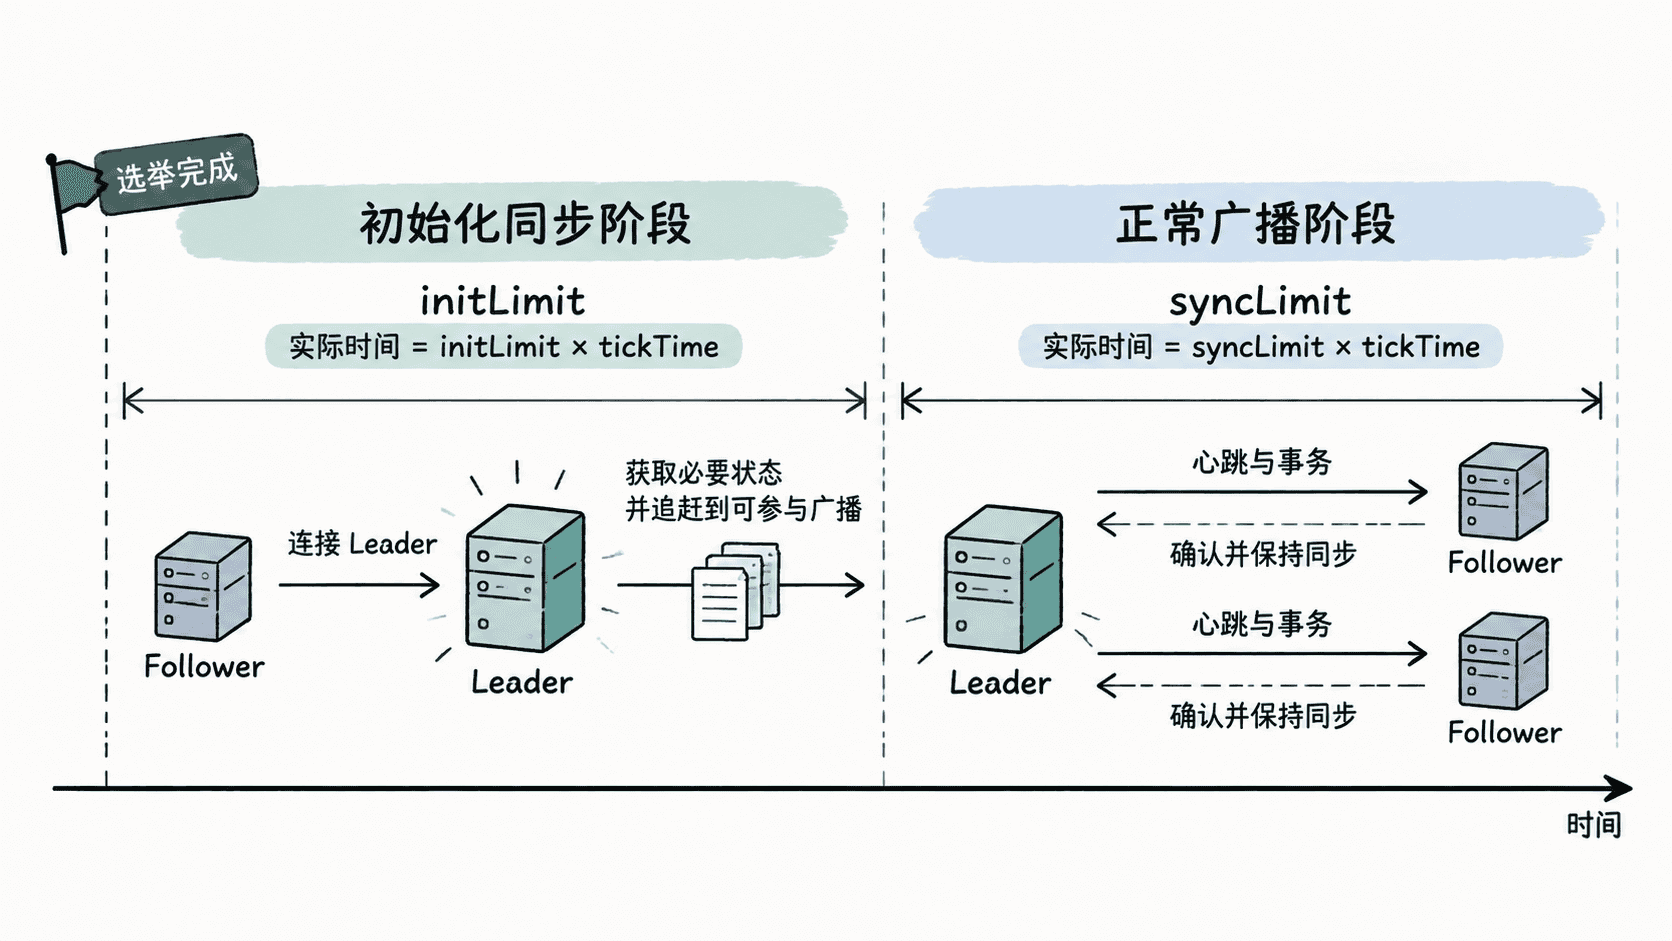
因此两者不能机械设置成相同值。初始化同步通常包含连接、状态比较和数据追赶,可能明显慢于稳定运行期的单次心跳或事务确认,所以 initLimit 往往需要比 syncLimit 留出更大的时间窗口。
把监控时间换算成tick数
实际时间预算的计算方式很直接:initLimit实际时间 = initLimit × tickTime,syncLimit实际时间 = syncLimit × tickTime。
假设 tickTime=2000 ms,观测到成员重启后完成初始化同步的 P99 为 9 秒,极端情况下接近 14 秒;稳定运行期间的尾部同步延迟通常小于 2 秒,偶发可到 5 秒。此时可以给初始化阶段留下约 20 秒预算,给正常同步阶段留下约 10 秒预算,而不是贴着 P99 设置。
配置两个边界
下面是对应的配置片段。它依赖已有 zoo.cfg 和服务器列表,因此属于片段示例。
tickTime=2000
initLimit=10
syncLimit=5
生效行为是:初始化同步时间窗口约为 20 秒,正常同步时间窗口约为 10 秒。修改后需要滚动重启 ZooKeeper 进程,不要同时重启多数派成员。
可以用脚本把 tick 配置换算成毫秒,避免只看数字误判。
CFG='<PATH>/zoo.cfg'
awk -F= '
$1=="tickTime"{tick=$2}
$1=="initLimit"{init=$2}
$1=="syncLimit"{sync=$2}
END {
  printf "initLimit=%d ms\nsyncLimit=%d ms\n", tick*init, tick*sync
}' "$CFG"
预期输出
initLimit=20000 ms
syncLimit=10000 ms
实际路径可能不同,请把 <PATH> 替换为 ZooKeeper 配置目录。
判断参数是不是过紧
参数过紧时,最典型的表现不是“ZooKeeper 立刻报配置错误”,而是成员在压力或抖动期间频繁掉出仲裁、重连,甚至在滚动重启后迟迟无法稳定加入。此时应先对照日志时间点,再看网络 RTT、磁盘延迟和 JVM 暂停,确认超时是否只是被正常尾延迟触发。
滚动重启单个节点后,可以先做角色确认。
'<PATH>/bin/zkServer.sh' status预期输出
ZooKeeper JMX enabled by default
Using config: <PATH>/conf/zoo.cfg
Client port found: <PORT>
Mode: follower
路径、端口和角色会随节点实际情况变化。如果节点能稳定回到 leader、follower 或 observer 角色,并在高峰期不再反复掉队,说明边界至少没有明显过紧。
避免把边界放得过松
过松同样会伤害高可用性。initLimit 太大,会让确实无法完成初始化同步的成员占用更长等待时间;syncLimit 太大,则会延迟对严重落后或失联成员的判断,使故障暴露变慢。
因此调参应遵循“先测量,再留安全余量,再滚动验证”的顺序。先用真实重启和高峰期数据得到初始化同步、正常同步的尾部耗时,再换算为 tick 数;如果修改 tickTime,必须重新计算 initLimit 和 syncLimit 的实际毫秒值,不能只保留原来的数字。