
Linux 与服务器运维 / 系统课时
forking 服务为什么更复杂
forking 服务为什么更复杂
传统 daemon 常在启动时自行 fork:父进程很快退出,真正工作的子进程留在后台。对 systemd 来说,这打破了“ExecStart= 启动的进程就是主进程”的简单关系,因此还要额外判断何时启动完成、哪个 PID 才代表服务,配置和故障定位都会更复杂。
学习目标
- 看懂
Type=forking的父进程退出与后台子进程接管过程 - 理解
PIDFile=为什么能帮助 systemd 稳定识别主进程 - 知道何时应保留 forking 模式,何时应改为前台运行
forking 改变了进程跟踪关系
在 Type=simple 或 Type=exec 中,systemd 可以直接跟踪 ExecStart= 最终执行的前台进程。传统 daemon 则会先启动一个父进程,由它 fork 出子进程,然后父进程退出;systemd 必须把“父进程退出”解释为启动流程的一部分,而不是服务结束。
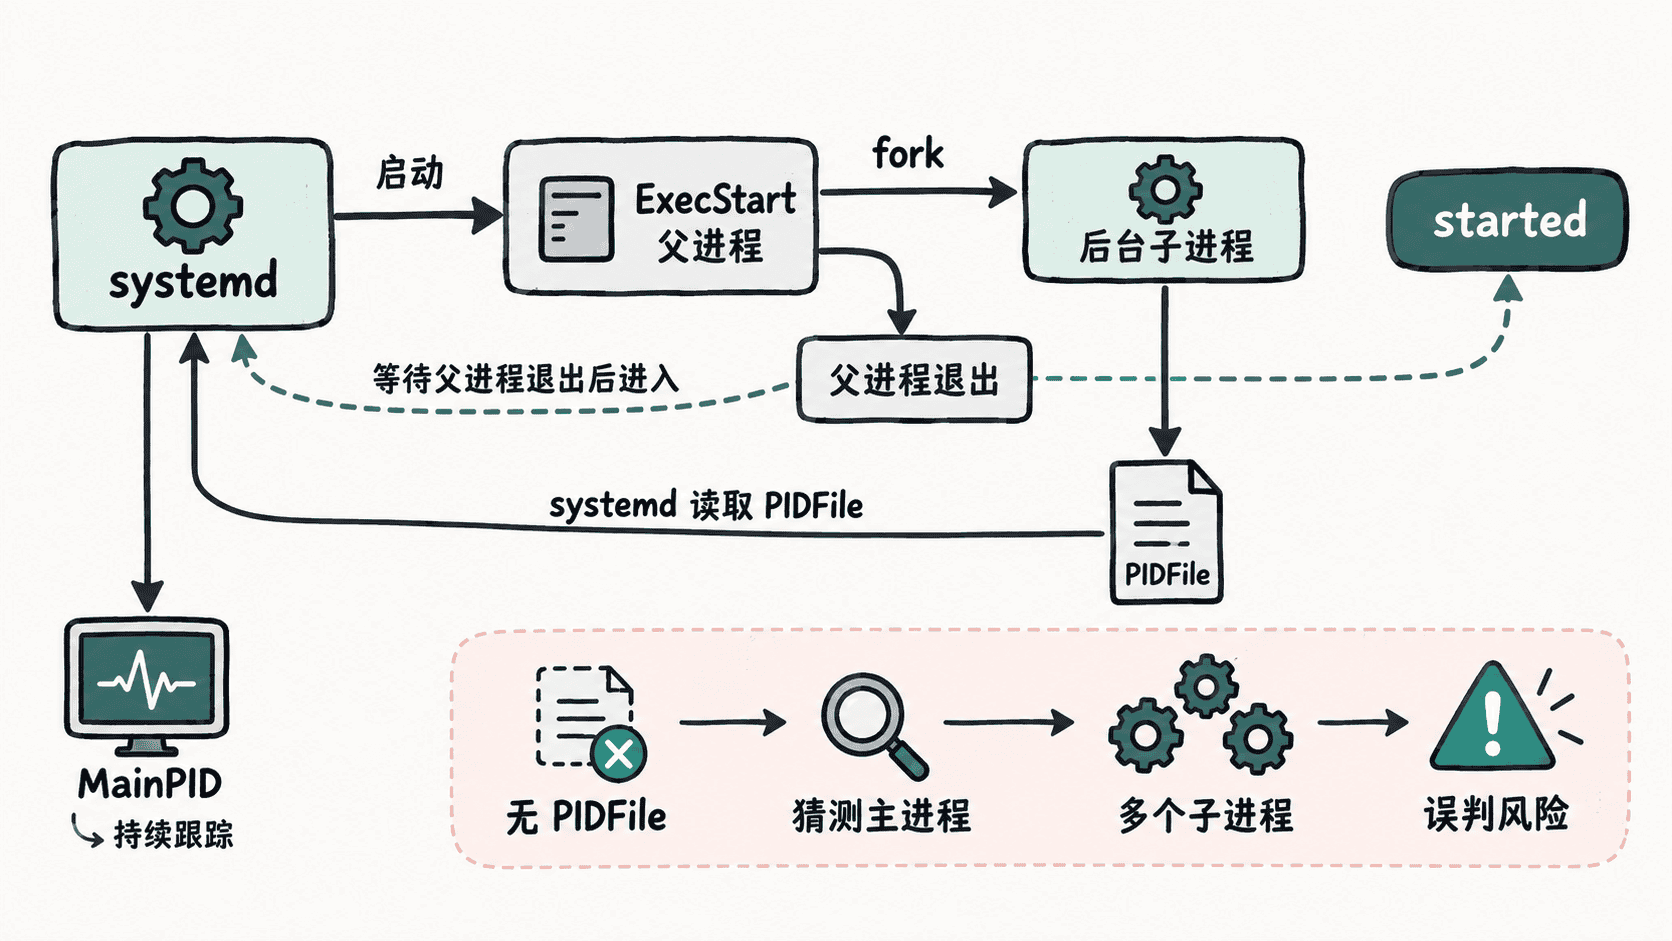
因此 Type=forking 至少多了两个需要确认的事实:启动父进程是否已经正常退出,以及后台留下的多个进程中哪个才是主进程。服务一旦还有 worker、helper 或二次 fork,这个识别问题会更明显。
用 PIDFile 明确主进程
下面的最小示例模拟一个传统 daemon:启动脚本把 sleep 放到后台,并把后台进程 PID 写入 /run/demo-forking.pid。systemd 通过 PIDFile= 读取真正需要跟踪的主进程。
cat >/usr/local/libexec/demo-forking.sh <<'EOF'
#!/bin/sh
/usr/bin/sleep 300 &
echo $! >/run/demo-forking.pid
exit 0
EOF

chmod +x /usr/local/libexec/demo-forking.sh

cat >/etc/systemd/system/demo-forking.service <<'EOF'
[Unit]
Description=Demo forking service

[Service]
Type=forking
ExecStart=/usr/local/libexec/demo-forking.sh
PIDFile=/run/demo-forking.pid
ExecStopPost=/usr/bin/rm -f /run/demo-forking.pid
EOF

systemctl daemon-reload
systemctl start demo-forking.service
systemctl show demo-forking.service -p ActiveState -p MainPID
预期输出
ActiveState=active
MainPID=<ID>
<ID> 是实际后台 sleep 进程的 PID,每次运行都会不同。此时 ExecStart= 启动的脚本早已退出,但单元仍保持 active,因为 systemd 已依据 PID 文件找到后台主进程。
没有 PIDFile 会发生什么
Type=forking 在没有 PIDFile= 时,systemd 可能需要根据控制组中的进程关系猜测主 PID。简单的单子进程 daemon 有时能够工作,但一旦服务创建多个长期子进程,猜测就可能不稳定,进而影响 MainPID、重载、停止和故障判断。
这也是为什么排查 forking 服务时,不能只看“进程还在不在”,还要同时检查父进程退出状态、PID 文件内容、MainPID 与控制组中的实际进程是否一致。
能前台运行时优先前台
Type=forking 主要是为了兼容会自行 daemonize 的传统程序。如果软件支持 --foreground、--no-daemon 或等价选项,通常更适合让进程保持前台,再使用 Type=exec、Type=simple 或支持就绪通知时的 Type=notify。
这样 systemd 可以直接掌握主进程,不需要依赖父进程退出和 PID 文件完成“进程交接”。保留 Type=forking 的合理场景,是程序本身只能按传统后台化方式运行,或者改变其启动模式会破坏现有兼容性。