
工程力学与仿真 / 系统课时
推导一维杆单元的刚度矩阵
推导一维杆单元的刚度矩阵
一根轴向受力的直杆可以用两个节点的位移描述,但求解前必须建立位移与节点力的关系。本篇从线性形函数和虚功平衡出发,推导两节点杆单元的刚度矩阵,再用一个受拉钢杆算例检验位移、应力及支座反力。
学习目标
- 写出一维两节点杆单元的形函数和轴向应变公式。
- 根据虚功原理得到单元刚度矩阵,并解释 、、 的影响。
- 用数值算例验证刚度矩阵、单位和约束设置。
用节点位移描述杆的变形
考虑长度为 、截面积为 、弹性模量为 的均匀直杆。节点 1 位于 ,节点 2 位于 ;每个节点只允许沿轴线平移,分别记为 、。规定向右位移和拉力为正。
假设材料线弹性、截面均匀、位移和应变足够小,且只考虑轴向变形。在单元内用线性插值:
其中 、。在左端 ,右端 ;两函数之和恒为 1,因此 时整根杆仅平移,不会被错误地算成伸长。
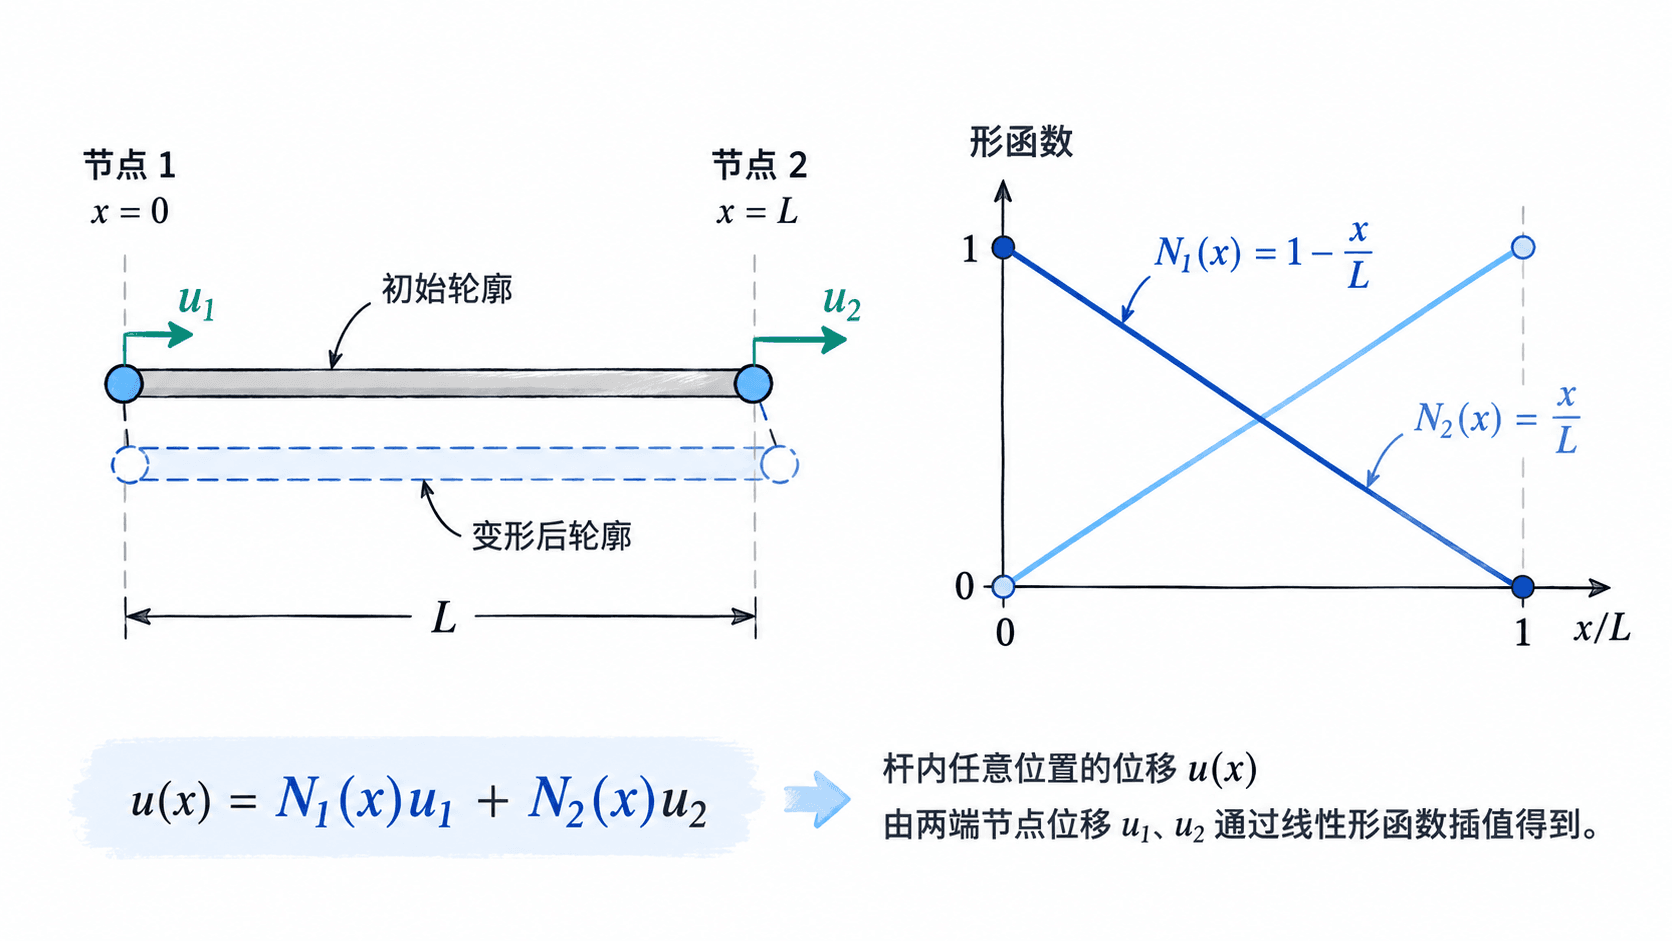
对位移函数求导,得到单元内处处相同的轴向应变:
这就是常应变杆单元:它可以精确表示线性的轴向位移场,但无法在单个单元内部表示非线性的应变分布。
从虚功平衡推得矩阵
把节点位移写成列向量 ,应变与节点位移的关系为 ,其中
在线弹性条件下,轴向应力为 。忽略分布体力时,杆内虚功等于节点外力虚功:
代入 ,并利用任意虚位移都要满足平衡,可得 ,其中
这里 的单位为 Pa、 为 、 为 m,因此矩阵每一项的单位为 N/m。 或 翻倍,轴向刚度翻倍; 翻倍,刚度减半。非对角项为负,表示一端位移产生的节点内力会在另一端以相反方向出现。
用受拉钢杆验算
取 、、。固定左端 ,在右端施加向右的 。代入可得 ,约束后的方程只有 。
使用 Python 3 标准库即可复算,无需安装有限元软件:
E, A, L, F = 200e9, 100e-6, 2.0, 1000.0
c = E * A / L
k = ((c, -c), (-c, c))

# 左端固定位移已知,只求自由节点位移
u = (0.0, F / k[1][1])
forces = tuple(sum(k[i][j] * u[j] for j in range(2)) for i in range(2))
strain = (u[1] - u[0]) / L
stress = E * strain

print(f"k11={k[0][0]:.2e} N/m")
print(f"u2={u[1] * 1e3:.3f} mm")
print(f"eps={strain:.2e}, sigma={stress / 1e6:.2f} MPa")
print(f"f1={forces[0]:.0f} N, f2={forces[1]:.0f} N")
预期输出:
k11=1.00e+07 N/m
u2=0.100 mm
eps=5.00e-05, sigma=10.00 MPa
f1=-1000 N, f2=1000 N
右端伸长量为 ,应力为 ;左端约束反力为 ,恰好平衡右端载荷。这里 forces 是由单元矩阵算出的等效节点内力,约束节点对应的值在本例中就是支座反力。
检查矩阵能否用于模型
检查最简单的三种位移输入:当 时,,说明刚体平移不产生轴向内力;当 时,右节点内力为正、左节点为负;交换两个节点的编号后,矩阵仍须保持对称。
未施加位移约束时,矩阵两行互为相反数,行列式为 0,无法唯一求得绝对位移。这是杆能整体平移的物理结果,不是计算精度问题。固定一个轴向自由度后,才可求解本例的静力平衡方程。
将上述单元推广到多杆结构时,只需按节点编号把各单元刚度贡献累加到整体矩阵,再施加约束与载荷;每个单元的物理单位、局部方向和节点对应关系必须保持一致。