
工程力学与仿真 / 系统课时
施加约束后求出节点位移
施加约束后求出节点位移
整体刚度矩阵组装完成后,如果不处理约束,求解器通常会遇到刚体位移导致的奇异矩阵。本课用两根串联轴向杆演示如何消去已知位移、求解未知自由度,再从原始整体方程回算支反力、单元轴力和应力,并检查结果是否满足平衡条件。
学习目标
- 区分受约束自由度与未知自由度,建立缩减刚度方程。
- 使用 Python 求出节点位移,理解非零指定位移的处理方式。
- 回算支反力与单元内力,通过平衡和残差检查验证结果。
建立两杆三节点算例
考虑两根等截面直杆沿水平 x 轴首尾连接,节点依次编号为 1、2、3。每个节点仅有一个轴向位移自由度,记为 、、。模型采用线弹性、小变形假设,不考虑自重、温度变化和横向变形。
已知条件如下:
| 参数 | 数值 | 说明 |
|---|---|---|
| 弹性模量 E | 200000 MPa | 两根杆相同 |
| 截面积 A | 100 mm² | 两根杆相同 |
| 单元长度 L | 1000 mm | 每根杆的长度 |
| 节点 1 位移 | 0 mm | 轴向固定约束 |
| 节点 2 外力 | 0 N | 无集中载荷 |
| 节点 3 外力 | +1000 N | 沿 x 轴正方向 |
这里采用 N、mm、MPa 的一致单位制,因为 1 MPa 等于 1 N/mm²。单元轴向刚度为 N/mm。节点 1 是受约束自由度,节点 2 和节点 3 是需要求解的自由度。
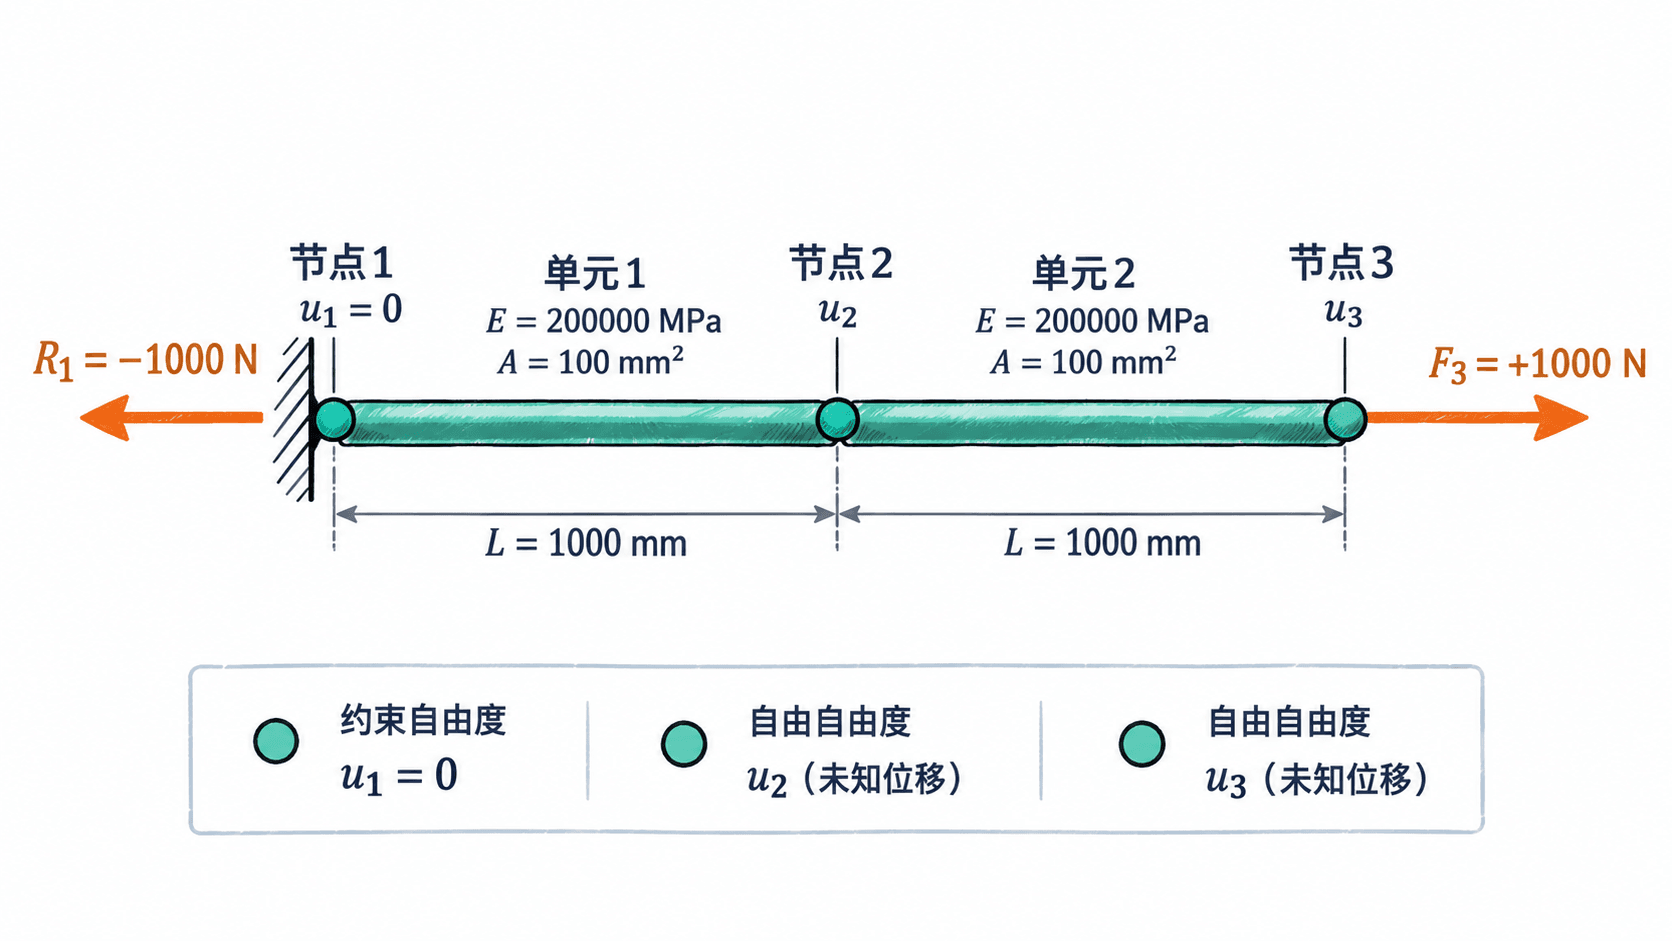
对于每根二节点轴向杆,其局部刚度矩阵为:
将单元 1 连接到节点 1、2,单元 2 连接到节点 2、3,并将共享节点 2 的刚度贡献相加,得到整体刚度矩阵:
矩阵元素单位为 N/mm。节点 2 的对角项为 40000 N/mm,因为它同时连接两根杆。外部集中载荷向量为 N,此处尚未包含未知的支座反力。
消去已知位移并求解
未施加位移约束的整体刚度矩阵包含刚体平移模态:三个节点同时移动相同距离时,杆件不产生伸长,整体刚度矩阵因此奇异。必须先施加足够的位移约束,才能得到可唯一求解的自由度方程。
将自由自由度标为 f,受约束自由度标为 c。完整平衡关系可以写成 ,其中 R 只在受约束自由度上具有未知反力分量。对自由度分块后,待求方程为:
这里 是已经指定的位移, 是未知位移。右侧的 是已知位移对自由节点平衡方程的贡献,不能直接忽略。
本例节点 1 的已知位移为零,即 ,自由度为节点 2 和节点 3。因此实际求解的方程是:
第一行表示节点 2 的平衡条件:,因此 。代入第二行 ,得到:
- 节点 1: mm,为已知位移。
- 节点 2: mm。
- 节点 3: mm。
三节点位移沿载荷方向逐渐增大,两个单元分别伸长 0.05 mm。由于两根杆的轴向刚度相同且串联,每根杆承担相同的轴力,这与位移结果一致。
用 Python 复现缩减求解
下面使用 Python 3.10+ 与 NumPy 的 numpy.linalg.solve 求解线性方程组。将代码保存为 bar_bc.py 并在安装 NumPy 的环境中运行。程序按照节点编号组装完整矩阵,再分别提取自由和受约束自由度;Python 数组下标从 0 开始,所以 [0] 对应物理节点 1。
import numpy as np

E, A, L = 200000.0, 100.0, 1000.0
k = E * A / L
K = k * np.array([[1, -1, 0],
                  [-1, 2, -1],
                  [0, -1, 1]], dtype=float)
F = np.array([0.0, 0.0, 1000.0])
fixed, free = [0], [1, 2]
u = np.zeros(3)
u[fixed] = [0.0]  # 已知的节点1位移

Kff = K[np.ix_(free, free)]
Kfc = K[np.ix_(free, fixed)]
u[free] = np.linalg.solve(Kff, F[free] - Kfc @ u[fixed])

R = K @ u - F  # 使用未被修改的整体矩阵回算反力
N = k * np.diff(u)  # 正轴力表示拉伸

print(f"u1={u[0]:.3f} mm, u2={u[1]:.3f} mm, u3={u[2]:.3f} mm")
print(f"R1={R[0]:.1f} N")
print(f"N12={N[0]:.1f} N, N23={N[1]:.1f} N")
print(f"sigma12={N[0]/A:.1f} MPa, sigma23={N[1]/A:.1f} MPa")
print(f"free_equilibrium_ok={np.allclose(R[free], 0.0, atol=1e-8)}")
print(f"force_balance_ok={np.isclose(np.sum(R[fixed]) + np.sum(F), 0.0, atol=1e-8)}")
预期输出:
u1=0.000 mm, u2=0.050 mm, u3=0.100 mm
R1=-1000.0 N
N12=1000.0 N, N23=1000.0 N
sigma12=10.0 MPa, sigma23=10.0 MPa
free_equilibrium_ok=True
force_balance_ok=True
程序没有直接计算 np.linalg.inv(K),因为未施加约束的 K 是奇异矩阵。Kff 是剔除受约束自由度后得到的 2×2 矩阵;Kfc 则保留自由节点与已知位移之间的耦合关系。
numpy.linalg.solve 直接求解方程组,通常比显式求逆再乘载荷向量更合适。对于大型稀疏有限元模型,工程软件通常进一步采用稀疏矩阵存储与专用求解器,而不是构造密集矩阵。
回算支反力与单元内力
得到全部节点位移后,必须回到未修改的整体平衡方程计算反力。定义节点残差向量 ,在受约束自由度上它表示约束反力;在自由自由度上,理想情况下应为零。
本例代入 mm,得到:
因此节点 1 的支反力为 -1000 N,即支座沿 x 轴负方向对杆施加 1000 N 的作用力。节点 3 的外载荷为 +1000 N,两者相加为零,满足整体轴向静力平衡。
对于轴向杆单元,定义从左节点 i 指向右节点 j 的正方向,单元内力按以下公式计算:
由此得到单元 1 的轴力 N,单元 2 的轴力 N。两根杆均受拉,轴向应力为 MPa。
这里的 N 为单元轴向内力,正值代表拉伸;支反力 R 则是约束对结构施加的外部作用力。二者虽然数值大小相等,却不是同一种力,不能把单元拉力的正号直接复制给支反力。
如果需要单元两端的等效节点内力,可使用局部刚度矩阵乘以单元节点位移向量。本例每个单元的两端内力分别为 -1000 N 和 +1000 N,方向相反,符合单元自身的平衡关系。
检查约束与求解结果
得到看似合理的位移数字并不代表有限元模型一定正确。至少应完成以下检查:
- 位移约束检查:节点 1 必须满足 mm,节点 2 和节点 3 的位移分别为 0.05 mm 和 0.10 mm。如果固定节点仍出现明显位移,应检查自由度编号和约束赋值。
- 自由节点平衡检查:计算自由自由度上的 ,本算例要求各分量绝对值小于 N。代码中
free_equilibrium_ok=True说明通过了该容差检查。 - 整体力平衡检查:所有支反力与外部集中载荷的代数和应接近零。本例为 -1000+1000=0 N,
force_balance_ok=True。 - 单元结果检查:两根串联杆的轴力都应为 1000 N,轴向应力都应为 10 MPa。若内部连接节点出现不合理的力跳变,应检查单元连接、刚度和载荷装配。
工程中还有三种容易发生的错误。
- 约束不足:没有固定任何轴向自由度时,整体刚度矩阵存在刚体平移模态,求解可能报告奇异矩阵。应根据真实支承条件补充必要约束,而不是随意固定多个节点来掩盖模型问题。
- 直接把受约束自由度的方程右端清零:对于非零指定位移,这会丢失 对自由节点的贡献。正确做法是先划分矩阵,再将已知位移项移至右端。
- 混用单位或覆盖原始刚度矩阵:本例统一使用 N、mm、MPa,且保留原始 K 计算支反力。如果用修改过的单位对角行矩阵回算反力,结果可能错误。
可以把代码中的节点 1 指定位移改为 0.02 mm 再运行。由于两根杆的相对伸长不变,正确结果应为节点 2 位移 0.07 mm、节点 3 位移 0.12 mm,支反力仍为 -1000 N。这是检查非零位移消元公式是否正确的一个直接测试。
完成约束消元后,位移由自由度方程确定,反力由原始整体方程恢复,单元内力由节点相对位移计算。三者同时满足位移边界条件、自由节点平衡和整体力平衡,才能构成本算例可信的求解结果。