
工程力学与仿真 / 系统课时
固定与位移边界条件怎样施加
固定与位移边界条件怎样施加
同一个受弯零件,把支座设成全固定还是允许转动,计算挠度可能相差数倍。本篇用二维梁建立三种边界条件,说明每个自由度该锁定还是放开,并用支反力和挠度识别过强约束。
学习目标
- 区分全固定、指定方向位移以及铰支—滚支简支近似。
- 按实际运动限制给二维梁节点设置位移和转角自由度。
- 用力平衡、解析挠度与约束反力发现不合理的锁定。
先辨认支座允许哪些运动
以下以水平二维梁为例: 轴向右、 轴向上,梁节点有轴向位移 、竖向位移 和截面转角 。约束为零表示该自由度不能运动;未约束表示由结构刚度和载荷决定其值。
| 边界形式 | 设置的自由度 | 保留的自由度 | 典型物理含义 |
|---|---|---|---|
| 全固定(固支) | 无 | 可靠夹紧、焊接到足够刚的基础 | |
| 指定竖向位移 | 某节点 | 该节点的 、 由其他条件决定 | 试验机位移控制、装配强迫变形 |
| 铰支 | 可转动但不平移的理想支座 | ||
| 滚支 | 、 | 阻止竖向位移,允许水平滑动与转动 |
指定非零位移不是施加同数值的力。比如 是要求选定位置向下移动 2 mm,求解器再根据刚度计算所需反力。
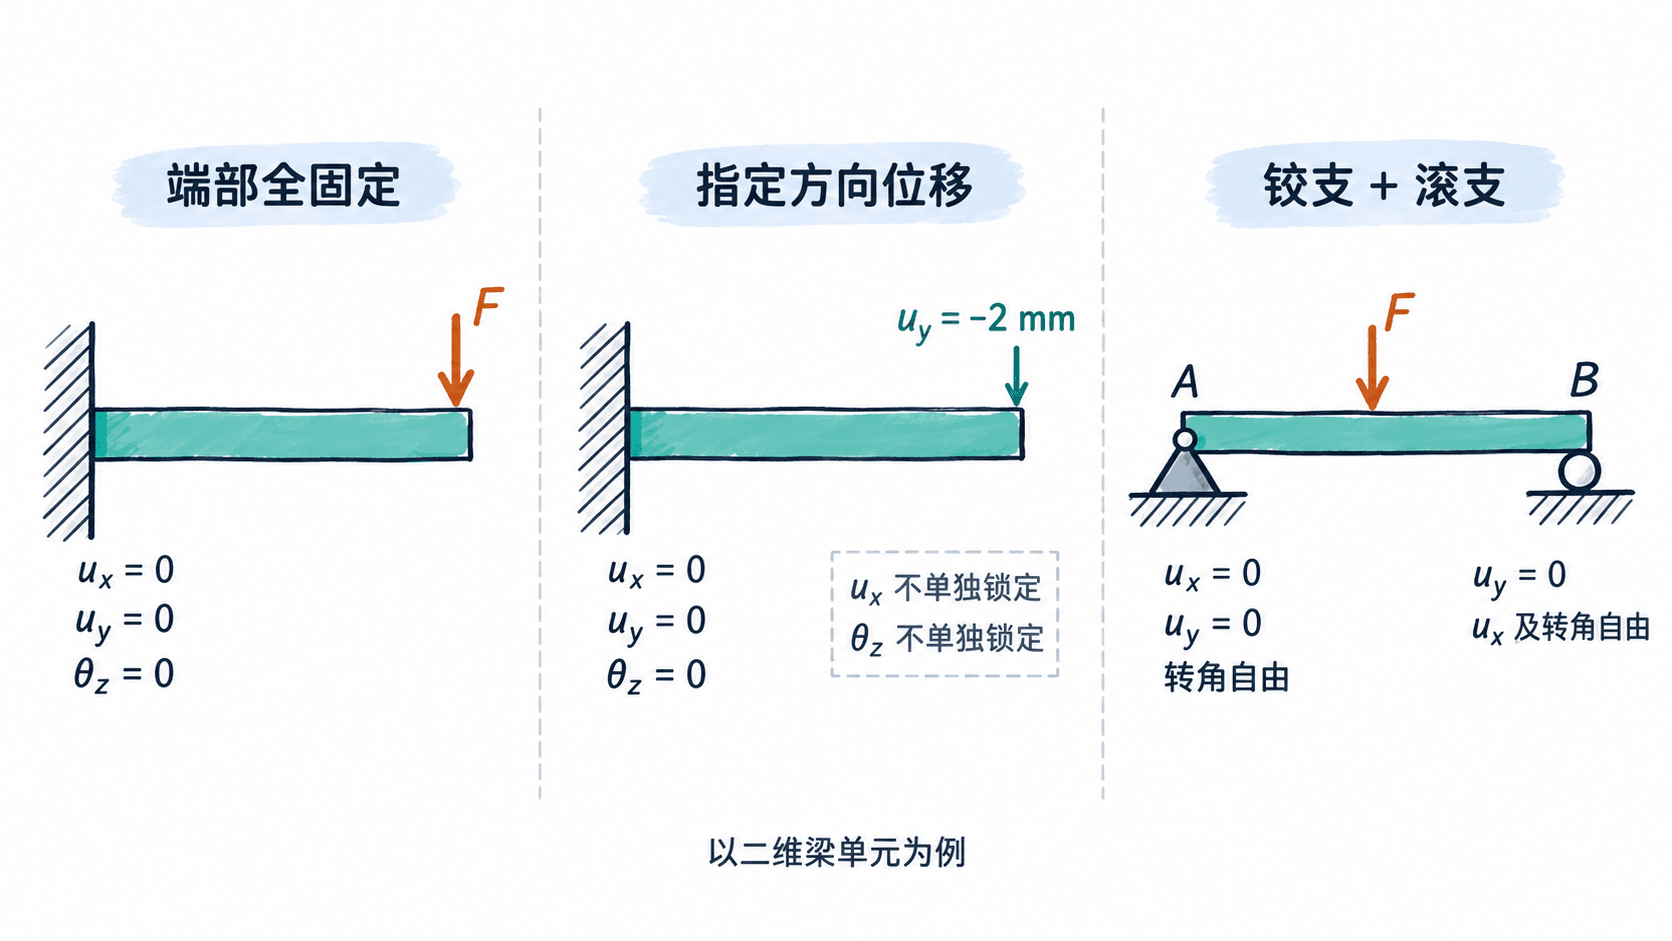
对三个独立算例分别施加边界
取一根长度 的直梁;以下是不同工况,不能把三列约束叠加到同一个模型。建模时先确认节点/边的选取位置和局部坐标轴方向,再赋值。
| 工况 | 左端 A | 右端 B | 载荷或控制量 |
|---|---|---|---|
| 悬臂梁 | 自由 | B 点 | |
| 位移控制 | 只给 | 由求解器计算反力 | |
| 简支梁 | ,转角自由 | 只给 | 跨中 |
简支模型中,A 端锁定水平位移以消除整体水平漂移,B 端仍可沿 方向伸缩。若错误地把 B 端也设为全固定,就不仅阻止滑动,还禁止了端部转角。
这里的转角自由度适用于梁单元;二维连续体节点通常只有 ,三维实体节点通常只有 ,没有可直接锁定的节点转角。对实体模型的铰接、滚轮和夹具,应根据接触法向、连接器或分布耦合表达真实支承,不要简单地把整个端面三个平移方向全部固定。
用挠度与支反力找出过强约束
为简化校核,改用均匀线弹性 Euler–Bernoulli 梁,取 、、;在跨中施加竖直向下的集中力 ,比较正确简支与错误的两端固支。
| 支承条件 | 理论跨中挠度绝对值 | 端部弯矩 | 竖向反力 |
|---|---|---|---|
| A 铰支、B 滚支 | 两端均为 0 | A、B 各向上 500 N | |
| A、B 都全固定 | 两端各为 125000 N·mm(大小) | A、B 各向上 500 N |
在相同载荷、材料与截面下,两端全固定的挠度只有简支值的 1/4,但竖向反力总和仍然正确。因此仅看反力平衡不能证明支承建对了;还要检查端部转角、弯矩和位移形态。这个解析比较假设小挠度、等截面、理想线弹性,并忽略剪切变形。
求解前后核对约束是否合理
- 检查刚体运动:平面梁整体有两个平移和一个转动刚体模态。A 铰支约束两个平移,B 滚支再限制一个竖向位移,通常足以消除这三个刚体模态;仍报奇异矩阵时检查支座是否选错节点、零件是否断开。
- 检查位移方向:定义 向上时,向下的力与位移应为负值。位移控制工况中 B 点的 必须等于指定的 -2 mm,反力可随刚度变化。
- 检查整体平衡:简支跨中加载时两端竖向反力应各约 +500 N,水平反力应接近 0;反力不平衡时核对载荷方向、单位与遗漏的约束。
- 检查局部结果:若实体模型因单节点固定出现网格越细峰值应力越高,不要直接把该点最大应力作为设计判据;应改用真实接触面积、连接条件或远程耦合,再做网格收敛检查。
边界条件的合格标准是:模型不发生无约束刚体运动,允许实际存在的变形方式,整体反力守恒,并且关键位移与可用的力学基准处于同一量级。
按自己的节奏,确认真正理解。