
工程力学与仿真 / 系统课时
识别欠约束和重复约束的问题
识别欠约束和重复约束的问题
同一个有限元模型出现求解奇异或位移明显偏小,原因可能是边界条件而不是网格。通过检查刚体运动、约束自由度和反力分布,可以区分欠约束、重复施加同一条件与真正的过约束,并用一个可计算的杆模型验证判断。
学习目标
- 根据整体刚体运动判断约束是否独立且足够。
- 用位移和支座反力发现多余的位移约束。
- 复现奇异刚度矩阵,并按固定顺序排查边界错误。
先排除整体刚体运动
静力有限元在没有足够边界约束时,整体可以移动而不产生应变,刚度矩阵就会出现零能量模式。二维平面模型有三个整体刚体运动:沿 、 平移和绕平面外轴转动;三维自由实体有六个。实体单元节点即使只有平移自由度,整个结构仍能作刚体转动。
以二维平面内一块板为例,取左端点 A=(0,0)、右端点 B=(100 mm,0):
- 限制 A 点的 和 ,消除两个整体平移,但仍可绕 A 转动。
- 再限制 B 点的 ,消除该转动,得到三个独立的标量约束。
- 若误把 B 点的 当作第三个约束,结构仍能绕 A 小角度转动。约束数量虽然是三个,方向却不独立。
这里讨论的是排除整体刚体运动的最小约束示例;真实支承必须按销、滚轮、接触或连接件的实际传力方向设置,不能为了消除报错随意锁死节点。
从杆件的位移和反力看异常
取两节点轴向杆:长度 mm、截面积 mm²、弹性模量 N/mm²。节点 2 受向右的 N,轴向刚度为 N/mm。以向右为正,正确做法是只固定节点 1 的轴向位移,得到 mm。
| 情形 | 限制的自由度 | 节点 2 位移 | 节点反力 |
|---|---|---|---|
| 正确约束 | 0.100 mm | -100 N,0 N | |
| 欠约束 | 无 | 无唯一静力解 | 无有效静力反力 |
| 多余约束 | 0 mm | 0 N,-100 N |
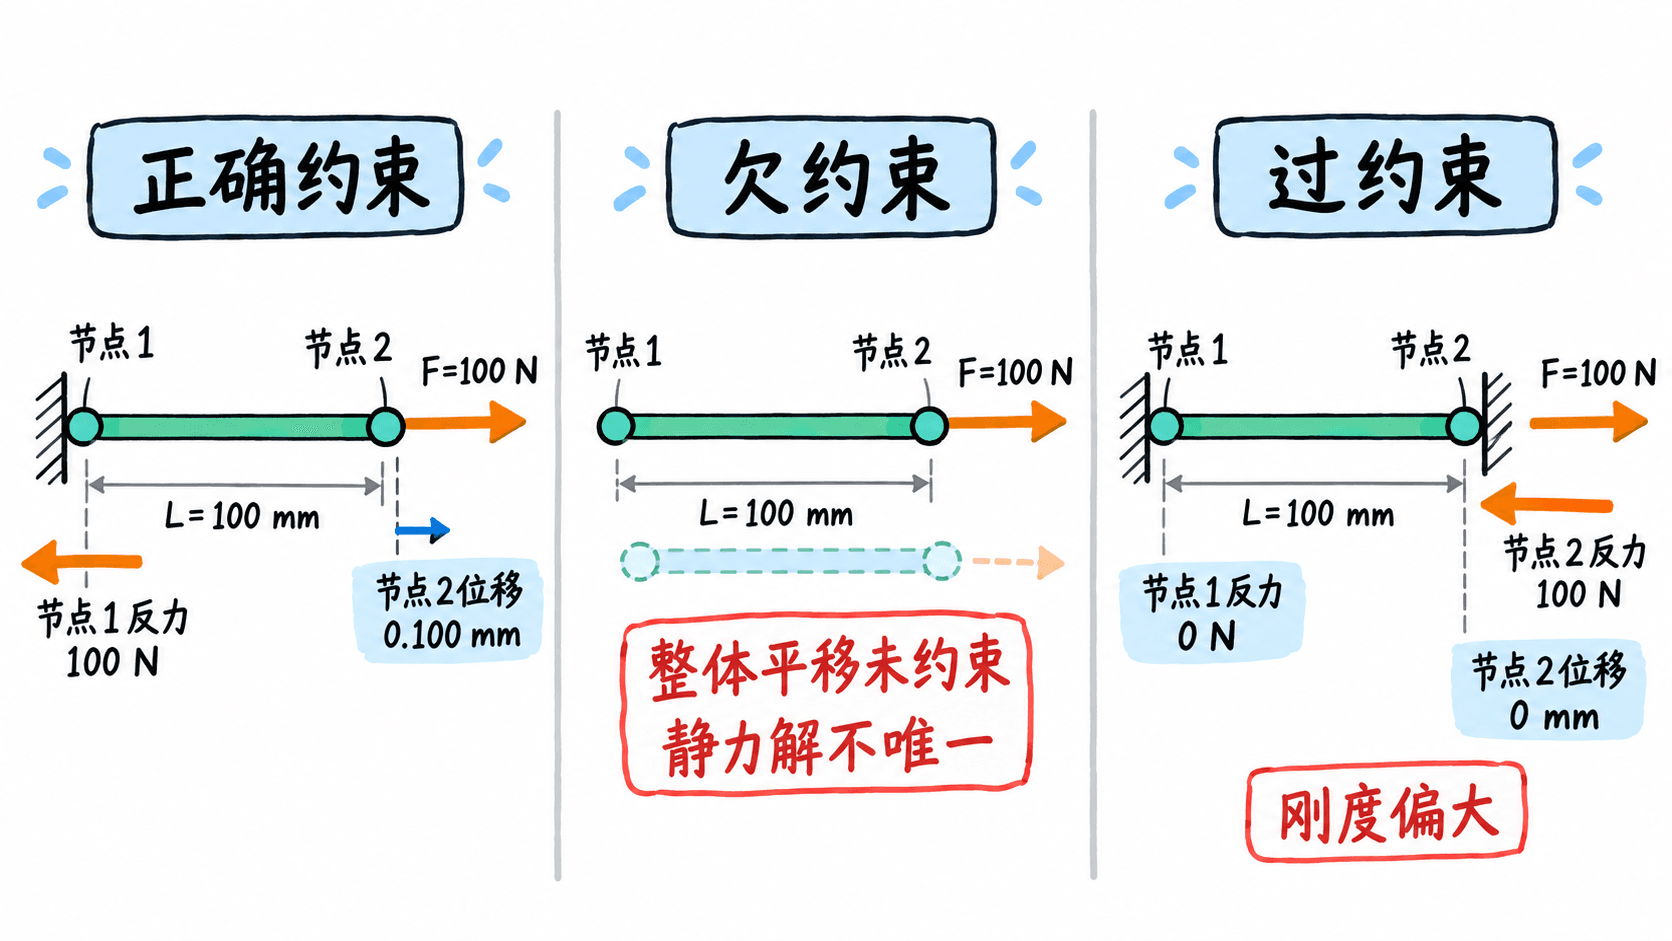
第三种情况的总力仍然平衡,但外力直接由右端支座承担,杆内不产生轴向变形;若实物右端本来可移动,这就是人为增加刚度。仅检查合反力等于外力不够,还要核对反力出现在哪个支座。
用刚度矩阵复现三种情况
下面用 Python 3 和 NumPy 组装上述两节点杆的整体刚度矩阵。约束采用消去法:只求未约束自由度,再通过 计算节点反力。运行前确保环境已安装 NumPy。
import numpy as np

# 节点顺序为1、2;刚度单位N/mm,力单位N
K = 1000.0 * np.array([[1., -1.], [-1., 1.]])
F = np.array([0.0, 100.0])

def check(label, constrained):
    free = [i for i in range(2) if i not in constrained]
    u = np.zeros(2)
    if free:
        # 消去约束自由度后,检查刚度矩阵是否仍然奇异
        Kff = K[np.ix_(free, free)]
        if np.linalg.matrix_rank(Kff) < len(free):
            print(f"{label}: 约化刚度矩阵奇异")
            return
        u[free] = np.linalg.solve(Kff, F[free])
    # 反力取Ku-F;负值表示朝向负x方向
    R = K @ u - F
    print(f"{label}: u2={u[1]:.3f} mm, R1={R[0]:.1f} N, R2={R[1]:.1f} N")

check("正确约束", [0])
check("欠约束", [])
check("过约束", [0, 1])
预期输出:
正确约束: u2=0.100 mm, R1=-100.0 N, R2=0.0 N
欠约束: 约化刚度矩阵奇异
过约束: u2=0.000 mm, R1=0.0 N, R2=-100.0 N
在无约束情形下,整体矩阵的两行线性相关,存在 的刚体平移模式,因此无法唯一求出静力位移。右端也固定时,约化系统没有未知自由度,程序仍能算出反力;能正常求解不等于约束正确。
区分重复条件与多余支座
把同一节点的 在两个边界条件集合中重复指定,与额外锁住另一个节点的 不是一回事:
- 相同自由度、相同数值: 有些求解器会合并重复位移条件,不一定改变刚度;若以重复的多点约束方程表示,则可能造成约束方程线性相关。
- 相同自由度、不同数值: 例如同一节点同时要求 和 mm,条件相互矛盾,必须查找覆盖或冲突设置。
- 新增独立约束: 原本可自由移动的右端又被设为 ,会改变受力路径和位移;若实物右端确实固定,则该约束是物理正确的,不能仅凭约束数量判错。
检查边界条件时,应以“节点或几何区域、自由度方向、约束数值、实际支承依据”四列建立清单,特别留意同一面同时被固定、对称或耦合条件选中的情况。
依照警告和反力定位问题
- 看求解信息: 出现
singular matrix、zero pivot或刚体模态提示时,先检查是否有未连接零件、失效接触或缺少独立约束,而不是先加大求解器容差。 - 画自由体图: 对每个独立连通体标明外力和实际支承方向。二维例子应验证两个整体平移和一个转动都被限制;不能只数固定节点。
- 逐项核对约束集合: 查看同一节点是否被重复选入不同边界组,并区分完全重复、数值冲突和额外限制其他自由度。
- 比较位移与反力: 本例应得到自由端约 0.100 mm、左端 -100 N 反力。若位移为零且 -100 N 反力跑到右端,应排查右端误固定。
- 修正后复算: 确认整体平衡、反力位置、位移量级和预期受力模式同时合理,再进行网格收敛检查。
正确的边界条件既要消除不允许的刚体运动,也要保留实物真正具有的变形自由度;位移、约束清单和反力位置必须相互印证。