
工程力学与仿真 / 系统课时
运行示例梁模型并核对挠度
运行示例梁模型并核对挠度
本算例使用 CalculiX 的 ccx 求解一根左端固支、右端受力的矩形悬臂梁,从结果文件读取自由端位移,并用梁公式检查大小和方向。完成后可以快速识别单位、约束及载荷定义错误。
学习目标
- 运行完整的线性静力梁输入文件并确认求解结果已生成。
- 提取自由端节点的
U2,与手算挠度进行数量级和符号校核。 - 根据典型偏差定位单位体系、边界条件或载荷方向问题。
明确几何和手算标尺
采用 N–mm–MPa 一致单位:梁长 ,矩形截面沿 Y 方向高 、沿 Z 方向宽 ;钢材弹性模量 ,泊松比 。节点 1 位于固定端,节点 3 位于自由端,向下的端载为 。
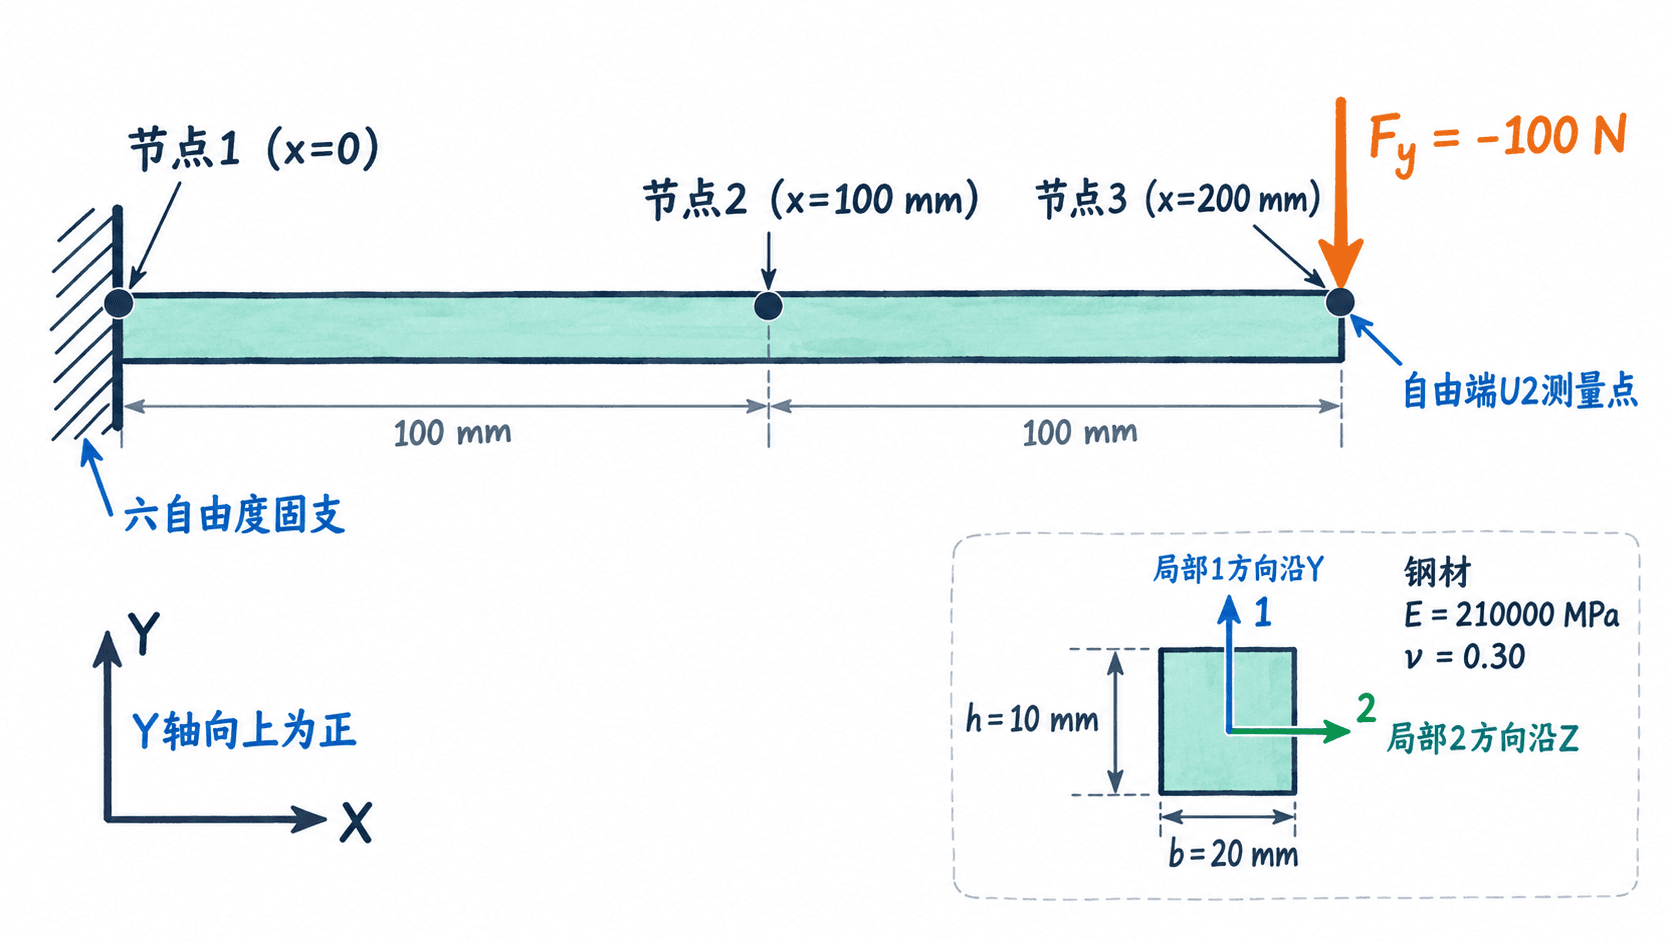
对小变形、均匀截面、端部集中载荷的 Euler–Bernoulli 梁,绕 Z 轴的惯性矩 ,自由端位移基准为:
其中 表示载荷大小;负号表示沿全局 Y 负方向移动。这个基准用于发现明显错误,不要求不同梁单元的结果在所有小数位上相同。
读取输入文件并求解
以下采用 CalculiX CrunchiX 中的 B31 两节点梁单元。将完整内容保存为工作目录下的 cantilever.inp;若已有输入文件,重点核对对应的节点集、材料、截面方向、约束和载荷卡片。
*HEADING
Cantilever beam in N-mm-MPa units
*NODE
1, 0., 0., 0.
2, 100., 0., 0.
3, 200., 0., 0.
*ELEMENT, TYPE=B31, ELSET=BEAM
1, 1, 2
2, 2, 3
*NSET, NSET=FIX
1
*NSET, NSET=TIP
3
*MATERIAL, NAME=STEEL
*ELASTIC
210000., 0.30
*BEAM SECTION, ELSET=BEAM, MATERIAL=STEEL, SECTION=RECT
10., 20.
0., 1., 0.
*BOUNDARY
FIX, 1, 6, 0.
*STEP
*STATIC
*CLOAD
3, 2, -100.
*NODE PRINT, NSET=TIP, GLOBAL=YES
U
*END STEP
*BEAM SECTION 的首个尺寸是局部 1 方向厚度:这里局部 1 方向取全局 Y,故 10., 20. 对应 Y 高 10 mm、Z 宽 20 mm。FIX,1,6 固定节点 1 的三个位移与三个转动自由度;3,2,-100. 表示节点 3 沿负 Y 方向加载 100 N。*NODE PRINT 将 TIP 节点的位移写入 .dat。
先在终端确认 ccx 已安装并可执行,然后在 cantilever.inp 所在目录运行:
ccx -i cantilever > cantilever.log 2>&1
test -s cantilever.dat && echo "位移结果文件已生成"
预期输出(求解成功并写出节点位移时):
位移结果文件已生成还应得到 cantilever.frd 等结果文件;若没有打印上述文字,先打开 cantilever.log 查找 *ERROR 或求解失败提示,不要直接把缺失结果当成零位移。
提取自由端 U2 并比较
在 cantilever.dat 中,displacements (vx,vy,vz) for set TIP 后的节点 3 一行,三列依次为全局 X、Y、Z 位移。为了避免误读其他时间步或节点,将以下程序保存为 check_tip.py,它读取该表并计算相对误差。
from pathlib import Path

# 仅处理本例明确输出的 TIP 位移表
data = Path("cantilever.dat").read_text(errors="replace")
marker = "displacements (vx,vy,vz) for set TIP"
if marker not in data:
    raise RuntimeError("找不到 TIP 位移表,请检查 *NODE PRINT")

block = data.rsplit(marker, 1)[1]
u2 = None
for line in block.splitlines():
    cols = line.split()
    if len(cols) == 4 and cols[0] == "3":
        u2 = float(cols[2].replace("D", "E"))
        break
if u2 is None:
    raise RuntimeError("找不到节点 3 的 U2")

# N-mm-MPa 制下,E 的数值单位是 N/mm²
p, length, e, width, height = 100., 200., 210000., 20., 10.
iz = width * height**3 / 12.
reference = -p * length**3 / (3. * e * iz)
error = abs(u2 - reference) / abs(reference)
print(f"手算 U2 = {reference:.4f} mm")
print(f"有限元 U2 = {u2:.4f} mm")
print(f"方向正确 = {u2 < 0}")
print(f"相对偏差小于10% = {error < 0.10}")
执行:
python3 check_tip.py预期输出格式:
手算 U2 = -0.7619 mm
有限元 U2 = <U2> mm
方向正确 = True
相对偏差小于10% = True
<U2> 是求解器实际数值,预期应接近 -0.76 mm。10% 是此处初步排错阈值,不是有限元精度的通用验收标准;若更换单元类型或网格密度,应另外做收敛检查。
按结果特征排查错误
| 观察到的现象 | 优先核查项 | 修正后的检查 |
|---|---|---|
U2 为正值 |
*CLOAD 是否误写为 3,2,100.;全局 Y 正方向是否理解相反 |
恢复 -100.,位移应向下 |
U2 接近零 |
是否把节点 3 误加进 FIX,或读取了固定端节点 |
FIX 只含节点 1,TIP 只含节点 3 |
| 位移约小了 倍 | 是否把 直接当作 N/mm² 输入 | N–mm–MPa 下用 210000. |
位移约为 -0.19 mm |
是否将 10.,20. 的截面局部方向与尺寸颠倒 |
恢复 Y 高 10 mm、Z 宽 20 mm |
若方向和数量级都正确,但偏差仍较大,先核对自由端力是否施加到节点 3,再将梁轴向单元数从 2 增至 8、16,比较 U2 是否趋于稳定。这个线性静力算例通过的最低证据,是求解无错误、读数节点正确、位移为负、量级接近手算值;一次对上手算并不能代替后续网格收敛和边界真实性验证。