
工程力学与仿真 / 系统课时
将 Gmsh 网格整理为求解输入
将 Gmsh 网格整理为求解输入
以一根 120×30×10 mm 的钢制拉杆为例,把 Gmsh 生成的四面体网格转换为 CalculiX 可读的节点、单元和边界分组,再补齐材料、轴向载荷、固定约束及输出控制。完成后可以直接求解,并用轴向伸长公式核对结果。
学习目标
- 从 Gmsh 提取实体单元及端面物理组,生成可引用的
*NODE、*ELEMENT和*NSET。 - 将材料、载荷、边界条件与结果请求组织成可执行的 CalculiX 输入文件。
- 检查总载荷、约束反力及端面位移,发现常见网格转换错误。
明确单位、边界与文件关系
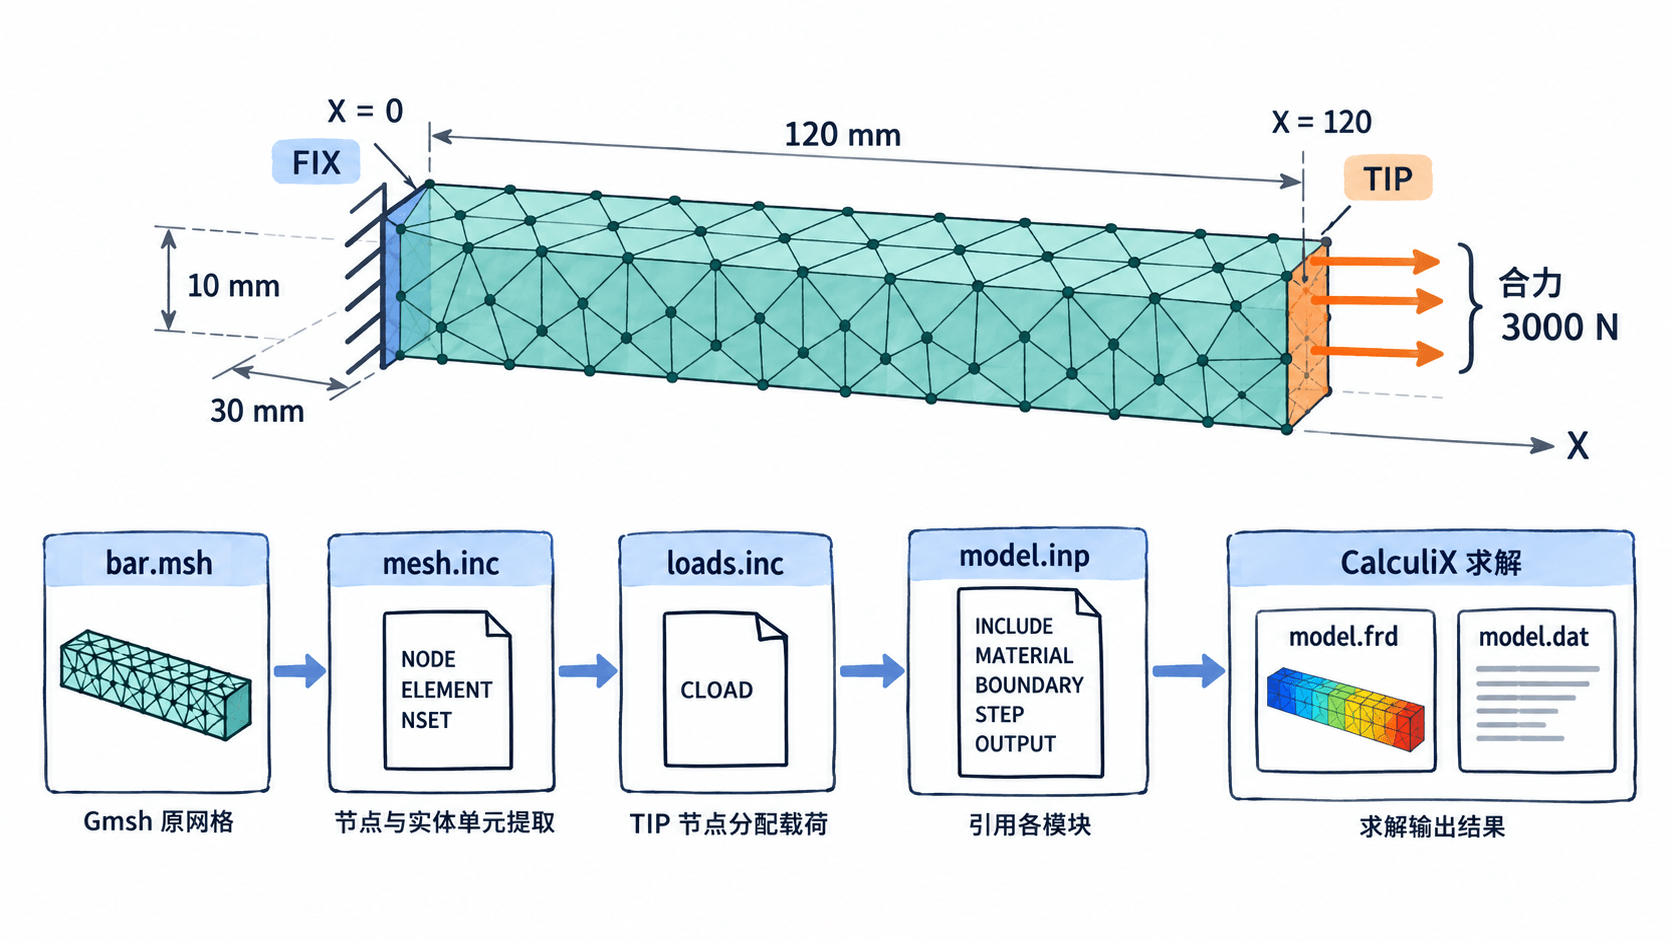
使用 N–mm–MPa 一致单位制,建立沿 X 轴的实体拉杆:
| 项目 | 设定 |
|---|---|
| 几何 | 长 120 mm,Y 向宽 30 mm,Z 向厚 10 mm |
| 材料 | 线弹性钢,弹性模量 210000 N/mm²、泊松比 0.3 |
| 网格 | 一次四节点四面体 C3D4,目标尺寸 5 mm |
| 约束 | X=0 端面,三个平动自由度均为 0 |
| 载荷 | X=120 端面,沿 +X 的总拉力 3000 N |
bar.msh 保留 Gmsh 原网格以供核对;mesh.inc 保存节点、实体单元和 FIX、TIP 节点集;loads.inc 保存逐节点的 *CLOAD;model.inp 引用前两者并给出求解控制。这里将载荷按端面节点等分,总力始终为 3000 N,但不把它视为严格均匀的面压力。
从 Gmsh 提取节点、单元和分组
以下适用于 Gmsh 4.15.x Python API 与 CalculiX 2.2x。准备 Python 3 和 gmsh 包(可用 python3 -m pip install gmsh 安装),并确保 ccx 命令可用。将下面代码保存为 build_mesh.py。
脚本使用端面的几何包围盒寻找物理组,避免依赖容易变化的面编号;只取三维四节点单元,不把 Gmsh 的边界三角形误当成承载实体。
import gmsh

gmsh.initialize()
gmsh.option.setNumber("General.Terminal", 0)
gmsh.model.add("bar")
volume = gmsh.model.occ.addBox(0, 0, 0, 120, 30, 10)
gmsh.model.occ.synchronize()

def faces_at_x(x):
    hits = []
    for dim, tag in gmsh.model.getEntities(2):
        x0, _, _, x1, _, _ = gmsh.model.getBoundingBox(dim, tag)
        if abs(x0 - x) < 1e-5 and abs(x1 - x) < 1e-5:
            hits.append(tag)
    if len(hits) != 1:
        raise ValueError(f"Expected one end face at X={x}")
    return hits

# 物理面组负责边界,体组负责材料作用域
fix_id = gmsh.model.addPhysicalGroup(2, faces_at_x(0), name="FIX")
tip_id = gmsh.model.addPhysicalGroup(2, faces_at_x(120), name="TIP")
gmsh.model.addPhysicalGroup(3, [volume], name="SOLID")
gmsh.option.setNumber("Mesh.MeshSizeMin", 5)
gmsh.option.setNumber("Mesh.MeshSizeMax", 5)
gmsh.model.mesh.generate(3)
gmsh.write("bar.msh")

node_ids, coords, _ = gmsh.model.mesh.getNodes()
types, element_ids, connectivity = gmsh.model.mesh.getElements(3, volume)
if list(types) != [4]:  # Gmsh 类型4对应四节点四面体
    raise ValueError("Only first-order tetrahedra are supported")

sets = {
    "FIX": sorted({int(n) for n in gmsh.model.mesh.getNodesForPhysicalGroup(2, fix_id)[0]}),
    "TIP": sorted({int(n) for n in gmsh.model.mesh.getNodesForPhysicalGroup(2, tip_id)[0]}),
}
all_ids = {int(n) for n in node_ids}
if any(not ids or not set(ids).issubset(all_ids) for ids in sets.values()):
    raise ValueError("Missing or invalid boundary nodes")

with open("mesh.inc", "w", encoding="utf-8") as f:
    f.write("*NODE, NSET=ALLNODES\n")
    for i, nid in enumerate(node_ids):
        x, y, z = coords[3*i:3*i+3]
        f.write(f"{int(nid)}, {x:.12g}, {y:.12g}, {z:.12g}\n")
    f.write("*ELEMENT, TYPE=C3D4, ELSET=SOLID\n")
    for i, eid in enumerate(element_ids[0]):
        conn = connectivity[0][4*i:4*i+4]
        f.write(f"{int(eid)}, " + ", ".join(str(int(n)) for n in conn) + "\n")
    for name, ids in sets.items():
        f.write(f"*NSET, NSET={name}\n")
        for i in range(0, len(ids), 16):
            f.write(", ".join(map(str, ids[i:i+16])) + "\n")

# CLOAD 对节点逐个生效,因此先按TIP节点数分摊合力
with open("loads.inc", "w", encoding="utf-8") as f:
    f.write("*CLOAD\n")
    for nid in sets["TIP"]:
        f.write(f"{nid}, 1, {3000.0/len(sets['TIP']):.12g}\n")

gmsh.finalize()
print("mesh.inc and loads.inc ready")网格节点数随算法与平台略有变化,不应硬编码节点号或端面节点数。每条 *ELEMENT 的第一个数是单元编号,其后四个编号对应 Gmsh 导出的四节点连通关系;两个 *NSET 只列节点编号。
编写材料、边界与输出控制
将以下内容保存为同目录的 model.inp。*INCLUDE 把网格和载荷并入求解;*SOLID SECTION 将钢材绑定到全部 SOLID 单元。四节点实体仅有三个平动自由度,不施加 4~6 转动自由度约束。
*HEADING
BAR AXIAL TENSION, N-MM
*INCLUDE, INPUT=mesh.inc
*MATERIAL, NAME=STEEL
*ELASTIC
210000., 0.3
*SOLID SECTION, ELSET=SOLID, MATERIAL=STEEL
*STEP
*STATIC
1., 1.
*BOUNDARY
FIX, 1, 3, 0.
*INCLUDE, INPUT=loads.inc
*NODE FILE
U
*EL FILE
S
*NODE PRINT, NSET=TIP
U
*NODE PRINT, NSET=FIX
RF
*END STEP
这里 *NODE FILE 与 *EL FILE 将位移 U、应力 S 写入供后处理使用的 .frd;*NODE PRINT 将 TIP 位移和 FIX 反力列入 .dat,便于做数值校核。*STATIC 中的 1., 1. 指初始增量和步长,都是无量纲步时间,不是物理秒数。
执行求解并校核数值
在放有 build_mesh.py 与 model.inp 的目录执行下列命令(Linux/macOS Bash):
python3 build_mesh.py
ccx -i model > solve.log 2>&1 && test -s model.frd && test -s model.dat && echo "FRD/DAT OK"
预期输出(详细求解日志已重定向到 solve.log):
mesh.inc and loads.inc ready
FRD/DAT OK
手算截面积 ,平均轴向应力 ,理论自由端伸长为:
在 model.dat 中查看 TIP 的 X 向位移 U1,其端面平均值应接近 +0.00571 mm;将 FIX 各节点 RF1 求和,应接近 −3000 N。离散端面节点的位移、局部应力可能略有差异,不能拿单个应力峰值直接代替截面平均值。
出错时按输入链路定位
- 若
FIX或TIP为空,先检查几何单位与faces_at_x的端面位置;不要直接猜测 CAD 面编号。 - 若提示集合不存在,检查
mesh.inc是否包含*NSET, NSET=FIX、*NSET, NSET=TIP和*ELEMENT, TYPE=C3D4, ELSET=SOLID,并确认*INCLUDE文件名、相对路径正确。 - 若出现不期望的壳或面单元,检查导出脚本是否误用了
getElements()的全部维度;本例只调用getElements(3, volume),保留 C3D4 实体。 - 若位移差约 1000 倍,核对是否误将弹性模量 210000 N/mm² 写成数值
210,或把毫米几何当成米。若反力和 3000 N 对不上,检查loads.inc是否对每个 TIP 节点都写了分摊后的力。
这个模型用于验证网格、材料、边界、载荷与结果卡的完整链路。改做弯曲或局部应力分析时,应细化网格并考虑二次四面体 C3D10;不能因为本算例的轴向位移吻合,就认定粗 C3D4 网格适用于所有受力工况。