
工程力学与仿真 / 系统课时
节点自由度如何描述结构变形
节点自由度如何描述结构变形
有限元模型需要先确定每个节点能用哪些位移分量描述变形,才能建立整体刚度方程。选错自由度会遗漏真实变形,混淆已知位移与未知位移则会导致约束错误。本篇通过一维杆、二维连续体、三维实体和三节点杆算例,完成自由度识别、编号与边界条件检查。
学习目标
- 识别一维轴向杆、二维连续体和三维实体的典型节点自由度。
- 根据节点编号建立整体位移向量,区分节点数量与自由度数量。
- 正确标记未知位移、零位移约束和非零指定位移,并检查模型是否存在刚体运动。
节点自由度描述什么运动
节点自由度(Degree of Freedom,DOF)是有限元模型在节点处独立描述的运动分量。对于常见的小变形位移型连续体单元,节点自由度通常是沿坐标轴的平移位移,单位可以是 mm 或 m。
典型单元的自由度如下:
| 单元类型 | 每节点典型自由度 | 描述的变形 |
|---|---|---|
| 沿 x 轴的一维轴向杆 | 沿杆轴方向伸长或缩短 | |
| 二维平面应力、平面应变连续体 | 平面内两个方向的位移 | |
| 三维实体连续体 | 空间三个方向的位移 |
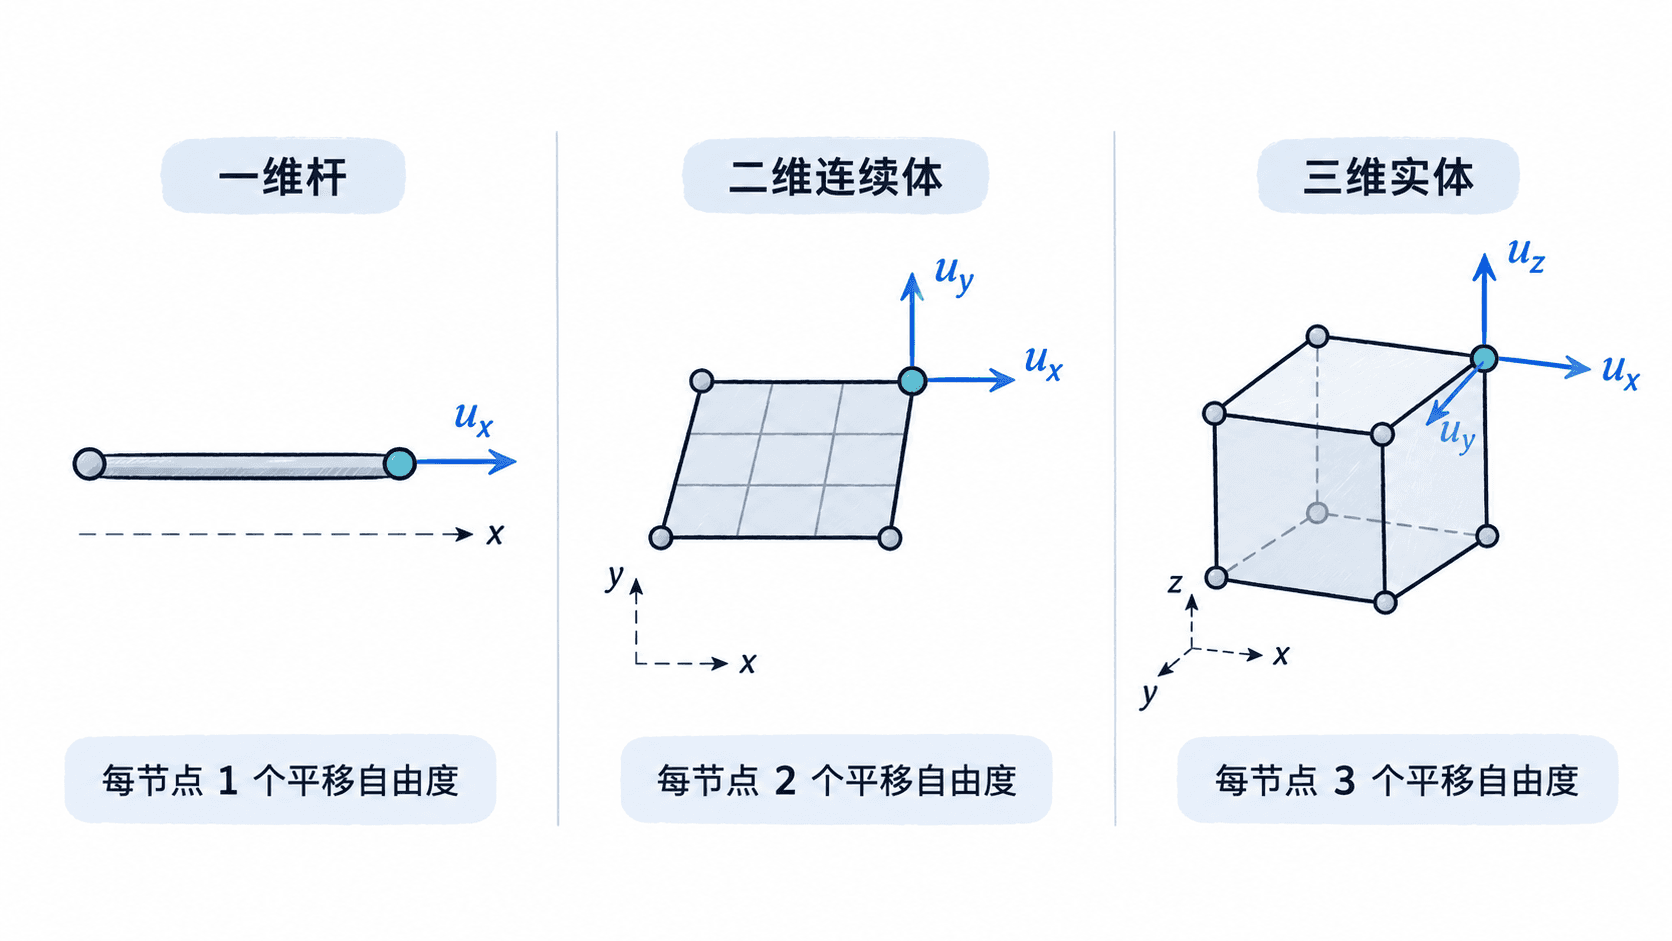
表中的自由度是特定单元的数学描述,不等于节点在现实中只能朝这些方向运动。例如,沿 x 轴建立的一维轴向杆只求轴向位移,不能计算横向弯曲;需要弯曲响应时必须改用相应的梁单元或连续体单元。
还要注意,单元的几何形状不能单独决定节点自由度。二维桁架中的杆虽然是线单元,节点通常仍具有 两个平移自由度,以描述杆件在平面内的运动。平面梁或刚架单元还可能包含绕 z 轴的节点转角,不能直接套用二维连续体的自由度表。
从节点编号建立整体位移向量
有限元求解器会将全部独立节点自由度排列成整体位移向量。对于具有 个节点、每节点 个同类自由度的模型,在施加位移约束之前,总自由度数量通常为:
例如,一个三节点二维三角形连续体单元,每个节点有两个平移自由度,共有六个自由度。采用先节点、后方向的编号规则,可以写成:
按这一规则,节点 1 对应全局自由度 1、2,节点 2 对应 3、4,节点 3 对应 5、6。这样才能将单元刚度矩阵中的每一行、每一列正确映射到整体刚度矩阵。
如果两个三角形单元共享一条边,且组合后共有四个不同节点,整体模型只有 个位移自由度,而不是两个单元各六个自由度相加得到的十二个。共享节点的位移必须使用同一个全局未知量,否则相邻单元无法正确保持位移连续。
同理,一个四节点三维四面体实体单元,每节点三个平移自由度,共有十二个单元自由度。实际装配时还需要处理不同单元类型的自由度兼容性,不能假设所有单元都采用相同的节点自由度集合。
区分已知位移与未知位移
建立节点自由度以后,还需要根据支承和加载条件区分哪些位移已经给定,哪些位移需要求解。施加位移约束并不意味着这个自由度从物理模型中消失,而是它的数值已经由边界条件确定。
| 自由度状态 | 示例 | 求解时的处理 |
|---|---|---|
| 未知位移 | 节点 2 的 尚未确定 | 作为待求解变量 |
| 零位移约束 | 固定端 | 作为已知边界值 |
| 非零指定位移 | 加载端 mm | 作为已知边界值 |
考虑一根沿 x 轴放置的均匀直杆,总长 200 mm,划分为两个长度均为 100 mm 的一维轴向杆单元,节点从左到右编号为 1、2、3。
材料弹性模量为 MPa,截面积 mm²。左端节点 1 固定,右端节点 3 被强制向右移动 0.20 mm,中间节点 2 没有外加集中力。
边界条件为:
- 节点 1: mm,已知。
- 节点 2: 未知,需要求解。
- 节点 3: mm,已知。
两个单元的轴向刚度相同:
将两个单元刚度装配后,中间节点的力平衡方程为:
代入两个已知位移:
因此整体节点位移向量为 mm。两段杆件的轴向伸长量均为 0.10 mm,计算得到相同的轴向内力 20000 N,与静力平衡一致。
这个例子说明,节点 2 没有受到集中力,并不代表其位移为零;节点 3 的位移已经指定,也不代表该节点没有反力。指定非零位移后,求解器仍需计算相应的支承或加载反力。
对于一般矩阵方程 ,按未知自由度 和已知位移自由度 分组后,真正需要求解的是:
当指定位移不为零时,右侧必须包含已知位移引起的修正项。直接删除对应行列却忽略这一项,会得到错误结果。
如何检查自由度与约束设置
设置边界条件时,应先确定单元类型和位移坐标系,再逐个节点检查约束方向。以二维平面连续体为例,可以按以下顺序操作:
- 检查单元自由度:每个节点应包含 和 ,不应随意添加独立转角自由度。
- 标记固定支承:完全限制平面内平移的节点,应同时指定 和 。
- 标记滚动支承:如果滚轮支承在水平面上,通常只限制法向位移 ,切向位移 仍保持未知。
- 标记指定位移:例如水平拉伸试验中,右边界可设置 mm,不能将其误写为 。
- 统计未知自由度,并检查是否存在未受限制的整体平移或转动。
例如,一个包含四个节点的二维连续体网格,共有八个位移自由度。若左侧上下两个节点均限制 x 方向位移,再限制左下节点的 y 方向位移,则共有三个独立的零位移约束,剩余五个未知位移自由度。在节点位置不退化的情况下,这组约束能够阻止模型的三个平面刚体运动。
校核时还应区分力边界和位移边界。给节点施加 100 N 水平力,并没有指定 的数值,该位移仍需要求解;给节点指定 mm,则位移已知,对应反力通常需要通过求解结果恢复。
如果求解结果出现异常大的整体位移,应先检查是否遗漏支承、坐标方向是否正确,以及不同单元共享的节点是否真正连接。只有自由度编号、位移约束和连接关系正确,后续的整体刚度装配与应力计算才具有可信的基础。