
游戏 AI / 系统课时
导航网格与世界坐标怎么对应
导航网格与世界坐标怎么对应
路径搜索通常发生在离散网格里,角色移动却发生在连续的世界坐标中。本篇解决两者如何稳定互转:把角色位置映射到格子、把路径格子还原成可行走落点,并避开常见的半格偏移、轴方向和高度处理错误。
学习目标
- 能定义网格坐标与世界坐标之间的双向转换规则
- 能解释为什么路径节点正确时角色仍可能走偏半格或落到墙边
- 能用一个可运行示例验证坐标转换是否互为近似逆运算
先约定格子代表什么
最容易出错的地方不是公式,而是没有先规定“一个格子坐标代表格子的哪个位置”。在大多数方格地图中,路径节点 (col, row) 更适合代表格子索引,而角色真正移动到的世界位置使用该格子的中心点。
假设网格左下角世界坐标为 (originX, originZ),每格边长为 cellSize。那么列号 col 控制世界 x,行号 row 控制世界 z。格子中心需要额外加半个格子的偏移:
反向从世界坐标求格子索引时,则先减去原点,再除以格子尺寸并向下取整:
如果你的引擎使用 x/y 平面而不是 x/z 平面,只需把第二个轴替换掉,原则不变。
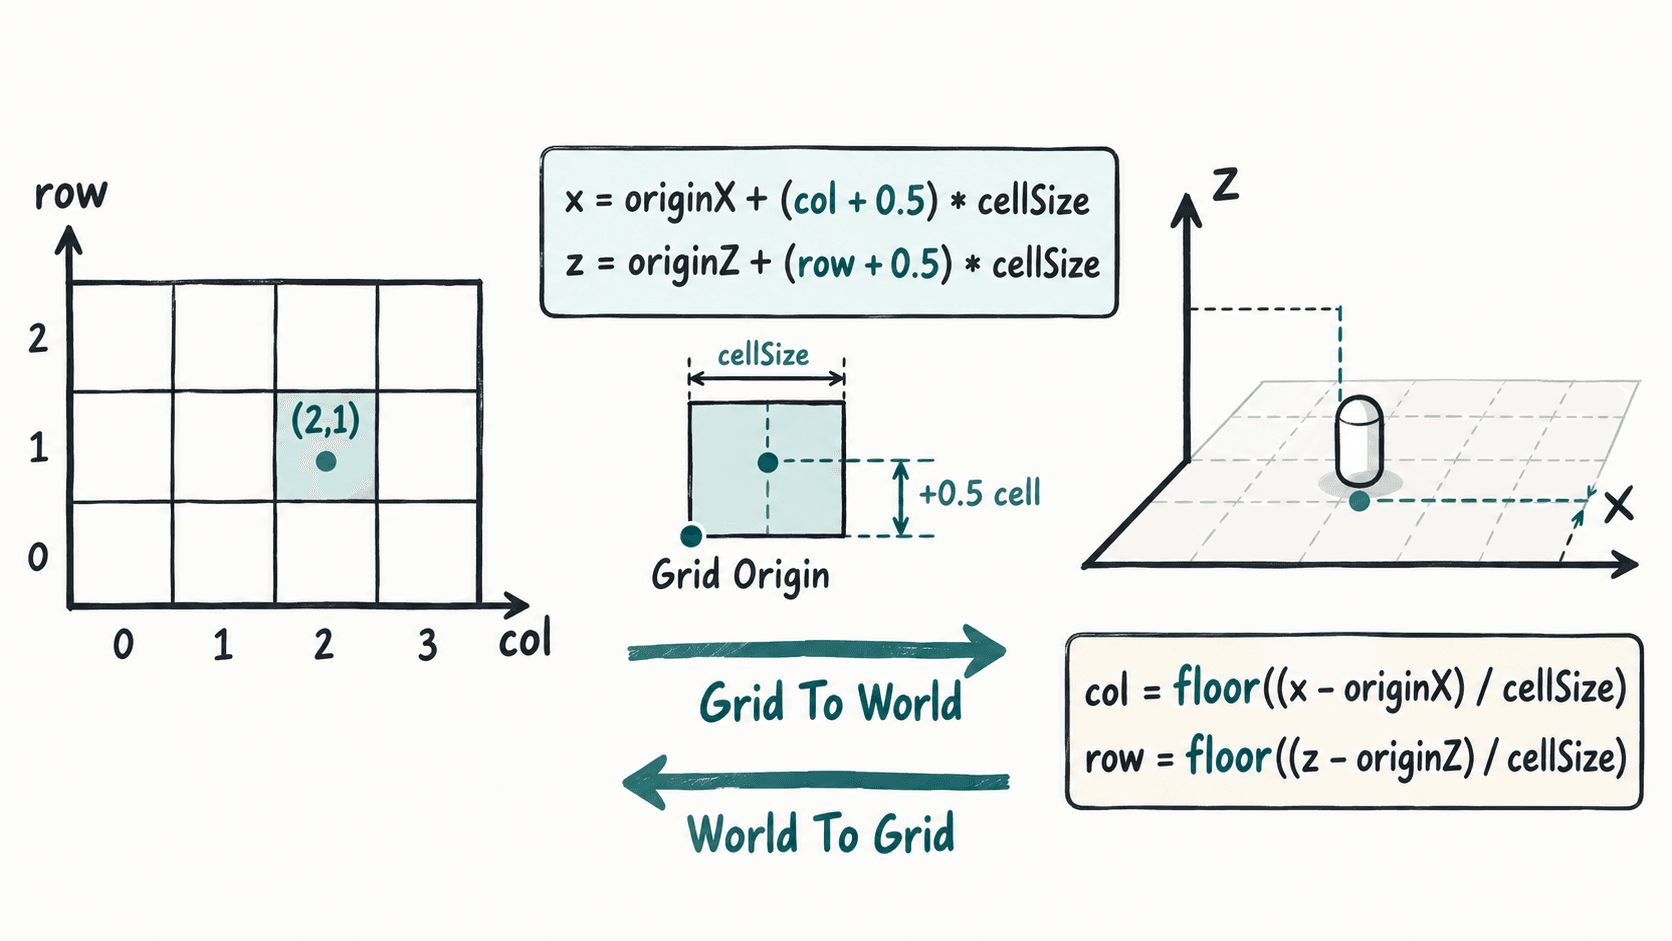
用同一套规则做双向转换
下面的 Python 示例只依赖标准库,用二维 x/z 平面模拟游戏地图。它把世界位置映射到格子,再把格子映射回中心点,适合先验证数学规则,再迁移到 Unity、Godot 或自研引擎。
import math

ORIGIN_X = 10.0
ORIGIN_Z = 20.0
CELL_SIZE = 2.0

def world_to_grid(x: float, z: float) -> tuple[int, int]:
    col = math.floor((x - ORIGIN_X) / CELL_SIZE)
    row = math.floor((z - ORIGIN_Z) / CELL_SIZE)
    return col, row

def grid_to_world(col: int, row: int) -> tuple[float, float]:
    # 返回格子中心,而不是左下角,避免角色整体偏半格。
    x = ORIGIN_X + (col + 0.5) * CELL_SIZE
    z = ORIGIN_Z + (row + 0.5) * CELL_SIZE
    return x, z

world_pos = (15.2, 23.1)
grid_pos = world_to_grid(*world_pos)
center_pos = grid_to_world(*grid_pos)

print("grid:", grid_pos)
print("center:", center_pos)
预期输出:
grid: (2, 1)
center: (15.0, 23.0)
这里的 center 不会等于原始世界坐标,因为世界中的任意点会被归属到某个离散格子,反向转换得到的是该格子的代表点。只要这个规则始终一致,A* 输出的格子路径就能稳定转换成角色移动目标。
高度和不可行走位置不要硬塞进二维索引
二维 A* 通常只负责平面索引,高度最好在把路径节点还原到世界位置时处理。例如地形有坡度时,可以先得到格子中心的 x/z,再通过地形采样、射线或导航表面查询得到合法的 y。
如果直接把固定高度写进所有路径点,角色可能在坡地悬空或钻入地面。反过来,如果世界位置落在地图范围外,也不要让 floor 产生负索引后继续搜索,而应在转换后立即做边界检查。
路径正确但角色走偏时查这几项
当 A* 打印出的节点序列看起来正确,但角色在场景中偏移、贴墙或走到相邻格时,优先检查以下问题:
grid_to_world返回的是格子左下角还是格子中心,是否漏了0.5 * cellSize。- 网格原点是否真的是路径数据采用的原点,尤其要注意地图整体平移后原点没有同步更新。
- 行列与世界轴是否写反,例如把
row映射到x、col映射到z。 - 从世界坐标回网格时是否使用向下取整,而不是四舍五入;边界附近使用
round会把位置归到相邻格。 - 路径点的高度是否经过实际地形或导航表面修正。
验证时可以选几个已知格子,先做 grid -> world -> grid。如果最终索引不能回到原格子,说明双向规则不一致;如果索引能回到原格子但角色仍偏移,则问题更可能出在角色枢轴、碰撞体或高度采样,而不是 A* 本身。