
游戏 AI / 系统课时
把关卡划成可通行网格
把关卡划成可通行网格
网格化的核心,是把连续世界坐标稳定映射到离散行列,并让每个格子保存“能不能走”这一最小状态。完成这一步后,寻路算法就能从任意世界位置找到对应节点,并枚举相邻可通行格子。
学习目标
- 定义网格单元、原点和格子尺寸
- 实现世界坐标与网格坐标的双向映射
- 用可通行状态验证一个最小搜索地图
先确定网格的数据约定
假设二维关卡使用 X-Z 平面,网格左下角是世界原点 (originX, originZ),每个格子的边长为 cellSize。格子坐标用 (row, col) 表示,其中 row 沿 Z 方向增长,col 沿 X 方向增长。
一个格子至少需要保存是否可通行。更复杂的地形代价、角色尺寸、动态障碍可以以后再叠加,第一版不要把状态设计得过重。
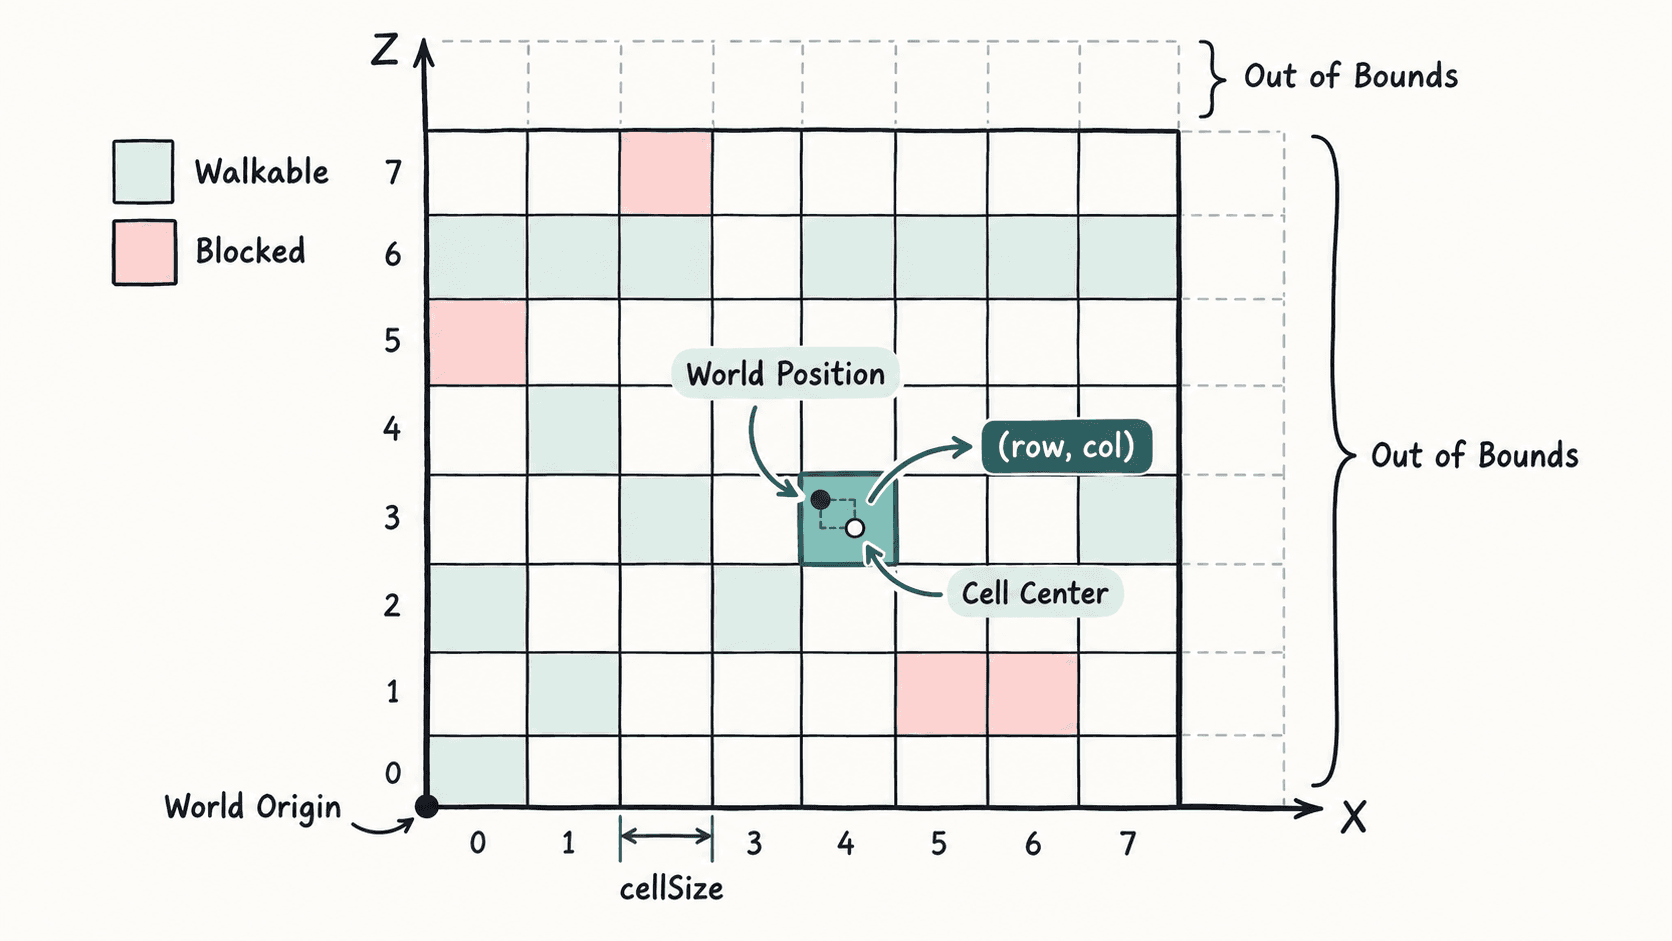
世界位置映射到格子时,通常使用向下取整:
反向取得格子中心时,则在格子索引上加半个格子:
实现坐标映射与可通行判断
下面用 Python 构造一个 4×5 网格。0 表示可通行,1 表示障碍,并实现世界坐标到格子坐标、边界检查和格子中心计算。
from math import floor

grid = [
    [0, 0, 0, 0, 0],
    [0, 1, 1, 0, 0],
    [0, 0, 0, 0, 1],
    [0, 0, 0, 0, 0],
]

origin_x = 10.0
origin_z = 20.0
cell_size = 2.0

def world_to_cell(x: float, z: float) -> tuple[int, int]:
    col = floor((x - origin_x) / cell_size)
    row = floor((z - origin_z) / cell_size)
    return row, col

def in_bounds(row: int, col: int) -> bool:
    return 0 <= row < len(grid) and 0 <= col < len(grid[0])

def is_walkable(row: int, col: int) -> bool:
    return in_bounds(row, col) and grid[row][col] == 0

def cell_center(row: int, col: int) -> tuple[float, float]:
    x = origin_x + (col + 0.5) * cell_size
    z = origin_z + (row + 0.5) * cell_size
    return x, z

position = (13.2, 22.6)
row, col = world_to_cell(*position)

print("cell:", (row, col))
print("walkable:", is_walkable(row, col))
print("center:", cell_center(row, col))
预期输出:
cell: (1, 1)
walkable: False
center: (13.0, 23.0)
这里的世界点落在第 1 行第 1 列,而该格子值为 1,因此不可通行。格子中心坐标用于让角色或调试标记落在稳定位置,而不是直接使用任意输入点。
把碰撞信息转换成可通行状态
真实关卡不会手工填写整张 0/1 数组。通常会在构建网格时,对每个格子中心或格子覆盖范围做碰撞检测,再把结果写入 walkable 状态。二维游戏可以检查 Tile 属性或碰撞层,3D 游戏可以检测角色体积是否与障碍重叠。
关键不是“中心点没有碰撞就算能走”,而是要考虑角色自身尺寸。一个半径较大的角色可能无法穿过两个障碍之间的窄缝,因此可通行检测应针对角色占用范围,而不是只针对数学上的单点。
验证网格是否能作为搜索入口
在接入 A* 前,先验证三件事:任意世界点能映射到正确格子;越界位置会被拒绝;障碍格不会进入邻居集合。只要这三点稳定,搜索阶段就可以只操作整数行列,而不必反复处理连续坐标和场景碰撞。
下一步扩展通常是为每个格子枚举四方向或八方向邻居,并给移动设置代价。此时网格已经完成了最重要的职责:把“复杂关卡空间”变成一组可以被算法安全遍历的离散节点。