
游戏 AI / 系统课时
沿父节点链重建最终路径
沿父节点链重建最终路径
A*找到终点时,通常只得到“终点节点以及每个节点指向哪个父节点”,并没有直接得到从起点到终点的正向列表。本节把这条反向父节点链安全地还原为角色可以依次执行的路径点,并处理起点、断链与是否包含端点这些边界。
学习目标
- 能从终点沿
parent反向追溯到起点 - 能把反向收集结果转换为正向路径
- 能识别父节点断链等重建失败情况
为什么找到终点还不等于拿到路径
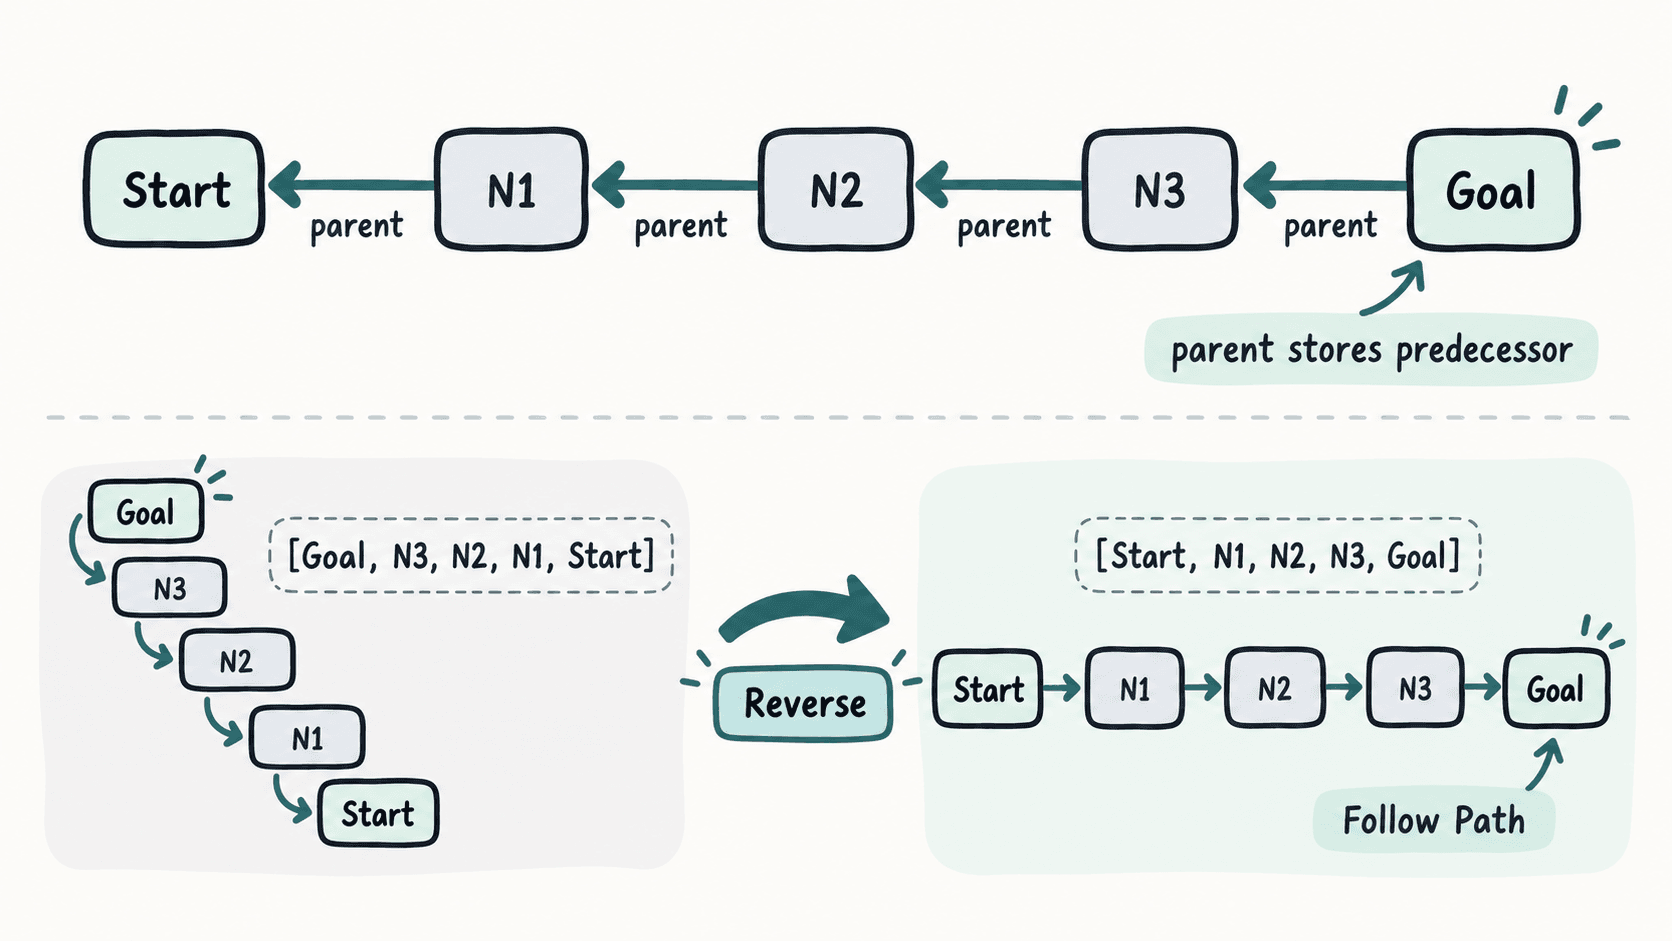
在搜索过程中,每当某个邻居获得更优的 g,都会把自己的 parent 指向当前节点。因此搜索结束时,关系天然是从终点往回指:Goal -> ... -> Start。
角色移动却需要相反顺序:Start -> ... -> Goal。最简单可靠的做法是从终点开始,把节点依次加入列表,直到追到起点,然后把整个列表反转。这样无需在搜索阶段频繁复制整条路径,内存和实现都更简单。
用完整代码重建一条路径
下面示例构造 Start -> A -> B -> Goal 的父节点关系,然后从 Goal 反向追溯。为了避免异常数据导致无限向空引用追踪,方法会检查是否最终确实抵达指定起点。
import java.util.ArrayList;
import java.util.Collections;
import java.util.List;
import java.util.stream.Collectors;

public class AStarPathRebuildDemo {

    static class Node {
        final String name;
        Node parent;

        Node(String name) {
            this.name = name;
        }
    }

    static List<Node> reconstructPath(Node start, Node goal) {
        List<Node> reversed = new ArrayList<>();
        Node current = goal;

        while (current != null) {
            reversed.add(current);
            if (current == start) {
                Collections.reverse(reversed);
                return reversed;
            }
            current = current.parent;
        }

        throw new IllegalStateException("parent chain does not reach start");
    }

    public static void main(String[] args) {
        Node start = new Node("Start");
        Node a = new Node("A");
        Node b = new Node("B");
        Node goal = new Node("Goal");

        a.parent = start;
        b.parent = a;
        goal.parent = b;

        List<Node> path = reconstructPath(start, goal);
        String result = path.stream()
                .map(node -> node.name)
                .collect(Collectors.joining(" -> "));

        System.out.println(result);
    }
}
预期输出:
Start -> A -> B -> Goal这个方法的输入不是“所有访问过的节点”,而是已经命中的 goal 以及搜索开始时的 start。只要搜索阶段维护的父节点正确,重建阶段就不需要再次计算 g、h 或 f。
起点和终点要不要放进结果
这取决于调用方约定。若角色当前已经站在起点中心,移动组件通常不需要再次执行 Start,可以在重建后跳过列表第一个元素;如果路径还会用于调试、显示或距离统计,保留起点和终点更直观。
无论选择哪种约定,都要在接口层固定下来。最常见的错误不是算法错,而是上层以为路径包含起点,下层却默认不包含,最终出现多走一步、索引越界或到达判断提前触发。
断链说明搜索阶段已有问题
正常情况下,只要终点确实由起点搜索得到,沿 parent 一定能追到 start。如果中途遇到 null,不要在重建函数里“补一个起点”掩盖问题,而应回头检查邻居更新逻辑:是否发现更优路径时漏改了父节点、是否复用了上一次搜索留下的节点状态,或者是否错误清空了部分 parent。
若节点对象可能被外部错误修改,还应防止父节点形成环。生产实现可以在调试模式下记录已经访问过的节点,一旦重复遇到同一节点就立即报错,而不是让重建循环永久运行。
重建成本有多大
设最终路径包含 个节点,从终点追到起点需要访问每个节点一次,因此时间复杂度为 ;保存结果也需要 的额外空间。列表反转仍然是 ,相较于A*搜索本身通常不是性能瓶颈。
当终点被取出后,沿父节点追溯、确认抵达起点、再反转列表,就能把搜索阶段保存的前驱关系变成角色真正可执行的路径点序列。