
游戏 AI / 系统课时
到达终点后怎样正确收尾
到达终点后怎样正确收尾
A* 找到路径只是导航的一半。NPC 还需要把“正在移动、已经到达、寻路失败、目标消失、路径走完但仍未到达”等结果明确交还给上层 AI,否则角色容易停在最后一个路点却一直处于追逐状态。本课建立一套可复用的收尾状态规则。
学习目标
- 区分路径完成与真正到达目标
- 为到达、失败和目标消失定义明确状态
- 让上层 AI 能消费导航结果并继续决策
路径结束不等于任务成功
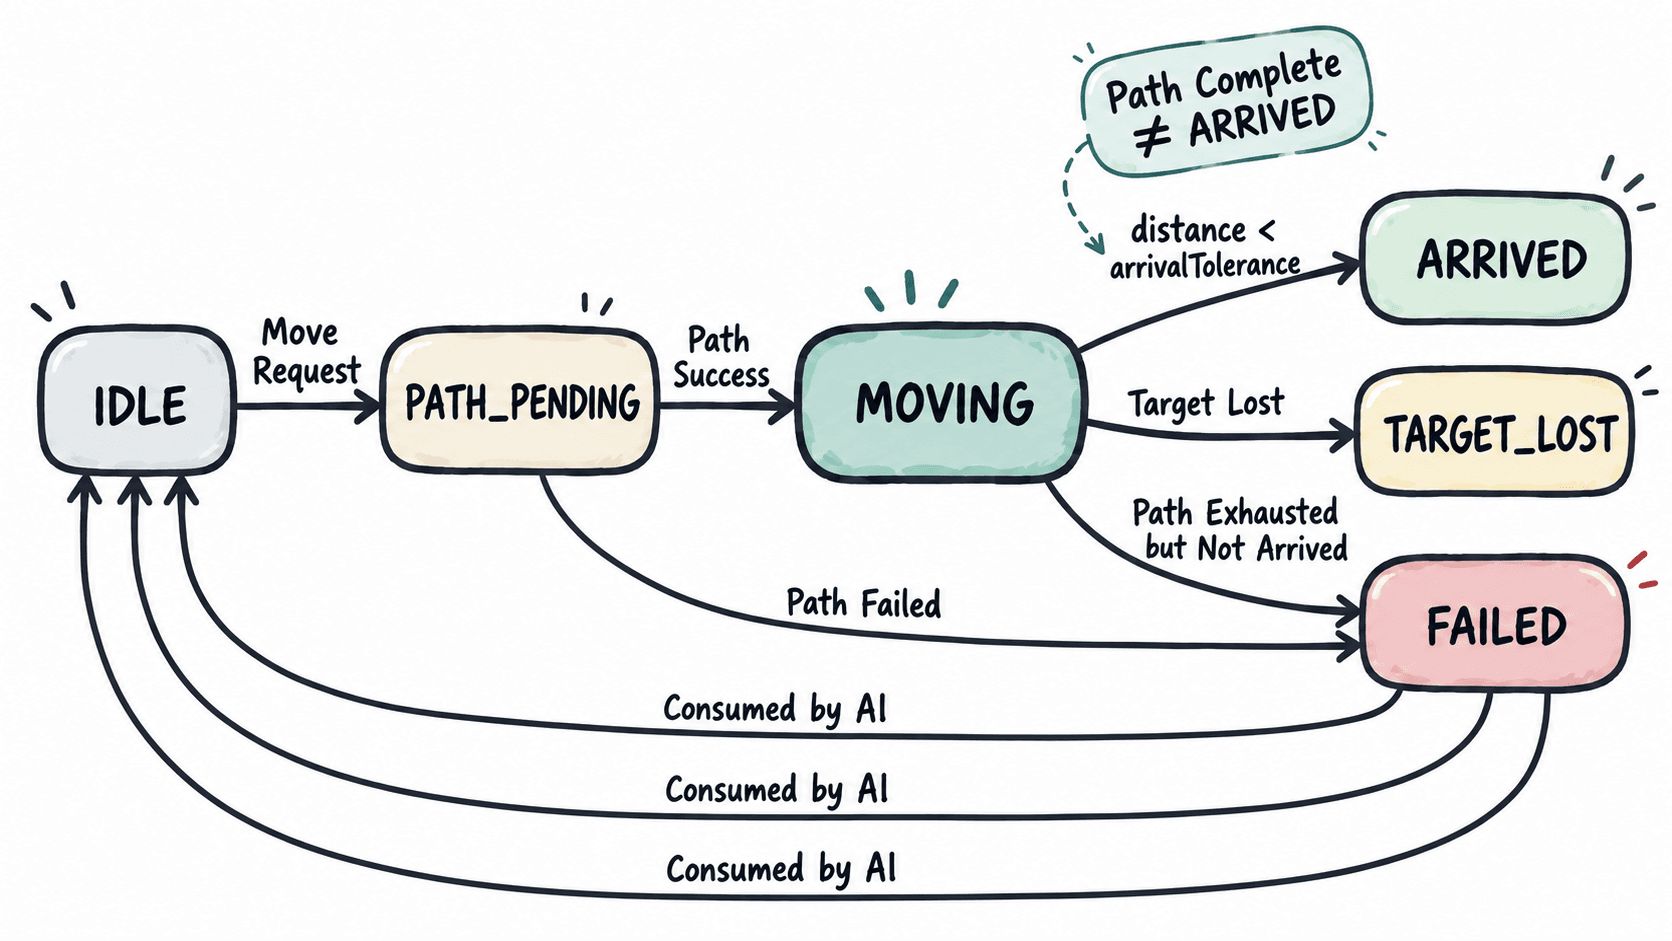
路径由一串路点组成。NPC 消耗完最后一个路点,只能说明“没有更多路径点可走”,不能自动说明已经满足游戏语义上的到达条件。
更可靠的判定需要同时看当前位置与目标的距离。只有距离小于 arrivalTolerance 时才进入 ARRIVED;如果路径已经耗尽但仍离目标较远,应返回失败,让上层重新寻路、放弃目标或切换行为。
把导航结果做成显式状态
下面示例把导航层和行为层之间的协议收敛为有限状态。示例不负责移动角色,只演示收到路径结果后,怎样根据目标存在性、剩余距离和路径是否耗尽进行收尾。
public class NpcNavigationFinishDemo {
    enum State {
        IDLE, PATH_PENDING, MOVING, ARRIVED, FAILED, TARGET_LOST
    }

    static class Navigator {
        private final double arrivalTolerance;
        private State state = State.IDLE;

        Navigator(double arrivalTolerance) {
            if (arrivalTolerance < 0) {
                throw new IllegalArgumentException("arrivalTolerance must be >= 0");
            }
            this.arrivalTolerance = arrivalTolerance;
        }

        void requestMove() {
            state = State.PATH_PENDING;
        }

        void onPathResult(boolean success) {
            state = success ? State.MOVING : State.FAILED;
        }

        void update(boolean targetExists, double distanceToTarget, boolean pathExhausted) {
            if (state != State.MOVING) {
                return;
            }

            // 目标失效应优先结束本次追踪,不能继续沿旧目标导航。
            if (!targetExists) {
                state = State.TARGET_LOST;
                return;
            }

            if (distanceToTarget <= arrivalTolerance) {
                state = State.ARRIVED;
                return;
            }

            // 路径走完却仍未进入到达范围,应视为失败而不是成功。
            if (pathExhausted) {
                state = State.FAILED;
            }
        }

        State state() {
            return state;
        }

        void consumeResult() {
            if (state == State.ARRIVED || state == State.FAILED || state == State.TARGET_LOST) {
                state = State.IDLE;
            }
        }
    }

    public static void main(String[] args) {
        Navigator navigator = new Navigator(0.5);

        navigator.requestMove();
        navigator.onPathResult(true);
        navigator.update(true, 0.3, true);
        System.out.println(navigator.state());

        navigator.consumeResult();
        navigator.requestMove();
        navigator.onPathResult(true);
        navigator.update(false, 5.0, false);
        System.out.println(navigator.state());

        navigator.consumeResult();
        navigator.requestMove();
        navigator.onPathResult(true);
        navigator.update(true, 2.0, true);
        System.out.println(navigator.state());
    }
}
预期输出
ARRIVED
TARGET_LOST
FAILED
第三种情况最容易被漏掉:路径已经走完,但 NPC 距离目标还有 2.0,明显没有进入 0.5 的到达容差,因此不能误报成功。
上层AI只消费结果,不猜导航细节
行为树、状态机或 Utility AI 不应该通过“速度变成 0”“路点列表为空”去猜导航是否结束。导航层应主动暴露稳定结果,例如 ARRIVED、FAILED、TARGET_LOST,上层只根据结果决定下一步。
到达后可以切换攻击、交互或待机;失败后可以延迟重试、换目标或回到巡逻;目标消失时则立即终止本次追踪。消费结果后再回到 IDLE,可避免同一个完成事件在多帧里被重复处理。
收尾时还要清理旧路径
状态切换之外,还应同步清理当前路径索引、旧目标引用和移动速度。否则下一次 requestMove 可能误用上一条路径的残留数据。
实际项目中,建议让“终止本次导航”只有一个统一入口:无论是到达、失败、取消还是目标消失,都先停止沿旧路径移动,再记录终态并通知上层。这样 NPC 的移动层只负责执行路径,AI 层只负责消费明确结果,两者不会因为隐含状态互相猜测。