
游戏 AI / 系统课时
为什么A*找到的路特别绕
为什么A*找到的路特别绕
A* 找到路径却“看起来很绕”,不一定是算法错误。它优化的是你定义的总代价,而不是视觉上的直线程度。要先判断这条路到底是代价更低、启发式不匹配、斜向规则受限,还是只是网格折线没有做平滑,再决定改哪一层。
学习目标
- 区分“代价最优但视觉绕”和“搜索得到次优路径”
- 检查启发式、移动代价与四向或八向规则是否匹配
- 判断什么时候该改搜索参数,什么时候只需要做路径平滑
先比较路径代价,不要先看形状
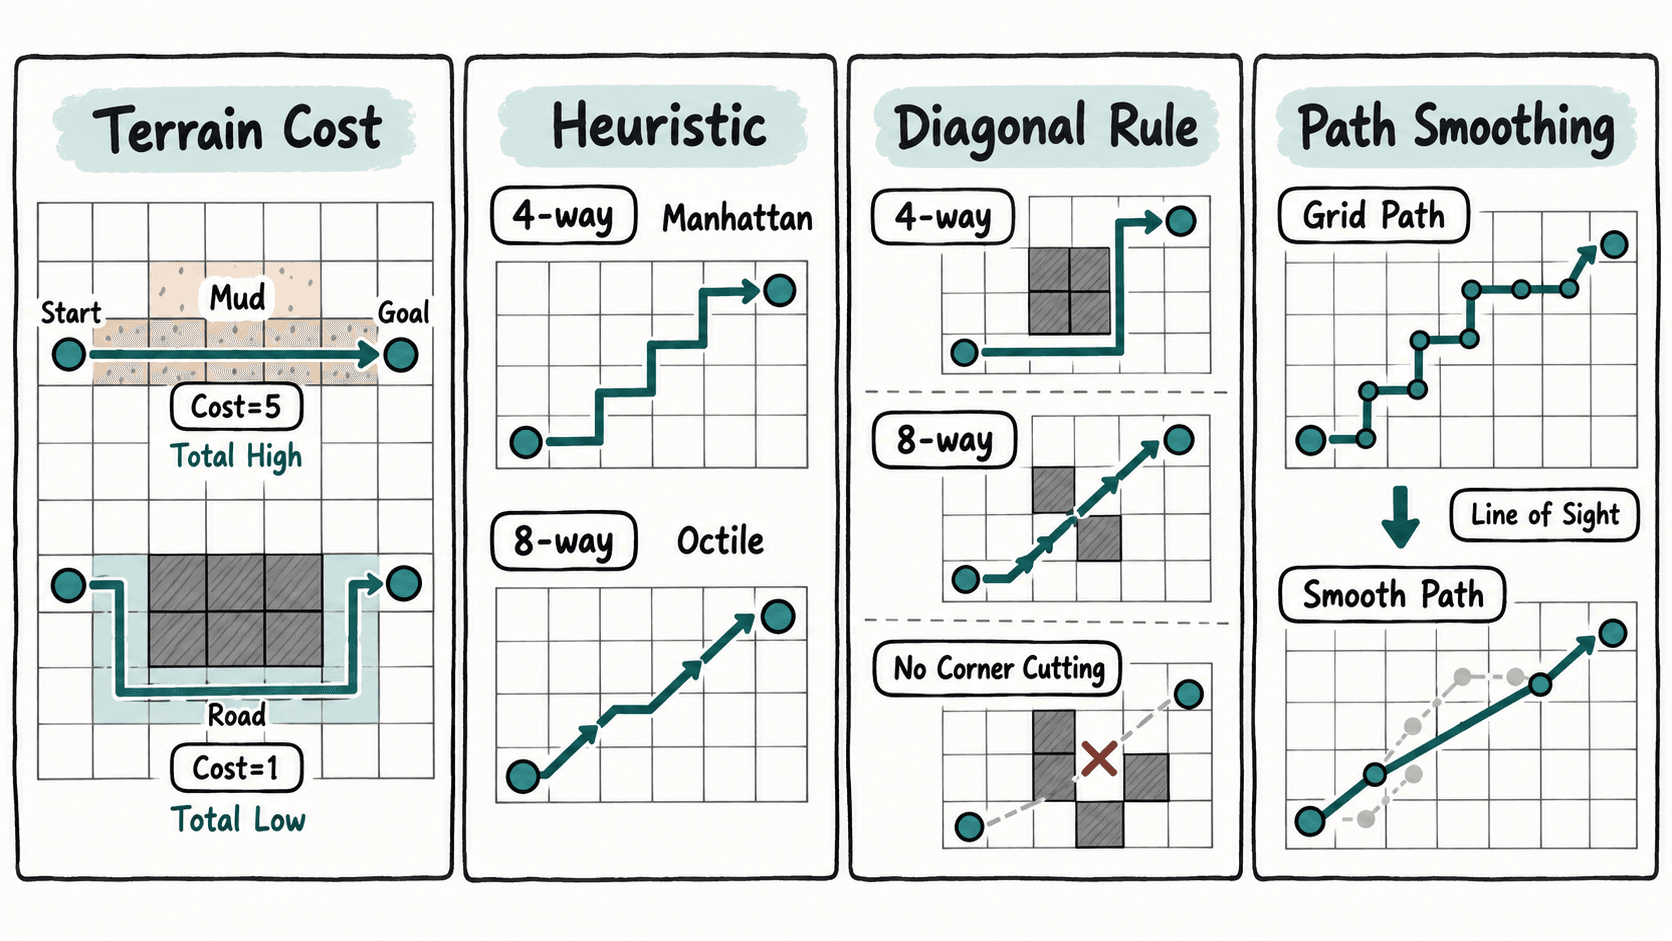
A* 的目标通常是最小化累计移动代价 g。如果直线路径穿过泥地、危险区或高坡,而绕行路线主要经过道路,绕远反而可能是正确结果。
可以用一个最小脚本验证两条候选路径的真实代价。这里把普通道路代价设为 1,泥地代价设为 5;短路径经过两个泥地格,长路径多走几步但全部在道路上。
terrain_cost = {
    "road": 1,
    "mud": 5,
}

short_path = ["road", "mud", "mud", "road"]
long_path = ["road", "road", "road", "road", "road", "road"]

def path_cost(path):
    return sum(terrain_cost[tile] for tile in path)

short_cost = path_cost(short_path)
long_cost = path_cost(long_path)

print("short path cost =", short_cost)
print("long path cost =", long_cost)
print("choose long path =", long_cost < short_cost)
预期输出:
short path cost = 12
long path cost = 6
choose long path = True
如果业务只关心几何距离,就不该给泥地设置过高代价;如果确实希望角色避开泥地,那么“绕”正是设计目标。先确认代价模型,再判断路径是否异常。
启发式必须匹配移动规则
启发式 h 用来估计当前位置到终点的剩余代价。四方向网格常用曼哈顿距离;八方向且允许对角移动时,更适合使用八角距离。如果移动规则允许斜走,却使用明显高估真实剩余代价的启发式,A* 就可能失去最优性。
当直移代价为 1、斜移代价为 时,常见八角距离可以写成:
其中 、 是横纵方向距离。无论选哪种启发式,都要保证它与实际移动成本使用同一尺度。例如移动一步成本是 10,却让启发式按 1 计,通常不会直接得到错误结果,但搜索会更接近 Dijkstra;如果启发式被放大到明显超过真实剩余代价,就可能更快,却不再保证最优。
斜向和切角会直接改变路径形状
只允许四方向移动时,斜着去目标天然会形成阶梯状折线;允许八方向后,路径通常更接近直线。但八方向并不等于可以穿墙角。若禁止切角,算法需要在障碍边缘多走一步,看起来会比简单的几何连线更绕。
因此要同时核对三个规则:是否生成对角邻居、对角移动成本是多少、对角移动时是否要求两侧正交格可通行。任何一项与关卡预期不一致,路径形状都会改变。
最短搜索路径不等于最顺滑移动轨迹
A* 在网格上返回的是节点序列。即使节点代价完全最优,角色按每个格子中心逐点移动,也可能出现频繁转折。此时问题不在搜索,而在路径后处理。
常见做法是做视线简化:从当前拐点尝试直接连到后面更远的节点,只要线段不穿越障碍,就删除中间冗余节点。若游戏需要更自然的转弯,还可以在简化后交给运动控制层做曲线插值,但插值后的轨迹仍必须保持在可通行区域内,不能为了视觉平滑而穿墙。
用固定顺序定位绕路来源
遇到绕路时,先计算实际总代价,确认它是不是成本模型下的合理选择;再核对启发式与移动规则是否匹配;随后检查四向、八向、斜向成本和切角限制;最后才看路径平滑与移动控制。
只要搜索代价正确且启发式没有破坏最优性,“绕”就未必是 bug。真正要优化的是角色应该最小化什么:距离、时间、地形风险,还是视觉上的平滑程度。把这些目标混在一起却没有明确权重,才最容易得到难以解释的路径。