
游戏引擎 / 系统课时
重定向后动作为什么会跑偏
重定向后动作为什么会跑偏
重定向结果出现脚滑、骨盆下沉或手臂扭转时,继续改最终网格位置往往只能掩盖一帧错误。本节沿 UE 5.7 重定向链逐层定位偏差,区分参考姿势、链映射、比例和根轨迹的问题,并用同一动画验证修复。
学习目标
- 找到源预览与目标结果开始不一致的阶段
- 根据偏差形态选择修复对象
- 区分预览摆放偏移和实际动画位移
先确认源动作本身正确
固定一条问题动画、一个时间点和一组重定向设置。先在源网格上单独预览,再打开 IK Retargeter 对比目标;若源动画就有脚穿地或根轨迹异常,目标修正不应承担修复源数据的全部责任。
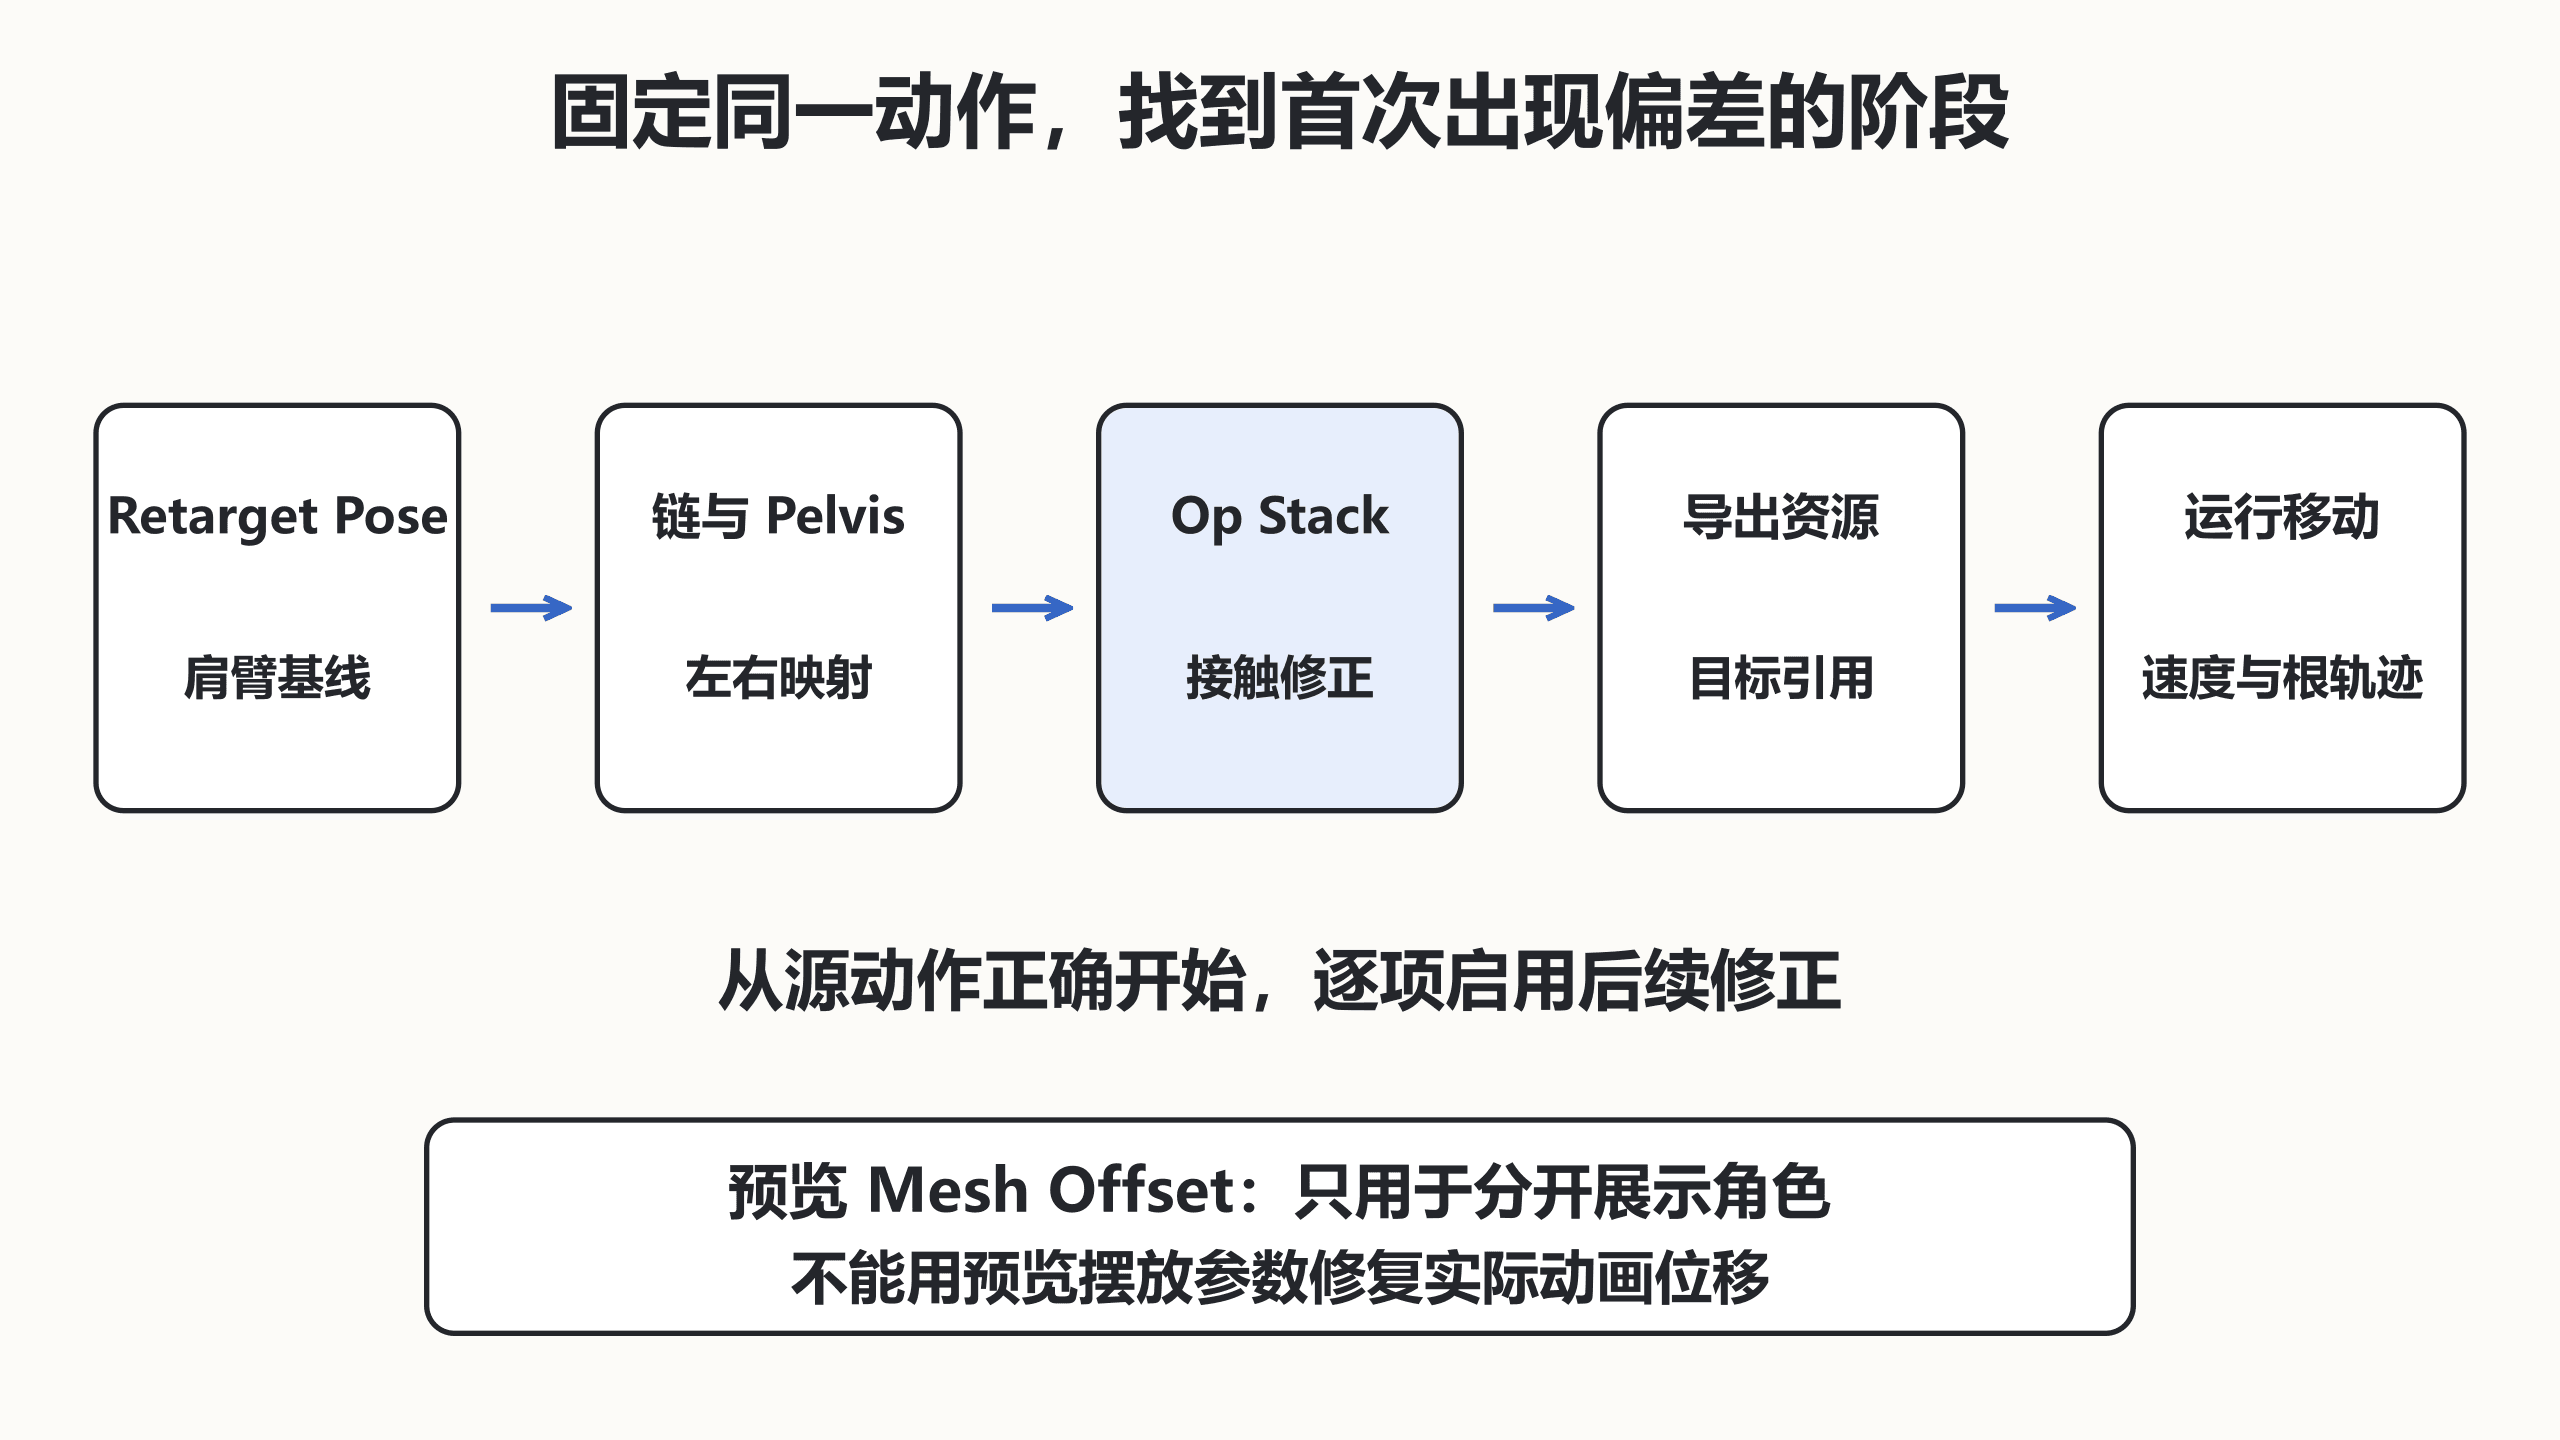
关闭后续复杂 IK 与额外姿势修改,只保留已知的基础转移,再逐项恢复操作栈。每启用一项观察误差首次出现的位置;一开始就同时调骨盆、腿链、网格偏移和角色速度,会失去因果关系。
用症状决定检查顺序
| 偏差 | 首先检查 | 避免的补偿 |
|---|---|---|
| 手臂一直外张或内夹 | 源目标 Retarget Pose、肩臂链 | 在角色 Mesh 上整体旋转 |
| 左腿驱动右腿 | 左右链映射、起止骨 | 用负缩放镜像目标 |
| 骨盆高度与步幅异常 | Pelvis 选择、比例、相关操作 | 放大整个 Character |
| 预览好、运行滑动 | 导出资源、根运动与角色速度 | 继续改预览摆放位置 |
5.7 的链映射和操作栈应该以实际资产为准。关于姿势基线的区别,可核对Retarget Pose 文档。两角色的 A/T 姿势不一致时,先修对齐基线,再判断动画旋转是否需要额外调整。
定量记录比例与位移
量取源目标约定的腿长和根运动距离,可以判断异常是否大致符合比例差。下面的 Python 3 示例只计算参考比例,并不模拟 IK Retargeter 的算法;实际输出还受骨盆操作、链设置和接触约束影响。
# 参考尺度用于诊断,不是强制覆盖所有动画的缩放系数。
source_leg_cm, target_leg_cm = 100.0, 80.0
source_distance_cm = 120.0
ratio = target_leg_cm / source_leg_cm
print(f"ratio={ratio:.2f}")
print(f"reference_distance_cm={source_distance_cm * ratio:.1f}")
预期输出:
ratio=0.80
reference_distance_cm=96.0
如果目标实测位移接近一万厘米,显然不是这类正常比例差,应先查单位或重复缩放。若位移接近参考范围但脚仍滑,再看接触、播放速率与角色真实移动,不能把参考值当成引擎必然输出。
分别验收预览与运行
保存修复前后的同一动画时间点,观察站立、最大迈步和脚着地三处;再播放完整循环检查连续性。导出后,用目标网格独立预览,最后接入 Character,核对胶囊位移与根轨迹策略。
预览场景中用于分开展示两角色的 Mesh Offset 或 Preview Scale,不应被当成动画修复参数。真正的修复应保存在对应重定向资产或源数据中,并在重新导出后继续成立;这样更换关卡或角色位置时才不会再次跑偏。