
游戏引擎 / 系统课时
运行时姿态修正怎么接回动画图
运行时姿态修正怎么接回动画图
脚部 IK 在单独预览中正常,接回移动和攻击后却被覆盖,往往是求值顺序与输入姿势配置不一致。本节在 UE 5.7 中整理一条最小动画链,让每种修正只写自己的骨骼和空间,并能逐项禁用定位冲突。
学习目标
- 解释基础姿势、动作覆盖与最终修正的顺序
- 配置 Control Rig 的输入姿势与变量
- 用逐项开关定位被覆盖和重复修正
先列出每个阶段的写入范围
常见链路是移动基础姿势、瞄准与上半身动作合成,再进行最终脚部或握持接触修正。顺序并非固定公式:若某个攻击要求完全控制手脚,就应降低对应 IK 权重;如果脚部 IK 之后又应用覆盖腿部的动作,刚得到的接触姿势会被改写。
为每个阶段记录输入空间、目标骨骼、数据来源和关闭条件。脚部、骨盆与全身 Rig 同时写同一条腿时,要明确谁最后负责接触;不能只靠不断交换节点顺序寻找偶然看起来正确的组合。
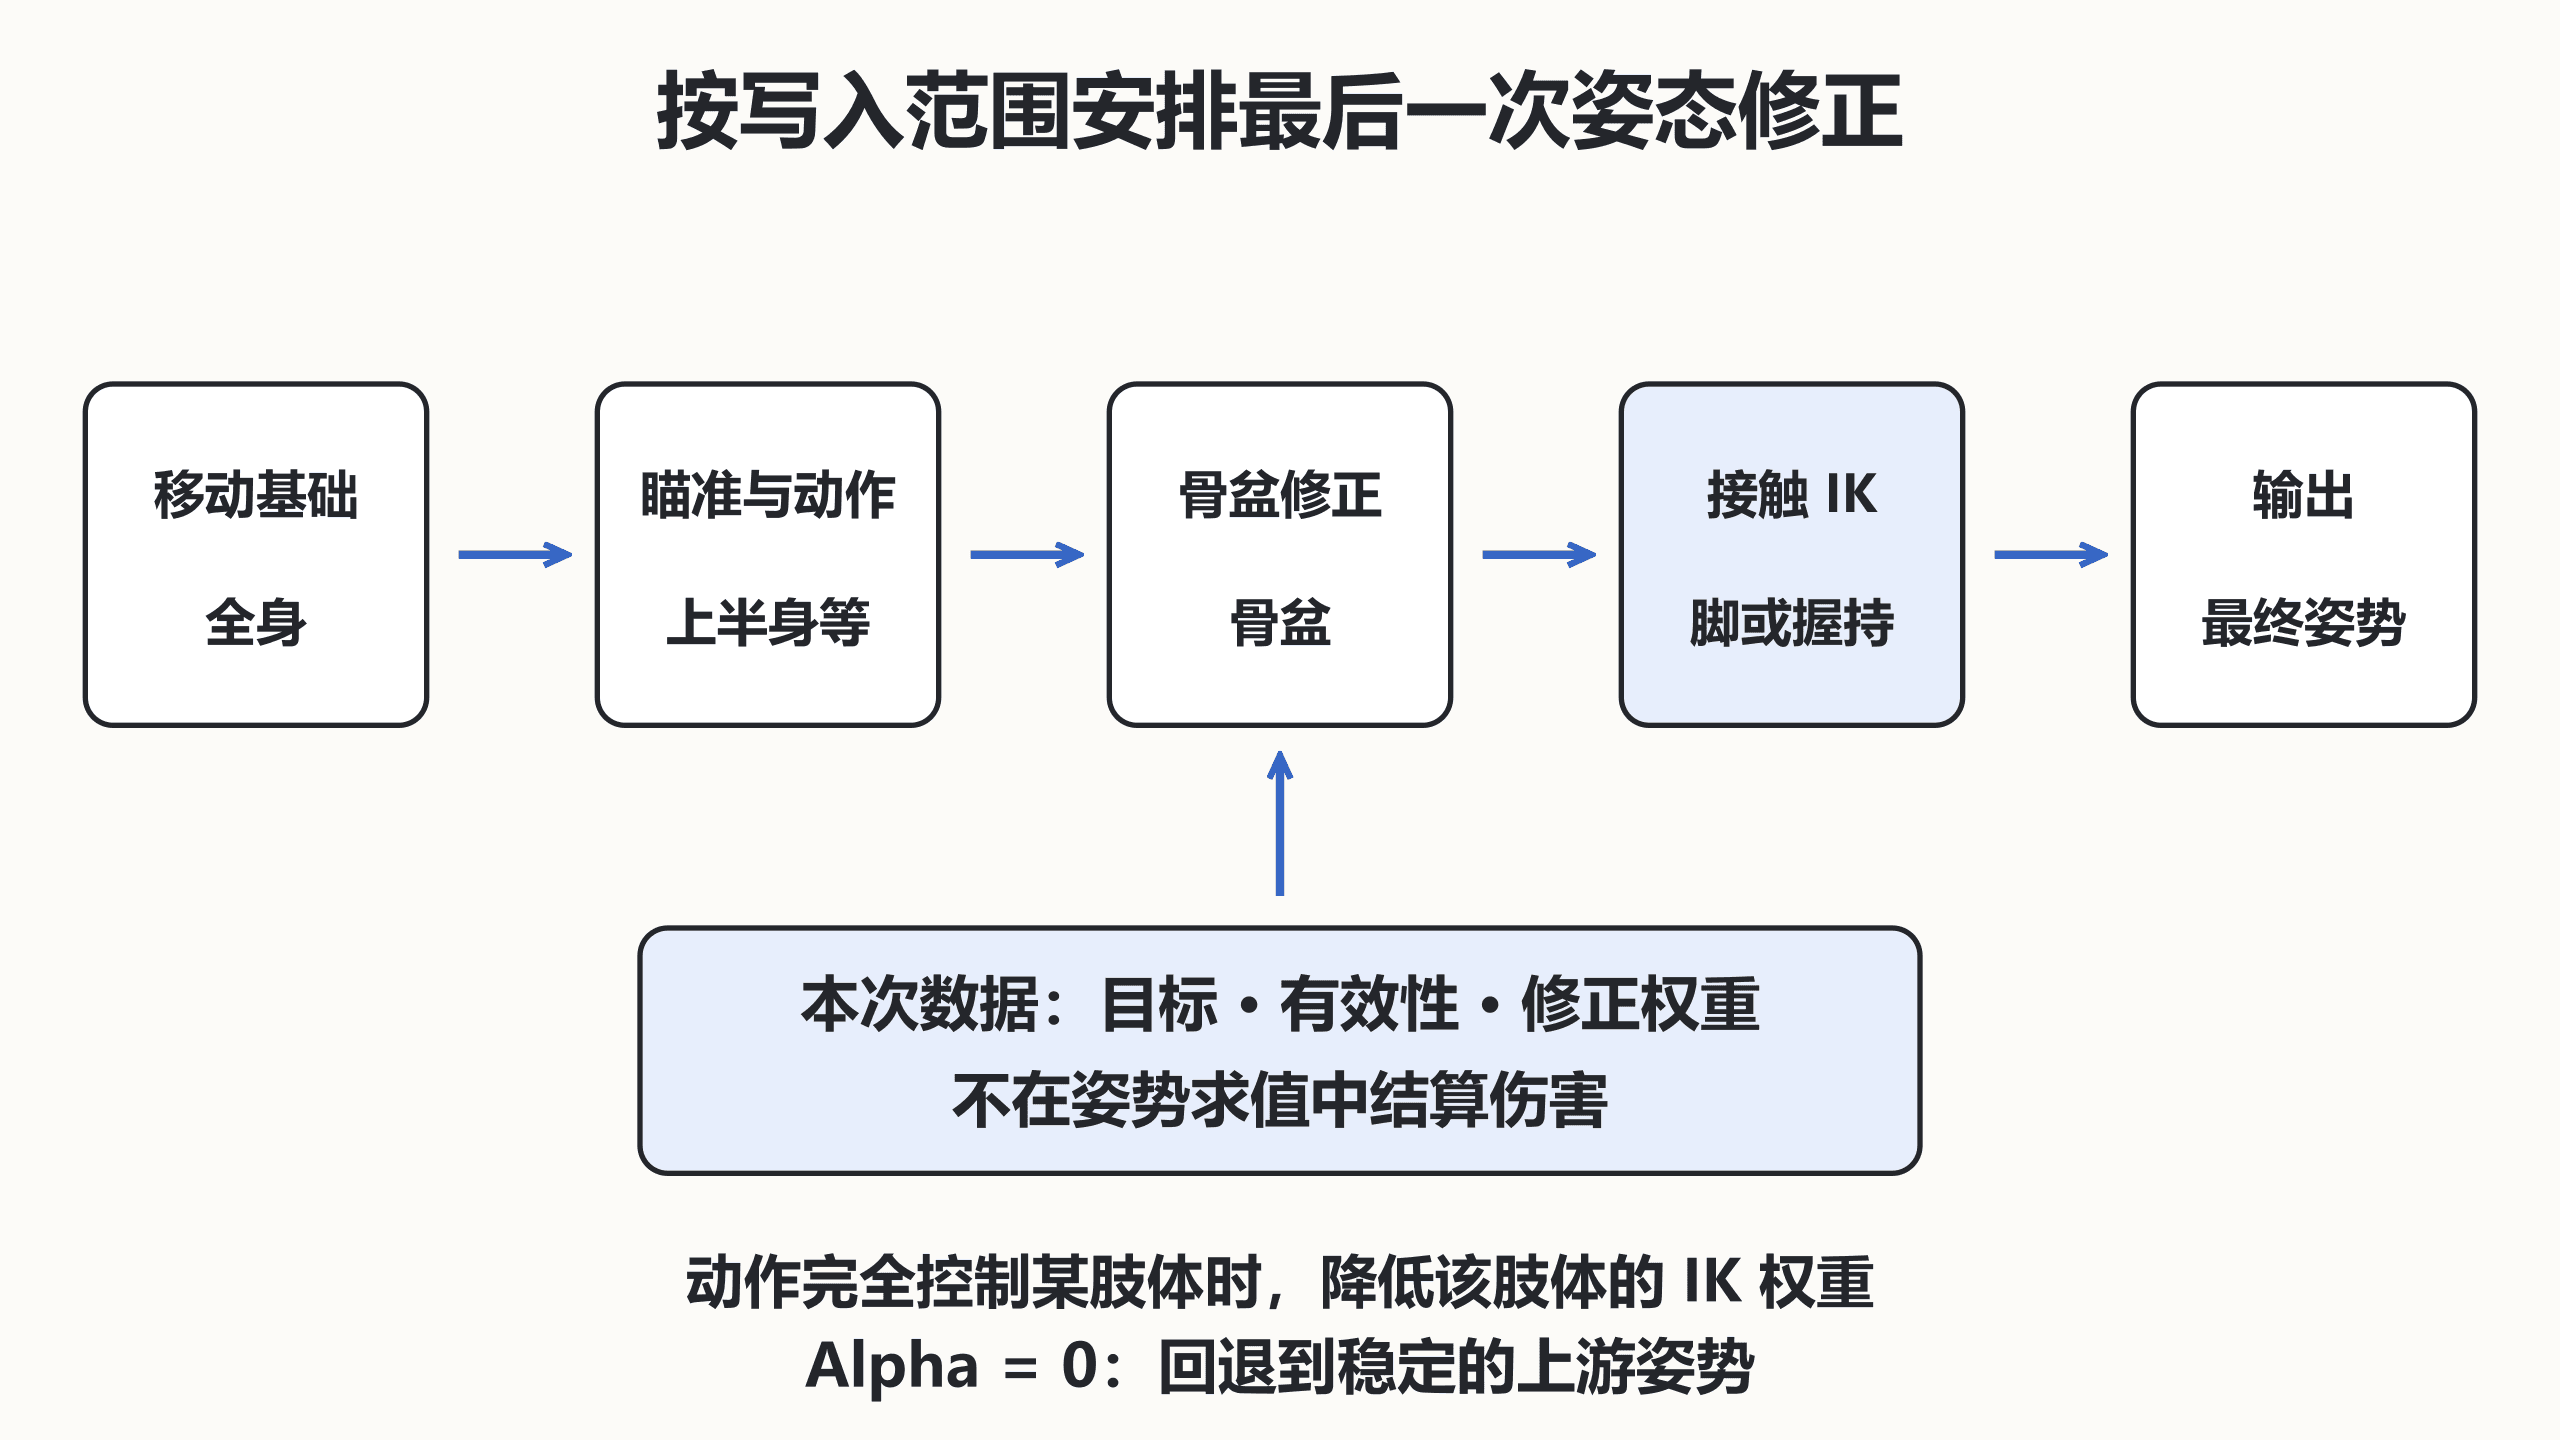
保留传入姿势再做修正
在 Anim Graph 放入 Control Rig 节点,选择实际 Rig Class,并将上游姿势接到 Source。检查 Transfer Input Pose 是否传入骨骼变换,以及 Reset Input Pose to Initial 是否符合用途;需要保留移动动画时,意外重置到初始姿势会破坏整条链。官方 Control Rig 动画图集成
以下为片段示例,依赖同骨架的 Anim Blueprint 和已完成求解的 Control Rig,变量名为项目自定义,不是引擎内置命令。
合成姿势 → Control Rig(Source)→ Output Pose
Control Rig Class = CR_CharacterContact
Transfer Input Pose = true
Reset Input Pose to Initial = false
FootTarget_L / FootTarget_R = 本次有效目标
ContactWeight = 本次接触权重
Rig 内:按目标与权重修正已传入的姿势
预期现象:ContactWeight 为零时,输出与上游基础链一致;逐渐提高权重,只有规定骨骼产生修正。这个回退依赖 Rig 自己正确实现权重混合,不能只创建一个同名变量却不在求解中使用。
数据快照与求值保持单向
地面查询、目标 Actor 有效性及技能权限由允许访问业务对象的阶段处理,再把有限输入交给动画。不要在并行姿势求值时任意遍历关卡、生成 Actor 或结算伤害;选择线程安全更新方式前,先核对节点和数据访问是否符合引擎要求。
Rig 的 Global Space 指其层级全局参考,不应直接当成关卡世界空间。世界接触点需要根据 Mesh 变换及 Rig 输入契约转换;角色位移或 Mesh 有初始旋转时,省略转换会产生跟随偏移。每帧从新输入求解,不对上次最终姿势不断叠加相同偏移。
一次只启用一种修正
先禁用所有动态修正,确认站立、走跑和攻击正常。随后只启用瞄准、只启用脚部 IK、只启用握持,再两两组合,观察首次出现错误的位置。测试角色旋转、Mesh 偏移、状态切换和目标消失,保留每个节点的开关与目标调试显示。
如果启用 Rig 后全身回到初始姿势,先查传入姿势;如果旋转角色后脚部偏移,先查空间;如果攻击时脚部失效,查后续节点是否覆盖腿部。如果同一输入静止时仍逐帧漂移,查重复累加与反馈环。
最后比较开启与关闭修正的动画求值成本,按距离和重要性控制复杂修正范围。运行时姿态链应能解释每个骨骼最后由谁写入,也能在输入无效时恢复到稳定基础姿势。