
游戏引擎 / 系统课时
上下坡时姿态怎样自动贴地
上下坡时姿态怎样自动贴地
角色胶囊已经沿坡面移动,脚底却悬空或身体仍像站在平地,说明动画姿势没有使用地形信息。本节在 UE 5.7 区分方向、步幅与坡面 Warping,并设计带有效性判断的地面输入链,防止程序化修正拉坏骨架。
学习目标
- 判断不同 Pose Warping 节点解决的问题
- 为坡面法线和脚部目标声明坐标空间
- 设计无命中、跳跃和超范围时的回退
把方向、步幅和地形分开
Orientation Warping 主要补偿移动方向,Stride Warping 调整步幅,Slope Warping 针对坡面脚部位置。三者不能当成一个“自动贴地”开关。UE 5.7 文档仍把 Slope Warping 标为开发中能力,适合先在测试场景评估;项目也可以使用明确的脚部追踪加 IK 方案。官方 Pose Warping
启用 Animation Warping 插件后,先用项目骨架确认节点所需的骨盆、IK 脚、FK 脚及腿部链定义。Graph 与 Manual 模式的输入要求不同,涉及根运动的配置必须按实际节点模式核对,不能把缺失根数据交给任意速度变量替代。
建立有效的地形输入
在允许世界查询的阶段,从脚部附近向重力方向做有限距离追踪,忽略自身,保存命中点、法线和有效标记。不要在并行姿势求值阶段随意访问世界。左右脚可获得不同高度,整体坡面法线也不能直接替代两个脚的独立接触。
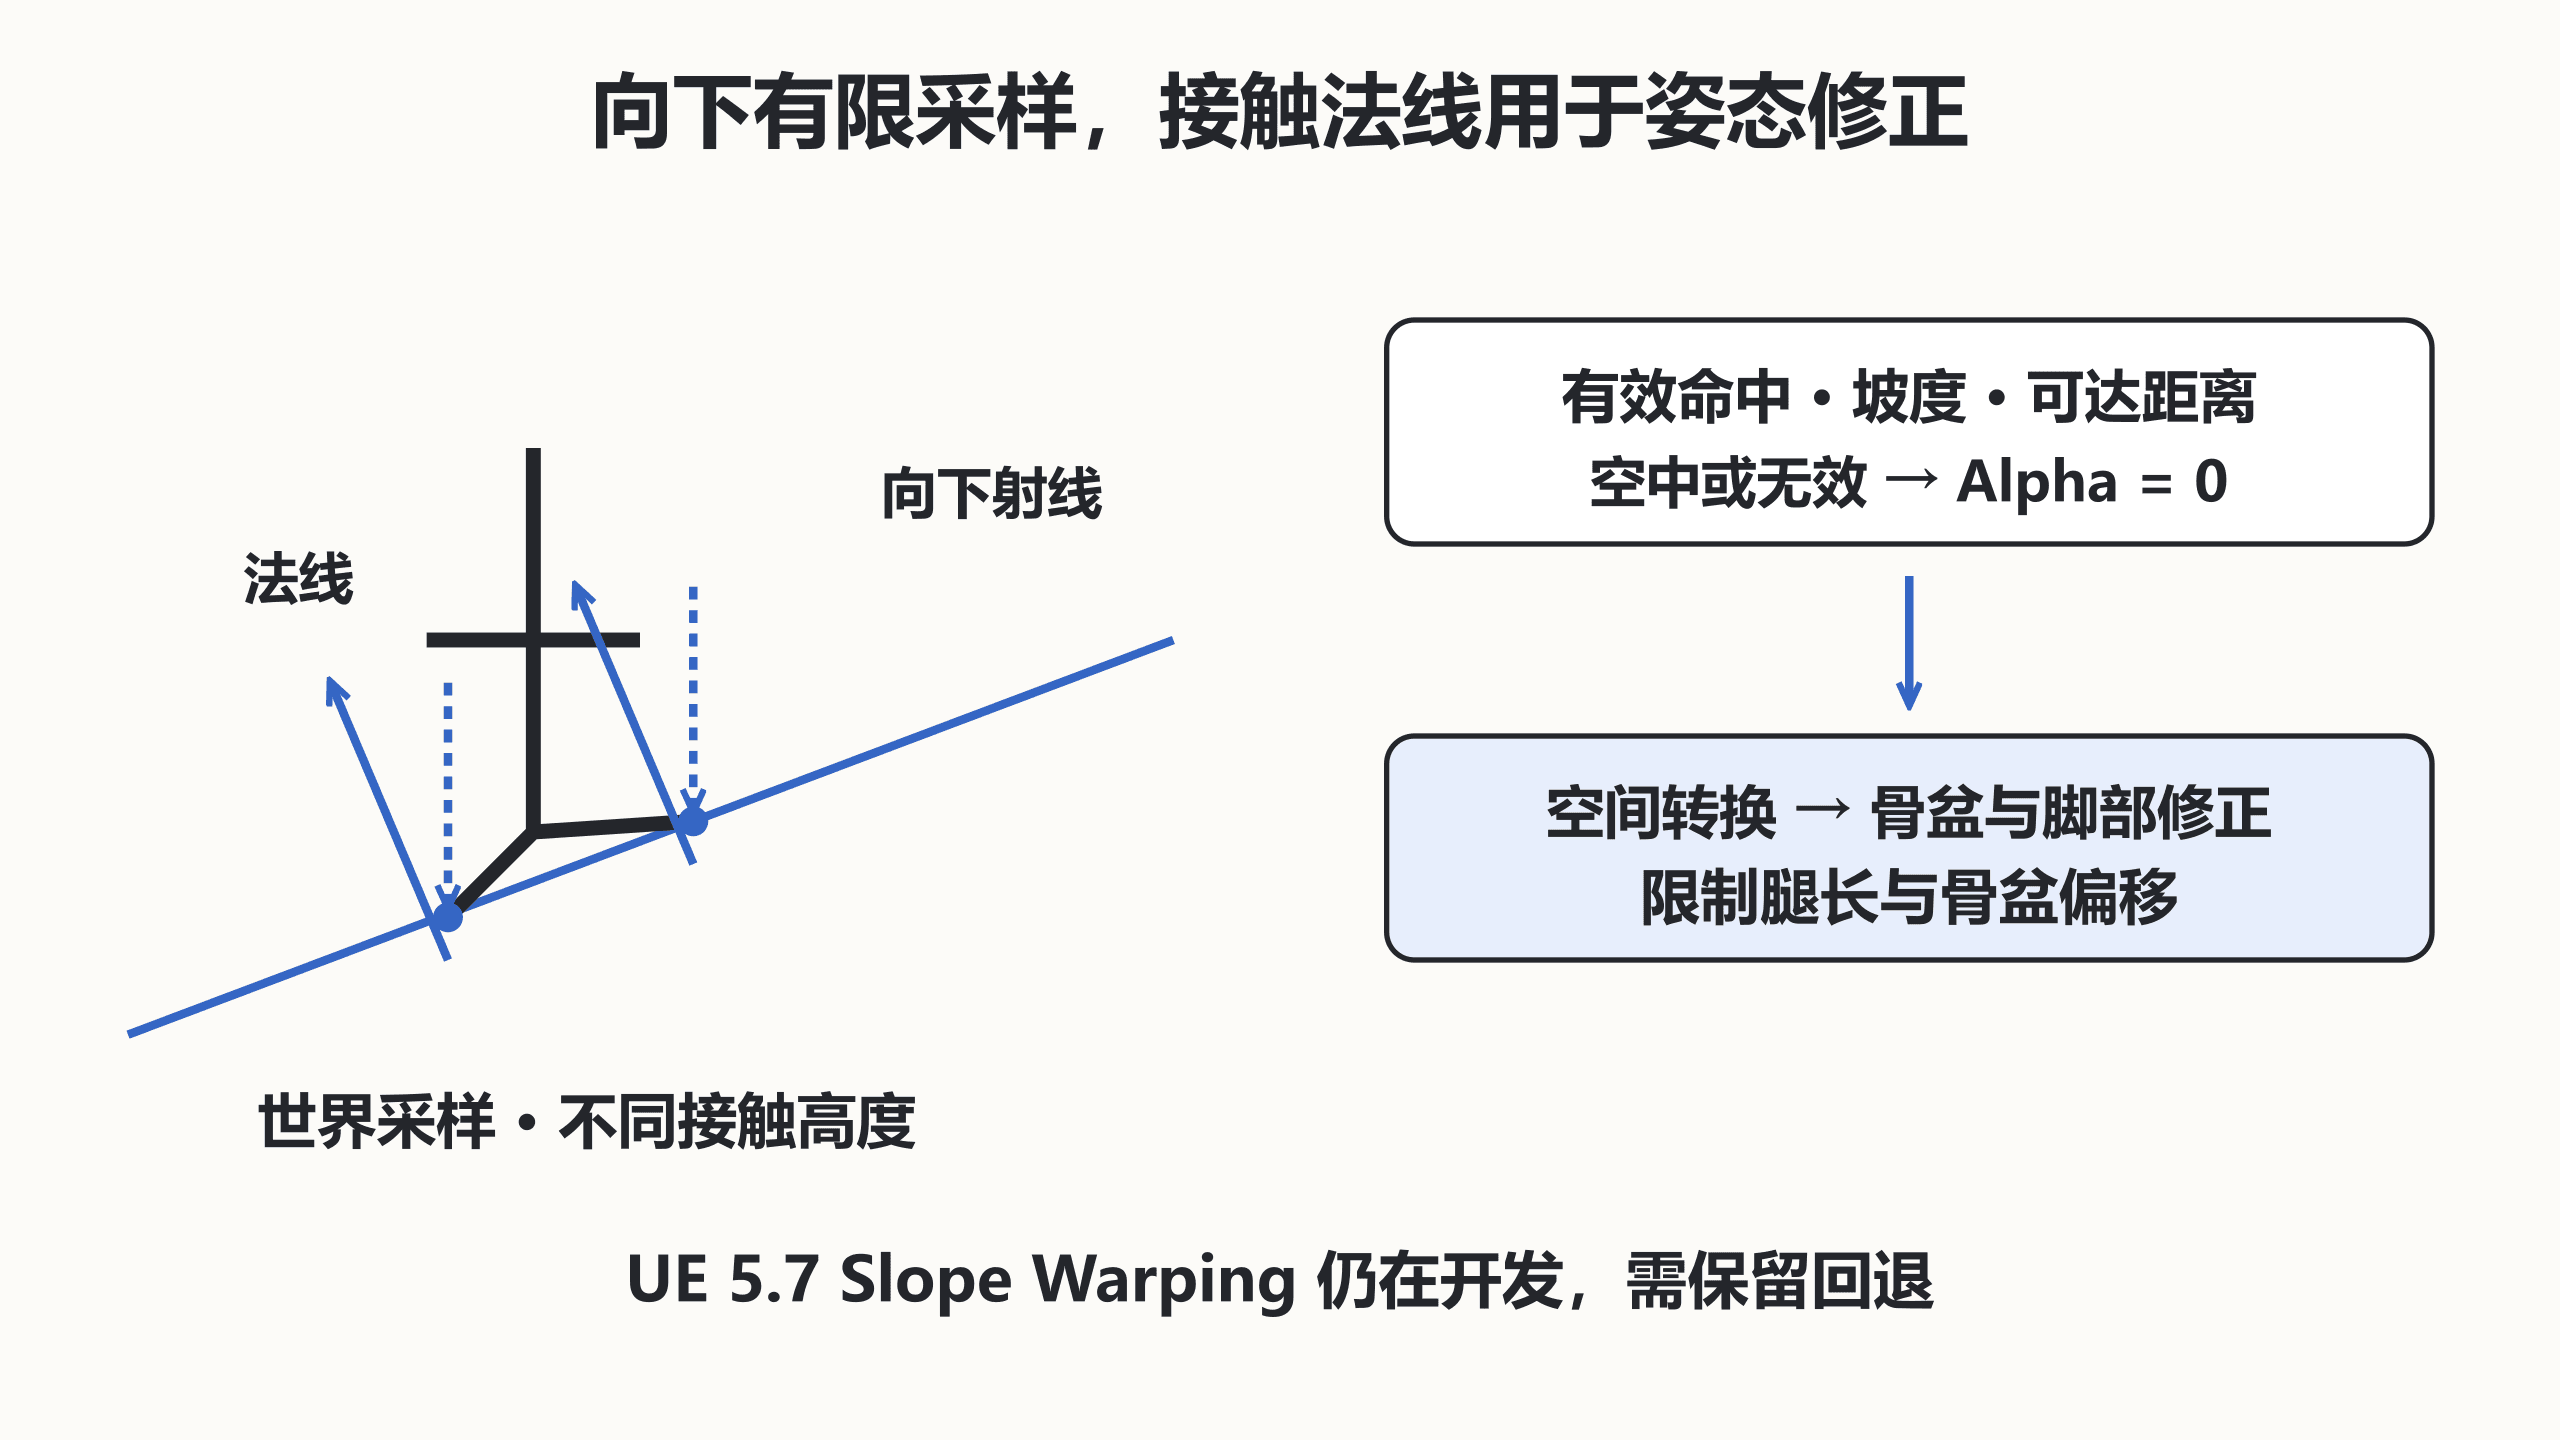
片段示例:下面是地形数据契约,变量自定义,不是可导入 UE 配置。应按所选节点支持的空间设置传入,不能只改标签而不转换数值。
LeftContact / RightContact:世界命中点与世界法线
bContactValid:命中有效、可接受坡度、距离未超限
转换:世界点用逆 Mesh 变换;法线按所选空间规则处理
修正权重:地面有效时平滑进入,空中或无效时回到 0
限制:骨盆最大偏移、腿伸展范围、脚部旋转范围
生效后,同一地面点在角色旋转时仍保持正确相对方向;无命中时恢复基础动画,不会把脚拉向世界原点。非均匀缩放下法线转换需要额外注意,基础角色最好保持明确的单位缩放约定。
先在简单斜坡验证
先放平面、单一斜坡和左右脚高度不同的台阶,使用静止姿势观察目标点与脚底。固定角色位置后启用修正,逐项调权重、骨盆偏移和脚部方向。坡面法线应平滑,但不能平滑到角色离地后脚仍黏在坡上。
如果脚目标正确而膝盖翻转,查腿链和关节目标;如果角色转身后偏移方向反了,查空间转换;如果骨盆下降但脚还悬空,查修正顺序和末端求解。不要通过增大追踪距离把下层楼板误当成当前地面。
给动态场景设回退
测试上坡、下坡、跨坡顶、跳跃落地和移出平台边缘,必要时加入移动平台。平台接触要使用一致时间的变换,避免采样与求值分别基于不同帧。修正幅度应受限,极端台阶应由移动或交互系统处理。
最终验收应同时检查胶囊移动合法、脚部目标有效和姿势没有过度拉伸。程序化贴地改善接触表现,不应赋予角色穿越不可走地形的能力。