
游戏引擎 / 系统课时
IK 怎么把脚底贴到地面
IK 怎么把脚底贴到地面
斜坡上的角色即使胶囊正确站稳,两只脚仍可能悬空或穿地。本节在 UE 5.7 中拆开地面采样、坐标转换和腿部求解,为双脚设置可验证的接触目标,并在无效接触时退回原动画。
学习目标
- 为脚部 IK 准备有效接触点和膝盖方向
- 区分末端目标位置与脚掌旋转
- 验证可达范围、空中状态和回退表现
先取得可信的接触点
分别从左右脚附近向下检测地面,记录是否命中、接触点及法线。检测起点、范围和碰撞通道按角色尺寸设置,忽略自身胶囊与网格,避免把自己当成地面。接触点还要加上脚底到骨骼原点的实际厚度偏移,否则骨骼对齐地面时脚掌仍会穿入。
世界检测放在允许访问场景的更新阶段,向动画侧传递有限的本次采样数据。进入空中、目标过远、坡面不适合站立或检测失效时,降低修正权重并返回基础姿势。不要让上一帧的有效命中永久残留。
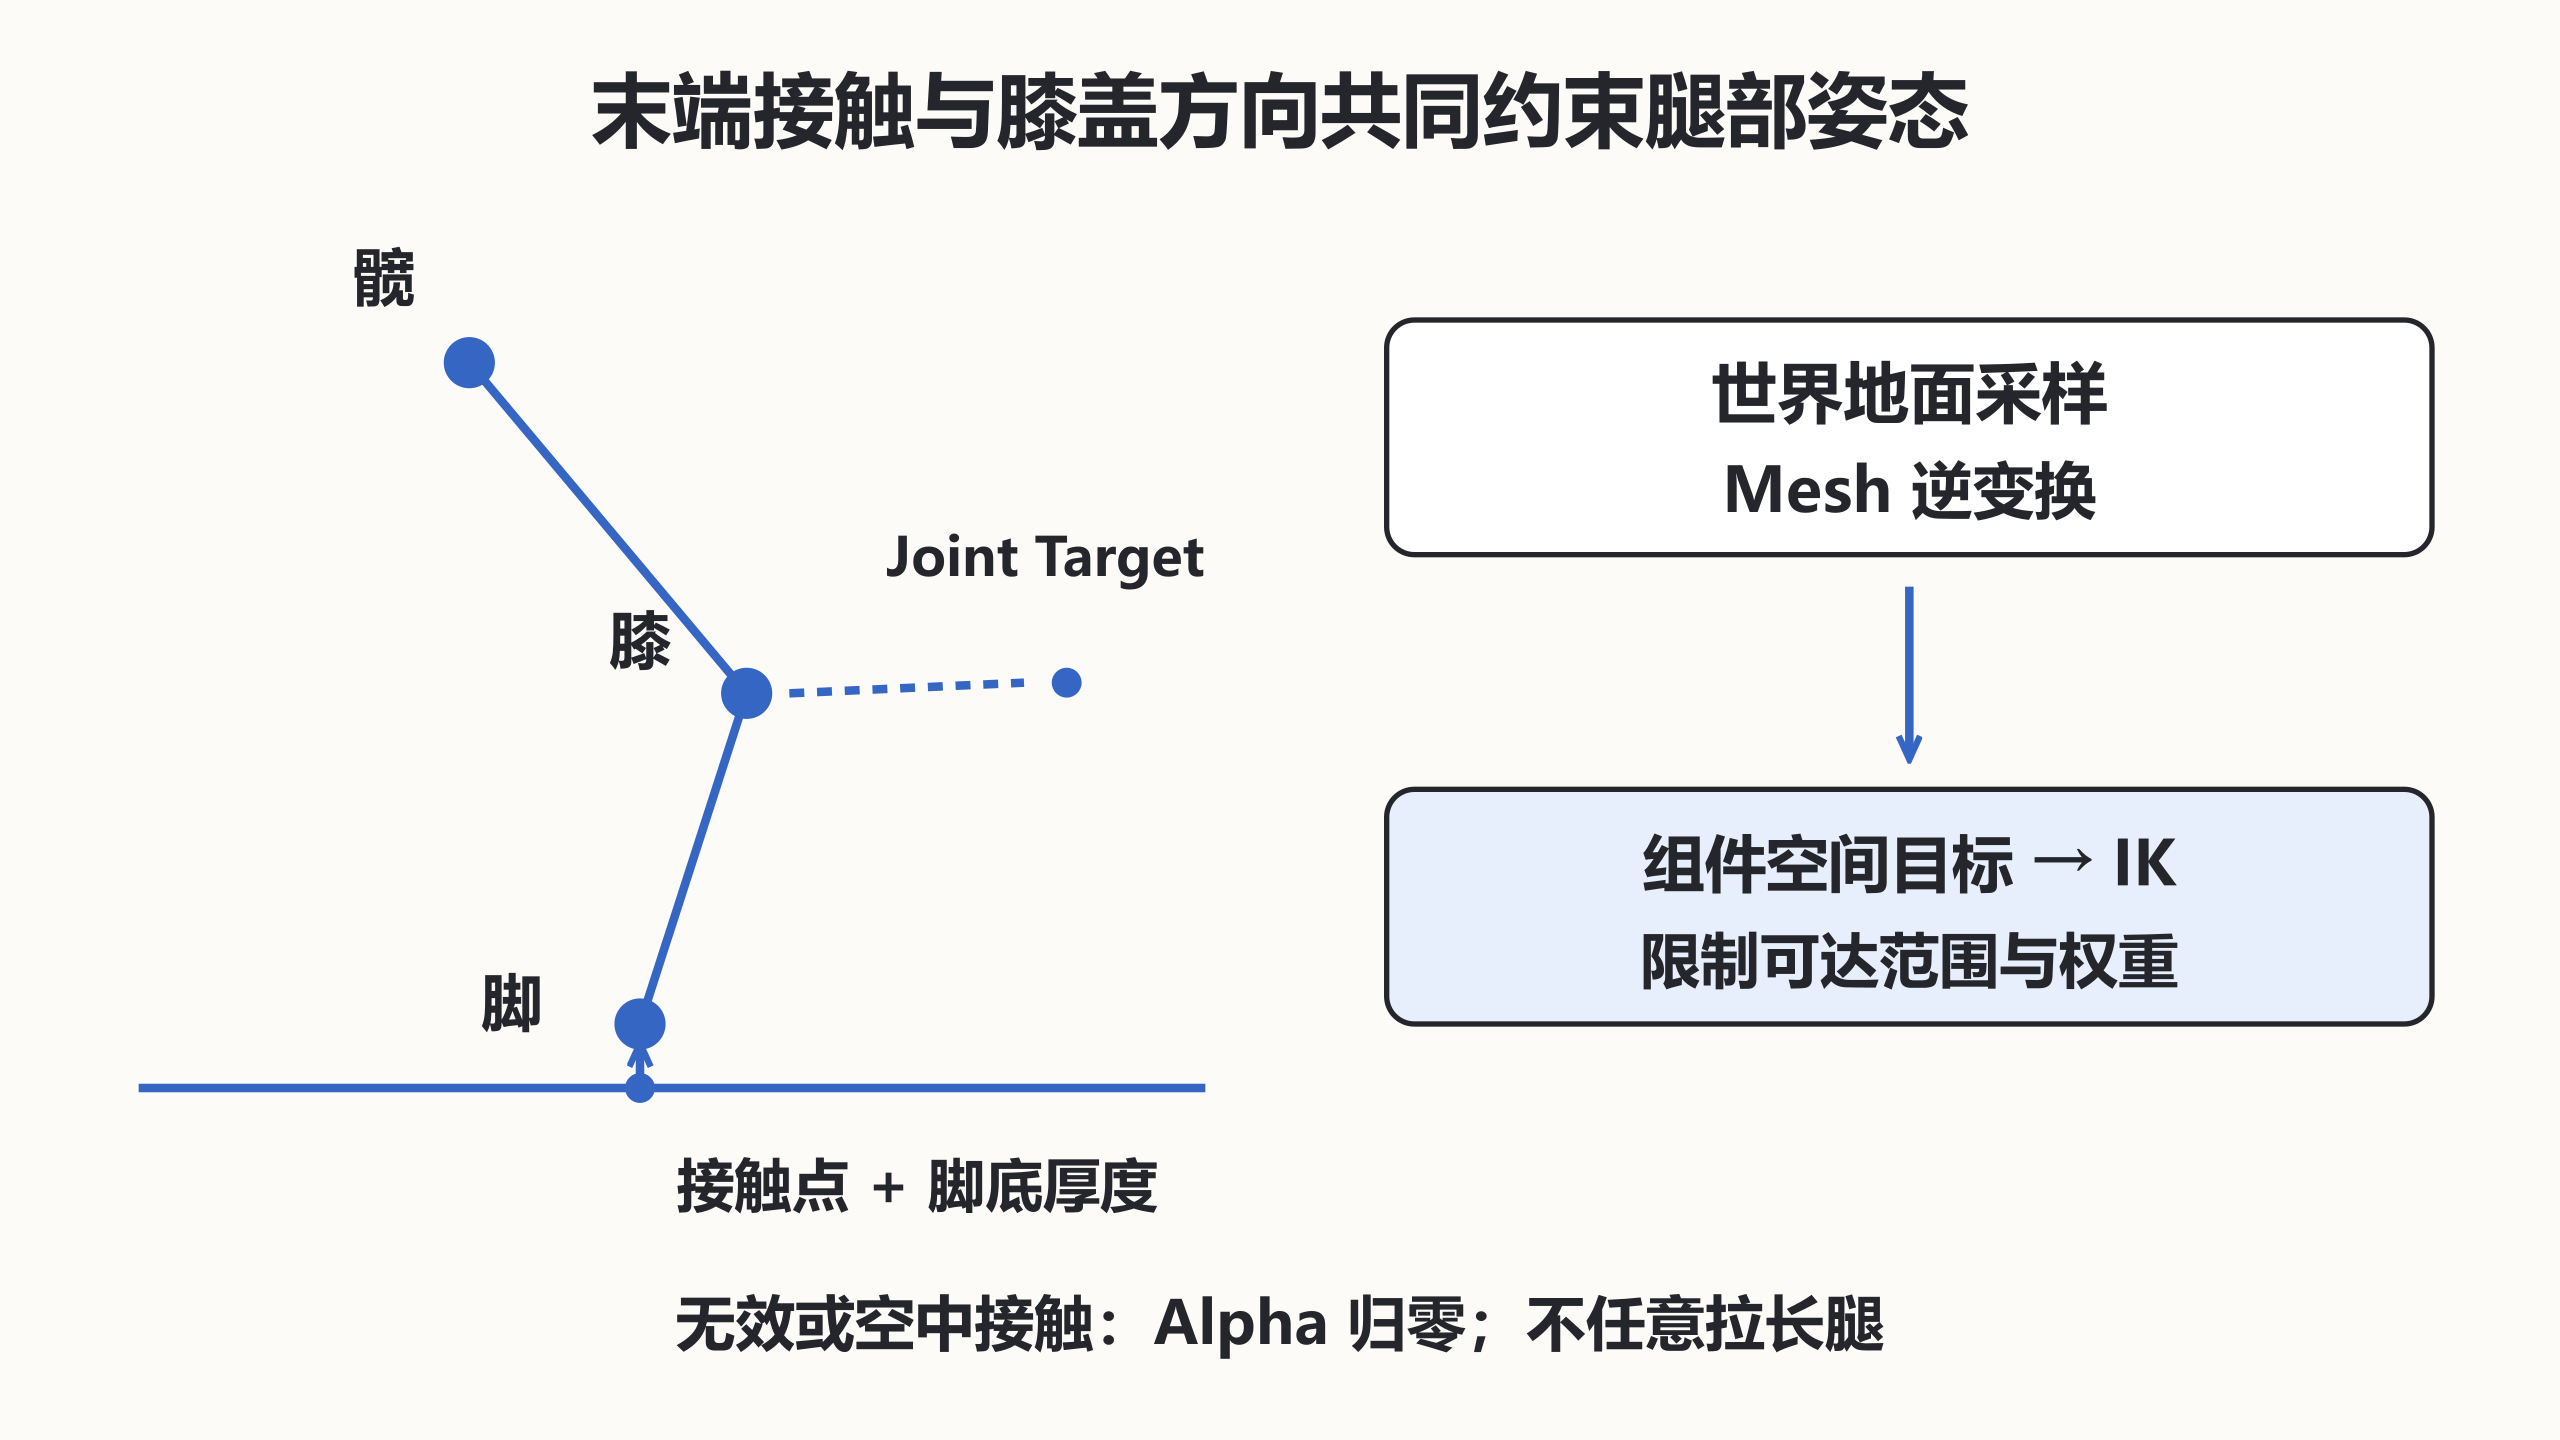
两段骨骼求解需要两个目标
Two Bone IK 适合大腿、小腿与脚构成的链。IK Bone 选择脚部末端骨骼,Effector Location 决定末端位置,Joint Target Location 为中间关节提供弯曲参考。膝盖目标接近链轴或跳到背面时,可能出现翻膝;不能只调脚部位置而忽略弯曲方向。官方 Two Bone IK 参数说明
以下是单侧腿的动画图配置片段,依赖实际骨架、有效接触数据和已经完成的世界到组件空间转换,不是可执行脚本。
基础姿势 → Local To Component → Two Bone IK → Component To Local → Output Pose
IK Bone = 实际左脚骨骼
Effector Location Space = Component Space
Effector Location = 左脚目标(组件空间)
Joint Target Location Space = Component Space
Joint Target Location = 左膝前方参考点(组件空间)
Allow Stretching = false
Alpha = 有效接触且在地面时的修正权重
预期现象:缓慢升高目标点,脚部跟随,膝盖保持合理弯曲;Alpha 为零恢复基础姿势。复制到右侧时重新选择骨骼和膝盖参考,不能只更换一个变量名。
位置贴地与脚掌朝向分别处理
末端位置到达地面不代表脚掌已经顺着法线旋转。旋转修正要根据脚骨真实局部轴建立对齐关系,并限制倾角;直接把世界法线数值当作欧拉角会产生错误姿势。Two Bone IK 的位置求解与后续脚部旋转、骨盆高度调整应有明确顺序。
左右脚高度不同,可在腿长允许范围内适当调整骨盆,再求解两条腿,避免一条腿被无限拉长。骨盆下降、脚部修正及平滑都要限制幅度;越界目标应收敛或回退,不应靠开启大比例拉伸掩盖不可达问题。
在边界地形上验收
测试平地、斜坡、单脚台阶边缘、突然离地和移动平台。显示检测线、命中点、组件空间目标及膝盖参考,确认角色旋转九十度后仍正确贴地。若旋转后偏移方向也错,优先检查空间转换;若只在直腿时翻转,优先检查膝盖参考和可达距离。
最后测试走跑循环,避免把摆动中的脚强行钉在地面。可结合脚接触曲线控制权重,再评估远处角色的采样频率与 IK 开销。脚部 IK 是有限的接触修正,不能替代正确步态和地面运动控制。