
游戏引擎 / 系统课时
脚步滑动怎么从速度上排查
脚步滑动怎么从速度上排查
脚掌着地时仍沿地面滑动,可能是角色速度、动画步速、根轨迹或接触修正不一致。本节先在平地和固定方向上量化速度差,再决定调整播放速率还是步幅,避免用 IK 掩盖整个运动链的问题。
学习目标
- 比较角色真实速度与动画参考步速
- 为播放速率补偿设置有效范围
- 区分速度不匹配与脚部接触问题
固定一个可重复的平地测试
暂时关闭坡面修正和额外脚部 IK,选一条原地走路循环,以恒定方向移动。记录实际水平速度、循环时长、参考步距与播放速率。角色输入强度或 Max Walk Speed 只是意图和上限,验收必须使用实际速度。
对于根运动资源,可以测量根轨迹每周期距离;对于原地资源,参考步速应来自制作数据或脚接触阶段的测量,不能把零根位移除以时间当成它的设计行走速度。明确资源类型,是所有后续比值计算的前提。
比较参考速度与目标速度
参考步速是每周期参考距离除以周期时长。简单的播放速率补偿可以按目标速度与参考速度比值估算,但只在资产合理覆盖的小范围内使用。大幅加速会改变动作节奏,超过范围应选择跑步资产或评估步幅修正。
下面的 Python 3 示例计算教学参考值,不调用 UE,也不模拟复杂步态混合。
def play_rate(actual_speed, reference_speed):
    if reference_speed <= 0 or actual_speed < 0:
        raise ValueError("invalid speed")
    # 示例保护范围,超出时不继续无限拉伸节奏。
    return min(1.5, max(0.75, actual_speed / reference_speed))

distance_cm, cycle_seconds = 240.0, 0.8
reference = distance_cm / cycle_seconds
print(f"reference_cm_s={reference:.1f}")
print(f"rate={play_rate(375.0, reference):.2f}")
print(f"limited_rate={play_rate(900.0, reference):.2f}")
预期输出:
reference_cm_s=300.0
rate=1.25
limited_rate=1.50
速率被限制后并不代表九百厘米每秒的脚滑已经修好,只表示当前策略拒绝继续提高节奏。应换合适资源或调整运动设计。静止状态也不能继续用最低 0.75 的走路循环代替 Idle。
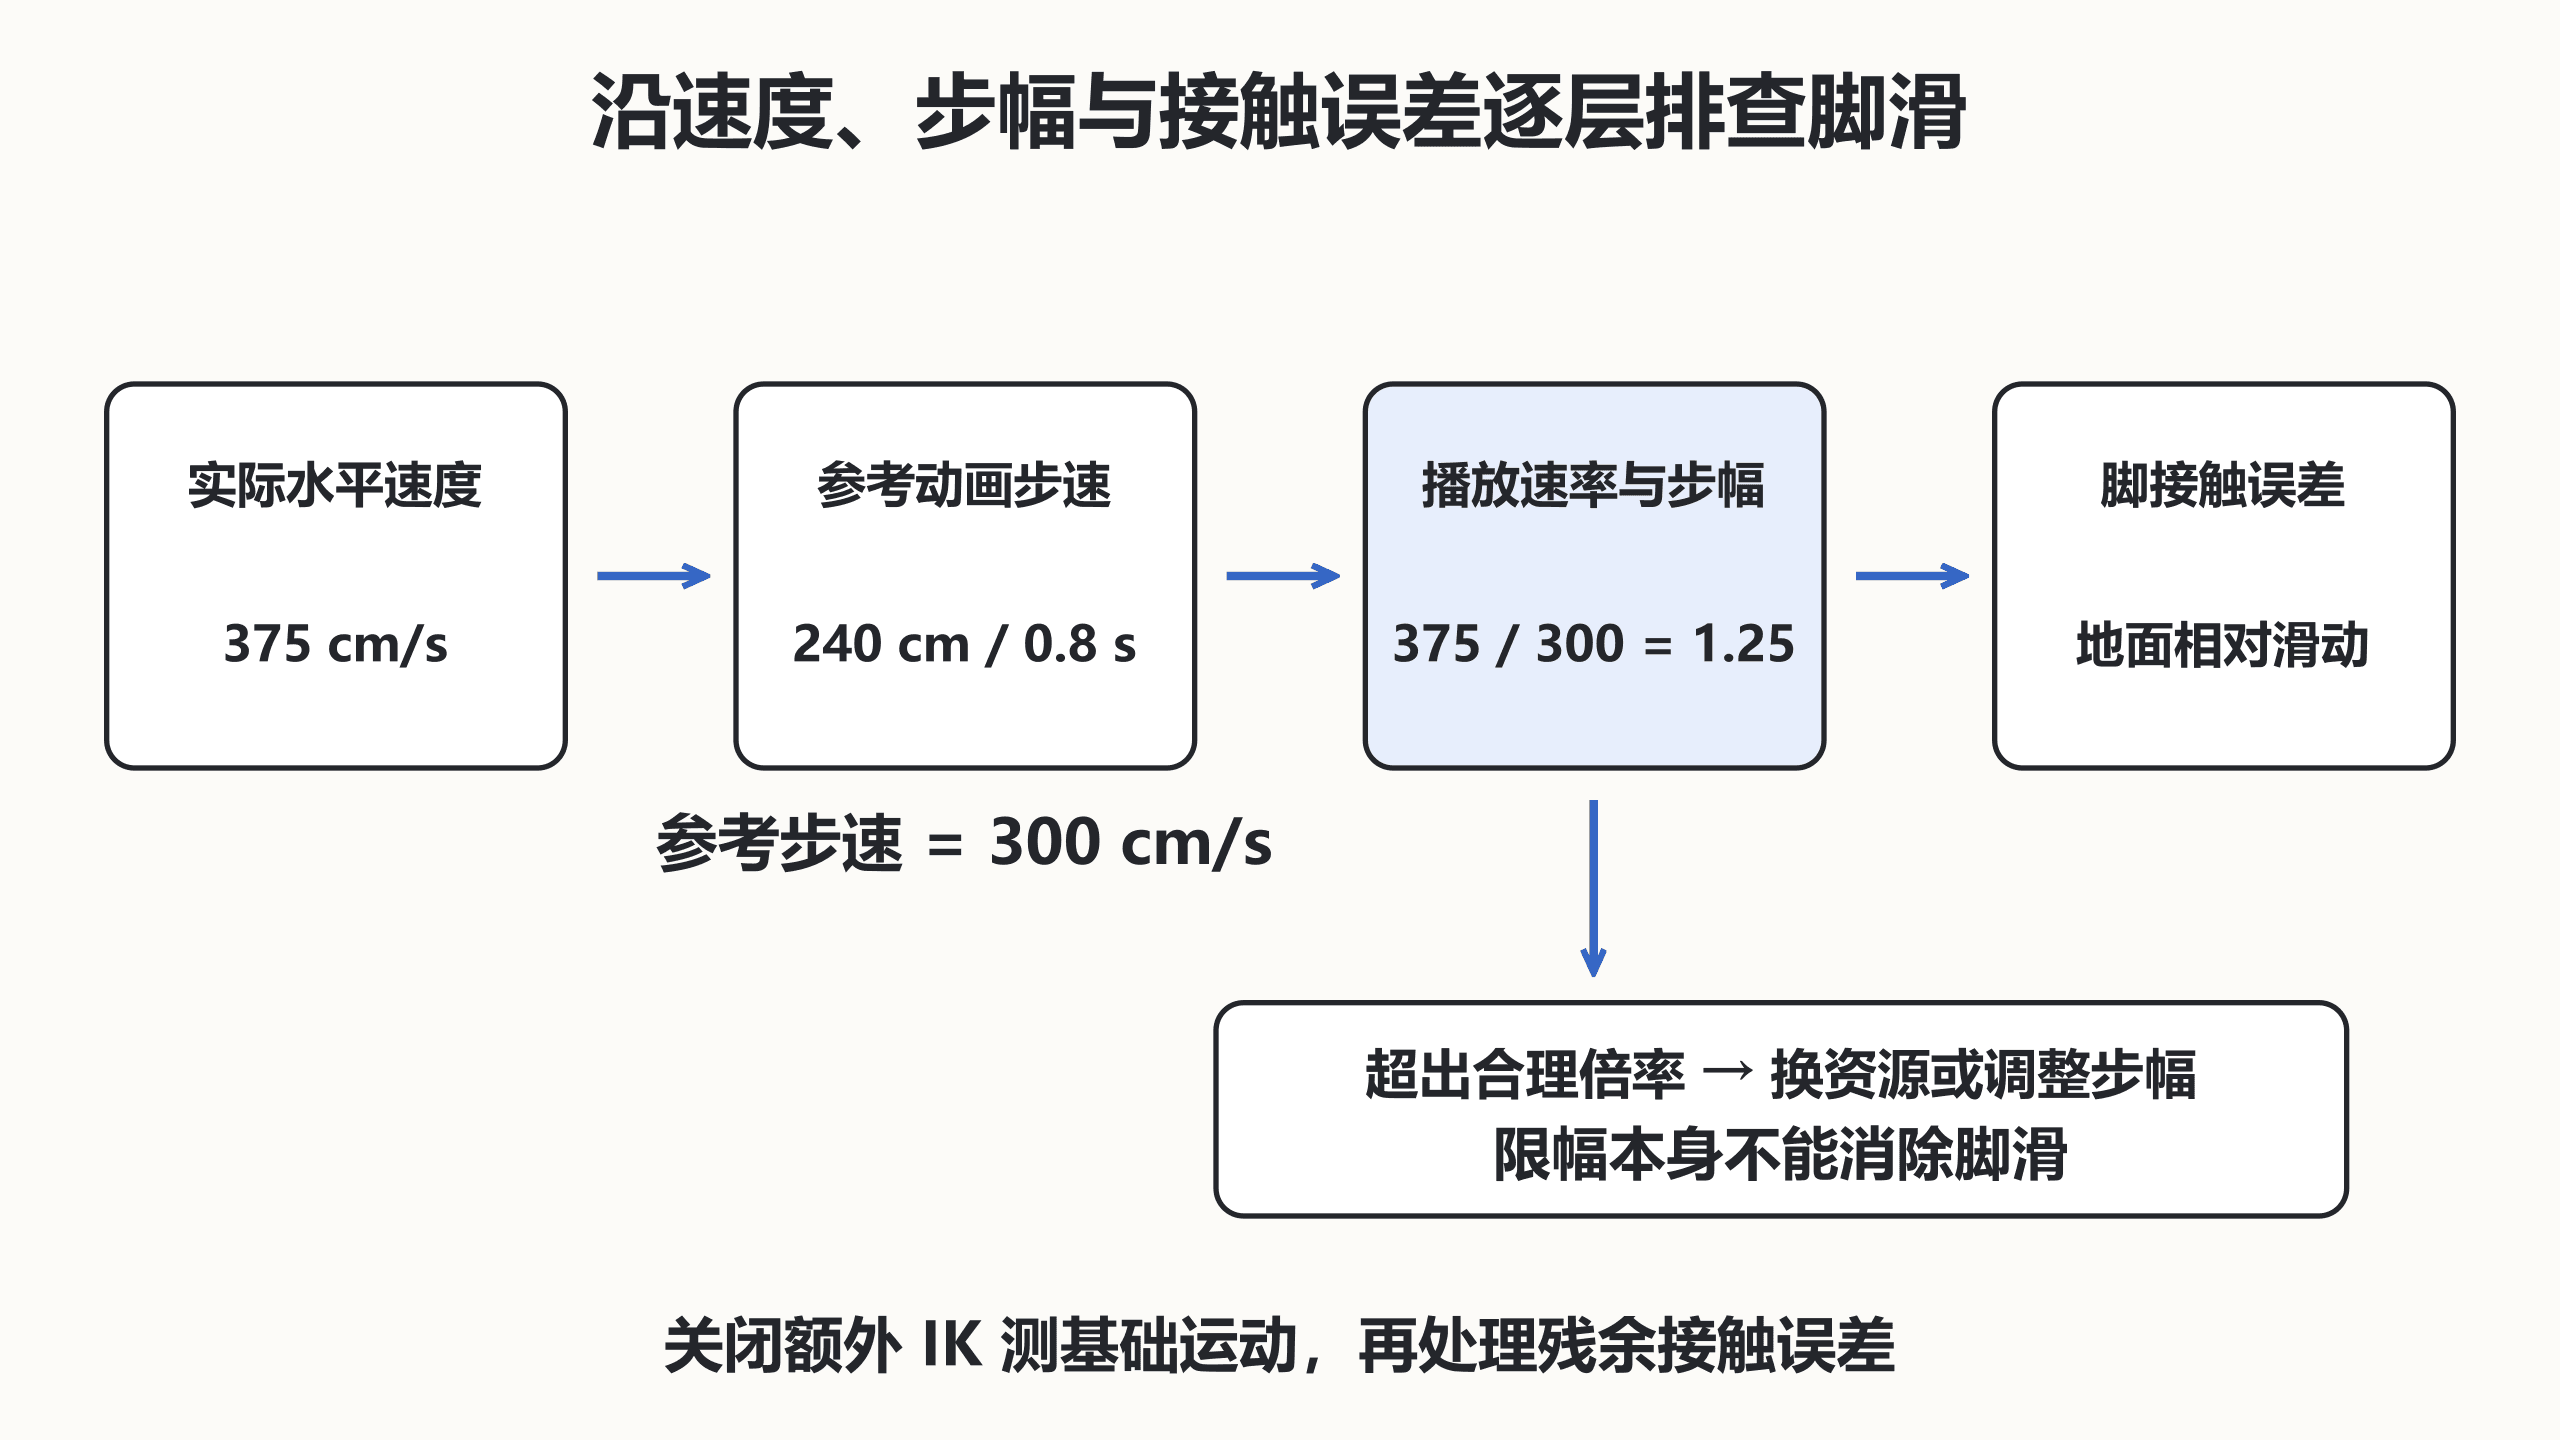
逐层排除其他原因
若胶囊与网格位移本身不同步,先查根运动重复应用或提取模式。平地匀速正常但转向滑,查方向样本与相位;只有坡面滑,查地面法线与脚部接触;只有远端玩家滑,检查复制速度和网络平滑,而不是先全局改动画速率。
Stride Warping 可以调整步幅,但依赖正确的骨骼定义和运动输入,不能替代速度来源检查。相关能力见Pose Warping 文档。是否采用它应由资产覆盖和实测误差决定。
验证补偿范围与停止行为
分别测试参考速度、略低和略高速度、起步与停止,测量脚掌接触期间相对地面的移动。保存补偿前后同一轨迹视频与数值;步速误差降低的同时,动作节奏和输入响应也应保持可接受。
最后恢复 IK 与坡面层,确认它们只处理残余接触误差。若关闭 IK 就出现大面积持续脚滑,仍应返回基础运动链,避免让腿部不断拉伸去追赶错误位移。