
游戏引擎 / 系统课时
瞄准姿态怎样跟随目标
瞄准姿态怎样跟随目标
角色身体朝向与武器目标方向不一致时,需要在基础动作上叠加受限的瞄准姿态。本节在 UE 5.7 中准备 Aim Offset 的增量样本,并把世界目标转换成相对角色的偏航和俯仰输入。
学习目标
- 配置 Aim Offset 所需的增量动画样本
- 计算相对朝向并处理角度边界
- 限制目标范围并验证角色转身后的姿态
样本必须共享同一个基础姿势
Aim Offset 使用增量姿势,在基础动画上叠加不同瞄准方向。创建匹配 Skeleton 的 Aim Offset,准备中立、左右及上下等所需样本,并统一其 Mesh Space Additive 和基准姿势设置。普通绝对姿势直接作为增量样本可能导致身体扭曲。
预览时设置同一基础姿势,再逐点检查中心和边缘样本。只有单轴俯仰需求时可评估 Aim Offset 1D,不必为了二维网格补齐用不到的方向。移动时可缩小横向瞄准范围,并让角色整体转身承担大角度变化。官方 Aim Offset 说明
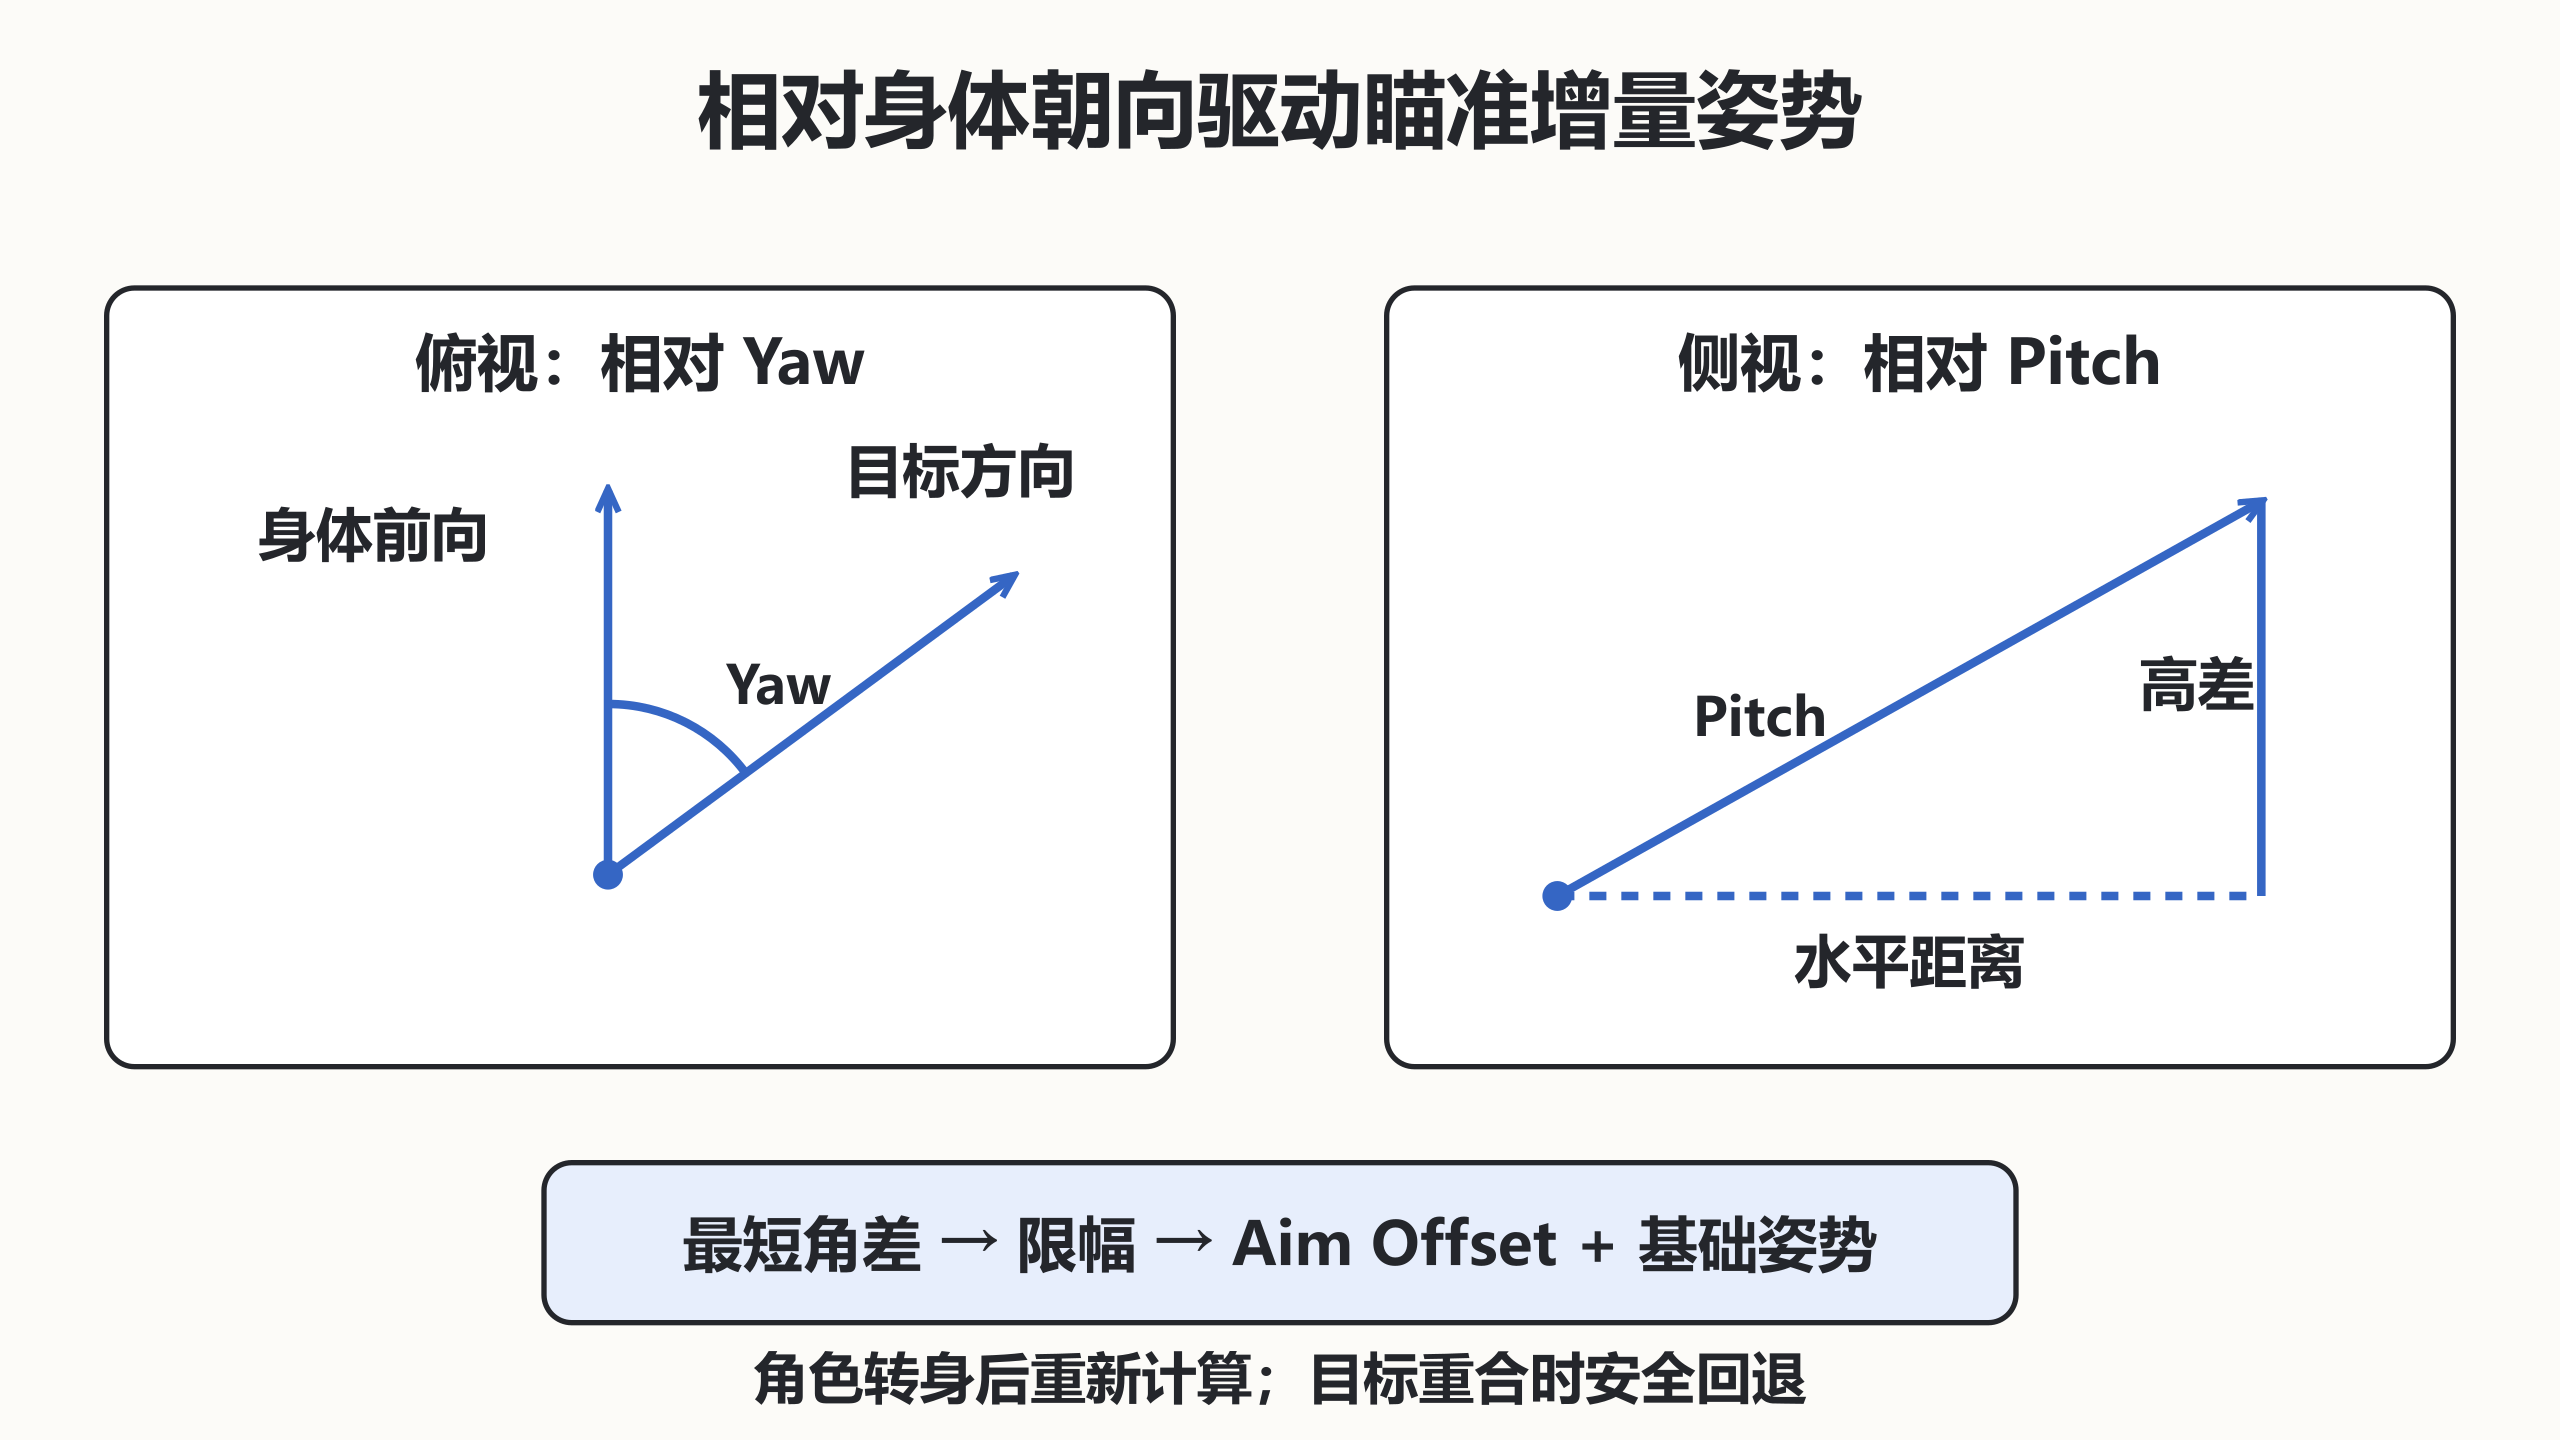
相对方向比世界角度更有用
先用目标位置减去瞄准原点得到世界方向,再转换到角色规定的参考系,或者计算目标世界朝向与身体朝向的最短角差。参考系应与动画样本定义一致;角色 Actor 前向和带初始旋转偏移的 Mesh 前向可能不同,需要明确校正。
下面 Python 3 演示默认 Z 向上、X 为前向的角度计算,Yaw 采用最短角差并限幅。它是独立数学示例,不调用 UE API。
from math import atan2, degrees, hypot

def aim_angles(delta, body_yaw):
    x, y, z = delta
    horizontal = hypot(x, y)
    # 完全重合或接近竖直时,偏航没有稳定几何意义。
    if horizontal < 1e-6:
        yaw = 0.0
    else:
        world_yaw = degrees(atan2(y, x))
        yaw = (world_yaw - body_yaw + 180) % 360 - 180
    pitch = degrees(atan2(z, horizontal)) if any(delta) else 0.0
    return max(-60, min(60, yaw)), max(-45, min(45, pitch))

for delta, body_yaw in (((100, 0, 100), 0), ((0, 100, 0), 90), ((0, 0, 0), 0)):
    yaw, pitch = aim_angles(delta, body_yaw)
    print(f"yaw={yaw:.1f}, pitch={pitch:.1f}")
预期输出:
yaw=0.0, pitch=45.0
yaw=0.0, pitch=0.0
yaw=0.0, pitch=0.0
限幅范围是本例资源覆盖,不是所有角色的统一参数。竖直目标可保留此前稳定偏航,重合目标也可禁用瞄准;这里选择零偏航作为确定性回退。
把输入接回基础姿势
在 Anim Graph 为 Aim Offset 提供 Base Pose,再接入相对 Yaw、Pitch,保证结果参与最终输出。平滑角度时使用最短弧,避免从正一百七十九度跨到负一百七十九度时绕远路。武器握持 IK 通常还需要在瞄准之后修正手部接触。
控制器的视角可以是本地玩家输入,但 NPC 和远端角色需要自己的目标数据。不能所有角色都读取玩家零号控制器,否则多人测试会出现所有角色朝同一个相机方向瞄准。
用目标环绕验证参考系
固定目标,分别让角色朝四个方向转身,确认相对输入随身体改变;再测试上下边界、正后方和目标消失。显示瞄准原点、目标方向、身体前向与实际角度,区分角度计算错误和增量样本错误。
当相对角超出资源范围,应由业务决定转身或限制瞄准,而不是持续扭转脊柱。Aim Offset 负责姿势表现,准星方向、弹道和命中校验仍应采用一致的业务目标契约。