
信号处理 / 系统课时
比较 FIR 与 IIR 的最终输出
比较 FIR 与 IIR 的最终输出
同样完成低通任务,FIR 与 IIR 可能在幅度上都“看起来有效”,但延迟、残余干扰和每样本运算量会明显不同。本篇用同一输入和同一目标频段实现两条链路,再用四类可量化结果做最终取舍。
学习目标
- 能在同一输入条件下实现一个 FIR 低通和一个 IIR 低通并比较输出。
- 能同时读取频率响应、稳态时域幅度、群延迟和每样本计算量。
- 能根据相位保真、抑制能力、延迟和资源预算解释 FIR 与 IIR 的工程取舍。
建立同一比较条件
示例采样率为 200 Hz,输入由 5 Hz、幅度 1.0 的目标正弦和 50 Hz、幅度 0.6 的干扰组成。FIR 采用 9 点滑动平均,IIR 采用一阶指数平滑,系数 。两者在 5 Hz 处的增益都约为 -0.75 dB,因此可以在“目标保留程度接近”的条件下观察其他差异。
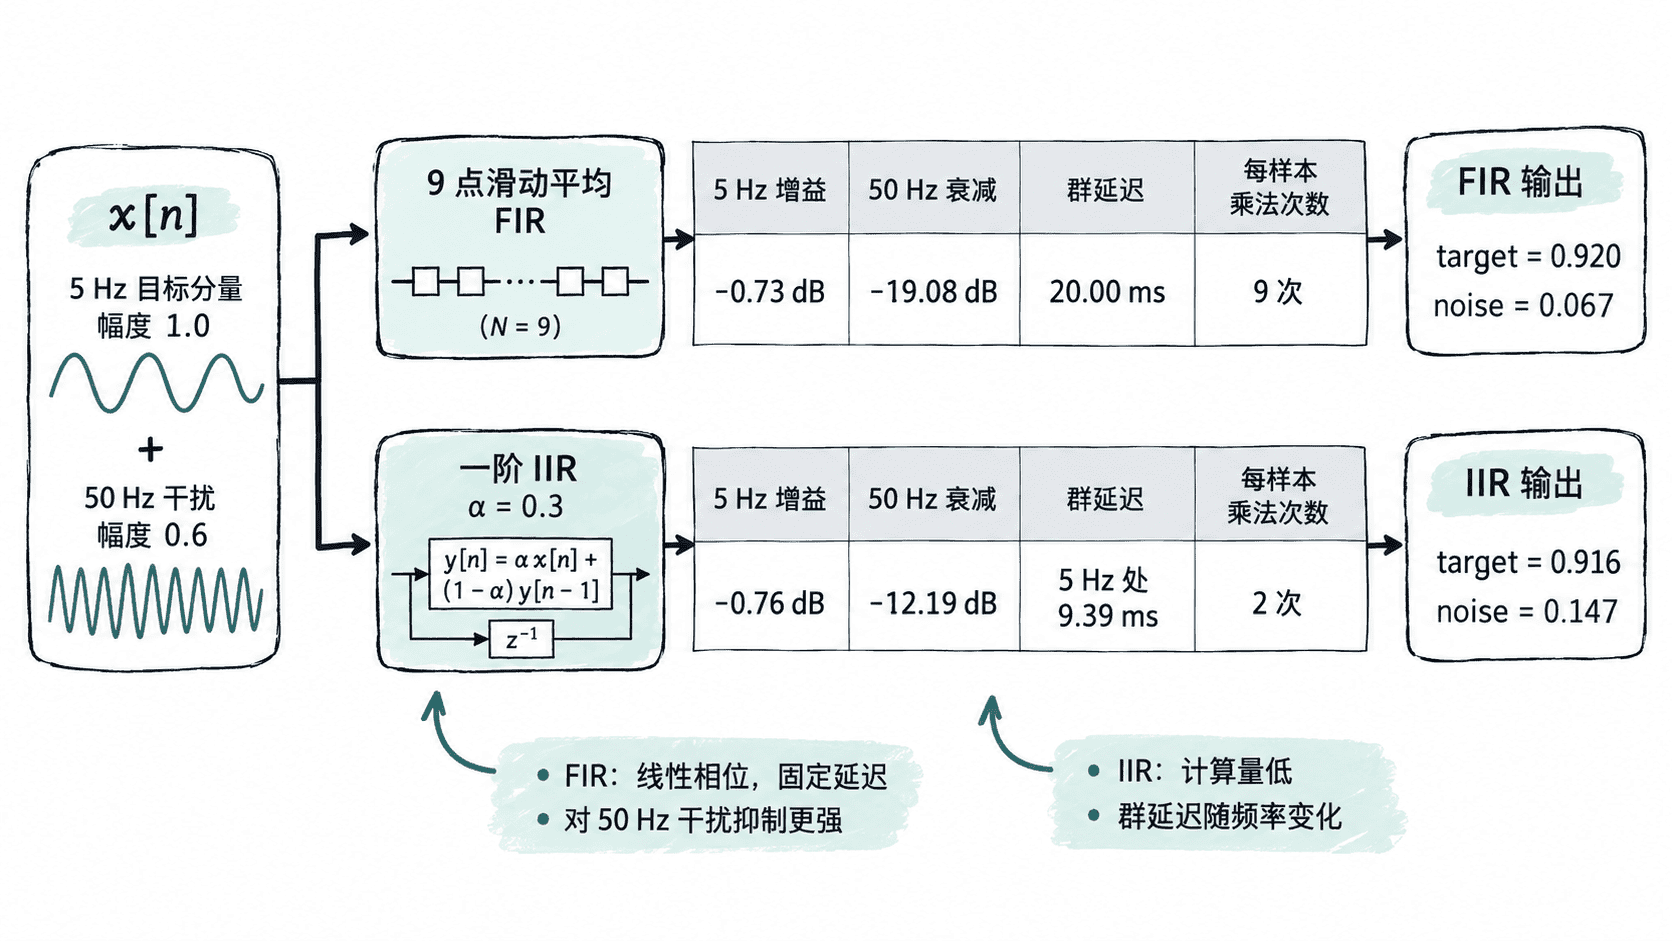
这不是“同阶数”比较:FIR 有 9 个抽头,IIR 只有一个反馈状态。工程上更合理的公平条件通常是先统一通带、阻带、纹波和延迟上限,再分别寻找满足规格的最低成本实现。本例故意保持模型很小,方便把四类差异直接算出来。
一次运行得到四组指标
下面代码不依赖第三方库。它实际生成输入序列、分别执行 FIR 与 IIR,再从稳态输出估计 5 Hz 与 50 Hz 分量幅度;同时用解析式计算两个频点的增益和 5 Hz 处群延迟。
import math

FS = 200.0
SAMPLES = 400
F_TARGET = 5.0
F_NOISE = 50.0
FIR_N = 9
ALPHA = 0.3
BETA = 1 - ALPHA
FIR_COEFFS = [1.0 / FIR_N] * FIR_N

def fir_filter(xs, coeffs):
    out = []
    for n in range(len(xs)):
        acc = 0.0
        # 直接型 FIR:稳态时每个样本使用 9 次乘法。
        for k, h in enumerate(coeffs):
            if n - k >= 0:
                acc += h * xs[n - k]
        out.append(acc)
    return out

def iir_filter(xs, alpha, beta):
    y, out = 0.0, []
    for x in xs:
        # 一阶递归只保存上一个输出,稳态时每个样本使用 2 次乘法。
        y = alpha * x + beta * y
        out.append(y)
    return out

def component_amplitude(ys, f, start):
    sin_sum = cos_sum = 0.0
    count = len(ys) - start
    for n in range(start, len(ys)):
        w = 2 * math.pi * f * n / FS
        sin_sum += ys[n] * math.sin(w)
        cos_sum += ys[n] * math.cos(w)
    return 2 * math.hypot(sin_sum, cos_sum) / count

def fir_gain_db(f):
    w = 2 * math.pi * f / FS
    mag = abs(math.sin(FIR_N * w / 2) / (FIR_N * math.sin(w / 2)))
    return 20 * math.log10(mag)

def iir_gain_db(f):
    w = 2 * math.pi * f / FS
    mag = ALPHA / math.sqrt(1 + BETA * BETA - 2 * BETA * math.cos(w))
    return 20 * math.log10(mag)

def iir_group_delay_samples(f):
    w = 2 * math.pi * f / FS
    return (BETA * math.cos(w) - BETA * BETA) / (1 - 2 * BETA * math.cos(w) + BETA * BETA)

xs = [
    math.sin(2 * math.pi * F_TARGET * n / FS)
    + 0.6 * math.sin(2 * math.pi * F_NOISE * n / FS)
    for n in range(SAMPLES)
]
y_fir = fir_filter(xs, FIR_COEFFS)
y_iir = iir_filter(xs, ALPHA, BETA)
start = 200  # 跳过启动瞬态,只比较稳态输出。

print(f"FIR:  5 Hz {fir_gain_db(5):6.2f} dB, 50 Hz {fir_gain_db(50):6.2f} dB, delay {(FIR_N - 1) / 2 / FS * 1000:5.2f} ms, mult/sample {FIR_N}")
print(f"IIR:  5 Hz {iir_gain_db(5):6.2f} dB, 50 Hz {iir_gain_db(50):6.2f} dB, delay {iir_group_delay_samples(5) / FS * 1000:5.2f} ms, mult/sample 2")
print(f"FIR steady amplitudes: target={component_amplitude(y_fir, 5, start):.3f}, noise={component_amplitude(y_fir, 50, start):.3f}")
print(f"IIR steady amplitudes: target={component_amplitude(y_iir, 5, start):.3f}, noise={component_amplitude(y_iir, 50, start):.3f}")
预期输出:
FIR:  5 Hz  -0.73 dB, 50 Hz -19.08 dB, delay 20.00 ms, mult/sample 9
IIR:  5 Hz  -0.76 dB, 50 Hz -12.19 dB, delay  9.39 ms, mult/sample 2
FIR steady amplitudes: target=0.920, noise=0.067
IIR steady amplitudes: target=0.916, noise=0.147
怎样读这些结果
| 指标 | FIR | IIR | 这组参数下的含义 |
|---|---|---|---|
| 5 Hz 增益 | -0.73 dB | -0.76 dB | 两者对目标幅度影响接近 |
| 50 Hz 增益 | -19.08 dB | -12.19 dB | FIR 对该干扰抑制更强 |
| 稳态干扰幅度 | 0.067 | 0.147 | FIR 输出波形残余高频更小 |
| 5 Hz 群延迟 | 20.00 ms | 9.39 ms | IIR 在这个频点更快 |
| 每样本乘法次数 | 9 | 2 | IIR 计算成本更低 |
时域结果和频率响应是互相印证的:目标输出幅度 0.920 与 0.916 很接近,但 FIR 的 50 Hz 残留只有约 0.067,而 IIR 还有约 0.147。因此只看“滤波后波形变平滑了”不足以判断优劣,必须回到目标频点和干扰频点定量比较。
群延迟不能只看一个数字
9 点滑动平均 FIR 的系数关于中心对称,因此它是线性相位 FIR,群延迟固定为 个采样,也就是 20 ms。不同通带频率主要一起平移,波形相对形状更容易保持。
一阶 IIR 的群延迟随频率变化,代码中的 9.39 ms 只代表 5 Hz 这个频点。若目标信号包含多个重要频率分量,IIR 可能让不同分量产生不同相位偏移。离线处理中可以使用前向后向滤波抵消相位,但那不再是实时因果处理,不能拿来替代实时系统的延迟评估。
根据约束做最终取舍
如果任务强调线性相位、波形形状和更强的 50 Hz 抑制,并且 20 ms 延迟与 9 次乘法都能接受,这组 FIR 更合适。如果设备计算预算紧、低延迟优先,而且相位失真与 50 Hz 残留仍在容差内,这组 IIR 更经济。
真正上线前,应把两种方案重新放到同一组通带边缘、阻带边缘、纹波、最小衰减和最大允许延迟下,再分别寻找能满足约束的最低阶实现,并在目标硬件上测量吞吐、固定点误差和数值稳定性。FIR 与 IIR 没有脱离规格的绝对胜负,只有是否满足当前系统约束。