
信号处理 / 系统课时
检查递归滤波器是否失稳
检查递归滤波器是否失稳
递归滤波器出现输出不断增大、突然变成 inf 或静止输入仍持续振荡时,不能只凭波形判断“滤波器坏了”。本篇建立一条从极点、冲激响应到运行时状态的诊断链,并区分设计本身不稳定与有限精度实现造成的异常。
学习目标
- 使用极点位置判断离散时间 IIR 的基本稳定性
- 结合冲激响应和内部状态识别运行时失稳迹象
- 区分设计不稳定、系数量化和实现结构造成的问题
先区分两类失稳来源
对因果有理离散时间系统,未被有效消除的极点必须严格位于单位圆内,也就是极点模长小于 1。只要设计得到的真实极点已经达到或越过单位圆,换成更高精度或 SOS 都不能修复设计错误。
另一类问题发生在数学设计本来稳定时。把系数存成较低精度、量化成固定点,或者采用数值敏感的高阶直接型,都可能移动实际实现的极点;内部状态也可能先于输出发生溢出。这属于实现层面的有限精度异常。
| 诊断结果 | 更可能的原因 | 下一步 |
|---|---|---|
| 参考设计已有极点模长大于等于 1 | 设计不稳定 | 修改滤波器指标或重新设计 |
| 参考设计稳定,但量化后极点越界 | 系数量化改变系统 | 增加字长、改用 SOS、重新缩放 |
| 极点稳定,但运行状态出现非有限值 | 内部溢出或实现错误 | 检查结构、节增益、输入范围和状态初始化 |
| 极点稳定且状态有限,冲激尾部正常衰减 | 未发现典型失稳证据 | 转查输入、增益、瞬态或规格理解 |
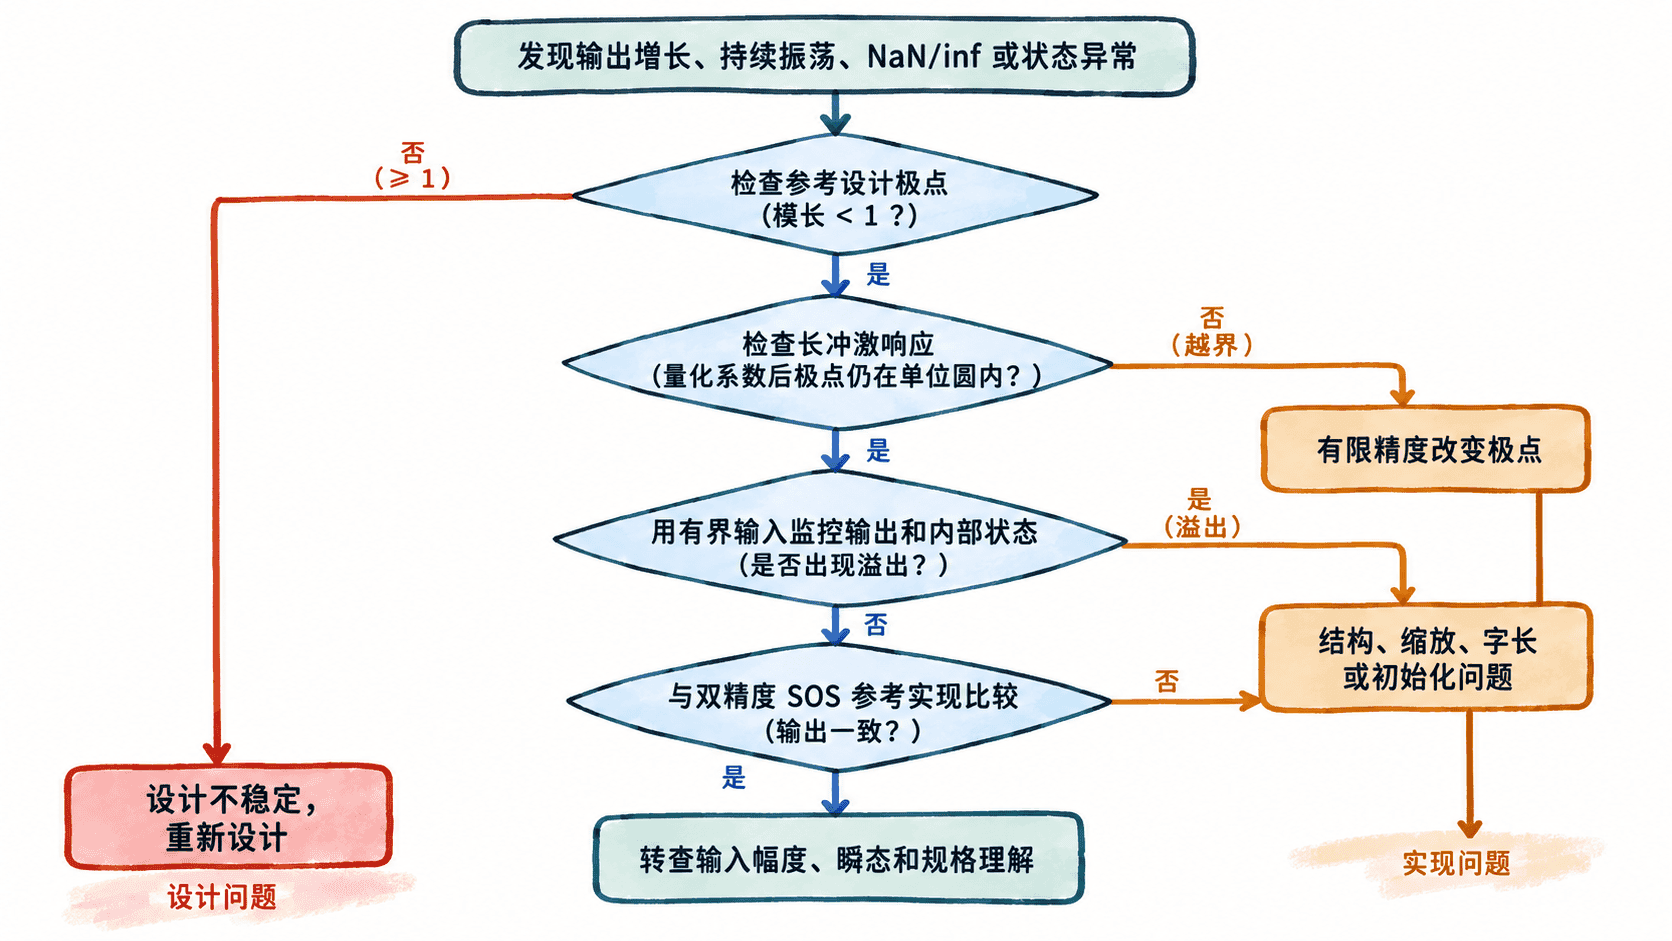
按证据链逐层排查
首先检查设计极点。若任何极点模长大于等于 1,应先停止运行时调参,因为根因已经位于滤波器本身。
其次给滤波器输入单位冲激并观察足够长的尾部。稳定 IIR 的自然响应应该逐渐衰减;持续不衰减或持续增长是强烈警报。不过接近单位圆的稳定极点可能衰减得很慢,因此不能只看很短的一段数据。
然后用有界输入运行实际实现,同时监视输出和滤波器状态。NaN、inf、状态绝对值持续暴涨,往往说明发生了溢出、非法算术或数值不稳定。
最后做参考实现对照。如果双精度 SOS 正常,而目标设备上的低精度直接型异常,应优先怀疑系数量化、节缩放、状态字长或实现结构,而不是重新定义滤波器指标。
用最小实验检查极点、冲激和状态
下面同时构造一个稳定的八阶 SOS,以及一个理论上稳定但经过粗量化后极点落到单位圆上的一阶例子。这样可以看到“原设计稳定”和“实际实现稳定”是两个不同问题。
import numpy as np
from scipy import signal


def sos_is_stable(sos):
    # 每个二阶节单独求分母根,避免重新展开成高阶多项式。
    for section in sos:
        poles = np.roots(section[3:])
        if np.any(np.abs(poles) >= 1.0):
            return False
    return True


sos = signal.butter(8, 0.2, btype='low', output='sos')

# 冲激响应尾部应该随稳定系统的自然响应一起衰减。
impulse = np.r_[1.0, np.zeros(511)]
h = signal.sosfilt(sos, impulse)

# 原极点为 0.999;粗略保留两位小数后,分母系数变成 -1.00。
a_design = np.array([1.0, -0.999])
a_quantized = np.round(a_design, 2)
design_stable = np.max(np.abs(np.roots(a_design))) < 1.0
quantized_stable = np.max(np.abs(np.roots(a_quantized))) < 1.0

# 对有界常量输入同时观察输出与最终内部状态是否保持有限。
x = np.ones(2048)
y, zf = signal.sosfilt(
    sos, x, zi=np.zeros((sos.shape[0], 2))
)

print('sos design stable =', sos_is_stable(sos))
print('impulse tail decays =', bool(np.max(np.abs(h[-64:])) < 1e-8))
print('designed first-order stable =', bool(design_stable))
print('quantized first-order stable =', bool(quantized_stable))
print('runtime output finite =', bool(np.all(np.isfinite(y))))
print('runtime state finite =', bool(np.all(np.isfinite(zf))))
预期输出
sos design stable = True
impulse tail decays = True
designed first-order stable = True
quantized first-order stable = False
runtime output finite = True
runtime state finite = True
八阶 Butterworth 的每个二阶节都通过了极点检查,长冲激响应尾部也已经明显衰减,同时有界输入下的输出和最终状态保持有限,因此没有观察到典型失稳证据。
一阶例子则揭示了另一种情况:设计极点 0.999 明明位于单位圆内,但把系数粗量化到两位小数后,实际分母对应的极点变成 1.0。问题不是稳定性理论失效,而是实现的系数已经不再代表原来的系统。
根据证据选择修复方式
若参考设计的极点本身越界,应修改截止频率、阶数、原型或其他设计约束后重新生成滤波器,不要通过裁剪输出或清零状态掩盖问题。
若只有量化后的实现异常,优先保留零极点或 SOS 表示,增加系数和状态字长,并检查节排序与增益缩放。固定点目标还要分别评估系数量化和状态量化,因为二者都可能改变实际行为。
若极点与冲激响应正常,却只在特定数据上出现 NaN、inf 或状态暴涨,应继续检查输入是否超出预计幅度、状态是否正确初始化、算术是否饱和,以及各节中间峰值是否超过数值格式范围。
最终验收不应只看一张输出波形,而应同时保留设计极点、长冲激响应、受控输入下的输出与状态,以及高精度参考实现的对照结果。只有这些证据一致,才能判断问题究竟来自滤波器设计还是有限精度实现。