
信号处理 / 系统课时
读懂幅值频率相位三个参数
读懂幅值频率相位三个参数
面对一条正弦波,最重要的不是记住公式,而是能看出三个参数分别控制什么:幅值决定纵向尺度,频率决定波形变化速度,初相位决定波形在周期中的起点。本节用正弦和复指数表达式建立这三个参数之间的统一关系。
学习目标
- 从正弦表达式中识别幅值、频率和初相位
- 根据频率计算周期,并在赫兹与角频率之间换算
- 判断改变初相位后波形发生了什么,而不误认为频率被改变
正弦信号的三个核心参数
一个连续时间正弦信号可写成:
其中 是幅值, 是频率, 是初相位。三个参数承担不同职责,因此可以分别调整而不改变另外两项的定义。
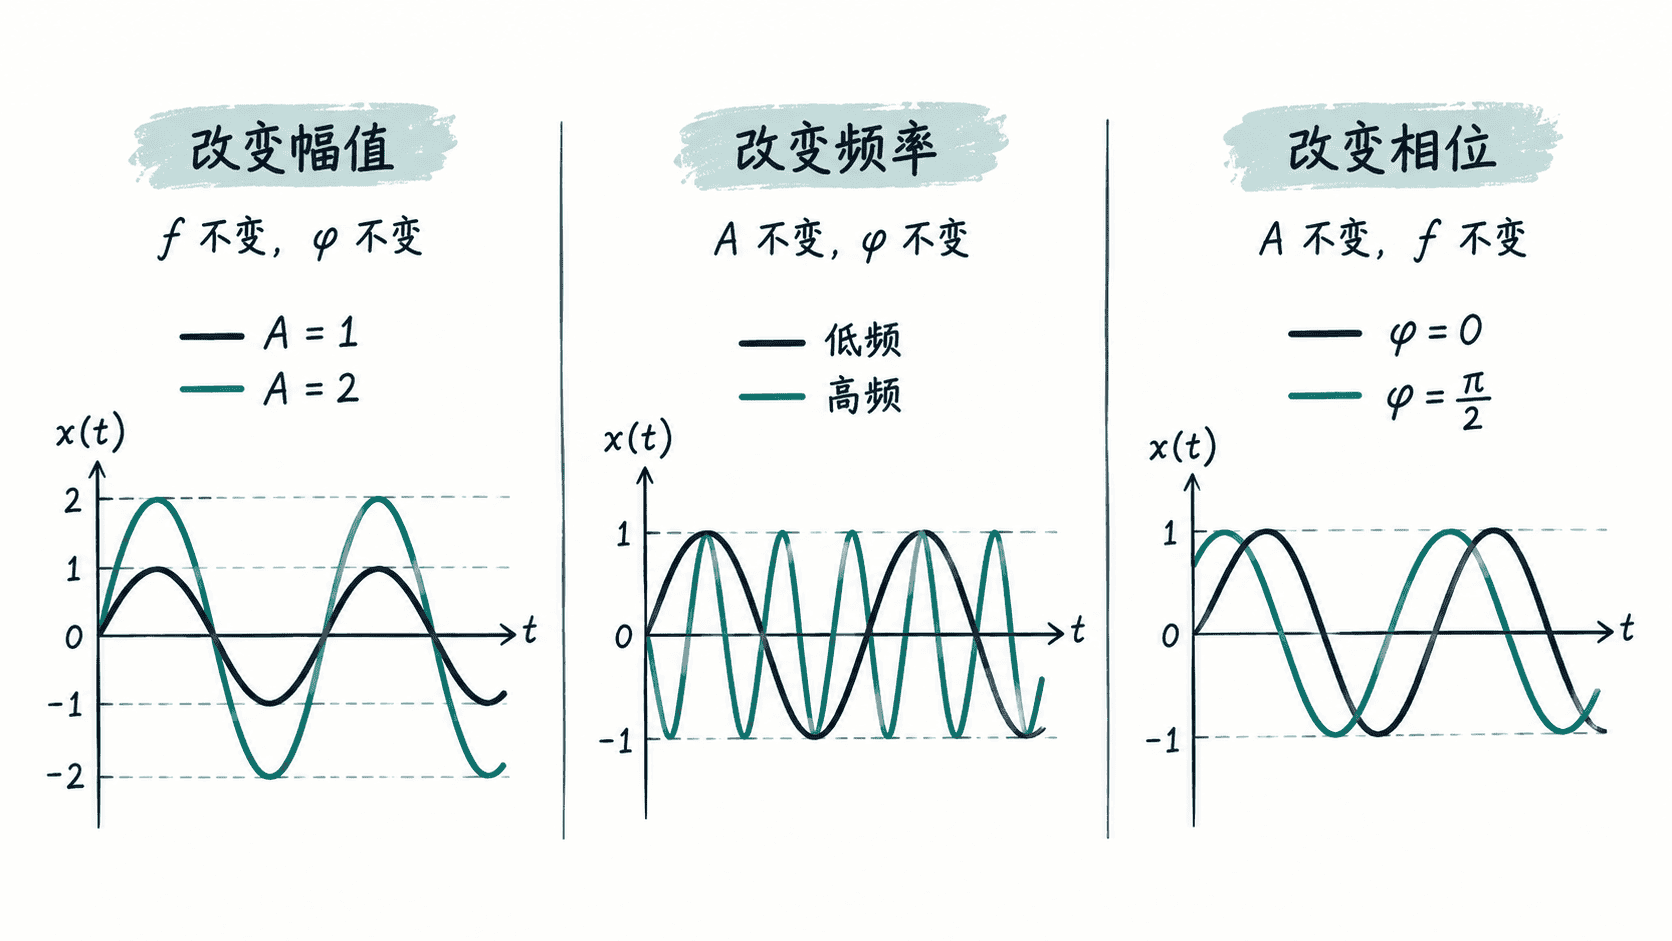
控制波形相对零点能够达到多高和多低。当 从 1 变为 2 时,峰值和谷值都按比例扩大,但一个周期需要的时间不会改变。
表示每秒完成多少个周期,单位是赫兹。频率越高,同样时间范围内出现的周期越多,因此波形沿时间轴看起来更密集。
表示 时信号位于一个周期中的哪个位置。改变相位相当于沿时间轴移动周期结构,但不会改变幅值,也不会改变周期长度。
周期、频率与角频率
周期 表示完成一次完整重复需要的时间。频率和周期互为倒数:
例如 时,信号每秒完成 5 个周期,因此一个周期持续 。
在 DSP 和控制系统中,还经常使用角频率 ,单位是弧度每秒:
于是正弦信号也可以写成:
这里出现 ,是因为一个完整周期等于 弧度。赫兹描述“每秒多少圈”,角频率描述“每秒前进多少弧度”,两者表达的是同一变化速度。
相位不是额外的频率
以 为基准,再看:
两者的幅值都是 1,频率都是 ,所以周期都为 1 秒。区别只在于 比基准信号提前了四分之一个周期。
对于一般形式 ,相位差可以换算成时间位移:
负号表示正相位对应向时间轴左侧移动。这个关系很重要,因为工程中经常会同时看到“相差多少度”和“延迟多少毫秒”两种描述。
用复指数统一描述旋转与正弦
根据欧拉公式,复指数可以写成:
因此 可以理解为复平面上一根长度为 、以角速度 旋转、初始角度为 的向量。它的实部就是 。
这个视角把三个参数放进了同一个几何模型:幅值是向量长度,频率决定旋转速度,相位决定起始方向。后续学习傅里叶变换时,各个频率分量都可以用这样的复指数表示,因此先把这三个参数分清,会显著降低频域分析的理解难度。