
信号处理 / 系统课时
用真实噪声验证滤波效果
用真实噪声验证滤波效果
滤波器“设计达标”不等于“落到数据上就有效”。本篇把一个低频目标信号与窄带干扰、随机噪声混合后送入 FIR 低通滤波器,同时检查时域波形、频谱和滤波器幅频响应,并把启动边界瞬态与稳态效果分开评估。
学习目标
- 用同一组数据从时域、频域和幅频响应三个角度验证 FIR 滤波效果。
- 量化比较滤波前后的噪声残差,而不是只凭波形“看起来更平滑”下结论。
- 识别 FIR 的群时延和启动边界瞬态,避免把过渡区误判为滤波失真。
建立可重复的含噪测试信号
验证时应保留一个已知目标分量,这样才能判断滤波后是否“既去掉噪声,又保住信号”。下面用 30 Hz 正弦作为目标,把 180 Hz、260 Hz 窄带干扰和白噪声叠加进去,再设计 101 taps、80 Hz 截止频率的线性相位 FIR 低通。
这里的复合噪声用于建立可重复基线;换成现场采集数据时,只需替换输入数组 x,后面的验证方法不变。对真实采样数据尤其要保留原始副本,避免多次滤波后无法追溯对比。
同时检查三种证据
只看时域容易把“更平滑”误认为“更准确”,只看频谱又可能忽略启动瞬态。更可靠的验证链路是:先用幅频响应确认设计本身在目标频率和干扰频率上的增益,再用输入/输出频谱确认实际抑制是否出现,最后回到时域检查延迟、振铃和边界区。
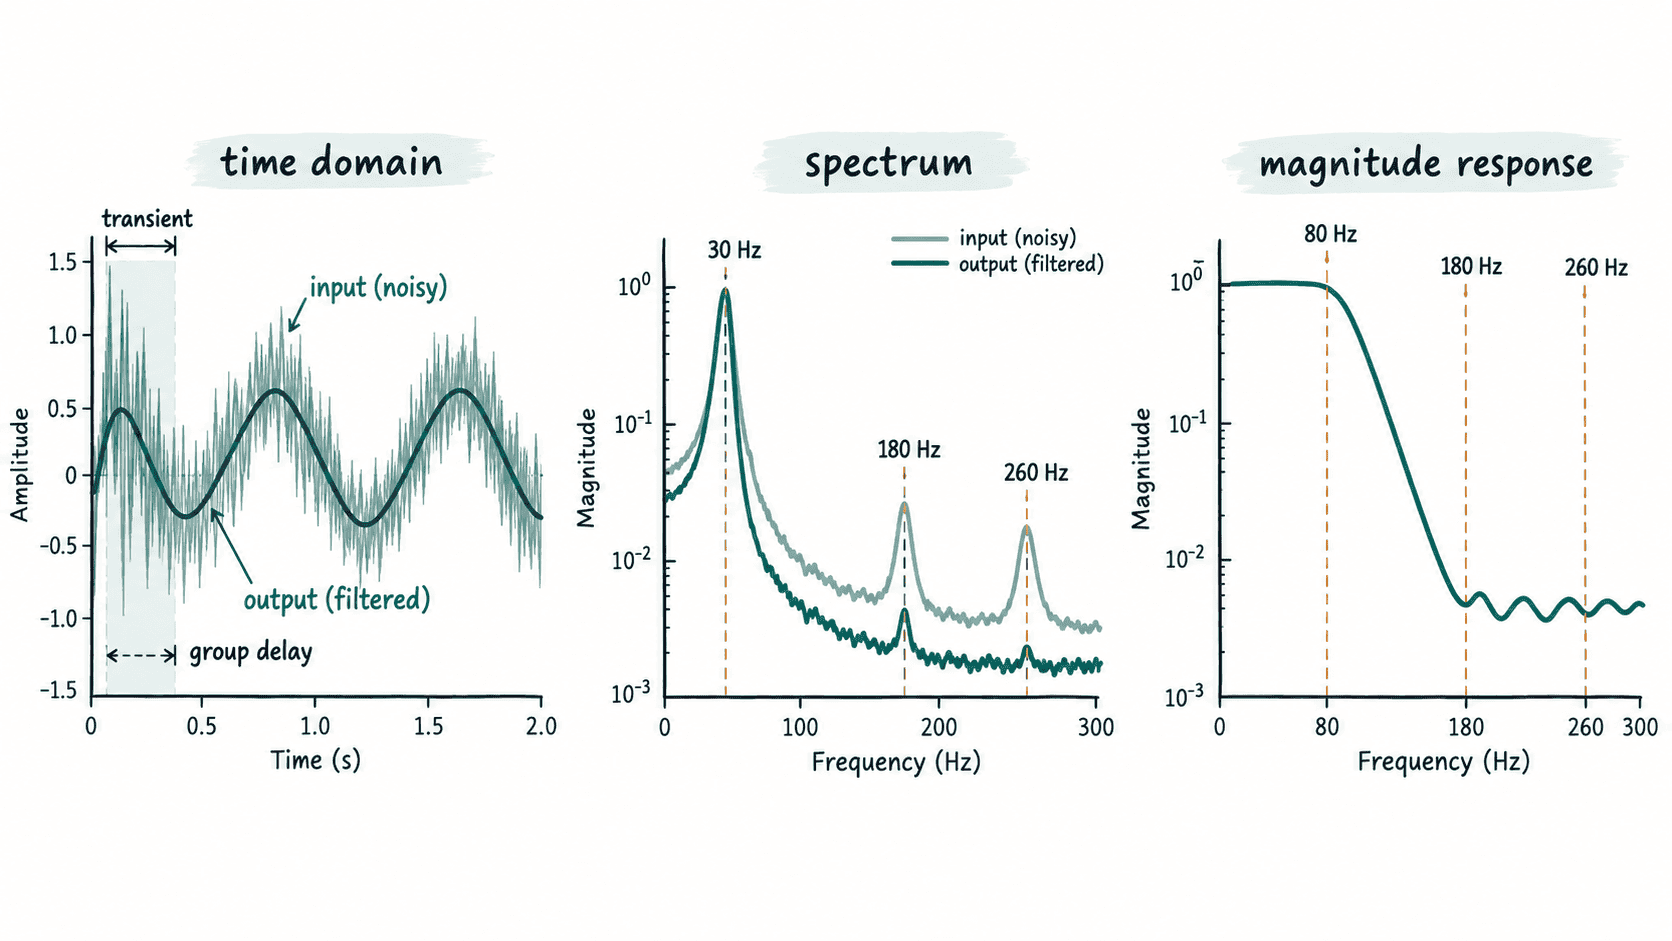
下面的脚本完成滤波、指标计算和三联图绘制。FIR 的群时延为 (numtaps - 1) / 2 = 50 个采样点;比较残差时必须先补偿这 50 点延迟,否则会把正常的线性相位延迟误算成误差。
import numpy as np
import matplotlib.pyplot as plt
from scipy import signal

fs = 1000
seconds = 2.0
t = np.arange(0, seconds, 1 / fs)
rng = np.random.default_rng(7)

# 固定随机种子,让复合噪声和验收结果可重复。
clean = np.sin(2 * np.pi * 30 * t)
noise = (
    0.45 * np.sin(2 * np.pi * 180 * t)
    + 0.25 * np.sin(2 * np.pi * 260 * t)
    + 0.20 * rng.normal(size=t.size)
)
x = clean + noise

# 101 taps 线性相位低通用于保留 30 Hz,并抑制高频干扰。
numtaps = 101
b = signal.firwin(numtaps, 80, fs=fs)
y = signal.lfilter(b, [1.0], x)

# 先补偿群时延,再排除启动阶段的不完整卷积区。
delay = (numtaps - 1) // 2
start = numtaps - 1
x_eval = x[start - delay : len(x) - delay]
clean_eval = clean[start - delay : len(clean) - delay]
y_eval = y[start:]

before_rms = np.sqrt(np.mean((x_eval - clean_eval) ** 2))
after_rms = np.sqrt(np.mean((y_eval - clean_eval) ** 2))

# 用设计频响单独检查目标频率和主要干扰频率。
w, h = signal.freqz(b, worN=4096, fs=fs)
gain_30 = np.abs(h[np.argmin(np.abs(w - 30))])
gain_180 = np.abs(h[np.argmin(np.abs(w - 180))])

print("passband_ok:", gain_30 > 0.90)
print("stopband_ok:", gain_180 < 0.02)
print("noise_rms_reduced:", after_rms < before_rms)
print("group_delay_samples:", delay)
print("startup_transient_samples:", numtaps - 1)

# 输入和输出使用同一窗函数,保证频谱比较条件一致。
freq = np.fft.rfftfreq(len(x_eval), d=1 / fs)
window = np.hanning(len(x_eval))
x_spec = np.abs(np.fft.rfft(x_eval * window))
y_spec = np.abs(np.fft.rfft(y_eval * window))

# 三个视图分别检查时域边界、实际频谱和理论幅频响应。
fig, axes = plt.subplots(3, 1, figsize=(9, 8))
axes[0].plot(t[:300], x[:300], label="noisy input", alpha=0.7)
axes[0].plot(t[:300], y[:300], label="FIR output")
axes[0].axvspan(0, (numtaps - 1) / fs, alpha=0.12, label="startup transient")
axes[0].set_ylabel("amplitude")
axes[0].legend()

axes[1].plot(freq, 20 * np.log10(x_spec / x_spec.max() + 1e-12), label="input")
axes[1].plot(freq, 20 * np.log10(y_spec / x_spec.max() + 1e-12), label="output")
axes[1].set_xlim(0, 320)
axes[1].set_ylim(-90, 5)
axes[1].set_ylabel("spectrum / dB")
axes[1].legend()

axes[2].plot(w, 20 * np.log10(np.abs(h) + 1e-12))
axes[2].axvline(80, linestyle="--", label="cutoff")
axes[2].set_xlim(0, 320)
axes[2].set_ylim(-100, 5)
axes[2].set_xlabel("frequency / Hz")
axes[2].set_ylabel("gain / dB")
axes[2].legend()

fig.tight_layout()
fig.savefig("fir_noise_validation.png", dpi=160)
print("figure_saved: fir_noise_validation.png")
预期输出
passband_ok: True
stopband_ok: True
noise_rms_reduced: True
group_delay_samples: 50
startup_transient_samples: 100
figure_saved: fir_noise_validation.png
图中的随机噪声使用固定种子,因此这几个布尔判断可重复。若把 x 换成真实采样,具体 RMS 数值会改变,但判断逻辑不应改变:通过区目标分量应保留,阻带干扰应下降,稳态残差应减小。
把边界瞬态与稳态分开
长度为 L 的因果 FIR 在刚启动时没有完整的过去 L - 1 个输入样本,因此前 L - 1 个输出属于边界过渡区。这里 L = 101,所以前 100 个采样点不应直接拿来计算稳态降噪指标。线性相位滤波器还会产生 50 点群时延,这不是失真,而是整个通过带分量近似一致地向后平移。
离线处理中若改用 filtfilt 一类前后向滤波,群时延可以被抵消,但算法需要访问未来样本,并会在记录两端引入与填充策略相关的边界效应,因此不能把这种结果当成实时因果滤波器的行为。
判断滤波是否真正有效
验收时至少要同时满足三件事:目标频率位于通过区且增益接近 1,主要噪声峰在输出频谱中明显下降,排除边界区并补偿群时延后,输出相对已知目标的残差小于滤波前。三类证据互相一致时,才能说明滤波器既满足设计指标,也确实改善了当前数据。
如果频响达标而实测频谱没有改善,应优先检查采样率、实际噪声频率和数据缩放是否与设计时一致;如果只有开头一小段异常而稳态正常,应先判断是否只是边界瞬态,而不是立即重新设计滤波器。