
信号处理 / 系统课时
用环形缓冲保存滤波历史
用环形缓冲保存滤波历史
FIR 和滑动窗口算法每得到一个新样本,都要保留最近一段历史。如果每次都把整个数组向前搬移,计算量会随窗口长度增加。本节用环形缓冲替代数组搬移,并实现一个可直接运行的 FIR 示例。
学习目标
- 理解环形缓冲如何用固定数组保存最近的历史样本
- 正确维护写入位置并按新到旧顺序读取 FIR 输入
- 避免数组整体搬移,同时保持连续流的滤波结果
数组搬移浪费了不必要的工作
一个长度为 的 FIR 每次输出都需要最近的 个输入样本。最直观的实现是在新样本到来后,把历史数组中的元素逐个移动一格,再把新值写到数组首部。
这种方法虽然容易理解,但每输入一个样本都额外执行约 次内存移动。滤波器阶数较高或采样率较高时,这部分工作并没有参与乘加,却会消耗大量 CPU 和内存带宽。
环形缓冲的做法是固定数组不动,只移动一个索引。数组末尾之后重新回到下标 0,因此逻辑上的时间顺序可以循环映射到同一块物理内存。
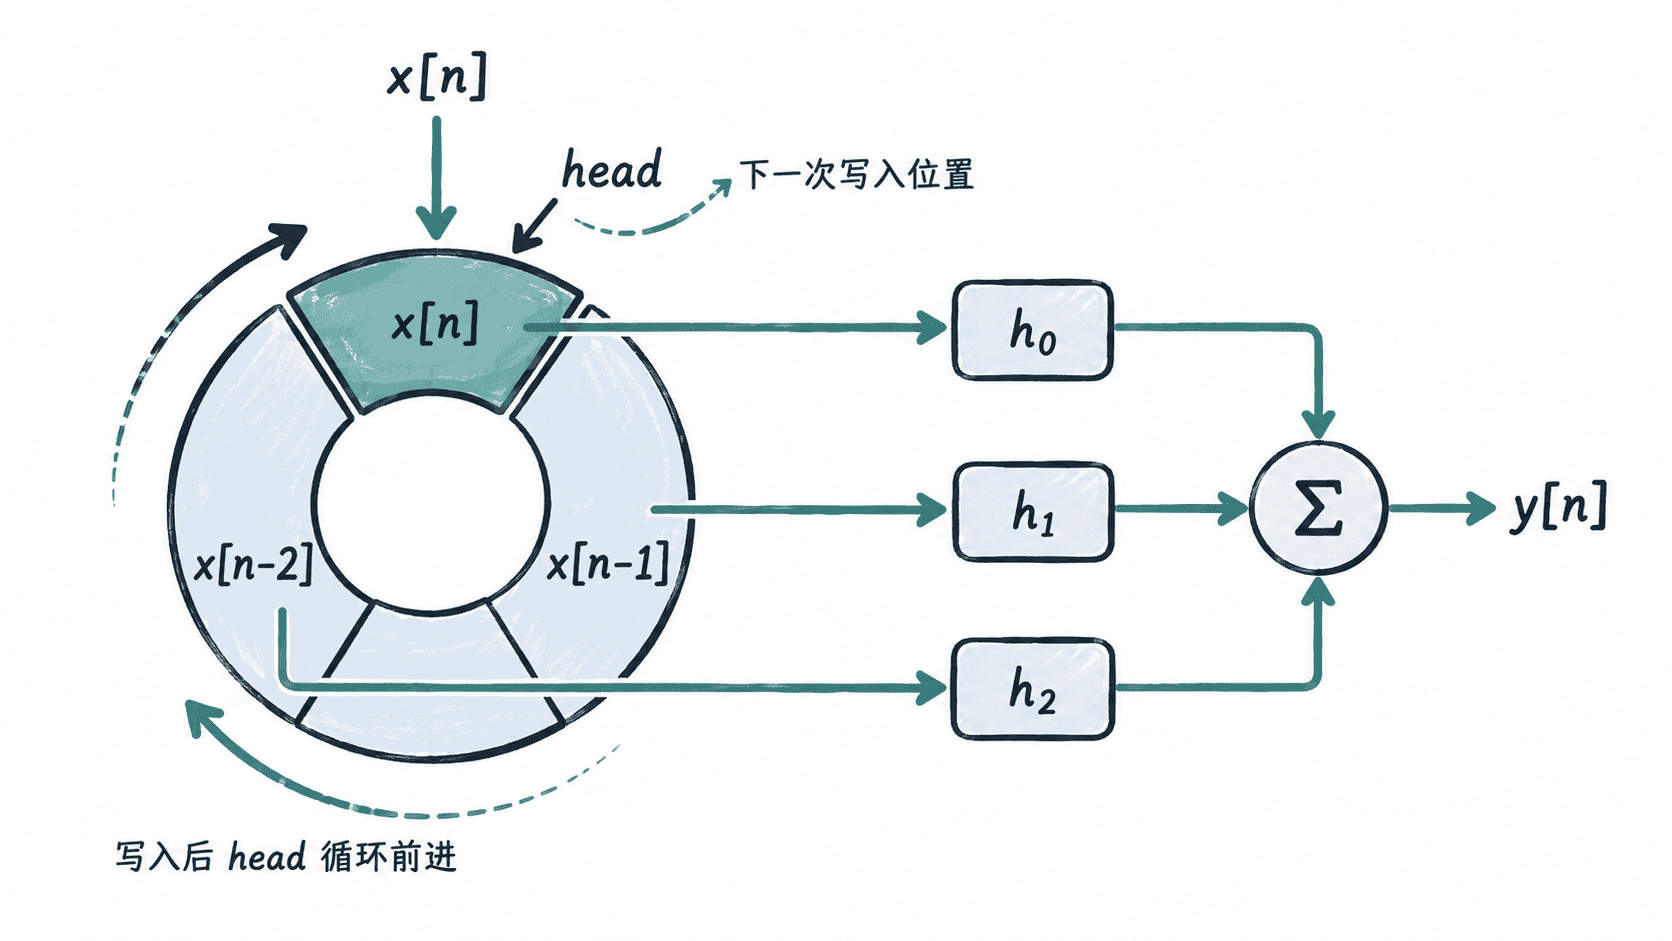
写入索引只负责循环前进
设环形缓冲长度为 M,head 指向下一次写入的位置。新样本到来后先写入 buffer[head],随后从这个位置向反方向读取,就能依次取得当前样本、前一个样本和更早的样本。
完成一次计算后,再把写入位置更新为 (head + 1) % M。当 head 到达数组末尾时,取模会使它重新回到 0。整个过程中没有历史样本被整体搬移,只有一个新值覆盖最旧的槽位。
实现三抽头 FIR
下面实现系数为 0.25、0.5、0.25 的三抽头 FIR。缓冲区初始为零,所以信号刚开始时,不存在的历史样本按零状态处理。
#include <stdio.h>
#include <stddef.h>

#define TAPS 3

typedef struct {
    float data[TAPS];
    size_t head;
} RingHistory;

float fir_push(RingHistory *history, const float h[TAPS], float x) {
    // head 对应本次最新样本所在位置。
    history->data[history->head] = x;

    float y = 0.0f;
    size_t index = history->head;
    for (size_t k = 0; k < TAPS; ++k) {
        y += h[k] * history->data[index];
        // 逆向读取历史,并在数组首部循环回末尾。
        index = index == 0 ? TAPS - 1 : index - 1;
    }

    history->head = (history->head + 1) % TAPS;
    return y;
}

int main(void) {
    const float h[TAPS] = {0.25f, 0.5f, 0.25f};
    const float input[] = {1, 2, 3, 4, 5};
    RingHistory history = {{0}, 0};

    for (size_t i = 0; i < 5; ++i) {
        float y = fir_push(&history, h, input[i]);
        printf("%.2f%s", y, i + 1 == 5 ? "\n" : " ");
    }
    return 0;
}
预期输出
0.25 1.00 2.00 3.00 4.00以第三个输入 3 为例,缓冲中最近三个样本在逻辑顺序上是 3、2、1,因此输出为 0.25×3 + 0.5×2 + 0.25×1 = 2.00。虽然这些值在物理数组中的位置会随着 head 改变,逻辑顺序始终不变。
实时实现要守住索引边界
环形缓冲最容易出错的地方不是乘加公式,而是最新样本与系数的对应方向。如果 h[0] 定义为当前样本的系数,那么读取必须从刚写入的位置开始;若从 head 更新后的新位置开始,就会发生整体错位。
固定长度 FIR 可以像示例一样用编译期数组,避免动态分配。对性能更敏感的系统还可以把取模改成条件回绕,或者在缓冲长度为 2 的幂时使用位掩码,但这些优化应建立在结果已经通过脉冲、阶跃或已知序列验证的基础上。
当算法按帧处理时,同一个环形缓冲状态应跨帧持续存在:帧只决定一次传入多少新样本,不改变历史缓冲的生命周期。这样既避免了数组搬移,也不会在帧边界丢失 FIR 所需的历史。