
自动控制 / 系统课时
用 NIS 判断滤波统计一致性
用 NIS 判断滤波统计一致性
估计曲线看起来平滑,并不能说明滤波器给出的不确定性可信。本篇用更新前的新息与其协方差计算 NIS,区分偶发越界和持续失配,并通过可运行的 Python 示例检查协方差是否低估。
学习目标
- 用更新前的新息和新息协方差计算无量纲的 NIS。
- 根据观测维度和样本数,选择单点与平均 NIS 的 95% 卡方范围。
- 根据偏高、偏低及时间相关现象,确定模型与噪声参数的检查方向。
把新息与应有的不确定性比较
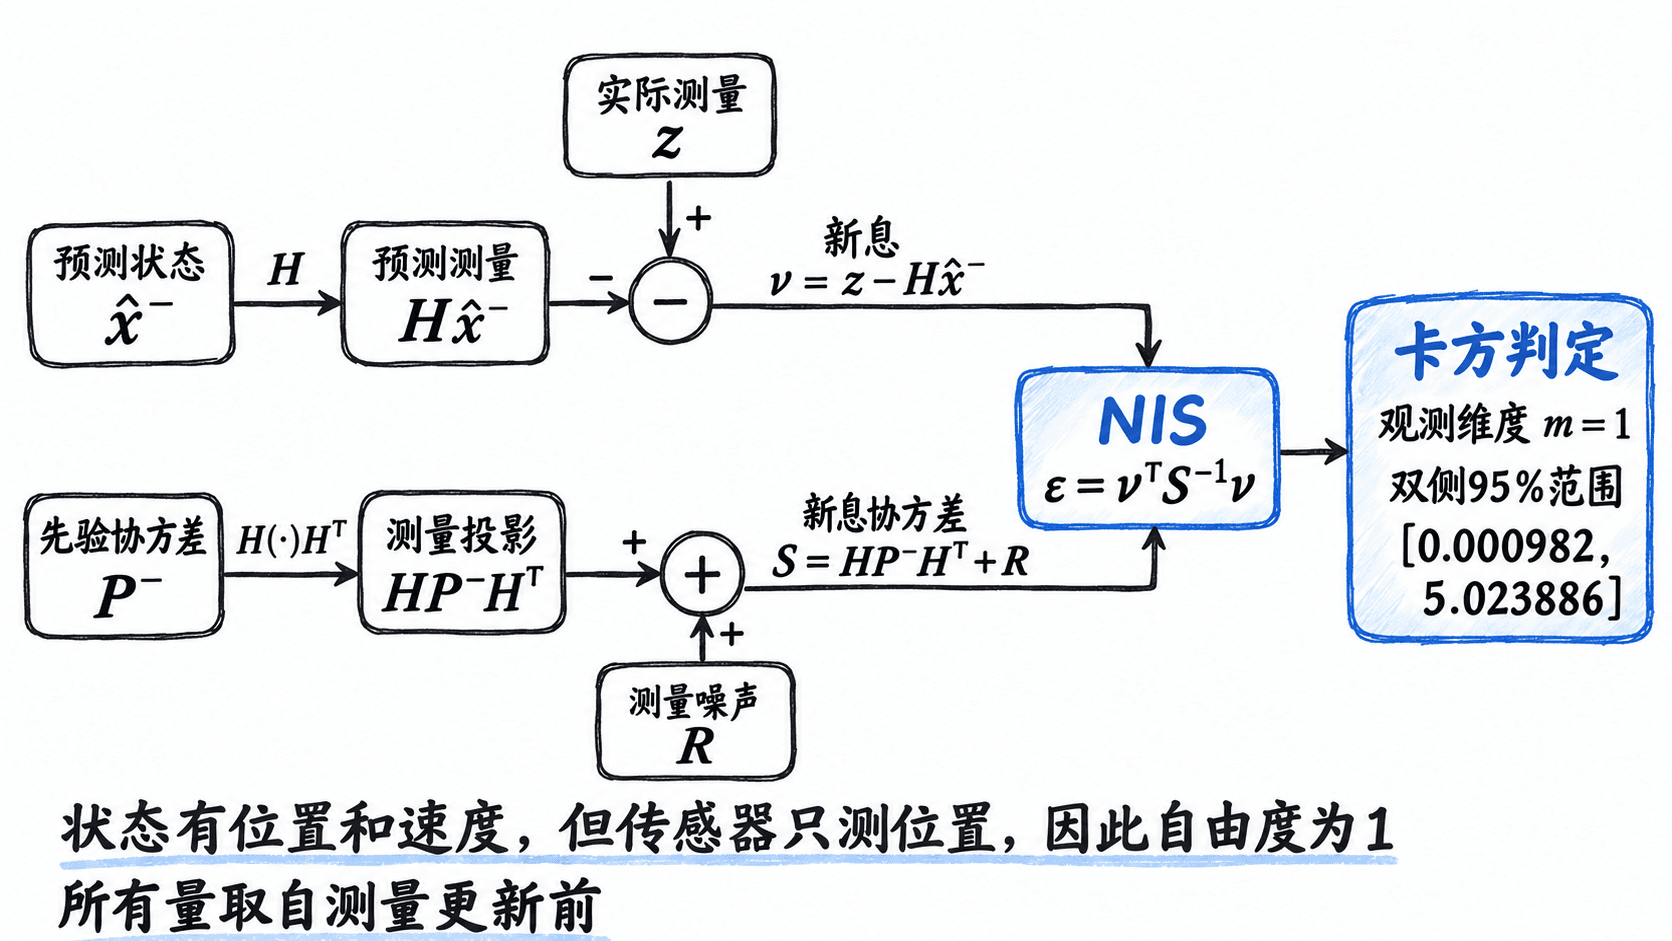
以状态 、位置观测 为例。 与 表示更新前的预测均值和协方差, 是读数, 是测量噪声协方差。NIS 不要求知道真实位置或速度。genui{"citation":{"ref":"turn8view0"}}
归一化新息平方(NIS)把偏差与其应有的波动尺度比较:
只有位置读数时, 是标量,NIS 就是 ,单位相互抵消。例如预测位置为 10 m、读数为 12 m、预测位置方差为 1 m²、测量方差为 3 m²,则新息为 2 m, m²,NIS 为 1。
必须在使用本次测量修正状态之前记录新息和 。更新后残差已经被校正压小,不能再与更新前的 配对,否则统计量会被人为压低。 也不能直接替换成 ,因为预测本身同样有误差。
按观测维度选择卡方范围
检验的原假设是:新息为零均值高斯向量, 正确描述其协方差。正确初始化的线性高斯滤波器,在模型及独立白噪声假设成立时满足这些条件。若 正定,则 ,理论均值为 ; 是实际观测维度。genui{"citation":{"ref":"turn7view1"}}
记 为自由度 的卡方分布的 分位数。取显著性水平 ,单点的双侧 95% 接受区间为 。本例虽然有位置、速度两个状态,但只测位置,因此 ,范围为 。
正确模型下,每个点仍有 5% 的理论越界概率,上下尾各占 2.5%;100 点并不保证恰好 5 点越界。一次越界不能直接判定滤波失效,落入范围也只表示本次没有拒绝原假设。
用窗口平均识别持续偏差
预先选定 个位置观测,计算平均 NIS,观察偏差是否持续存在。若这些新息在原假设下相互独立,且每次观测维度均为 ,则:
平均值的双侧 95% 范围为 。当 时,范围是 。不能拿单点上界 5.023886 检验平均值,那会放过明显的持续偏高。
新息显著相关时,不能把连续记录的 100 点当作 100 个独立样本,以上平均值界限不再可靠。滚动窗口若相互重叠,多次判定也不是独立证据;应同时检查带符号新息的均值与自相关。
运行协方差尺度诊断实验
下面直接生成 100 条独立新息,真实标准差为 2 m,再分别报告 m²,隔离协方差尺度的影响。环境需有 NumPy 和 SciPy;代码已在 Python 3.12、NumPy 2.3.5、SciPy 1.17.0 验证。
scipy.stats.chi2.ppf 根据累计概率与自由度返回卡方分位数,代码用它分别计算单点和平均值的界限。genui{"citation":{"ref":"turn4view0"}}
import numpy as np
from scipy.stats import chi2

# 合成100条独立的位置新息,真实标准差为2 m。
rng = np.random.default_rng(7)
nu = rng.normal(0.0, 2.0, size=(100, 1))
N, m = nu.shape
alpha = 0.05
single_lo, single_hi = chi2.ppf([alpha / 2, 1 - alpha / 2], df=m)
mean_lo, mean_hi = chi2.ppf([alpha / 2, 1 - alpha / 2], df=N * m) / N
print(f'single95=[{single_lo:.6f}, {single_hi:.6f}]')
print(f'mean95=[{mean_lo:.4f}, {mean_hi:.4f}]')

# 保持新息不变,只改变报告的协方差尺度。
cases = [('matched', 4.0), ('too_small', 1.0), ('too_large', 16.0)]
for name, variance in cases:
    S = np.array([[variance]])
    # 解线性方程,避免显式构造协方差逆矩阵。
    values = np.array([float(v @ np.linalg.solve(S, v)) for v in nu])
    below = int(np.count_nonzero(values < single_lo))
    above = int(np.count_nonzero(values > single_hi))
    mean_nis = float(values.mean())
    inside = mean_lo <= mean_nis <= mean_hi
    print(
        f'{name}: mean={mean_nis:.4f}, below={below}, '
        f'above={above}, inside={inside}'
    )
预期输出
single95=[0.000982, 5.023886]
mean95=[0.7422, 1.2956]
matched: mean=0.7960, below=5, above=1, inside=True
too_small: mean=3.1841, below=3, above=24, inside=False
too_large: mean=0.1990, below=8, above=0, inside=Falsebelow、above 分别统计低于和高于单点范围的数量;inside 只表示平均值是否落在平均值范围内。匹配情形有 6 个单点越界,但平均值 0.7960 仍在范围内。
将报告的 缩小为四分之一,固定新息的 NIS 就放大四倍,平均值升至 3.1841;将 放大四倍,平均值降至 0.1990。实际修改 或 并重跑滤波时,新息也会改变,不能照搬这个四倍关系。
在滤波记录中定位异常
接入滤波循环时,每拍在更新前保存 、 和观测维度。主示例中固定的 S 应换成对应时刻的 ;缺测时刻不计算 NIS,也不计入 。若 奇异或非正定,先检查协方差传播、单位和数值实现。
| 记录中的现象 | 可能原因 | 具体检查 |
|---|---|---|
| 平均 NIS 持续偏高 | 协方差偏小、遗漏输入、时间错位或离群测量 | 核对采样间隔与加速度输入;用静态记录检查测量噪声 |
| 平均 NIS 持续偏低 | 协方差偏大,或记录了更新后残差 | 核对记录位置,并检查是否只保留通过异常值筛选的测量 |
| 平均值达标,新息却长串同号 | 偏置或时间相关仍然存在 | 检查新息均值及滞后 1~10 拍的自相关,核对遗漏的运动项 |
例如传感器位置标准差为 2 m, 应填 4 m²,不能把标准差 2 直接当成方差。修改参数后固定 、,用没有参与调参的记录重新统计平均值、两侧越界数和新息自相关。
NIS 检查的是测量空间中的一致性;平均值接近 1,不能证明隐藏速度或整个状态协方差正确,也不能唯一确定 、。有真值时,还应分别检查位置、速度的 RMSE 和状态区间覆盖率。genui{"citation":{"ref":"turn7view1"}}