
自动控制 / 系统课时
带噪测量为何不等于真实状态
带噪测量为何不等于真实状态
同一辆静止小车的位置读数可能前后跳动,把这些读数直接当作真实位置,甚至据此计算速度,就会误判运动。本文用五次位置测量区分真实状态、传感器测量和估计结果,并通过可复现的 Python 实验核对误差。
学习目标
- 用位置与测量噪声解释 。
- 复现 0.1 s 采样下的位置抖动及差分速度。
- 检查平均估计的适用条件,识别固定偏差和运动滞后。
给真值、测量和估计分别命名
只考虑沿直线运动的小车,选位置 和速度 作为状态, 表示采样序号。位置传感器只报告位置读数,单次测量没有直接给出速度。
| 量 | 含义 | 本例 |
|---|---|---|
| 真实状态 | 物体实际的位置与速度 | 位置 10.0 m,速度 0 m/s |
| 测量值 | 传感器返回的读数 | 第一次读到 10.2 m |
| 估计值 | 根据测量与假设算出的结果 | 假设静止,五次读数均值为 10.0 m |
采用最简单的加性测量模型 ,其中 是位置测量噪声,单位为米。测量与状态通过测量模型关联;卡尔曼滤波利用观测修正状态估计,也保留两者的区别。genui{"citation":{"ref":"turn3view0"}}
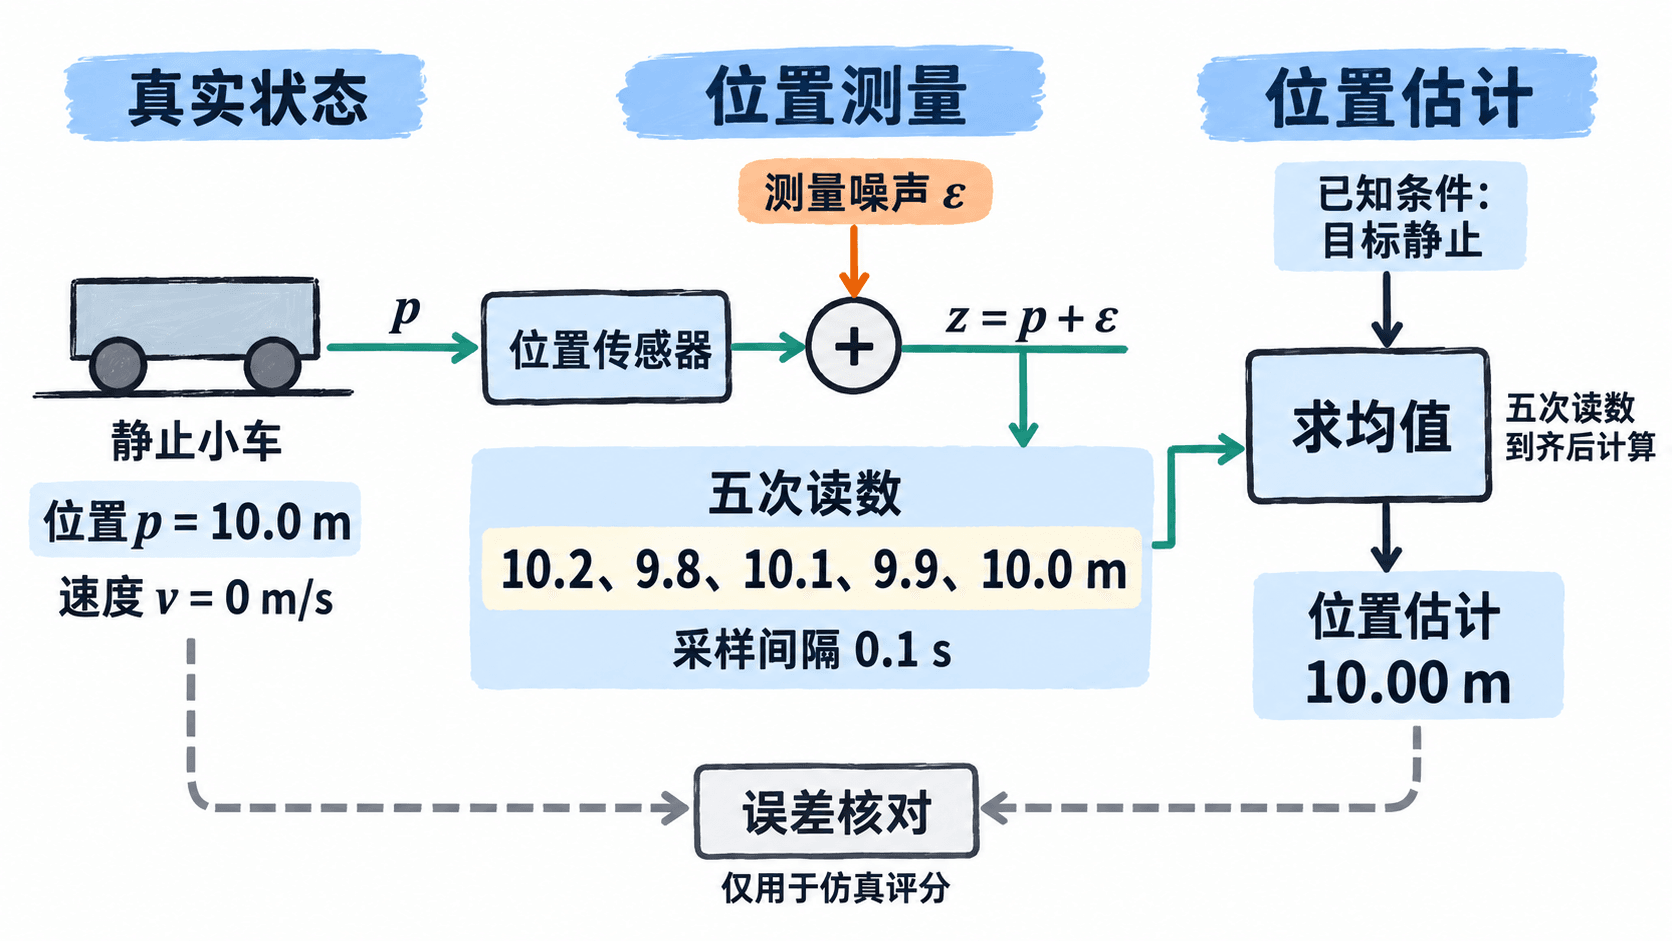
真值用于仿真生成数据和事后评分;估计计算只接收测量与已知假设。真实设备运行时,通常无法直接读取精确真值,不能拿它帮助估计器“答题”。
位置抖动怎样变成速度跳变
设小车始终停在 10.0 m,每隔 0.1 s 采样一次。前两次读数分别为 10.2 m、9.8 m;若直接用相邻位置差除以时间间隔,就得到:
代入得到 m/s,真实速度却是 0。差分把相邻位置误差之差也除以采样间隔,因此较小的位置抖动可能变成明显的速度跳变。
单次位置读数不能说明速度;连续位置读数结合运动假设可以用于估计速度,但仍须处理噪声,不能把差分结果直接当作真实运动。
运行可复现的五次测量
下面的完整脚本适用于 Python 3.8 及以上版本,只用标准库。噪声采用人为给定的五个数,便于逐项核对,并非随机抽样。五次采样时刻依次为 0.0、0.1、0.2、0.3、0.4 s。
import math

true_position = 10.0
dt = 0.1
noise = [0.2, -0.2, 0.1, -0.1, 0.0]
# 真值只用于生成仿真测量和事后评分。
measurements = [true_position + error for error in noise]

# 差分会把相邻读数的噪声差也除以采样间隔。
speeds = [
    (b - a) / dt
    for a, b in zip(measurements, measurements[1:])
]

# 已知目标静止,才用五次读数估计同一个位置。
estimate = sum(measurements) / len(measurements)
rmse = math.sqrt(
    sum((z - true_position) ** 2 for z in measurements)
    / len(measurements)
)

print('测量位置(m):', ', '.join(f'{z:.1f}' for z in measurements))
print('差分速度(m/s):', ', '.join(f'{v:.1f}' for v in speeds))
print(f'五次均值(m): {estimate:.2f}')
print(f'原始位置RMSE(m): {rmse:.3f}')
预期输出:
测量位置(m): 10.2, 9.8, 10.1, 9.9, 10.0
差分速度(m/s): -4.0, 3.0, -2.0, 1.0
五次均值(m): 10.00
原始位置RMSE(m): 0.141
RMSE 是均方根误差:将每个位置误差平方,求平均后开方,单位仍是米。五次均值恰好等于真值,是因为这组误差之和为零;即使噪声总体均值为零,有限次测量的平均误差也不保证为零。
让估计经得起两项检查
本例只演示静止目标的平均估计,没有实现卡尔曼滤波。它要等五次读数到齐才能给出这个均值,不能把该结果当作第一次测量时就已获得的在线估计。
- 检查固定偏差。 让五个读数都增加 0.3 m,均值就变为 10.30 m。重复平均不能自动消除共同偏差,需要校准传感器或单独建模偏差。
- 检查运动滞后。 若小车以 1.0 m/s 匀速运动,五个无噪位置为 10.0、10.1、10.2、10.3、10.4 m,均值为 10.2 m。当作最新位置使用时,会比 10.4 m 落后 0.2 m,等效滞后 0.2 s。
估计不保证每一时刻都更准。应与同一时刻的真值比较,而非只看曲线平滑;仿真中分别记录真值、测量和估计,检查位置误差,需要速度时再单独检查速度误差。