
自动控制 / 系统课时
用新息衡量预测与测量的偏差
用新息衡量预测与测量的偏差
预测位置是10米,传感器却读到13米,这3米差距是否值得警惕?本篇先把状态预测映射成传感器读数,再推导新息及其协方差,用一组位置、速度数据说明:偏差的大小必须结合预测和测量各自的不确定性解释。
学习目标
- 正确计算二维位置、速度状态对应的一维位置新息,明确做差顺序。
- 从预测误差与测量噪声推导新息协方差,区分方差与标准差。
- 用 NumPy 计算标准化新息,解释3米偏差在给定模型下的统计意义。
在测量空间计算偏差
设本拍真实状态为 ,包含位置和速度。 表示仅使用此前数据得到的本拍先验估计;上标减号表示“尚未用本拍测量更新”,不是负数。线性观测模型及预测观测为:
其中 是本拍测量噪声。新息又叫更新前残差,需要先拿到本拍测量,再用它减去尚未更新的预测观测:
若状态有 个分量、测量有 个分量,则 为 矩阵,新息是 维向量。本例 、,传感器只测位置,所以不能把一个位置读数直接减去包含位置、速度的整个状态。
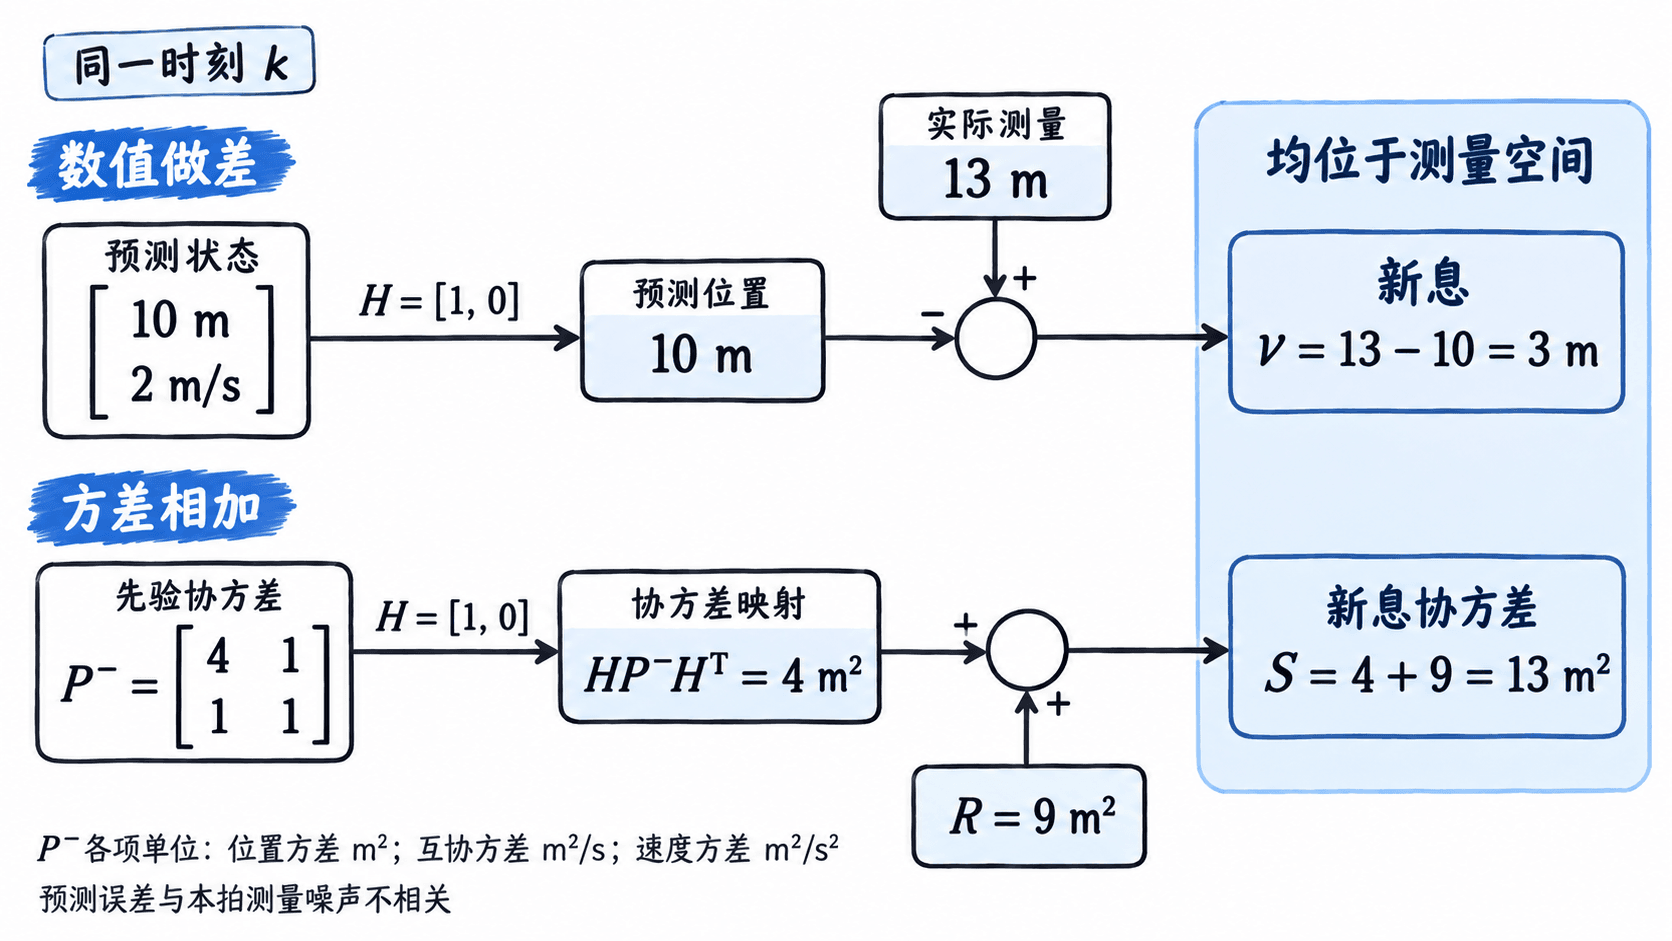
取预测位置10米、预测速度2米/秒,,实测位置13米。预测观测为10米,新息为 米。正号只说明测量大于预测,不能据此断定真实位置高了3米,也不能判定传感器存在正偏差。
从两种误差推导新息协方差
令先验估计误差 ,其协方差为 。以下统计量均以此前测量为条件,省略条件记号。假设测量噪声均值为零、协方差为 ,并与先验误差不相关。代入观测模型可得:
新息同时包含状态预测误差在测量空间中的投影,以及本拍传感器噪声。对上式取协方差;线性映射产生 ,两个交叉协方差项因不相关而为零,因此:
是 的测量空间协方差,通常不等于状态协方差 ,也不等于传感器噪声协方差 。genui{"citation":{"ref":"turn2view0"}}
延续上面的读数,给定以下协方差数值;状态分量依次采用米和米/秒作为单位:
其中位置方差为4平方米,速度方差为 ,位置与速度的互协方差为 。传感器位置噪声标准差为3米,因此 平方米;不能直接把3当作方差。
由于 只选位置, 平方米,得到 平方米。 不是本次新息的平方 ;它表示模型预期的偏差散布,只改变这一次读数不会改变本例的 。
用 NumPy 复算同一例子
在已安装 NumPy 的 Python 3 环境中运行下面的完整脚本。x_pred 和 z 使用一维数组表示向量,H、P_pred、R 保持二维;本例新息形状必须为 (1,),S 的形状必须为 (1, 1)。
除新息和 外,脚本还计算标量标准化新息 ,以及归一化新息平方 。二者均无量纲;标量情况下 。
import numpy as np

# 状态顺序固定为位置、速度;协方差使用本拍更新前的值。
x_pred = np.array([10.0, 2.0])
P_pred = np.array([[4.0, 1.0], [1.0, 1.0]])
H = np.array([[1.0, 0.0]])
R = np.array([[9.0]])
z = np.array([13.0])

# 先映射到测量空间,再计算偏差和对应的不确定性。
z_pred = H @ x_pred
innovation = z - z_pred
S = H @ P_pred @ H.T + R

# 本例只有一个位置读数,标准差可直接由唯一的方差开方。
sigma = np.sqrt(S[0, 0])
normalized = innovation[0] / sigma
# 解线性方程计算二次型,不显式构造 S 的逆矩阵。
nis = float(innovation @ np.linalg.solve(S, innovation))

print(f"predicted_position = {z_pred[0]:.3f} m")
print(f"innovation = {innovation[0]:.3f} m")
print(f"S = {S[0, 0]:.3f} m^2")
print(f"innovation_std = {sigma:.3f} m")
print(f"normalized_innovation = {normalized:.3f}")
print(f"NIS = {nis:.3f}")
预期输出:
predicted_position = 10.000 m
innovation = 3.000 m
S = 13.000 m^2
innovation_std = 3.606 m
normalized_innovation = 0.832
NIS = 0.692
np.linalg.solve(S, innovation) 求解 ,再用 得到 NIS;该接口要求系数矩阵是满秩方阵。不要把矩阵乘法 @ 改成逐元素乘法 *。genui{"citation":{"ref":"turn2view1"}}
怎样解释这一次偏差
在线性高斯模型、先验分布和噪声设定都正确时,给定此前测量,新息服从 。零均值描述重复试验的统计性质,不要求每一拍新息都等于零。本例3米只相当于约0.832个标准差,与所设的不确定性尺度相容。
若另一组已正确标定的条件给出 平方米,同样的3米偏差就达到6个标准差。因此,固定使用“超过3米就是异常”的规则,无法适应不同传感器精度或不同预测不确定性。
多维测量应使用完整 计算 NIS。逐分量除以各自标准差只能调整尺度,不能消除测量之间的相关性。若 奇异,应检查是否重复使用同一读数却错误处理相关性,以及协方差和矩阵构造。有效的 半正定且 正定时, 应当正定。
实际记录时,先保存本拍的 和 ,再进行状态更新。更新后的 是另一种残差,其中 已经使用了同一测量;不能用它替换新息来评价原始预测。
可以先记录连续100帧的标准化新息:样本均值持续偏离零时,优先核对传感器偏置、时间戳和观测模型;标准化新息或 NIS 频繁偏大时,再检查运动模型及噪声参数。
100帧只是记录窗口示例,有限样本的均值不必恰好为零,单次 NIS 小也不能证明模型正确。这些现象是排查线索;由于新息还包含预测误差,不应直接把它的样本方差当作 。