
自动控制 / 系统课时
卡尔曼增益如何权衡两种信息
卡尔曼增益如何权衡两种信息
预测位置为10米、传感器读到12米时,不能仅凭差值决定该相信谁。本文把预测误差与测量噪声写成方差,推导使均方误差最小的卡尔曼增益,再用可运行示例验证不同噪声条件下的融合结果。
学习目标
- 推导直接测量位置时的增益 。
- 用具体方差计算预测权重、测量权重与融合位置。
- 识别方差误填,以及把多维增益当作百分比的错误。
把预测和测量放在同一尺度
只考察同一采样时刻的一维位置。用 表示未知真实位置, 表示收到当前读数前的预测, 表示更新后的估计。上标减号、加号表示更新前后,不代表数值正负。
传感器直接测量位置,即观测矩阵 ,测量模型为 ,其中 是测量噪声。设本次输入如下; 描述预测误差, 描述传感器噪声,两者都是方差。
| 信息来源 | 本次数值 | 误差方差 | 对应标准差 |
|---|---|---|---|
| 模型预测 | |||
| 位置测量 |
用测量与预测的差,也就是残差,修正预测:
这里残差为 。在 的标量情形下, 是测量权重, 是预测权重;增益决定向测量值靠近多少。genui{"citation":{"ref":"turn1search3"}}
从最小均方误差求出增益
定义预测误差 。假设 与 都是零均值、互不相关,方差分别为 与 。由更新式减去真实位置,可得更新后的误差:
互不相关使交叉项的期望为零,因此任意候选增益对应的均方误差为:
把两种方差视为已知,对 求导并令导数等于零:
解得卡尔曼增益:
只要 ,二阶导数 ,这就是唯一最小值。代回后得到 ;两种方差都为正时,融合误差方差小于其中任何一种。
本例得到 ,于是 ,。直接平均相当于 ,其均方误差为 ,高于最优选择。
这里的最优性针对上述线性无偏融合,不要求高斯分布,也不保证每一次更新都更接近未知真值。若还满足独立高斯条件,融合结果可进一步解释为精确的高斯后验。
噪声变化怎样移动融合结果
保持预测位置、测量值和 不变,只把 依次设为 、、。增益依次为 、、,融合位置依次为 、、。测量越不确定,本次修正越小。
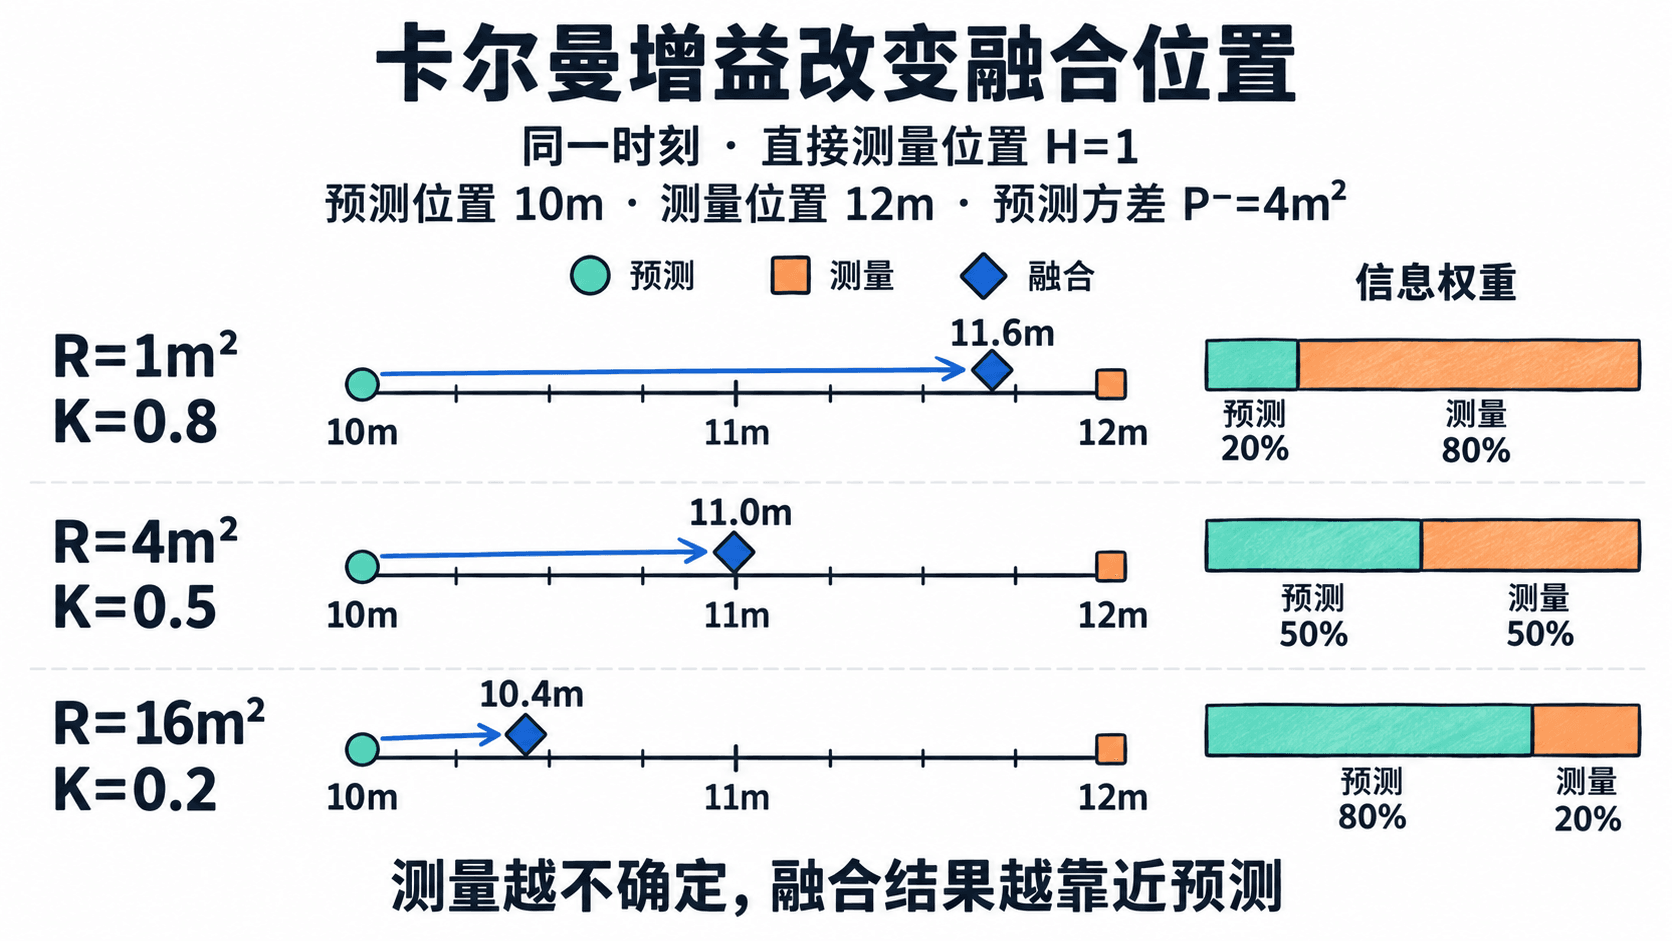
反过来,固定 ,把预测方差从 增至 ,增益就从 增至 。这表示预测更不可靠,应让同一条测量承担更大的修正权重。
运行一次噪声对照实验
以下代码适用于 Python 3.8 及以上,仅使用标准库,在 Python 编辑器中运行完整代码即可。四组参数各做一次独立更新;位置单位为米,方差单位为平方米。函数也拒绝非有限输入、负方差与总方差为零的情况。
from math import isfinite

def update_position(x_pred, p_pred, z, r):
    # 方差必须有限且非负,总方差为零时不能做除法。
    if not all(isfinite(value) for value in (x_pred, p_pred, z, r)):
        raise ValueError('inputs must be finite')
    if p_pred < 0 or r < 0 or p_pred + r <= 0:
        raise ValueError('invalid variances')
    gain = p_pred / (p_pred + r)
    x_post = x_pred + gain * (z - x_pred)
    # 保留两项误差贡献,对应推导中的均方误差。
    p_post = (1 - gain) ** 2 * p_pred + gain ** 2 * r
    return gain, x_post, p_post

def main():
    x_pred, z = 10.0, 12.0
    # 每组均从相同的预测和测量开始,不是连续四次更新。
    cases = [(4.0, 1.0), (4.0, 4.0), (4.0, 16.0), (16.0, 4.0)]
    print('P_pred R K x_post P_post')
    for p_pred, r in cases:
        gain, x_post, p_post = update_position(x_pred, p_pred, z, r)
        print(f'{p_pred:.1f} {r:.1f} {gain:.2f} {x_post:.2f} {p_post:.2f}')

if __name__ == '__main__':
    main()
预期输出
P_pred R K x_post P_post
4.0 1.0 0.80 11.60 0.80
4.0 4.0 0.50 11.00 2.00
4.0 16.0 0.20 10.40 3.20
16.0 4.0 0.80 11.60 3.20前三行验证测量方差增大时,增益与修正量同时减小。第一、第四行的两种方差都相差4倍,因此增益和融合位置相同,但后验方差相差4倍:相同权重不代表相同估计精度。
还可把任一组的测量值改成预测值10,检查结果仍为10,而方差照常缩小;这只在新测量误差与预测误差不相关时成立。每次标量更新的时间和额外空间复杂度均为 。
推广到位置与速度时的边界
同时估计位置和速度、只测位置时, 是 矩阵,。先计算残差协方差 ;当 可逆时,增益为:
此时 是 列向量,把一维位置残差映射成位置与速度的两项修正。这一形式来自一般线性卡尔曼更新。genui{"citation":{"ref":"turn3view1"}}
由该式可知,位置与速度的预测误差协方差为零时,这一次位置测量不会直接修正速度。一般增益元素可能带单位,也不保证处于 到 之间,不能统一读成百分比。
实际计算前,至少检查以下三件事:
- 填写方差。 传感器标准差为 时,应填 ,不能填2;一次残差的平方也不能直接当作已知的噪声方差。
- 使用预测协方差。 对状态空间中直接叠加过程噪声的模型,,其中 是状态转移矩阵, 已是该采样间隔内的状态过程噪声协方差。标量例子若 、上一拍方差为3、,本拍应使用 ,不能用 代替。genui{"citation":{"ref":"turn3view2"}}
- 检查误差假设。 同一读数重复更新会重复计算信息;传感器固定偏高 应先校准,调节 不能使偏差自动消失。
标准线性滤波中的增益由协方差和观测模型决定,不随当前残差大小自动改变。在 、 不变时,即使读数跳到100米,增益仍为0.8。因此,异常读数需要另外检测,不能把卡尔曼增益当作自动拒绝异常值的开关。