
游戏客户端架构 / 系统课时
穿墙问题该查速度还是碰撞查询
穿墙问题该查速度还是碰撞查询
角色在低速下碰撞正常,一旦冲刺、瞬移或帧率下降就突然穿过墙壁,问题不一定是移动速度设置错误。本课从实际移动轨迹出发,区分离散碰撞检测、连续碰撞检测和移动前预查询,并建立一套能够定位与修复高速穿透的排查方法。
学习目标
- 理解为什么高速位移会绕过离散碰撞检测。
- 区分刚体连续碰撞与角色控制器主动预检测的适用场景。
- 使用 Unity 查询 API 实现可验证的防穿墙移动。
穿墙为什么常在高速时出现
普通离散碰撞检测主要检查物理更新时刻的物体位置。如果角色在上一次物理更新时位于墙壁左侧,下一次已经移动到右侧,而两个位置都没有与墙体重叠,物理系统就可能无法发现中途穿过墙壁的过程。
假设角色速度为 30 米每秒,物理更新时间间隔为 0.02 秒,那么单次更新位移为:
如果障碍物厚度仅为 0.1 米,这次位移就可能跨越整个障碍物。这里的 0.6 米不是固定的穿透阈值,实际是否穿透还取决于碰撞体尺寸、运动轨迹以及检测模式。
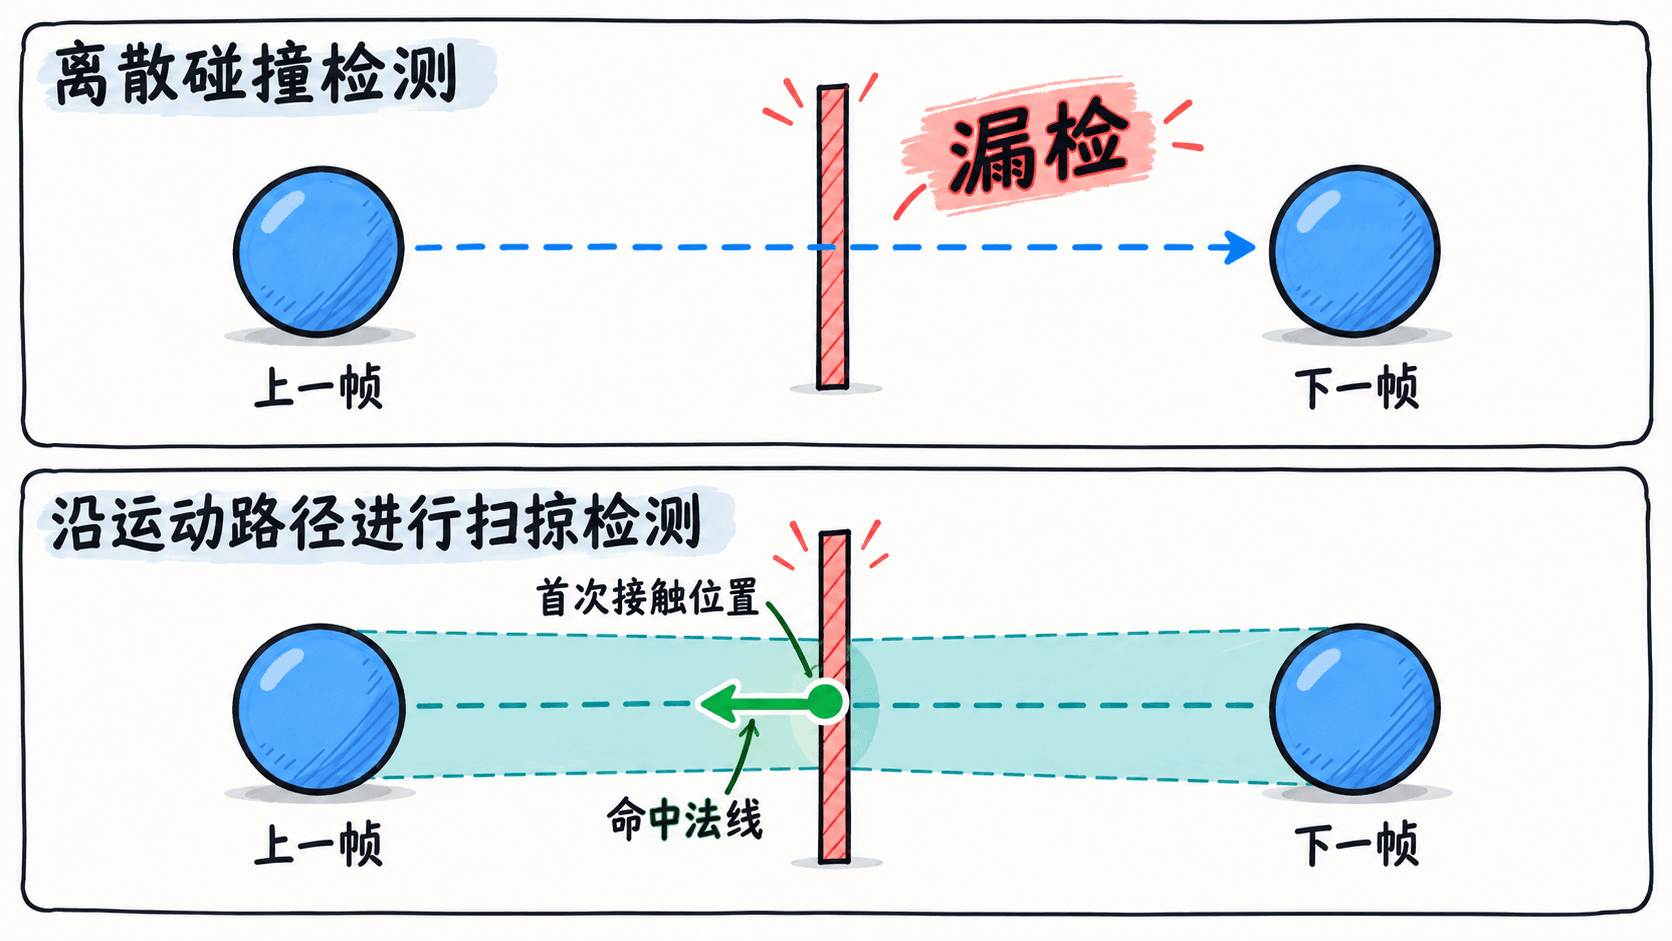
因此,速度大只是提高穿透风险的条件,真正需要检查的是:移动路径是否经过连续碰撞约束,还是只依赖移动前后的位置检测。
先确认角色究竟如何移动
排查时先找到唯一负责改变角色位置的代码,重点确认运动发生在 Update、FixedUpdate、物理 API 还是 Transform 直接赋值中。不同方式的修复路径不同。
| 移动方式 | 重点检查 | 常见处理方向 |
|---|---|---|
transform.position 直接赋值 |
是否跳过路径检测 | 移动前做 Sweep 查询 |
Rigidbody.MovePosition |
刚体类型、检测模式和调用时机 | 在 FixedUpdate 中移动并验证 CCD 支持情况 |
Rigidbody 速度驱动 |
离散检测是否漏检 | 选择适合的连续碰撞检测模式 |
CharacterController.Move |
输入位移、碰撞配置和调用次数 | 使用返回的碰撞结果排查,并检查额外位移代码 |
Unity 的 Rigidbody.collisionDetectionMode 提供不同碰撞检测模式,但不是所有模式都适合所有刚体类型。例如 ContinuousDynamic 主要面向高速动态刚体,连续检测还受到 Collider 类型、目标物体和运动方式的约束。
不要认为开启连续检测就能修复所有穿墙问题。Transform 瞬移、物体生成时已经重叠、非标准运动路径、异常碰撞层设置等问题,可能需要独立处理。
使用连续检测还是移动前预查询
两类方案解决的问题相似,但责任边界不同。
刚体连续碰撞检测由物理引擎在支持的条件下处理高速运动碰撞,适合由 Rigidbody 物理运动驱动的角色或物体。基于扫掠的 CCD 关注两次物理状态之间的碰撞路径;推测式 CCD 使用扩展的潜在接触信息,能够覆盖部分扫掠方案难以处理的运动,但可能出现误接触。
移动前预查询由角色控制代码主动检查下一次位移的路径。它适合自定义运动控制器、冲刺技能以及希望明确控制停止位置或滑动行为的系统。对有体积的角色,应优先使用与角色碰撞形状匹配的球体或胶囊体 Sweep,而不是仅从角色中心发出一条 Raycast。
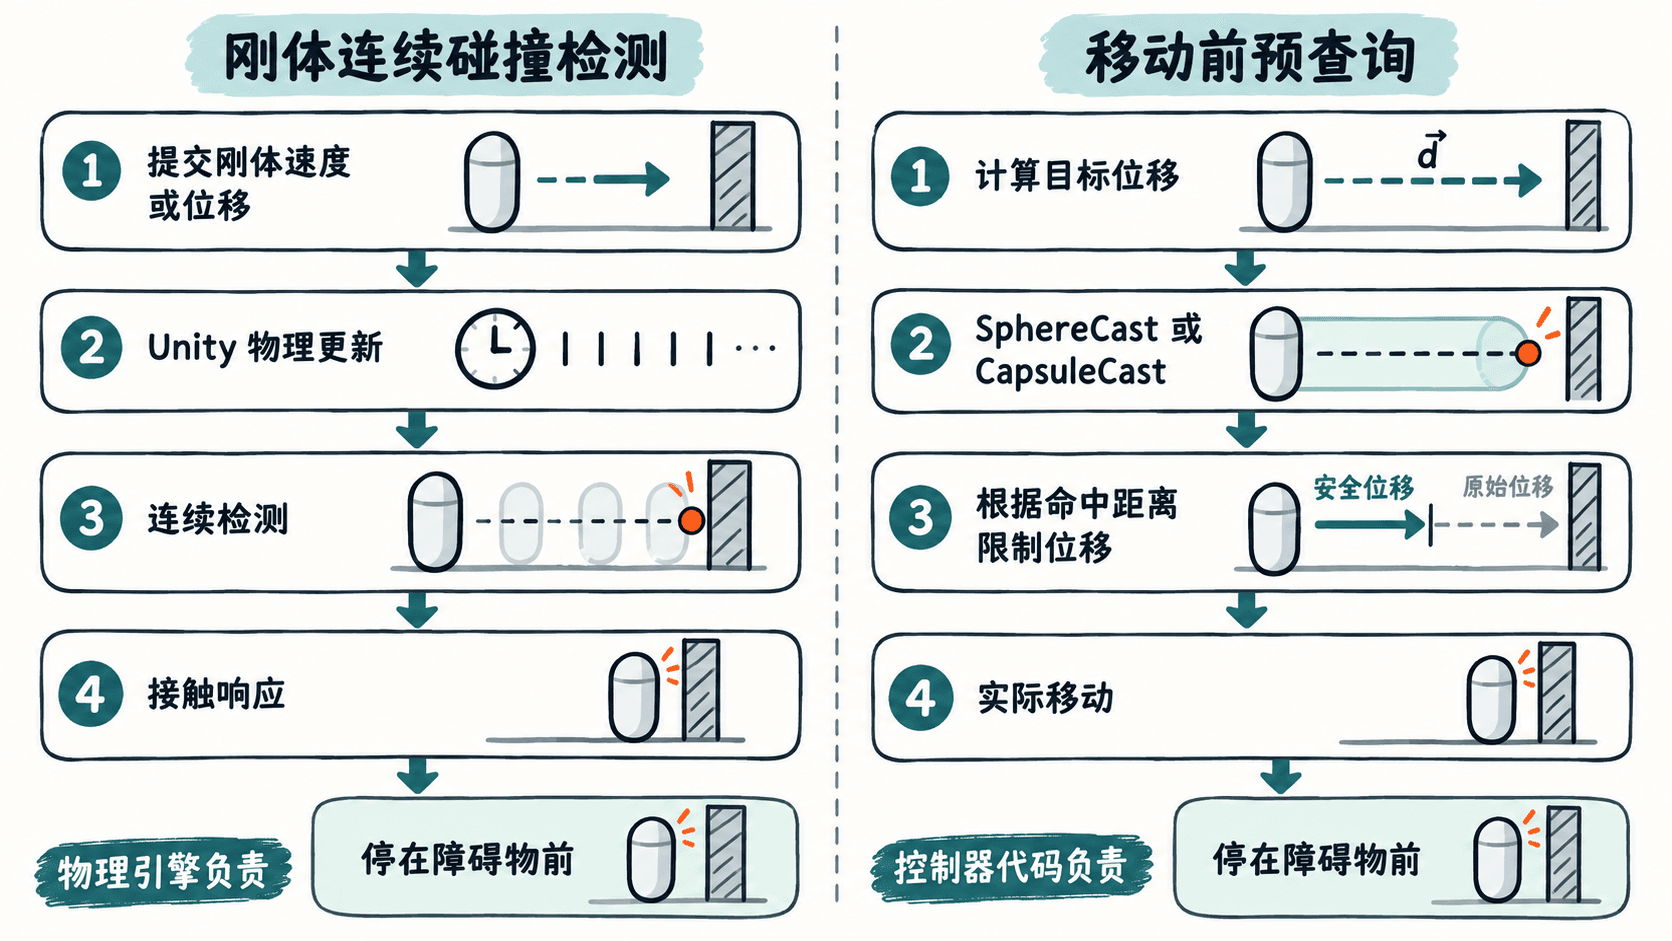
对于需要自动推动动态物体、受冲量影响的对象,优先评估刚体物理方案;对于强调精确操控、明确碰撞滑动规则的角色,自定义 Sweep 控制器更容易控制行为。若使用两种方案,也应明确谁拥有最终位置写入权,避免互相覆盖。
用 SphereCast 预防跨帧穿墙
下面通过 Physics.SphereCast 在移动前检查完整位移路径。相比单条射线,它能考虑球形角色的体积,在即将碰撞时停在障碍物前方。
示例使用 Unity 旧版 Input Manager,角色没有 Rigidbody 或自身 Collider,也不处理重力。创建空物体挂载 SafeDashMover,把墙体设置到独立 Layer,并配置 obstacleMask。角色初始球体必须位于障碍物外侧。
using UnityEngine;

public class SafeDashMover : MonoBehaviour
{
    [SerializeField] private float speed = 12f;
    [SerializeField] private float radius = 0.3f;
    [SerializeField] private float skinWidth = 0.02f;
    [SerializeField] private LayerMask obstacleMask;

    private void Update()
    {
        // 本帧完整位移必须作为查询距离,避免高速时只检测短距离。
        Vector3 input = new Vector3(
            Input.GetAxisRaw("Horizontal"), 0f,
            Input.GetAxisRaw("Vertical"));

        Vector3 delta = Vector3.ClampMagnitude(input, 1f)
                        * speed * Time.deltaTime;
        float distance = delta.magnitude;
        if (distance < 0.0001f) return;

        Vector3 direction = delta / distance;
        bool blocked = Physics.SphereCast(
            transform.position, radius, direction,
            out RaycastHit hit, distance + skinWidth,
            obstacleMask, QueryTriggerInteraction.Ignore);

        // 保留安全间隔;查询命中也不能移动超过本帧目标距离。
        float allowedDistance = blocked
            ? Mathf.Clamp(hit.distance - skinWidth, 0f, distance)
            : distance;

        transform.position += direction * allowedDistance;
    }
}
验证步骤:
- 创建薄墙,添加 Box Collider,并确保墙体 Layer 已包含在
Obstacle Mask中。 - 把空物体放到墙体前方,确认角色起始位置和墙体没有重叠。
- 先设置低速测试,再把
Speed提高到 100 或更高,保持相同输入方向。 - 使用 Game 视图观察运动是否止于墙前,必要时暂时降低运行帧率进行复测。
预期结果:即使某帧理论位移大于墙厚,球形查询仍沿整个移动路径寻找第一个命中位置,角色在墙前停止,不会直接跳到墙后。未命中障碍物时,角色按照输入移动完整距离。
按固定顺序定位穿透根因
当上述安全移动方案仍出现异常时,不要立即减小速度。建议按现象、查询、位移写入三个层次排查。
- 复现条件:记录实际速度、
Time.deltaTime、起始位置、目标位置和墙体厚度,确认是否只在大位移时出现。 - 碰撞对象:检查墙体 Collider 是否启用、是否为 Trigger、Layer Mask 是否包含该墙体,以及查询是否正确忽略 Trigger。
- 查询范围:检查 Sweep 起点、半径、方向和距离,确认查询至少覆盖本帧目标位移。
- 位置写入:搜索是否还有其他脚本在查询后写入
transform.position、Rigidbody.position或执行瞬移。 - 初始重叠:若角色一开始就在墙内,检查出生点、存档恢复位置及传送落点的有效性。
- 物理设置:若使用 Rigidbody,核对 Collider 支持情况、碰撞检测模式及物理更新频率,不混用互相冲突的移动方式。
若项目使用刚体速度驱动,可在现有刚体组件上检查其检测模式。下面是一个独立的最小配置示例,要求对象拥有非运动学 Rigidbody 和受该 CCD 模式支持的 Collider,且目标碰撞场景符合 Unity 对连续检测的约束。
using UnityEngine;

[RequireComponent(typeof(Rigidbody))]
public class FastBodySetup : MonoBehaviour
{
    private void Awake()
    {
        Rigidbody body = GetComponent<Rigidbody>();
        // 针对受支持的高速动态刚体启用扫掠式连续检测。
        body.isKinematic = false;
        body.collisionDetectionMode = CollisionDetectionMode.ContinuousDynamic;
    }
}
预期结果:进入 Play 模式后,组件的 Collision Detection 模式为 Continuous Dynamic。这一配置可以降低受支持场景中的高速穿透风险,但不保证任意 Transform 位移或所有碰撞组合都获得连续检测。
用回归场景确认问题真正解决
最终至少保留四组测试:低速撞厚墙、高速撞薄墙、斜向撞墙以及出生点与障碍物重叠。前三组用于确认路径检测和接触响应,最后一组用于验证独立的解穿透逻辑,而不是期待 Sweep 自动处理。
同时测试不同帧率,并确认调整帧率不会破坏碰撞结果。可以通过 Debug.DrawRay 辅助显示运动方向,但注意它只能显示一条中心线,并不能代表球形或胶囊形 Sweep 的真实体积。
穿墙问题的排查结论应落到明确原因:究竟是单帧位移过大、碰撞路径没有被查询、检测模式不适用,还是碰撞后另一次位置写入覆盖了安全结果。 只有确认根因,才能选择提高检测精度、增加预查询或修复移动代码,而不是依靠盲目限速掩盖问题。