
游戏客户端架构 / 系统课时
不同移动模式怎么共用一套参数
不同移动模式怎么共用一套参数
当角色同时支持行走、奔跑、蹲伏和冲刺时,如果每种模式都维护独立的移动代码,调整加速度或转向规则就容易产生不一致。本课建立共享基础参数与模式系数的组合机制,让四种模式共用同一套运动计算逻辑。
学习目标
- 区分所有模式共享的运动参数与各模式专属的覆盖参数。
- 使用数据驱动方式实现四种模式的速度和加速度调整。
- 验证模式优先级、速度过渡和参数修改的实际效果。
把共享参数与模式差异分开
移动控制器通常具有三类基础参数:基础速度决定默认移动能力,加速度决定当前速度靠近目标速度的快慢,转向角速度决定角色朝向变化的上限。这些参数属于统一的运动模型,不需要为每种模式复制一套计算过程。
模式只负责提供与默认运动能力的差异。例如,奔跑提高速度,蹲伏降低速度,冲刺同时提高速度与加速度。可以将模式差异表示为两个系数:
speedFactor:目标速度相对于基础速度的倍数。accelerationFactor:加速度相对于基础加速度的倍数。
实际目标速度等于基础速度乘以速度系数,实际加速度等于基础加速度乘以加速度系数。转向速度暂时保持共享,后续确有需求时再加入模式覆盖字段。
| 模式 | 速度系数 | 加速度系数 | 设计意图 |
|---|---|---|---|
| Walk | 1.00 | 1.00 | 默认移动 |
| Run | 1.60 | 1.00 | 提高持续移动速度 |
| Crouch | 0.45 | 0.80 | 降低速度并保持较柔和的变化 |
| Sprint | 2.00 | 1.50 | 快速加速到更高速度 |
这些数值是用于演示的初始方案,并非通用标准。实际项目应根据角色尺寸、地图距离和操作手感调整。
让四种模式汇入同一条运动链路
模式选择只决定本帧使用哪组系数。选出系数之后,所有模式都经过相同的目标速度计算、速度逼近和位移执行过程。
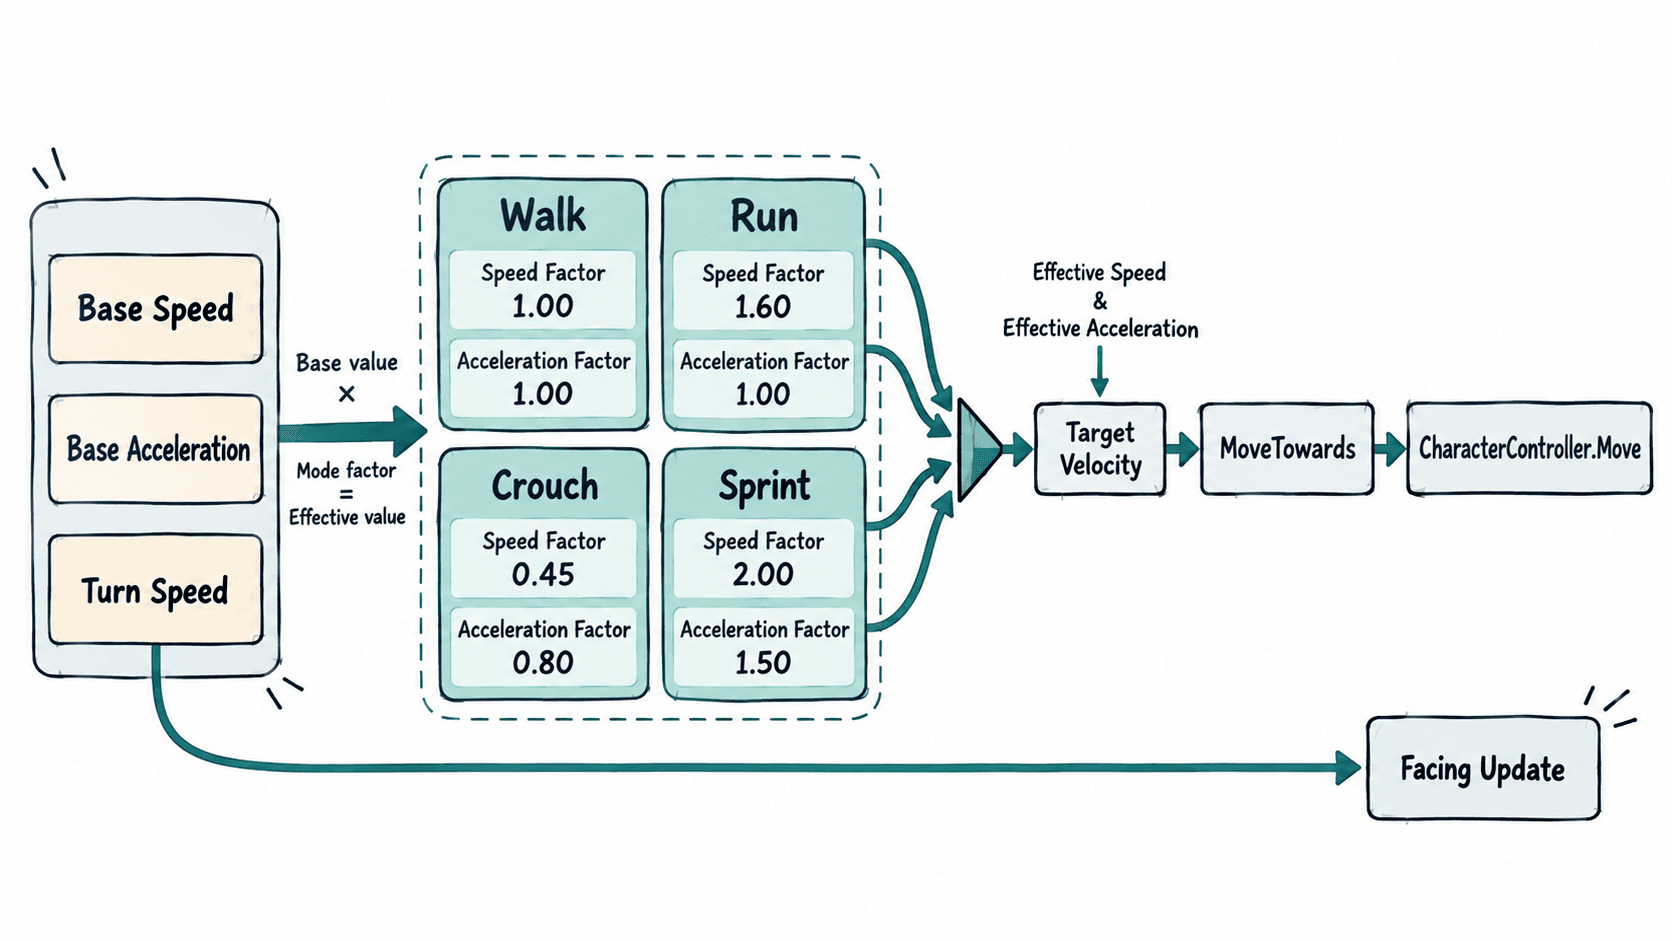
模式选择还需要明确优先级。这里采用蹲伏高于冲刺、冲刺高于奔跑、奔跑高于行走的规则,同时按住多个模式按键时只采用最高优先级模式。方向输入为零时,目标水平速度始终为零,即使模式按键仍被按住,也不会凭空产生移动。
在 Unity 中实现共享移动逻辑
下面使用 Unity 的 CharacterController 实现一个可运行示例。创建 Capsule 对象并添加脚本 SharedModeMotor.cs,确保对象带有 CharacterController 组件。示例使用旧 Input Manager 的默认 Horizontal、Vertical 轴,因此项目的 Active Input Handling 需要支持旧输入系统。
using UnityEngine;

[RequireComponent(typeof(CharacterController))]
public class SharedModeMotor : MonoBehaviour
{
    [System.Serializable]
    public struct ModeScale
    {
        public float speedFactor;
        public float accelerationFactor;
    }

    [Header("Shared Parameters")]
    [SerializeField, Min(0.01f)] private float baseSpeed = 3f;
    [SerializeField, Min(0.01f)] private float baseAcceleration = 12f;
    [SerializeField, Min(0.01f)] private float turnSpeed = 540f;

    [Header("Mode Overrides")]
    [SerializeField] private ModeScale walk = new ModeScale { speedFactor = 1f, accelerationFactor = 1f };
    [SerializeField] private ModeScale run = new ModeScale { speedFactor = 1.6f, accelerationFactor = 1f };
    [SerializeField] private ModeScale crouch = new ModeScale { speedFactor = 0.45f, accelerationFactor = 0.8f };
    [SerializeField] private ModeScale sprint = new ModeScale { speedFactor = 2f, accelerationFactor = 1.5f };

    private CharacterController controller;
    private Vector3 horizontalVelocity;
    private float verticalVelocity;

    private void Awake()
    {
        controller = GetComponent<CharacterController>();
    }

    private void Update()
    {
        // 限制方向向量长度,避免斜向移动获得额外速度。
        Vector3 input = new Vector3(
            Input.GetAxisRaw("Horizontal"), 0f,
            Input.GetAxisRaw("Vertical")
        );
        input = Vector3.ClampMagnitude(input, 1f);

        ModeScale mode = SelectMode();
        float speed = baseSpeed * Mathf.Max(0f, mode.speedFactor);
        float acceleration = baseAcceleration * Mathf.Max(0.01f, mode.accelerationFactor);

        // 模式只改变参数,不改变运动计算流程。
        Vector3 targetVelocity = input * speed;
        horizontalVelocity = Vector3.MoveTowards(
            horizontalVelocity, targetVelocity,
            acceleration * Time.deltaTime
        );

        if (input.sqrMagnitude > 0.0001f)
        {
            Quaternion targetRotation = Quaternion.LookRotation(input);
            transform.rotation = Quaternion.RotateTowards(
                transform.rotation, targetRotation,
                turnSpeed * Time.deltaTime
            );
        }

        // CharacterController.Move 不会自动施加重力。
        if (controller.isGrounded && verticalVelocity < 0f)
            verticalVelocity = -2f;

        verticalVelocity -= 9.81f * Time.deltaTime;
        Vector3 motion = horizontalVelocity + Vector3.up * verticalVelocity;
        controller.Move(motion * Time.deltaTime);
    }

    private ModeScale SelectMode()
    {
        // 蹲伏优先于冲刺,冲刺优先于奔跑。
        if (Input.GetKey(KeyCode.LeftControl)) return crouch;
        if (Input.GetKey(KeyCode.E)) return sprint;
        if (Input.GetKey(KeyCode.LeftShift)) return run;
        return walk;
    }
}
预期结果:在有地面碰撞体的场景中进入 Play 模式,使用 WASD 移动,默认目标速度为每秒 3 个 Unity 单位;按住左 Shift 后目标速度提高到 4.8,按住 E 后提高到 6,按住左 Ctrl 后降低到 1.35。松开方向键时角色逐渐减速至停止,而不是瞬间将水平速度清零。角色转向始终使用共享的角速度限制。
这里的移动方向对应世界 XZ 平面。示例没有实现相机相对移动,蹲伏模式也仅降低移动速度,不会自动改变胶囊体高度或播放蹲伏动画。
参数覆盖容易出现的边界问题
速度与加速度不能混为一谈。 提高速度系数只会改变目标速度,不一定让角色更快达到目标。冲刺如果需要明显的爆发感,通常还需要提高加速度系数。
模式切换不应该直接重置实际速度。 当前速度应当连续保留,再由 MoveTowards 逐步逼近新的目标速度,否则行走切换冲刺或冲刺退出时会出现突变。
模式优先级必须有确定规则。 同时按住蹲伏与冲刺键时,示例选择蹲伏,不会把两组系数相乘。这样可以避免互斥状态形成意外的组合速度。
参数需要合法范围。 负速度系数可能使角色反向移动,零加速度可能使残余速度无法消失。示例在计算时限制了系数下界,正式项目还应在配置校验阶段检查异常值。
如果冲刺包含持续时间、耐力消耗或冷却条件,应由独立的状态逻辑决定是否允许进入 Sprint,再将最终模式交给共享运动链路,而不是把耐力判断分散到位移计算中。
如何验证参数机制是否真正复用
可以在同一个测试场景中依次检查:
- 保持基础速度为 3,只改变 Run 的速度系数,确认 Walk 与 Sprint 的目标速度不受影响。
- 保持各模式系数不变,将基础速度改为 4,确认四种模式的目标速度都按比例提高。
- 在持续移动时切换 Walk、Run、Sprint,观察速度是否平滑变化,并同时测试蹲伏与冲刺键的优先级。
- 松开方向键,确认目标速度归零,角色最终停止;再调整共享转向速度,确认各模式都采用新的角速度限制。
当共享参数改变时,所有模式应表现出一致的基础运动规律;当某个模式的覆盖系数改变时,只应影响对应模式的运动目标。这就是参数复用机制最重要的验收条件。