
游戏客户端架构 / 系统课时
Local Space 和 World Space 怎么换
Local Space 和 World Space 怎么换
制作角色抬臂动画时,骨骼的局部旋转看起来正确,放进场景后却可能出现手臂偏移、方向颠倒或位置漂移。本课从父子骨骼的变换关系出发,解释 Local Space、Model Space 与 World Space 的转换方法,并通过可运行示例验证矩阵组合顺序,定位常见的动画姿态计算错误。
学习目标
- 区分骨骼局部空间、角色模型空间和场景世界空间。
- 理解骨骼层级中的矩阵组合顺序,能够计算子骨骼的世界位置。
- 使用数值验证排查旋转方向、父节点偏移和重复变换问题。
先分清三个坐标空间
骨骼动画中的位置和旋转必须相对于某个坐标系才有意义。同一个坐标值放在不同空间中,可能代表完全不同的位置。
Local Space(局部空间):描述骨骼相对于父骨骼的变换。例如,前臂骨骼的局部旋转通常相对于上臂骨骼定义。当上臂转动时,即使前臂自己的局部变换不变,它在场景中的位置和方向也会改变。
Model Space(模型空间):描述骨骼相对于角色模型根坐标系的变换。计算时,从骨架根节点开始,把沿途各级骨骼的局部变换逐级组合。它也常被称为 Skeleton Space 或 Component Space,具体名称取决于引擎。
World Space(世界空间):描述骨骼相对于场景全局坐标系的变换。角色在场景中的平移、旋转和缩放,会进一步影响所有骨骼的世界变换。
例如,角色站在世界位置 (10, 0, 0),右手相对于角色模型根节点的位置是 (0.5, 1.2, 0)。如果角色未发生旋转和缩放,右手世界位置是 (10.5, 1.2, 0);但如果角色旋转了 90°,就不能再直接把两个位置相加。
父子骨骼怎样组合变换矩阵
三维变换通常使用齐次坐标和 4×4 矩阵统一表示平移、旋转与缩放。一个局部变换矩阵可以由平移矩阵 T、旋转矩阵 R 和缩放矩阵 S 组合而成。
本文采用列向量约定:变换矩阵写在向量左侧,矩阵组合从右向左生效。对于常见的先缩放、再旋转、最后平移的变换,矩阵写作 $M=TRS$。
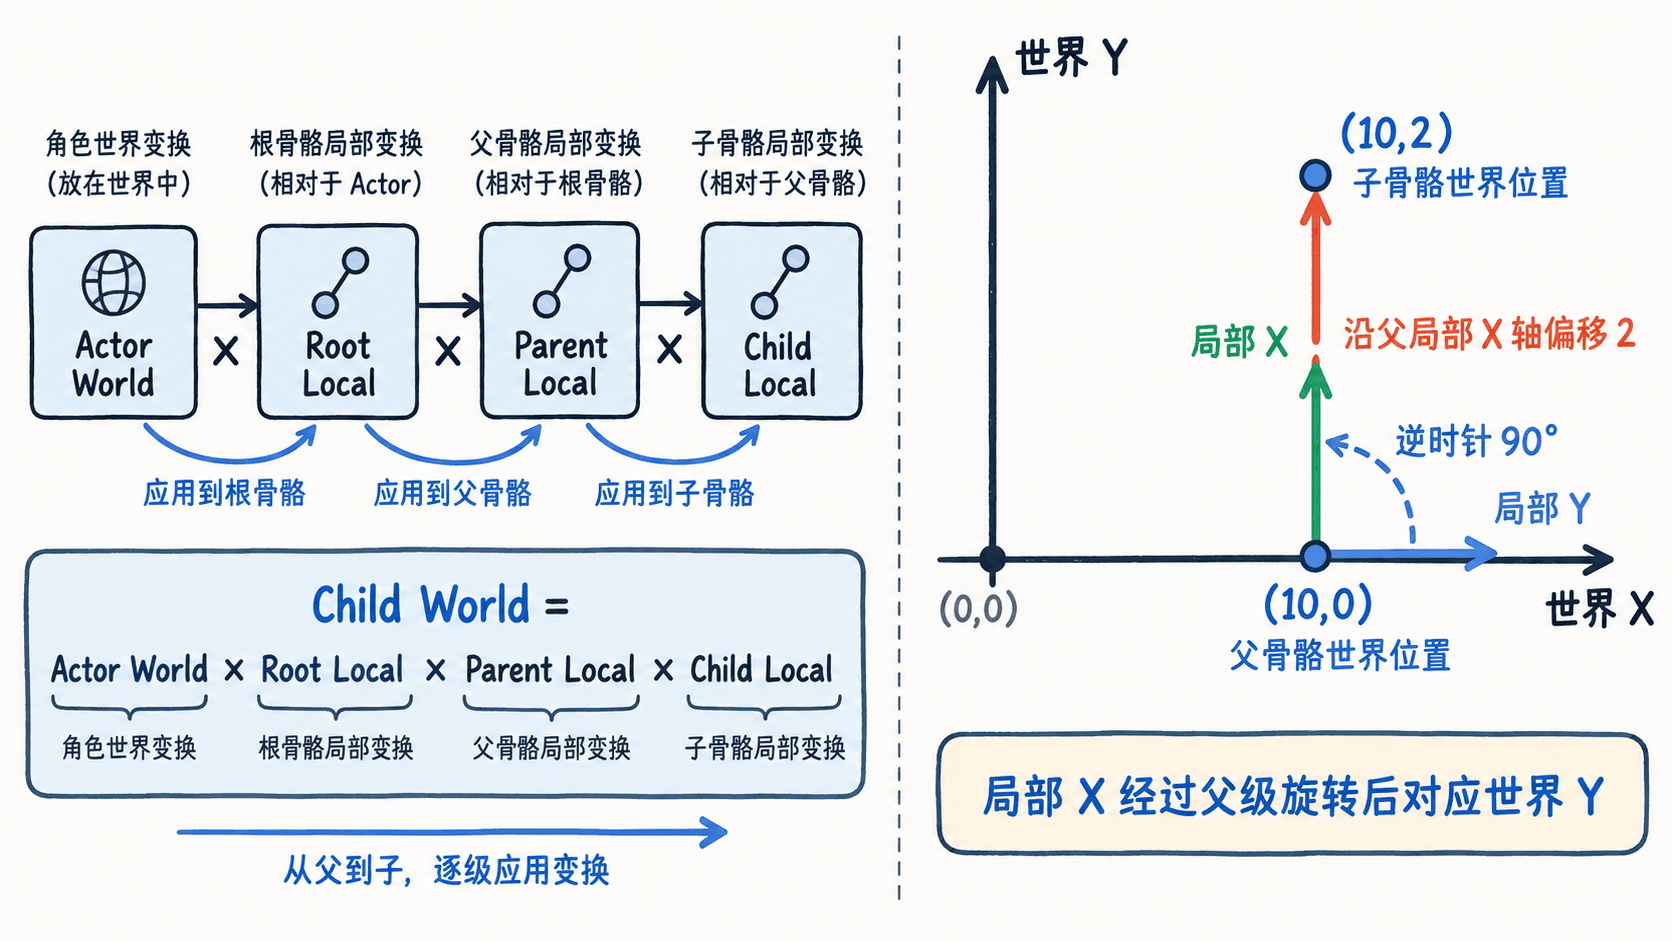
设父骨骼已经具有世界变换矩阵,子骨骼的局部变换相对于该父骨骼定义,则:
这个公式意味着:先在父骨骼局部空间中确定子骨骼的位置和方向,再通过父骨骼的世界变换将其转换到场景中。
对于包含根骨骼、上臂和前臂的层级,可以先计算各自的模型空间矩阵:
再将角色对象的世界变换应用到骨骼上:
具体引擎可能使用不同的矩阵存储布局、乘法接口或行向量约定,因此不能脱离约定直接照搬书写顺序,但父级变换与子级局部变换的层级关系不会改变。
对于骨骼局部空间中的一个点,应先把它写成齐次坐标 [x, y, z, 1],再乘以对应的世界矩阵:
其中第四个分量为 1,表示这是一个位置点,应该受到平移影响。如果表示纯方向向量,第四个分量应为 0,平移就不会参与计算。
反过来,把世界位置转换回某根骨骼的局部空间,需要使用该骨骼世界矩阵的逆矩阵:
用 Python 验证一次骨骼变换
假设父骨骼在世界位置 (10, 0, 0),并绕 Z 轴逆时针旋转 90°。子骨骼相对于父骨骼,沿局部 X 轴偏移 2 个单位。
预期子骨骼不应该出现在世界位置 (12, 0, 0),因为父骨骼的局部 X 轴已经转向世界 Y 轴。
下面使用 Python 标准库构造 4×4 变换矩阵,无需安装第三方依赖:
from math import cos, radians, sin


def multiply(a, b):
    # 按列向量约定执行4×4矩阵乘法
    return [
        [sum(a[r][k] * b[k][c] for k in range(4)) for c in range(4)]
        for r in range(4)
    ]


def translate(x, y, z):
    return [[1, 0, 0, x], [0, 1, 0, y],
            [0, 0, 1, z], [0, 0, 0, 1]]


def rotate_z(degrees):
    angle = radians(degrees)
    c, s = cos(angle), sin(angle)
    return [[c, -s, 0, 0], [s, c, 0, 0],
            [0, 0, 1, 0], [0, 0, 0, 1]]


def transform_point(matrix, xyz):
    # w=1表示位置点,允许矩阵中的平移生效
    point = (*xyz, 1)
    return tuple(round(sum(matrix[r][k] * point[k]
                           for k in range(4)), 3)
                 for r in range(3))

# 父级先旋转,再平移到世界位置(10,0,0)
parent_world = multiply(translate(10, 0, 0), rotate_z(90))
child_local = translate(2, 0, 0)
child_world = multiply(parent_world, child_local)

print("子骨骼原点:", transform_point(child_world, (0, 0, 0)))
print("子骨骼局部点:", transform_point(child_world, (1, 0, 0)))
预期输出:
子骨骼原点: (10.0, 2.0, 0.0)
子骨骼局部点: (10.0, 3.0, 0.0)
第一行说明子骨骼的局部平移 (2, 0, 0),经过父骨骼旋转后,变成了世界 Y 方向的 2 个单位。第二行进一步验证:子骨骼自身局部空间中 X=1 的点,最终位于世界位置 (10, 3, 0)。
可以把示例中的 rotate_z(90) 改为 rotate_z(0) 再运行。此时子骨骼原点应变成 (12.0, 0.0, 0.0)。这组对照能直接证明:子骨骼的局部位移方向由父骨骼的姿态决定,而不是始终沿世界坐标轴移动。
旋转与位移错误怎么定位
实际动画系统中,骨骼位置错误常常来自空间使用不一致。排查时应固定一个动画时间点,记录父骨骼局部矩阵、父骨骼模型空间矩阵、子骨骼局部矩阵和最终世界矩阵,再逐级比较。
| 观察到的现象 | 优先检查的原因 |
|---|---|
| 父骨骼旋转后,子骨骼仍沿世界轴移动 | 子骨骼局部偏移被直接当作世界偏移 |
| 手臂旋转后出现意外位移 | 变换组合顺序、骨骼原点或旋转枢轴错误 |
| 整个角色骨骼整体偏移两次 | 角色对象的世界矩阵被重复应用 |
| 旋转方向相反 | 坐标系左右手约定、旋转轴或正角方向不一致 |
| 角度变化远超预期 | 角度制和弧度制混用 |
| 角色移动后骨骼位置正确但网格错位 | 骨骼矩阵与蒙皮顶点使用了不同坐标空间 |
对于旋转方向问题,可以先只保留一个父骨骼和一个子骨骼,分别测试 0°、90° 和 180°。如果简单层级正确而完整角色错误,优先检查根骨骼、角色对象变换以及导入时的坐标轴转换。
需要特别留意 Root Motion。某些动画会提取根骨骼的移动量并应用到角色对象。如果同一段位移既保留在根骨骼姿态中,又被完整应用到角色对象世界变换,就可能造成重复移动。具体处理取决于引擎的根运动提取与消费策略。
动画运行时应该在哪个空间计算
完整骨骼动画一般先采样每根骨骼的局部姿态,再根据父子层级计算模型空间矩阵。模型空间骨骼矩阵用于计算蒙皮,角色对象的世界矩阵则通常在蒙皮之后统一应用。
这样可以避免把角色整体移动重复计入每根骨骼的蒙皮矩阵,也便于在角色模型空间中计算姿态混合、骨骼约束和部分 IK 操作。
但 IK 目标也可能来自世界空间,例如角色的手需要抓住场景中的门把手。此时应先将目标转换到求解器使用的模型空间或骨骼局部空间,完成求解后再通过骨骼层级生成最终姿态。
最重要的原则是:每个输入位置、输出位置和变换矩阵都要明确所属空间;只在空间一致的前提下进行矩阵组合。