
游戏客户端架构 / 系统课时
角色瞄准怎样让手臂跟上目标
角色瞄准怎样让手臂跟上目标
角色瞄准移动目标时,如果只旋转头部或直接把手掌拉向目标,常会出现枪口偏离、肩膀扭曲、手掌脱离握把和手肘反折。本课建立从目标方向到脊柱、肩臂及双手 IK 的约束链,理解怎样在保留基础动画的同时完成运行时瞄准修正。
学习目标
- 区分瞄准目标点、武器朝向和双手持握目标的职责。
- 理解上半身旋转、双臂 IK 与手肘约束的求解关系。
- 通过 Unity Humanoid IK 验证双手跟随握把及视线跟随目标的效果。
为什么直接把手拉向目标会失败
假设角色手持武器瞄准远处敌人。游戏逻辑知道目标的世界坐标,但动画系统需要的是各个骨骼的合理姿态,而不是让手掌直接到达敌人所在的位置。
这里至少存在三个不同的目标:
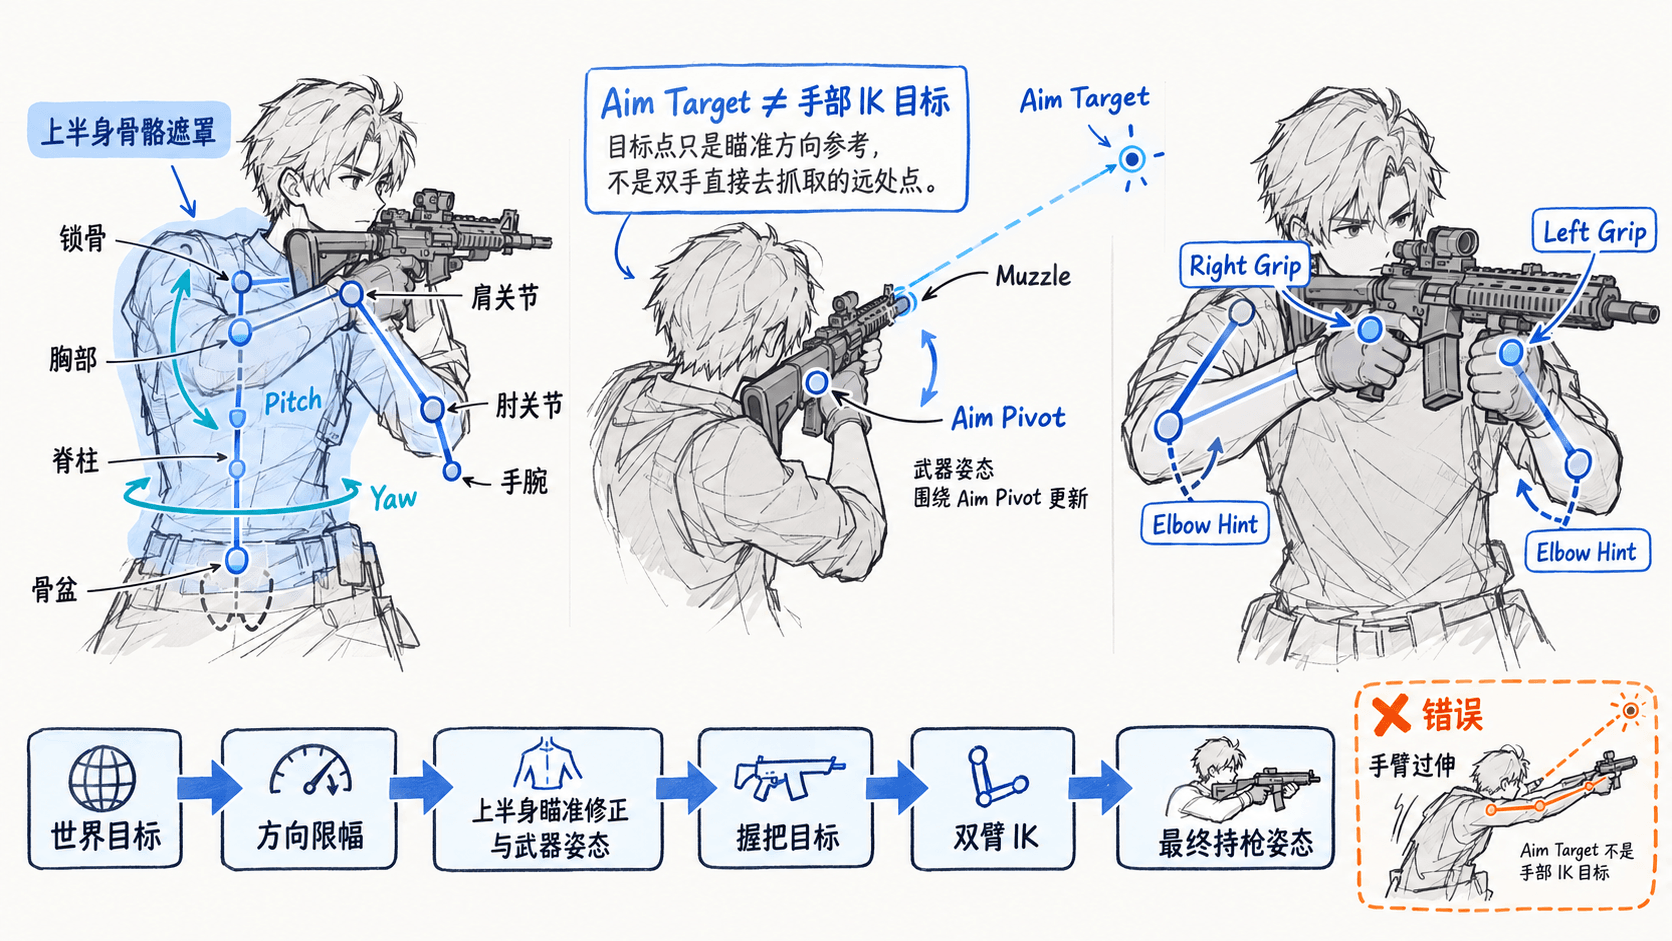
- 瞄准目标点:目标位于世界空间中的位置,用于确定视线和期望射击方向。
- 武器朝向:使枪口尽量指向目标的旋转结果,通常需要考虑角色朝向、武器基准轴和俯仰限制。
- 手部持握目标:右手握把和左手前握把对应的局部标记点,应该跟随武器,而不是跟随远处目标点。
如果将远处敌人的坐标直接作为手部 IK 目标,手臂就会尝试无限伸长;即使 IK 求解器限制了骨骼长度,也会出现完全伸直、无法到达目标和武器脱手的问题。
正确做法是让目标点决定瞄准方向,握把标记决定手掌位置,再由上半身和手臂共同完成姿态调整。
从脊柱到手掌的约束链
一套典型的持枪瞄准结构包含基础移动动画、上半身瞄准修正、武器姿态和双手 IK。它们不是平级地随意覆盖骨骼,而应按明确的依赖关系处理。
- 根据目标与角色位置计算方向,限制水平偏转和上下俯仰角度,避免身体向后过度扭转。
- 在移动基础姿态上叠加上半身瞄准旋转,将旋转合理分配到脊柱、胸部、肩带和头部。
- 确定武器的目标姿态,使枪口方向尽量与期望瞄准方向一致,并更新武器上的左右握把标记。
- 使用双骨骼 IK 调整上臂、前臂和手腕,让手掌接近对应的握把目标。
- 利用肘部 Hint 或 Pole Vector 约束膝肘类关节的弯曲方向,避免手肘突然翻转。
手臂 IK 最基本的几何边界由上臂长度、前臂长度和肩膀到目标的距离决定。设上臂长度为 ,前臂长度为 ,肩膀到手部目标距离为 ,理想的两段骨骼可达条件为:
这是最基本的长度约束,不代表所有满足条件的姿态都自然。实际还受到肩关节活动范围、肘部弯曲方向和武器握持姿态限制。目标过远时应调整上半身、武器位置或限制目标,而不是拉长骨骼。
用 Unity 让双手跟随握把
Unity Humanoid Animator 提供 SetLookAtPosition、SetIKPosition、SetIKRotation 和肘部 Hint 接口,可以组合验证这套思路。
准备一个带 Humanoid Animator 的角色,以及独立受瞄准逻辑控制的武器或瞄准支点。在武器上放置 rightGrip 和 leftGrip 两个 Transform,分别对应手掌应到达的位置与旋转。可额外准备左右肘部 Hint 标记,控制手肘弯曲方向。
下面的脚本只负责视线和手部约束。目标点、武器朝向以及握把标记的更新由已有的角色或武器逻辑负责,避免武器依赖手部 IK、手部 IK 又依赖武器而形成循环。
using UnityEngine;

[RequireComponent(typeof(Animator))]
public class AimHandsIK : MonoBehaviour
{
    public Transform aimTarget;
    public Transform rightGrip;
    public Transform leftGrip;
    public Transform rightElbowHint;
    public Transform leftElbowHint;
    [Range(0f, 1f)] public float weight = 1f;

    private Animator animator;

    private void Awake()
    {
        animator = GetComponent<Animator>();
    }

    private void OnAnimatorIK(int layerIndex)
    {
        bool ready = aimTarget && rightGrip && leftGrip;
        float w = ready ? weight : 0f;

        // 让身体与头部适度朝向目标,不直接移动手掌到目标点
        animator.SetLookAtWeight(w, 0.15f, 0.55f, 0.75f, 0.35f);
        if (ready)
            animator.SetLookAtPosition(aimTarget.position);

        ApplyHand(AvatarIKGoal.RightHand, AvatarIKHint.RightElbow,
            rightGrip, rightElbowHint, w);
        ApplyHand(AvatarIKGoal.LeftHand, AvatarIKHint.LeftElbow,
            leftGrip, leftElbowHint, w);
    }

    private void ApplyHand(AvatarIKGoal hand, AvatarIKHint elbow,
        Transform grip, Transform hint, float w)
    {
        animator.SetIKPositionWeight(hand, w);
        animator.SetIKRotationWeight(hand, w);
        animator.SetIKHintPositionWeight(elbow, hint ? w : 0f);
        if (w <= 0f) return;

        // 手掌锁定的是武器握把,不是远处瞄准点
        animator.SetIKPosition(hand, grip.position);
        animator.SetIKRotation(hand, grip.rotation);
        if (hint)
            animator.SetIKHintPosition(elbow, hint.position);
    }
}
将脚本挂到角色上,为引用字段指定对应 Transform,并在执行该脚本 IK 的 Animator Layer 上启用 IK Pass。握把目标应使用与手掌姿态匹配的坐标轴,左右肘部 Hint 应放在符合自然弯曲方向的位置。
预期结果:移动世界瞄准目标时,角色视线和部分上半身姿态会尝试跟随目标;移动或旋转武器握把标记时,对应手掌尝试跟随握把,肘部 Hint 决定肘关节偏向哪一侧。
移动 Aim Target:视线与部分上半身姿态跟随
移动 Right Grip:右手尝试跟随右侧握把
移动 Left Grip:左手尝试跟随左侧握把
调整 Elbow Hint:相应手肘弯曲方向发生变化
weight = 0:恢复基础动画姿态
这只是基础 Humanoid IK 示例,并不自动保证枪口严格指向目标,也不实现完整脊柱分段 Aim Rig。正式项目需要先完成受限的武器瞄准姿态求解,再使用双手 IK 修正握持,同时检查约束求解顺序。
怎样避免手臂反折和姿态抖动
调试时最有效的方式是分别观察目标、握把、手肘和枪口,而不是只看最终角色外形。
建议按以下顺序验证:
- 固定角色不动,在正前方移动目标,检查视线、胸部旋转和枪口方向是否基本一致。
- 将目标移到左右与高低极限位置,确认上半身不会过度扭转,手臂不会被拉到不可达位置。
- 固定武器姿态,只改变握把目标,确认左右手分别跟随正确标记,并检查肘部 Hint 的方向。
- 播放走路与跑步动画,确认下半身仍由移动基础动画控制,瞄准修正不会覆盖全身运动。
- 在进入、退出瞄准时逐渐改变 IK 权重,检查是否出现突然抬手、武器跳变或手掌脱离握把。
还要检查更新时机。基础动画采样、上半身瞄准、武器目标更新、双臂 IK 和最终骨骼输出必须形成稳定顺序。若不同脚本在同一帧反复写入同一骨骼或目标,角色即使静止也可能出现抖动。
对于近距离、背后或高仰角目标,单纯增加 IK 权重无法解决所有问题。通常需要先旋转角色主体、限制瞄准角度,或者切换到专门的瞄准姿态。稳定的运行时瞄准不是让骨骼无限追逐目标,而是在可达范围内协调上半身、武器、双手与基础动作的控制权。