
游戏客户端架构 / 系统课时
角色站坡为什么会悬空
角色站坡为什么会悬空
角色在平地上站得稳定,走到斜坡却出现脚掌悬空、穿进地面或膝盖过度伸直,通常不是动画资源损坏,而是动画给出的脚部位置与实际地形不一致。本课通过地面检测、Foot IK 和骨盆补偿,建立一套可验证的脚底贴地修正思路。
学习目标
- 识别坡面上脚部悬空、穿地与腿部拉伸的不同成因。
- 理解地面采样、脚部 IK、骨盆补偿之间的关系。
- 使用 Unity Humanoid IK 完成基础坡面贴地测试,并判断修正边界。
为什么平地动作到了坡面就会失效
普通站立动画通常以近似水平的地面为制作前提。动画采样得到髋关节、膝关节和脚踝的姿态,但它不知道角色当前脚下的地面高度和法线方向。
当两只脚分别位于不同高度时,直接播放原始姿态可能出现三种问题:
- 下坡侧悬空:动画脚底高度高于地面,脚掌与坡面之间留下可见间隙。
- 上坡侧穿地:动画脚底低于地面,鞋底进入坡面网格。
- 膝盖异常:强行将脚部目标移动到远处,超出腿部骨骼可以自然到达的范围。
关键是区分两个位置:动画采样产生的脚部位置,以及根据地形计算出的目标接触位置。Foot IK 的职责是在约束允许的范围内缩小两者差异,而不是改变地形或直接移动整个角色。
脚部贴地还涉及地面法线。即使鞋底高度正确,如果脚掌仍保持水平,也可能只有鞋尖或脚跟接触坡面。因此,合理修正通常同时考虑位置与旋转。
Foot IK 怎样计算落脚位置
一套基础的坡面贴地处理可以分成四个阶段:
- 从当前动画脚部附近向下执行 Raycast 或 SphereCast,获取地面命中点、法线和距离。
- 根据鞋底厚度或脚踝到鞋底的偏移,计算脚部目标位置;利用地面法线计算脚掌目标朝向。
- 检查腿部可达距离,必要时先适度调整骨盆高度,避免脚踝目标超出腿长。
- 使用腿部 IK 重新求解髋、膝、脚踝姿态,并根据支撑脚状态平滑混合结果。
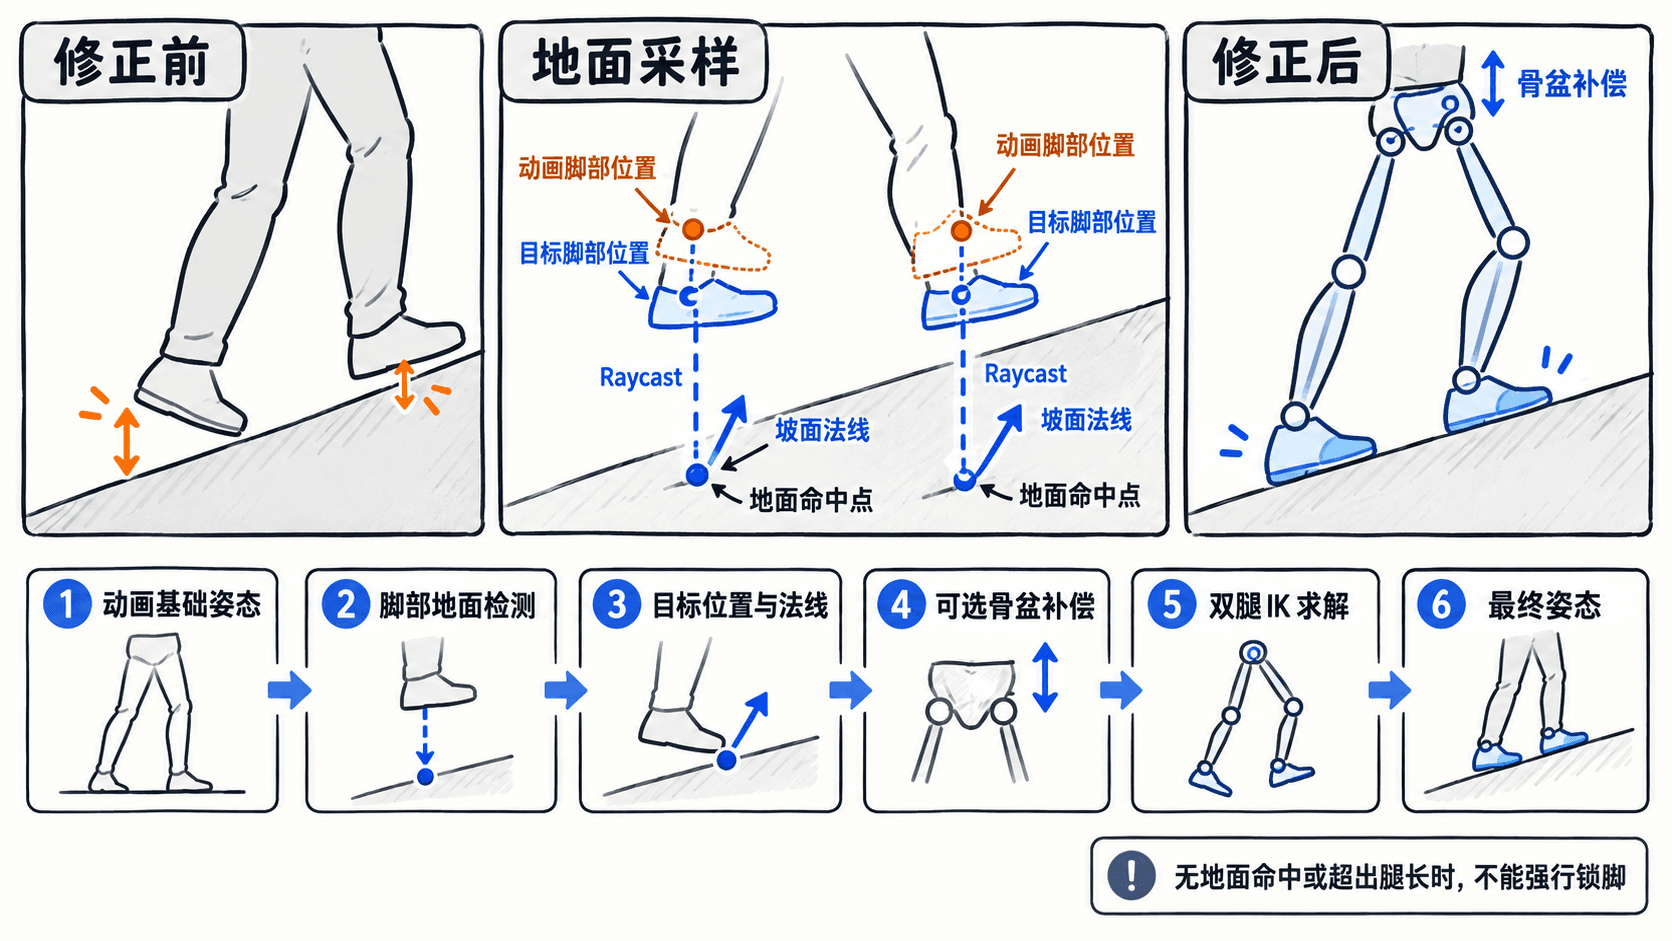
这里有一个重要的执行顺序:先计算地面目标和必要的骨盆偏移,再求解腿部 IK。如果先锁定脚踝,再移动骨盆,腿部姿态又会发生变化,可能导致新的接触误差。
骨盆补偿也不能无限增大。角色站在台阶边缘时,两只脚可能处于高度差很大的位置,需要限制骨盆位移,并允许较高或较低的一只脚保留少量误差。
用 Unity 实现基础脚底贴地
下面使用 Unity 内置 Humanoid Animator IK 实现最小示例。场景需要一个正确配置的 Humanoid 角色、带 Collider 的坡面,以及能够调用 IK 的 Animator 层。先在对应 Animator Layer 启用 IK Pass,并把 groundMask 设置为仅包含地面层。
将脚本保存为 SlopeFootIK.cs 并挂到拥有 Animator 的角色对象上。
using UnityEngine;

[RequireComponent(typeof(Animator))]
public class SlopeFootIK : MonoBehaviour
{
    public LayerMask groundMask;
    [Range(0f, 1f)] public float weight = 1f;
    public float rayUp = 0.5f;
    public float rayDown = 1.2f;
    public float ankleHeight = 0.08f;

    private Animator animator;

    private void Awake()
    {
        animator = GetComponent<Animator>();
    }

    private void OnAnimatorIK(int layerIndex)
    {
        SolveFoot(AvatarIKGoal.LeftFoot, HumanBodyBones.LeftFoot);
        SolveFoot(AvatarIKGoal.RightFoot, HumanBodyBones.RightFoot);
    }

    private void SolveFoot(AvatarIKGoal goal, HumanBodyBones bone)
    {
        Transform foot = animator.GetBoneTransform(bone);
        if (foot == null) return;

        // 从动画脚部上方检测,分别寻找左右脚下的地面
        Vector3 origin = foot.position + Vector3.up * rayUp;
        bool found = Physics.Raycast(
            origin, Vector3.down, out RaycastHit hit,
            rayUp + rayDown, groundMask,
            QueryTriggerInteraction.Ignore);

        // 没有地面命中时,恢复原始动画控制权
        float w = found ? weight : 0f;
        animator.SetIKPositionWeight(goal, w);
        animator.SetIKRotationWeight(goal, w);
        if (!found) return;

        animator.SetIKPosition(
            goal, hit.point + hit.normal * ankleHeight);

        // 假设当前 foot.up 代表脚底法线方向
        Quaternion align = Quaternion.FromToRotation(
            foot.up, hit.normal);
        animator.SetIKRotation(goal, align * foot.rotation);
    }
}
预期结果:在射线能检测到的普通缓坡上,左右脚会分别向各自的地面接触点调整,并尝试沿坡面法线旋转;没有检测到地面时,相应脚部保留原始动画姿态。
普通缓坡:左右脚分别贴近各自的坡面接触点
地面法线变化:脚掌朝向随坡面调整
无地面命中:对应脚部 IK 权重为 0
这段代码演示脚部目标计算和 IK 写入,没有实现骨盆补偿、支撑相识别或平滑滤波。ankleHeight 需要根据实际模型的脚踝枢轴与鞋底距离调整。不同骨架的脚部局部轴可能不一致,若脚掌旋转方向异常,还需要进行骨骼轴向校正。
怎样判断修正是否可靠
验收时不要只看角色是否站在坡上,而要观察脚掌、膝盖和骨盆是否共同保持合理姿态。
建议依次检查:
- 在平地上确认开启 IK 前后姿态基本一致,避免修正本身制造偏差。
- 在缓坡和左右高低不同的位置检查两只脚是否分别命中正确地面。
- 在陡坡、台阶边缘和悬崖边缘检查腿部是否过度拉伸、射线是否错误命中其他碰撞体。
- 播放走路动画,检查摆动脚是否被错误锁在地面,以及脚部目标变化是否导致抖动。
还应为目标高度、旋转角度和骨盆补偿设置合理上限。坡度过大、脚下无有效地面、角色正在跳跃或翻滚时,应降低贴地权重,交还控制权给对应动作。
Foot IK 最适合修正动画与真实地形之间的小幅偏差。它不能替代正确的角色碰撞体、接地判定和移动系统,也不能让固定腿长的角色跨越任意高度差。可靠的坡面表现来自地面检测、姿态约束、动画相位和角色移动共同协作。