
游戏客户端架构 / 系统课时
IK和动画混合谁先谁后
IK和动画混合谁先谁后
走跑混合已经正确,角色的手却始终碰不到按钮,或脚部 IK 明明贴地却在下一帧漂移,问题可能不在求解器,而在姿态处理顺序。本课用双骨骼示例复现覆盖现象,并给出检查动画图的方法。
学习目标
- 区分动画采样、分层混合、IK 和最终姿态修正的职责。
- 能通过末端位置误差判断 IK 是否被后续节点覆盖。
- 能为接触类动作选择合理的求解与约束顺序。
为什么顺序会改变结果
动画混合按权重组合骨骼的局部平移、旋转和缩放;IK 则根据末端目标反求关节姿态。两者都可能改动同一条手臂或腿部骨骼链,因此不是可以随意交换的两道工序。
例如,手部 IK 已把手掌对齐门把手,但后续上半身动画层再次混合肩关节和肘关节,手掌就会离开目标。问题不在 IK 没算准,而在正确结果后来被改写。 同样,骨骼限位或注视修正若改动已求解的关节,也可能造成漂移。
从动画采样到最终蒙皮
典型处理顺序是:采样基础动作并按状态混合,叠加带骨骼遮罩的上半身动作,计算父子骨骼的全局姿态(FK),再根据手、脚等末端目标执行 IK。最后应用不会破坏接触约束的修正,更新骨骼矩阵并蒙皮。
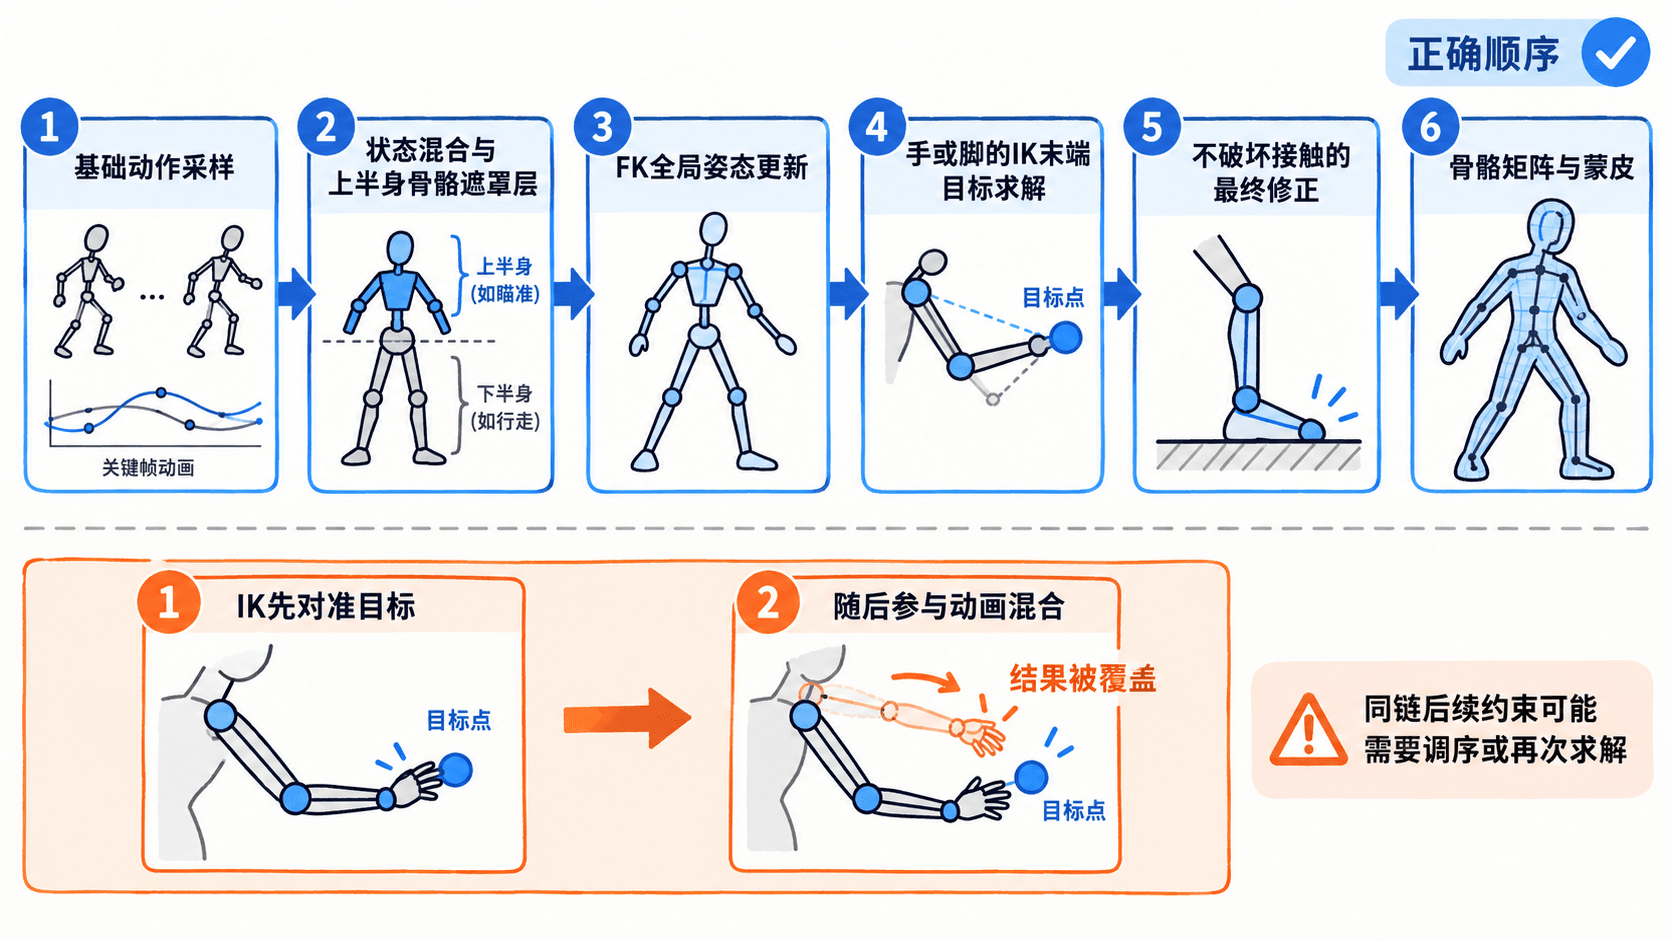
IK 的目标来自运行时逻辑,例如地面检测得到的落脚点或交互物上的抓握点;求解器以混合后的姿态为初值,按接触权重逐步介入。松手或抬脚时再平滑退出 IK,避免突然切回原动作。
“最终修正”不等于随意排在 IK 后:如果头部朝向、骨骼限位或另一个约束会改动同一条链,就要重新安排优先级、使约束参与求解,或在必要时重新求解 IK。不同引擎的动画图执行点存在差异,应以实际图顺序为准。
用双骨骼示例验证覆盖
假设二维手臂的两段长度均为 1 米,基础姿态水平伸直,上层动作将上臂抬高 90°,混合权重为 0.5,手部目标在 (1, 1)。下面用 Python 标准库实现可达目标的两骨骼解析 IK,并比较两种排序。
import math

L1 = L2 = 1.0
target = (1.0, 1.0)
base = (0.0, 0.0)
upper = (math.pi / 2, 0.0)

def blend(a, b, weight):
    return tuple(x * (1 - weight) + y * weight for x, y in zip(a, b))

def solve_ik(start_pose, point):
    x, y = point
    c = (x*x + y*y - L1*L1 - L2*L2) / (2*L1*L2)
    if not -1 <= c <= 1:
        raise ValueError("目标不可达")
    # 依据初始肘角选取同一侧弯曲分支
    elbow = math.acos(c) * (-1 if start_pose[1] < 0 else 1)
    shoulder = math.atan2(y, x) - math.atan2(
        L2 * math.sin(elbow), L1 + L2 * math.cos(elbow))
    return shoulder, elbow

def error(pose, point):
    shoulder, elbow = pose
    x = L1 * math.cos(shoulder) + L2 * math.cos(shoulder + elbow)
    y = L1 * math.sin(shoulder) + L2 * math.sin(shoulder + elbow)
    return math.hypot(x - point[0], y - point[1])

# 先混合后IK:末端对齐最终目标
right = solve_ik(blend(base, upper, 0.5), target)
# 先IK后混合:已对齐的姿态再次被改动
wrong = blend(solve_ik(base, target), upper, 0.5)
print(f"先混合后 IK:{error(right, target):.3f} m")
print(f"先 IK 后混合:{error(wrong, target):.3f} m")
预期输出:
先混合后 IK:0.000 m
先 IK 后混合:0.765 m
这里的数值体现了后续混合导致的末端偏移,而不是所有 IK 算法的固定误差。示例未模拟三维关节限位;对不可达目标会报错,实际求解器通常需要限制目标距离或提供失败处理。
怎样检查运行时姿态
在同一帧分别记录混合结束、IK 求解结束和最终骨骼输出时的手脚末端位置。若 IK 后已贴合目标,最终输出却偏离,就应检查后续节点是否再次修改肩、肘、髋、膝或踝关节。
先单独启用动作层,再单独启用 IK,最后同时启用,可快速定位冲突。还要检查目标所用的世界空间与骨骼局部空间是否转换正确,以及 IK 权重是否在接触阶段保持稳定。脚部 IK 负责姿态补偿,不应同时和角色移动控制器争夺角色根节点的位置写入权。